
Tools
Dieser Artikel beschreibt die Einrichtung von verschiedenen Endeffektoren (Tools, Werkzeuge)
Tools
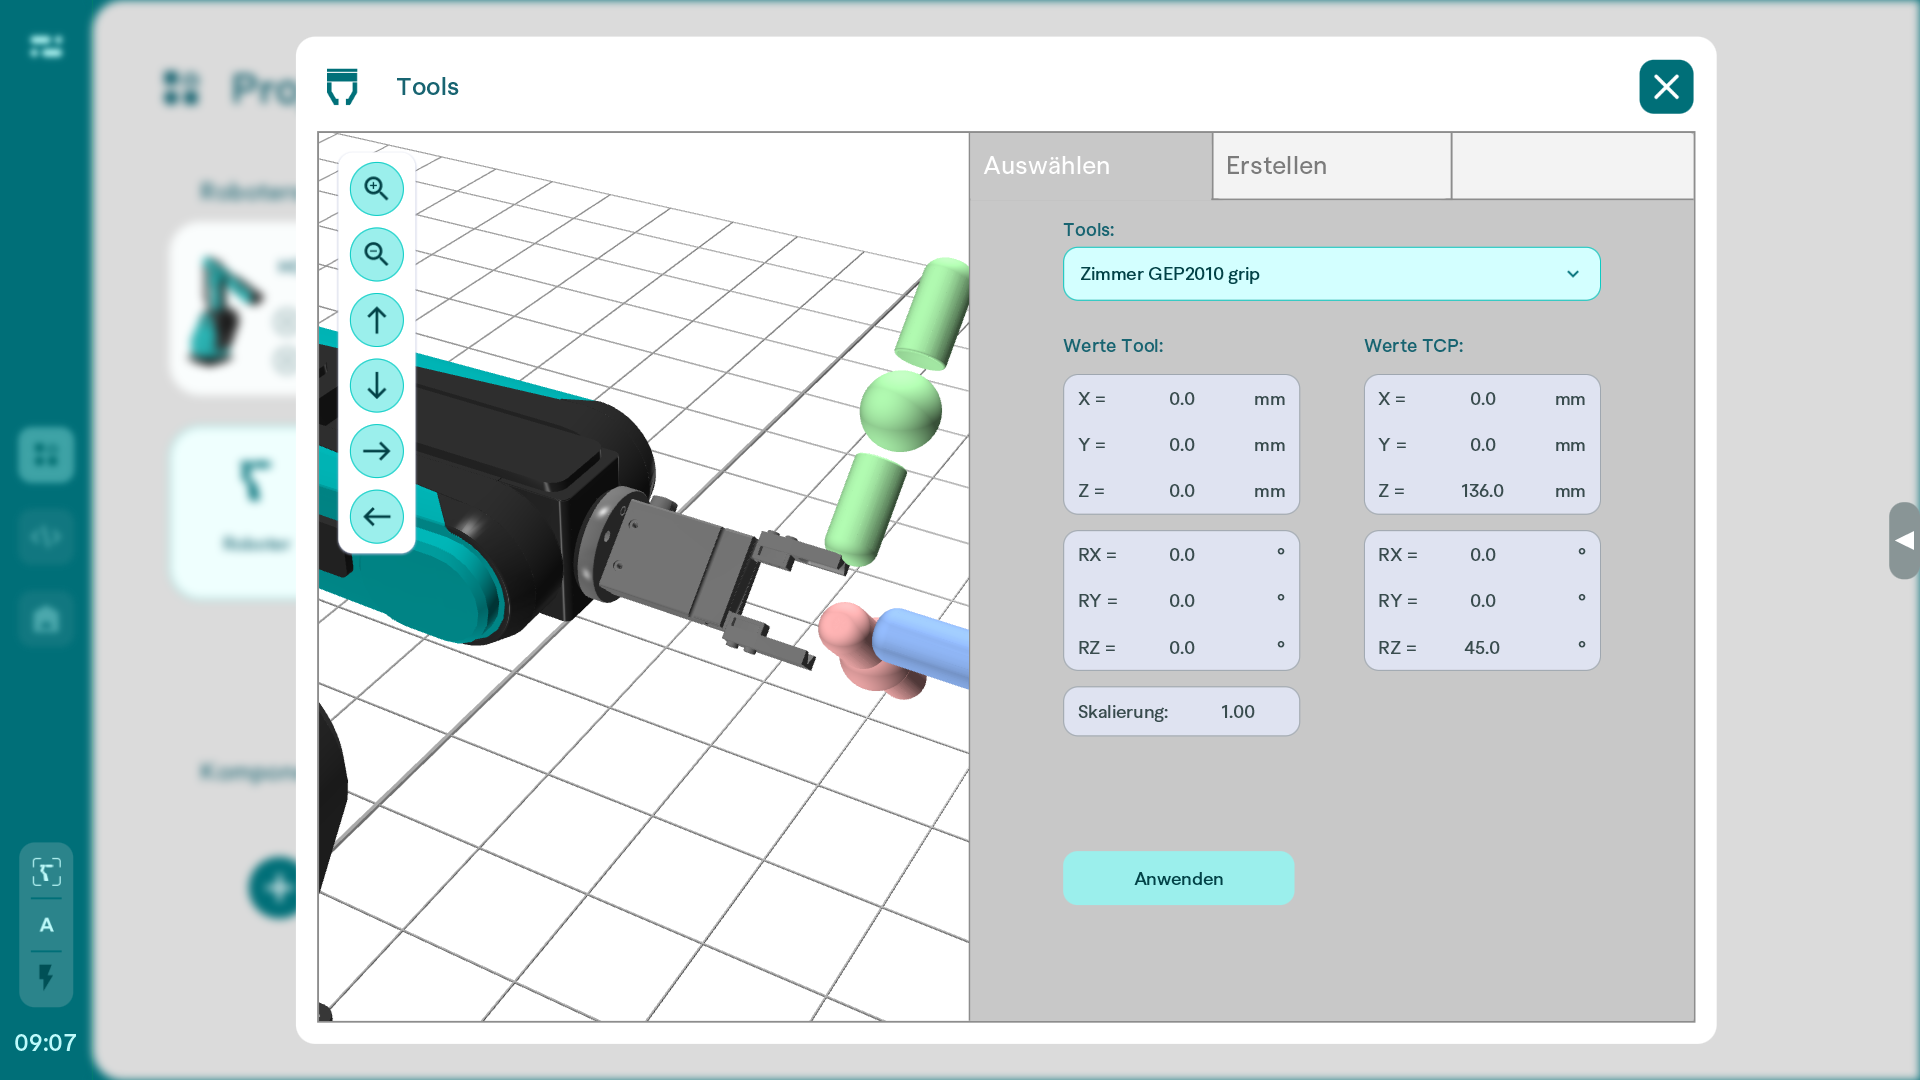
Wähle im Reiter Auswählen ein vorhandenes oder selbst erstelltes Tool. Das ausgewählte Tool wird als Standard für neue Programme verwendet.
Tools erstellen
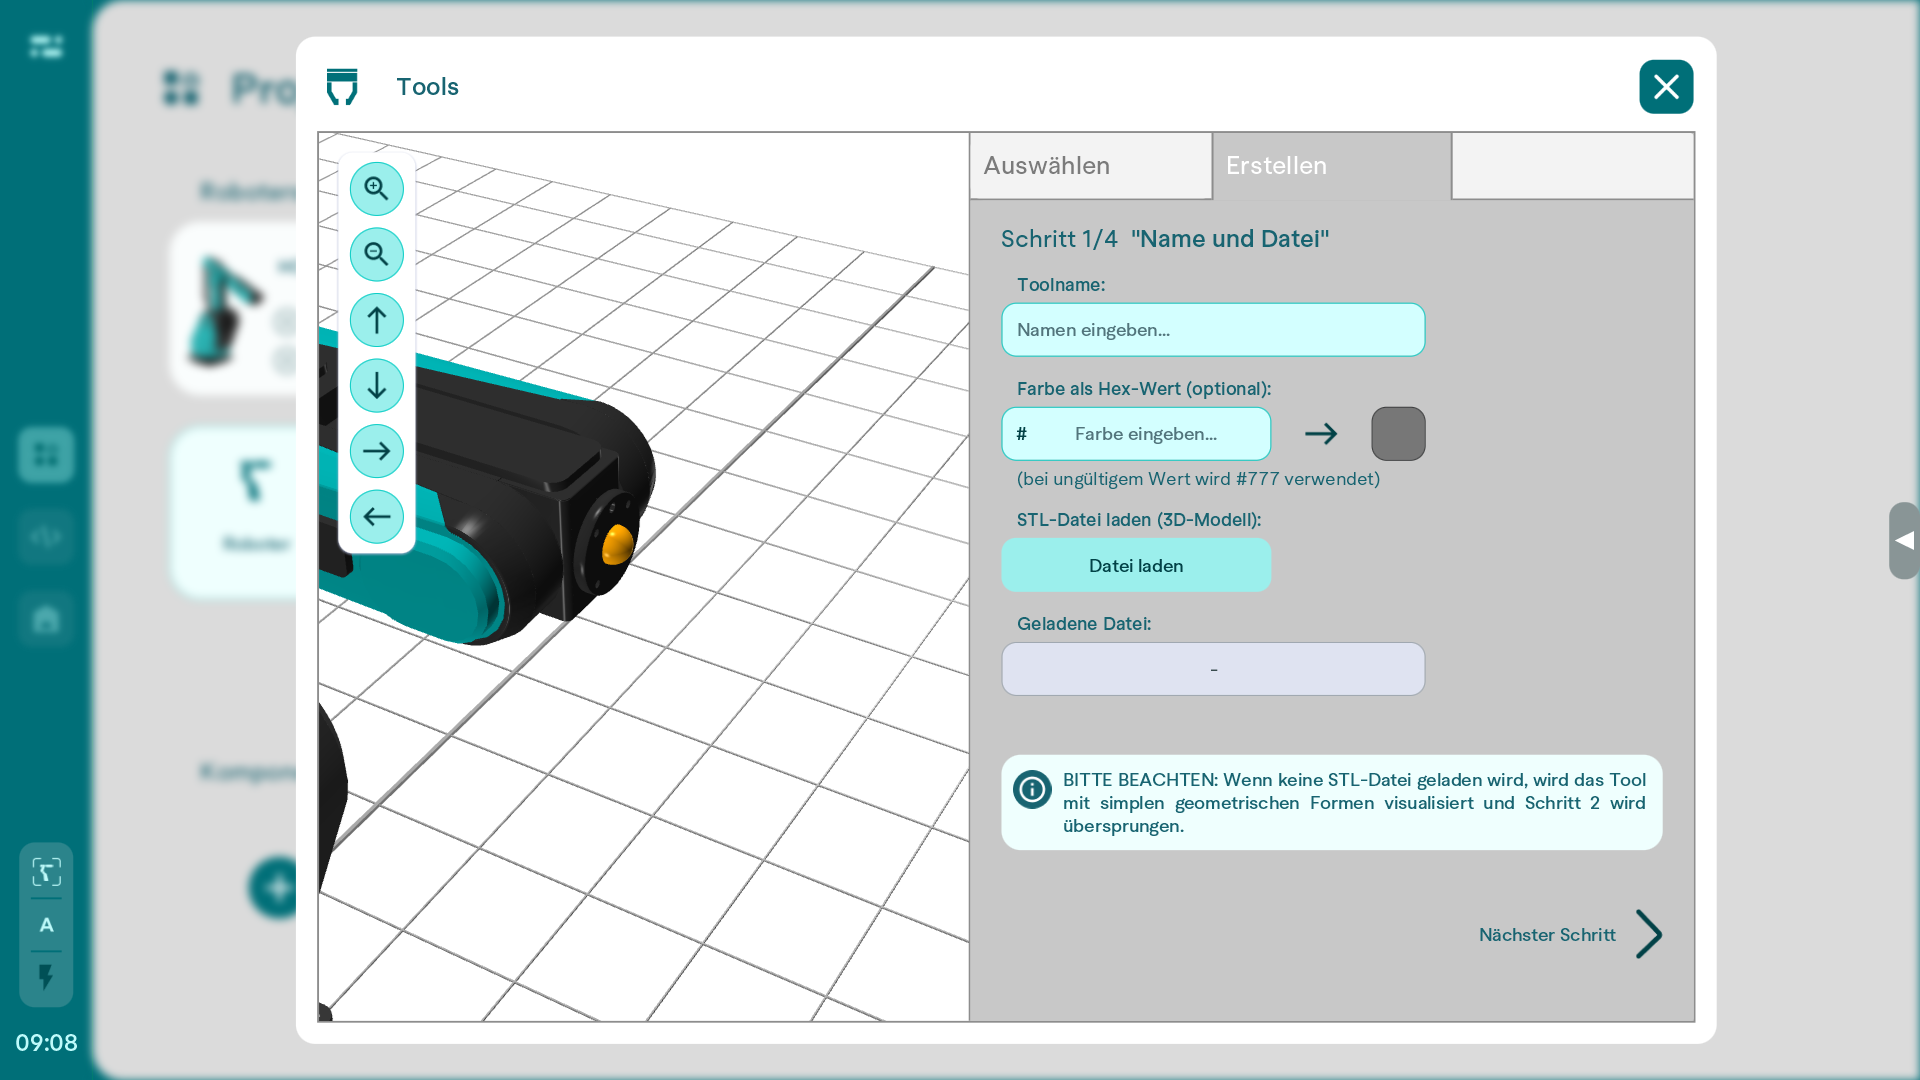
Eine STL-Datei ist zum Erstellen eines Tools optional. Ohne STL-Datei wird das Tool durch einfache geometrische Formen dargestellt; Schritt 2 wird übersprungen.
Nach der Benennung und dem Import der STL-Datei können Offset und Orientierung des Tools angepasst werden.
Im nächsten Schritt kann der TCP und dessen Orientierung angepasst werden.
In der Übersicht kann das Tool final erstellt werden.
3D-Objekte
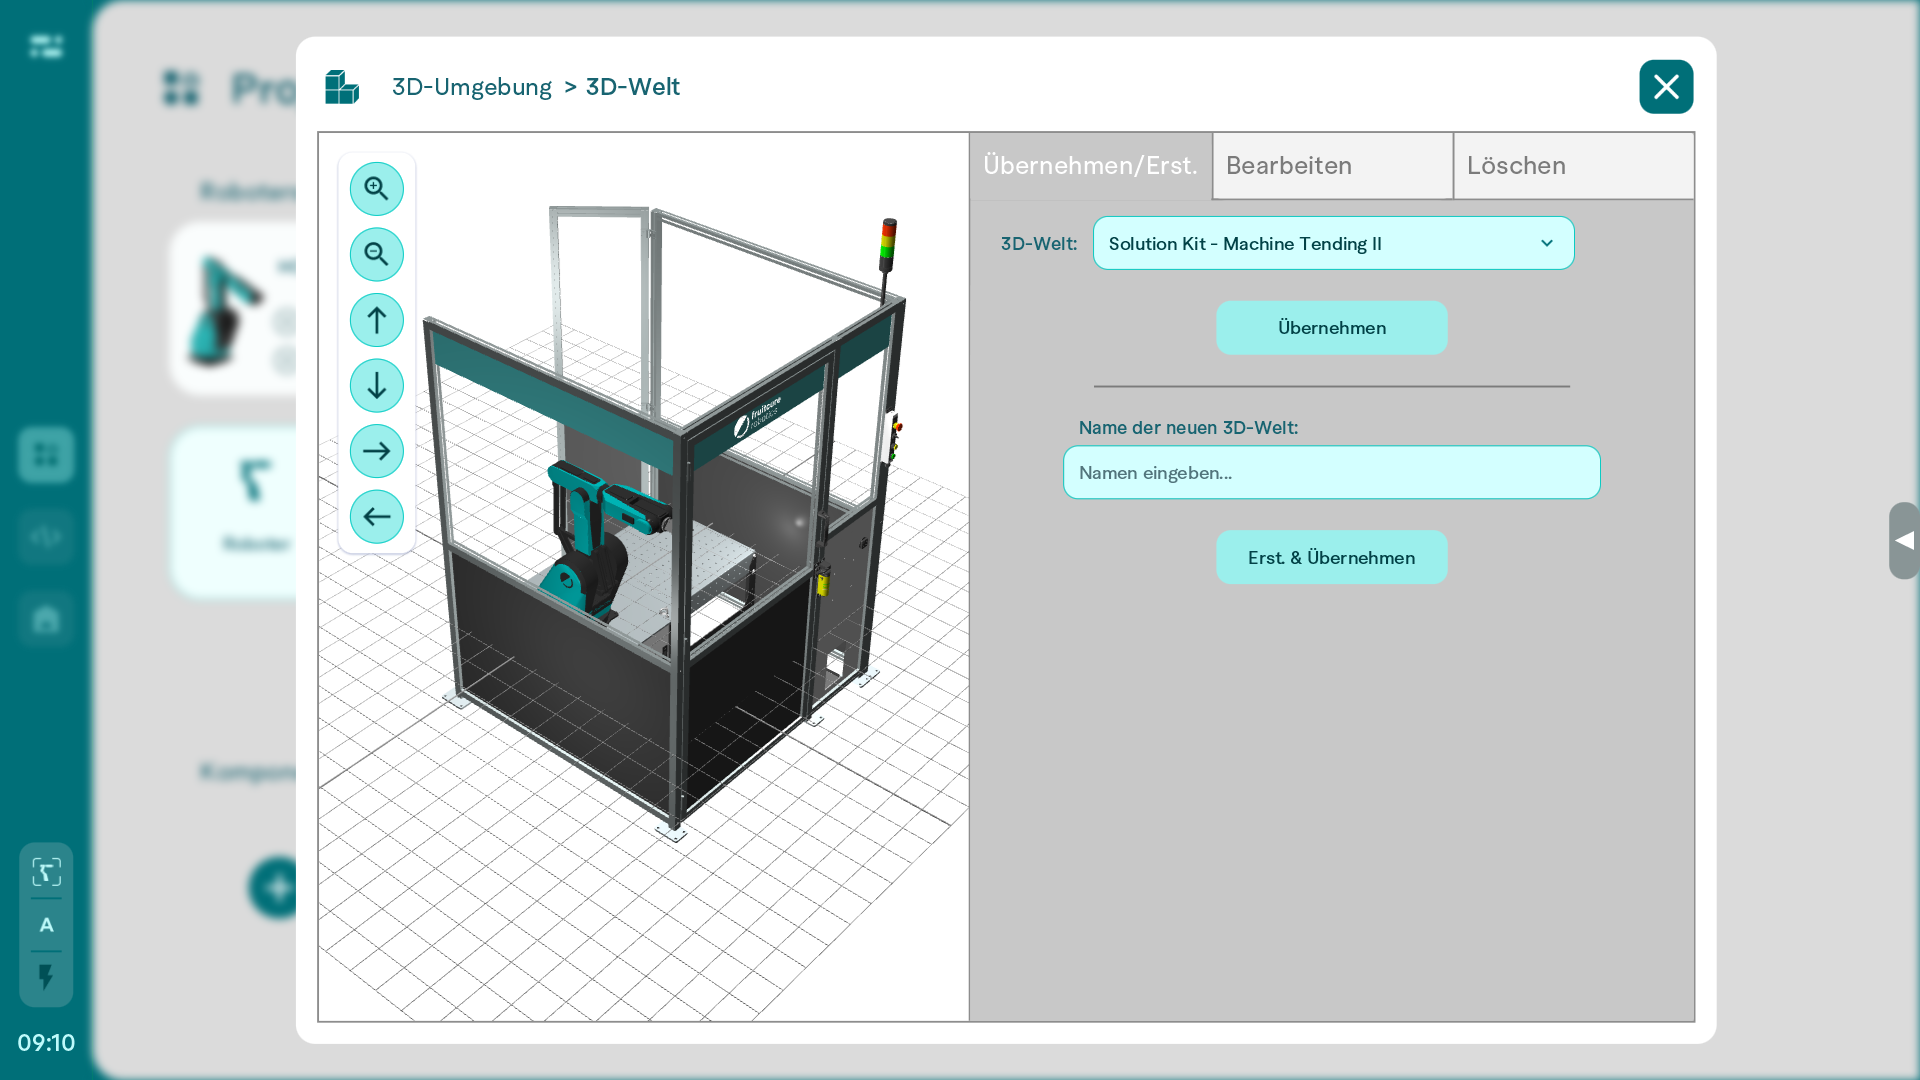
3D-Objekte werden aus STL-Dateien erstellt. Nach dem Upload werden Offset und Orientierung festgelegt, um das Objekt im Raum zu platzieren.
3D-Welt
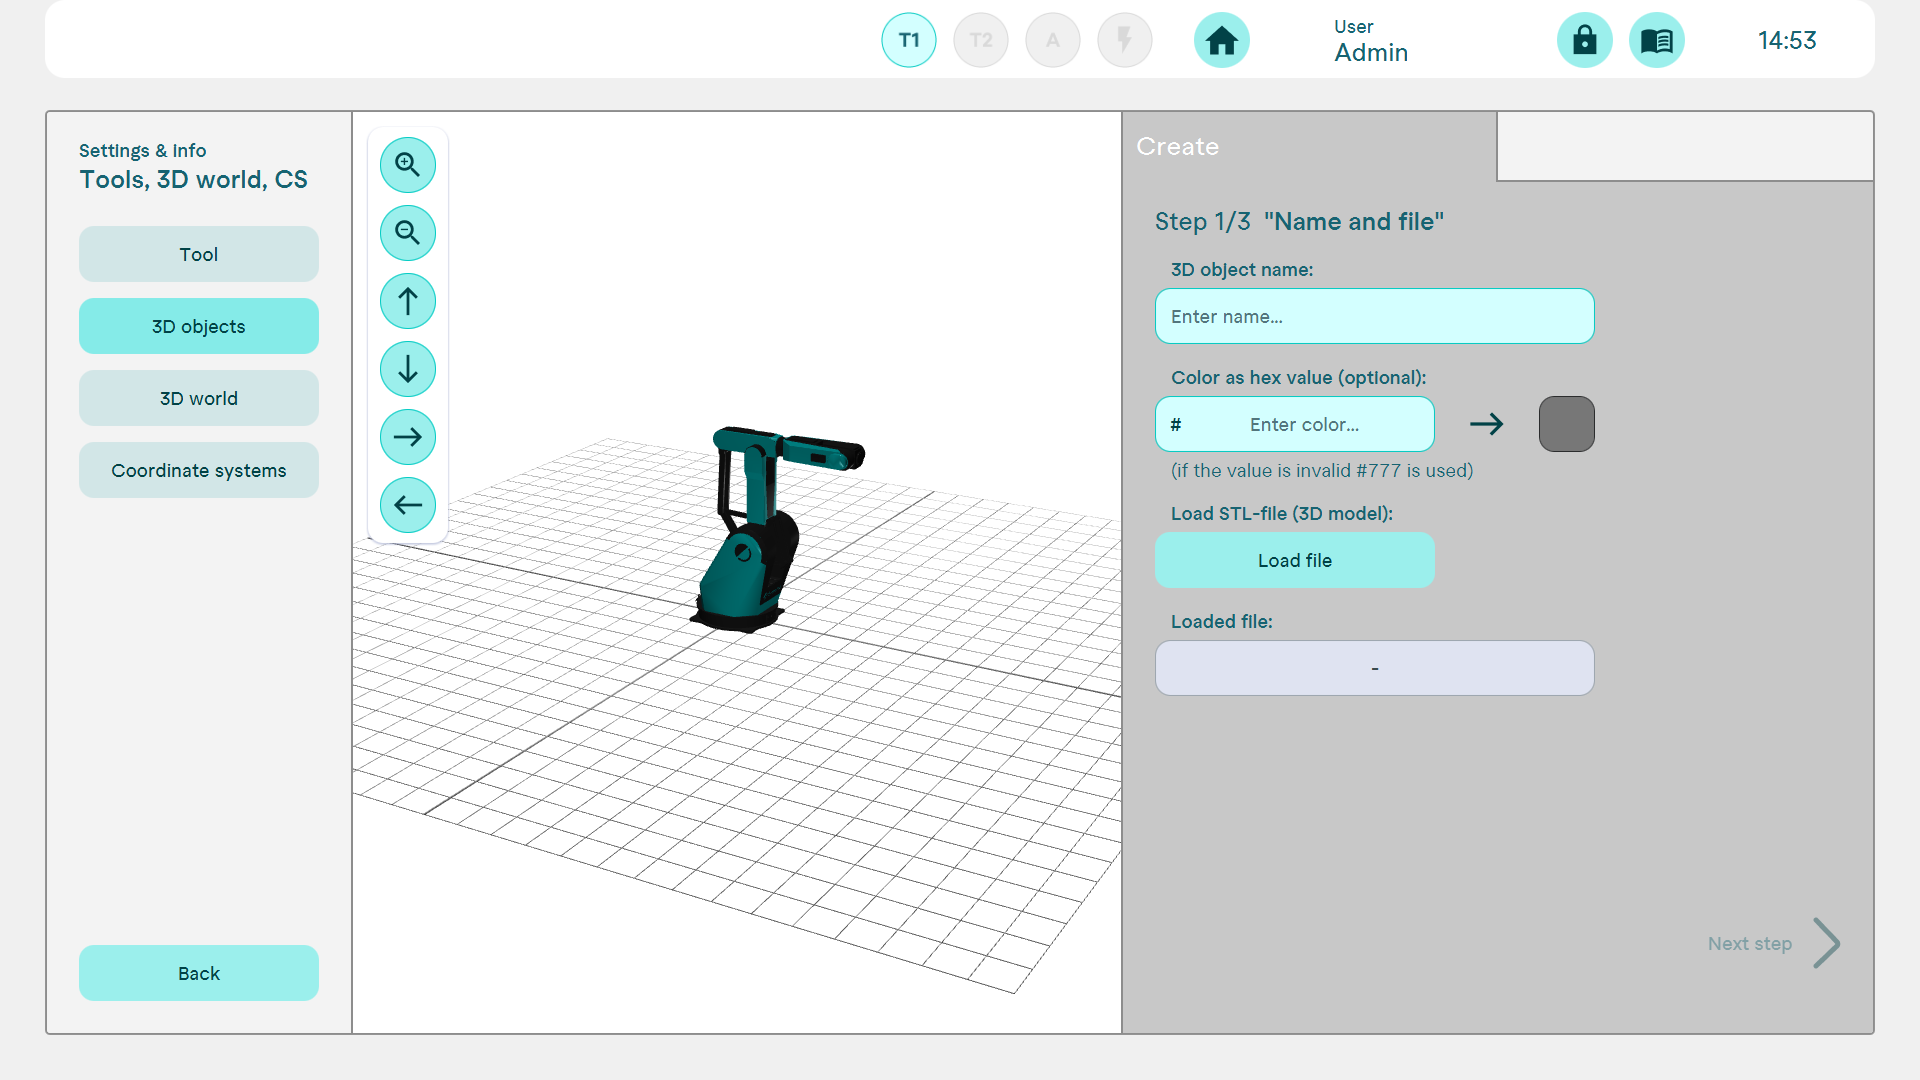
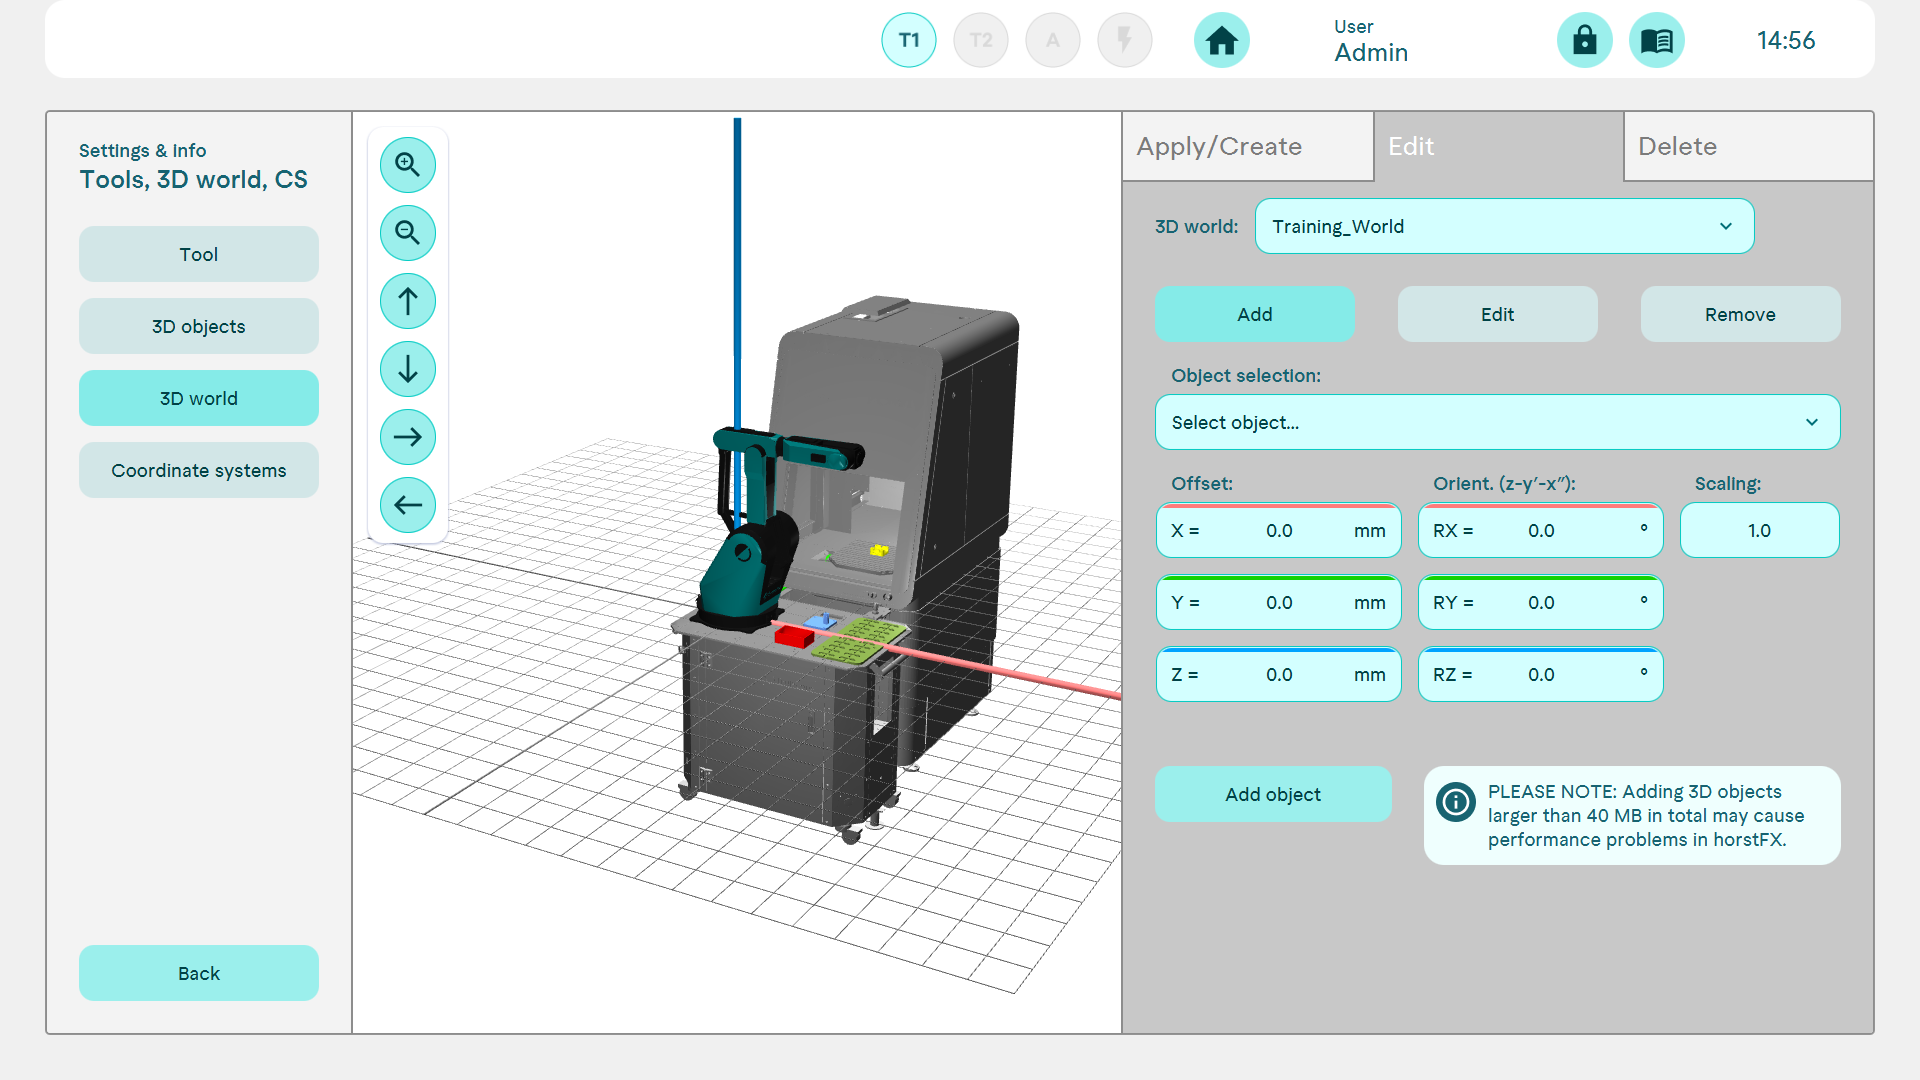
Mehrere importierte 3D-Objekte können in einer 3D-Welt angeordnet und gemeinsam als Konfiguration gespeichert werden. So lässt sich die Arbeitsumgebung des Roboters abbilden.
Koordinatensysteme
Benutzerdefinierte Koordinatensysteme stehen in einzelnen Aktionen zur Verfügung. Sie eignen sich beispielsweise für schräge Palettiervorgänge.
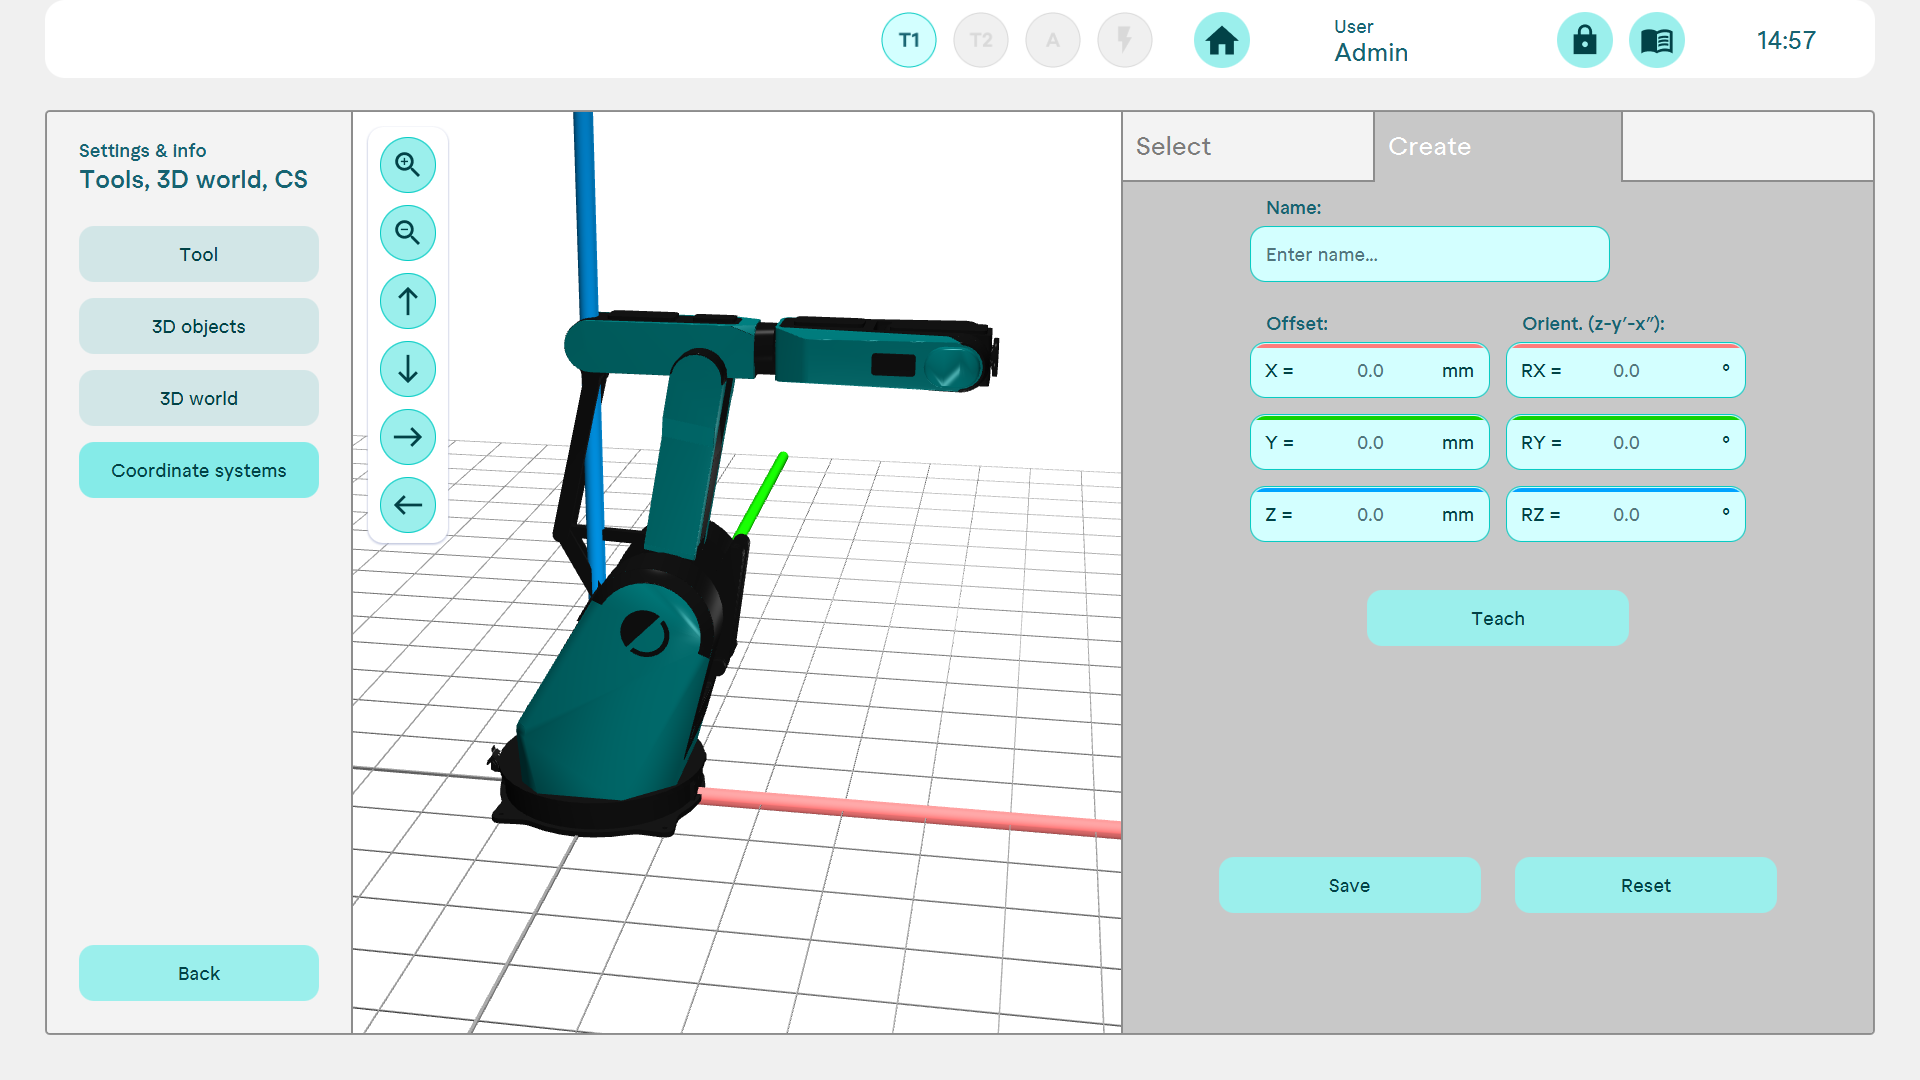
Erstelle das Koordinatensystem durch Angabe von Offset und Orientierung. Die Werte können direkt eingegeben oder durch das Anfahren von Punkten eingelernt werden. Nach der Erstellung sind Anpassungen möglich.