
Profinet Kommunikation
Dieser Artikel ist sowohl für alle horstOS-Versionen, wie auch für horstFX gültig.
Mittels der Profinet-Kommunikation kann der Roboter von der SPS gesteuert und überwacht werden. Dabei übernimmt HORST die Rolle des Client (Slave) und wird von der SPS (Server bzw. Master) gesteuert. Dadurch kann HORST leicht in eine bestehende Produktionslinie integriert werden und mit unterschiedlichen Peripheriegeräten kommunizieren. Neben dem Ausführen von spezifischen Befehlen, stehen frei beschreibbare Speicherbereiche zur Verfügung, in denen Int-, Float- und Bool-Datentypen ausgetauscht werden können.
1. Datentypen
16-Bit Ganzzahl
Speicherbedarf : 16Bit
Wertebereich: -32768 bis 32767
32-Bit, Ganzzahl
Speicherbedarf : 32Bit
Wertebereich: -2147483648 bis 2147483647
32-Bit, Gleitkommazahl
Speicherbedarf : 32Bit
Wertebereich: 3.402823e+38 bis -1.175 495e-38
Boolean (Bool)
Speicherbedarf : 1Bit
Wert 0: false
Wert 1: true
Char
2. Profinet Output Daten
In den folgenden Kapiteln wird die Einteilung der Ausgangs (Output)-Daten beschrieben. Die Output-Daten beinhalten Daten, die vom Roboter über PROFINET an die SPS übertragen werden. Die Eingangs- und Ausgangs-Daten werden innerhalb von Modulen übertragen. Diese Module müssen bei der Gerätekonfiguration im TIA-Portal angelegt werden, siehe Anlegen der Profinet-Module.
2.1 Speicherzuordnung
Die Speicherzuordnung beschreibt, wie die zu übertragenden Daten roboterintern gespeichert sind. Der Speicherbereich wird dabei in 11 Module mit jeweils 64 Byte aufgeteilt.
- Modul (Zeile 0-3): Zeit, Version, Initialisierungsstatus, Programmstatus, Roboterstatus, PopUps
- Modul (Zeile 4-7): Inputs, Outputs
- Modul (Zeile 8-b): Gelenkwinkel-Positon(Joints), TCP-Position(Pose)
- Modul (Zeile c-f): TCP-Position
- Modul (Zeile 10-13): Float-Register
- Modul (Zeile 14-17): Float-Register
- Modul (Zeile 18-1b): Int-Register
- Modul (Zeile 1c-1f): Int-Register
- Modul (Zeile 20-23): Bool-Register, Tool
- Modul (Zeile 24-27): Aktuelle Aktivität, Fehler beim Aktivität wechseln
- Modul (Zeile 28-2b): nextJoints, nextPose
Speicherzuordnung Übersicht:
| 0 | 1 | 2 | 3 | 4 | 5 | 6 | 7 | 8 | 9 | a | b | c | d | e | f | |
| 0 | Time[0] | Time[1] | Time[2] | Time[3] | Time[4] | Time[5] | Version[0] | Version[1] | Version[2] | Version[3] | Version[4] | Version[5] | Version[6] | Version[7] | Version[8] | Version[9] |
| 1 | Version[10] | Version[11] | Version[12] | Version[13] | Version[14] | Version[15] | Version[16] | Version[17] | Version[18] | Version[19] | Version[20] | Version[21] | Version[22] | Version[23] | Version[24] | Version[25] |
| 2 | Version[26] | Version[27] | Version[28] | Version[29] | initStatus[0] | Program State[0] | Program State[1] | Program State[2] | Program State[3] | Program State[4] | robotState[0] | robotState[1] | ||||
| 3 | robotState[2] | PopUp[0] | PopUp[1] | |||||||||||||
| 4 | Input (digital)[0] | Input (digital)[1] | Input (digital)[2] | Input (digital)[3] | Output (digital)[0] | Output (digital)[1] | Output (digital)[2] | Output (digital)[3] | ||||||||
| 5 | ||||||||||||||||
| 6 | ||||||||||||||||
| 7 | ||||||||||||||||
| 8 | joints[0] | joints[1] | joints[2] | joints[3] | joints[4] | joints[5] | joints[6] | joints[7] | joints[8] | joints[9] | joints[10] | joints[11] | joints[12] | joints[13] | joints[14] | joints[15] |
| 9 | joints[16] | joints[17] | joints[18] | joints[19] | joints[20] | joints[21] | joints[22] | joints[23] | Position[0] | Position[1] | Position[2] | Position[3] | Position[4] | Position[5] | Position[6] | Position[7] |
| a | Position[8] | Position[9] | Position[10] | Position[11] | Position[12] | Position[13] | Position[14] | Position[15] | Position[16] | Position[17] | Position[18] | Position[19] | Position[20] | Position[21] | Position[22] | Position[23] |
| b | Position[24] | Position[25] | Position[26] | Position[27] | Position[28] | Position[29] | Position[30] | Position[31] | Position[32] | Position[33] | Position[34] | Position[35] | Position[36] | Position[37] | Position[38] | Position[39] |
| c | TcpPosition[0] | TcpPosition[1] | TcpPosition[2] | TcpPosition[3] | TcpPosition[4] | TcpPosition[5] | TcpPosition[6] | TcpPosition[7] | TcpPosition[8] | TcpPosition[9] | TcpPosition[10] | TcpPosition[11] | TcpPosition[12] | TcpPosition[13] | TcpPosition[14] | TcpPosition[15] |
| d | TcpPosition[16] | TcpPosition[17] | TcpPosition[18] | TcpPosition[19] | TcpPosition[20] | TcpPosition[21] | TcpPosition[22] | TcpPosition[23] | TcpPosition[24] | TcpPosition[25] | TcpPosition[26] | TcpPosition[27] | TcpPosition[28] | TcpPosition[29] | TcpPosition[30] | TcpPosition[31] |
| e | TcpPosition[32] | TcpPosition[33] | TcpPosition[34] | TcpPosition[35] | TcpPosition[36] | TcpPosition[37] | TcpPosition[38] | TcpPosition[39] | Tool-Offset[0] | Tool-Offset[1] | Tool-Offset[2] | Tool-Offset[3] | Tool-Offset[4] | Tool-Offset[5] | Tool-Offset[6] | Tool-Offset[7] |
| f | Tool-Offset[8] | Tool-Offset[9] | Tool-Offset[10] | Tool-Offset[11] | Tool-Offset[12] | Tool-Offset[13] | Tool-Offset[14] | Tool-Offset[15] | Tool-Offset[16] | Tool-Offset[17] | Tool-Offset[18] | Tool-Offset[19] | Tool-Offset[20] | Tool-Offset[21] | Tool-Offset[22] | Tool-Offset[23] |
| 10 | Float reg. (0-14)[0] | Float reg. (0-14)[1] | Float reg. (0-14)[2] | Float reg. (0-14)[3] | Float reg. (0-14)[4] | Float reg. (0-14)[5] | Float reg. (0-14)[6] | Float reg. (0-14)[7] | Float reg. (0-14)[8] | Float reg. (0-14)[9] | Float reg. (0-14)[10] | Float reg. (0-14)[11] | Float reg. (0-14)[12] | Float reg. (0-14)[13] | Float reg. (0-14)[14] | Float reg. (0-14)[15] |
| 11 | Float reg. (0-14)[16] | Float reg. (0-14)[17] | Float reg. (0-14)[18] | Float reg. (0-14)[19] | Float reg. (0-14)[20] | Float reg. (0-14)[21] | Float reg. (0-14)[22] | Float reg. (0-14)[23] | Float reg. (0-14)[24] | Float reg. (0-14)[25] | Float reg. (0-14)[26] | Float reg. (0-14)[27] | Float reg. (0-14)[28] | Float reg. (0-14)[29] | Float reg. (0-14)[30] | Float reg. (0-14)[31] |
| 12 | Float reg. (0-14)[32] | Float reg. (0-14)[33] | Float reg. (0-14)[34] | Float reg. (0-14)[35] | Float reg. (0-14)[36] | Float reg. (0-14)[37] | Float reg. (0-14)[38] | Float reg. (0-14)[39] | Float reg. (0-14)[40] | Float reg. (0-14)[41] | Float reg. (0-14)[42] | Float reg. (0-14)[43] | Float reg. (0-14)[44] | Float reg. (0-14)[45] | Float reg. (0-14)[46] | Float reg. (0-14)[47] |
| 13 | Float reg. (0-14)[48] | Float reg. (0-14)[49] | Float reg. (0-14)[50] | Float reg. (0-14)[51] | Float reg. (0-14)[52] | Float reg. (0-14)[53] | Float reg. (0-14)[54] | Float reg. (0-14)[55] | Float reg. (0-14)[56] | Float reg. (0-14)[57] | Float reg. (0-14)[58] | Float reg. (0-14)[59] | ||||
| 14 | Float reg. (15-29)[0] | Float reg. (15-29)[1] | Float reg. (15-29)[2] | Float reg. (15-29)[3] | Float reg. (15-29)[4] | Float reg. (15-29)[5] | Float reg. (15-29)[6] | Float reg. (15-29)[7] | Float reg. (15-29)[8] | Float reg. (15-29)[9] | Float reg. (15-29)[10] | Float reg. (15-29)[11] | Float reg. (15-29)[12] | Float reg. (15-29)[13] | Float reg. (15-29)[14] | Float reg. (15-29)[15] |
| 15 | Float reg. (15-29)[16] | Float reg. (15-29)[17] | Float reg. (15-29)[18] | Float reg. (15-29)[19] | Float reg. (15-29)[20] | Float reg. (15-29)[21] | Float reg. (15-29)[22] | Float reg. (15-29)[23] | Float reg. (15-29)[24] | Float reg. (15-29)[25] | Float reg. (15-29)[26] | Float reg. (15-29)[27] | Float reg. (15-29)[28] | Float reg. (15-29)[29] | Float reg. (15-29)[30] | Float reg. (15-29)[31] |
| 16 | Float reg. (15-29)[32] | Float reg. (15-29)[33] | Float reg. (15-29)[34] | Float reg. (15-29)[35] | Float reg. (15-29)[36] | Float reg. (15-29)[37] | Float reg. (15-29)[38] | Float reg. (15-29)[39] | Float reg. (15-29)[40] | Float reg. (15-29)[41] | Float reg. (15-29)[42] | Float reg. (15-29)[43] | Float reg. (15-29)[44] | Float reg. (15-29)[45] | Float reg. (15-29)[46] | Float reg. (15-29)[47] |
| 17 | Float reg. (15-29)[48] | Float reg. (15-29)[49] | Float reg. (15-29)[50] | Float reg. (15-29)[51] | Float reg. (15-29)[52] | Float reg. (15-29)[53] | Float reg. (15-29)[54] | Float reg. (15-29)[55] | Float reg. (15-29)[56] | Float reg. (15-29)[57] | Float reg. (15-29)[58] | Float reg. (15-29)[59] | ||||
| 18 | Integer reg. (0-14)[0] | Integer reg. (0-14)[1] | Integer reg. (0-14)[2] | Integer reg. (0-14)[3] | Integer reg. (0-14)[4] | Integer reg. (0-14)[5] | Integer reg. (0-14)[6] | Integer reg. (0-14)[7] | Integer reg. (0-14)[8] | Integer reg. (0-14)[9] | Integer reg. (0-14)[10] | Integer reg. (0-14)[11] | Integer reg. (0-14)[12] | Integer reg. (0-14)[13] | Integer reg. (0-14)[14] | Integer reg. (0-14)[15] |
| 19 | Integer reg. (0-14)[16] | Integer reg. (0-14)[17] | Integer reg. (0-14)[18] | Integer reg. (0-14)[19] | Integer reg. (0-14)[20] | Integer reg. (0-14)[21] | Integer reg. (0-14)[22] | Integer reg. (0-14)[23] | Integer reg. (0-14)[24] | Integer reg. (0-14)[25] | Integer reg. (0-14)[26] | Integer reg. (0-14)[27] | Integer reg. (0-14)[28] | Integer reg. (0-14)[29] | Integer reg. (0-14)[30] | Integer reg. (0-14)[31] |
| 1a | Integer reg. (0-14)[32] | Integer reg. (0-14)[33] | Integer reg. (0-14)[34] | Integer reg. (0-14)[35] | Integer reg. (0-14)[36] | Integer reg. (0-14)[37] | Integer reg. (0-14)[38] | Integer reg. (0-14)[39] | Integer reg. (0-14)[40] | Integer reg. (0-14)[41] | Integer reg. (0-14)[42] | Integer reg. (0-14)[43] | Integer reg. (0-14)[44] | Integer reg. (0-14)[45] | Integer reg. (0-14)[46] | Integer reg. (0-14)[47] |
| 1b | Integer reg. (0-14)[48] | Integer reg. (0-14)[49] | Integer reg. (0-14)[50] | Integer reg. (0-14)[51] | Integer reg. (0-14)[52] | Integer reg. (0-14)[53] | Integer reg. (0-14)[54] | Integer reg. (0-14)[55] | Integer reg. (0-14)[56] | Integer reg. (0-14)[57] | Integer reg. (0-14)[58] | Integer reg. (0-14)[59] | ||||
| 1c | Integer reg. (15-29)[0] | Integer reg. (15-29)[1] | Integer reg. (15-29)[2] | Integer reg. (15-29)[3] | Integer reg. (15-29)[4] | Integer reg. (15-29)[5] | Integer reg. (15-29)[6] | Integer reg. (15-29)[7] | Integer reg. (15-29)[8] | Integer reg. (15-29)[9] | Integer reg. (15-29)[10] | Integer reg. (15-29)[11] | Integer reg. (15-29)[12] | Integer reg. (15-29)[13] | Integer reg. (15-29)[14] | Integer reg. (15-29)[15] |
| 1d | Integer reg. (15-29)[16] | Integer reg. (15-29)[17] | Integer reg. (15-29)[18] | Integer reg. (15-29)[19] | Integer reg. (15-29)[20] | Integer reg. (15-29)[21] | Integer reg. (15-29)[22] | Integer reg. (15-29)[23] | Integer reg. (15-29)[24] | Integer reg. (15-29)[25] | Integer reg. (15-29)[26] | Integer reg. (15-29)[27] | Integer reg. (15-29)[28] | Integer reg. (15-29)[29] | Integer reg. (15-29)[30] | Integer reg. (15-29)[31] |
| 1e | Integer reg. (15-29)[32] | Integer reg. (15-29)[33] | Integer reg. (15-29)[34] | Integer reg. (15-29)[35] | Integer reg. (15-29)[36] | Integer reg. (15-29)[37] | Integer reg. (15-29)[38] | Integer reg. (15-29)[39] | Integer reg. (15-29)[40] | Integer reg. (15-29)[41] | Integer reg. (15-29)[42] | Integer reg. (15-29)[43] | Integer reg. (15-29)[44] | Integer reg. (15-29)[45] | Integer reg. (15-29)[46] | Integer reg. (15-29)[47] |
| 1f | Integer reg. (15-29)[48] | Integer reg. (15-29)[49] | Integer reg. (15-29)[50] | Integer reg. (15-29)[51] | Integer reg. (15-29)[52] | Integer reg. (15-29)[53] | Integer reg. (15-29)[54] | Integer reg. (15-29)[55] | Integer reg. (15-29)[56] | Integer reg. (15-29)[57] | Integer reg. (15-29)[58] | Integer reg. (15-29)[59] | ||||
| 20 | Boolean reg.[0] | Boolean reg.[1] | Boolean reg.[2] | Boolean reg.[3] | Boolean reg.[4] | Boolean reg.[5] | Boolean reg.[6] | Boolean reg.[7] | Boolean reg.[8] | Boolean reg.[9] | Boolean reg.[10] | Boolean reg.[11] | Boolean reg.[12] | Boolean reg.[13] | Boolean reg.[14] | Boolean reg.[15] |
| 21 | Tool[0] | Tool[1] | Tool[2] | Tool[3] | Tool[4] | Tool[5] | Tool[6] | Tool[7] | Tool[8] | Tool[9] | Tool[10] | Tool[11] | Tool[12] | Tool[13] | Tool[14] | Tool[15] |
| 22 | Tool[16] | Tool[17] | Tool[18] | Tool[19] | Tool[20] | Tool[21] | Tool[22] | Tool[23] | Tool[24] | Tool[25] | Tool[26] | Tool[27] | Tool[28] | Tool[29] | Tool[30] | |
| 23 | ||||||||||||||||
| 24 | Current Activity[0] | Current Activity[1] | Current Activity[2] | Current Activity[3] | Current Activity[4] | Current Activity[5] | Current Activity[6] | Current Activity[7] | Current Activity[8] | Current Activity[9] | Current Activity[10] | Current Activity[11] | Current Activity[12] | Current Activity[13] | Current Activity[14] | Current Activity[15] |
| 25 | Current Activity[16] | Current Activity[17] | Current Activity[18] | Current Activity[19] | Current Activity[20] | Current Activity[21] | Current Activity[22] | Current Activity[23] | Current Activity[24] | Current Activity[25] | Current Activity[26] | Current Activity[27] | Current Activity[28] | Current Activity[29] | Current Activity[30] | Current Activity[31] |
| 26 | Activity Switch Errorcode[0] | Activity Switch Errorcode[1] | ||||||||||||||
| 27 | ||||||||||||||||
| 28 | Next joints[0] | Next joints[1] | Next joints[2] | Next joints[3] | Next joints[4] | Next joints[5] | Next joints[6] | Next joints[7] | Next joints[8] | Next joints[9] | Next joints[10] | Next joints[11] | Next joints[12] | Next joints[13] | Next joints[14] | Next joints[15] |
| 29 | Next joints[16] | Next joints[17] | Next joints[18] | Next joints[19] | Next joints[20] | Next joints[21] | Next joints[22] | Next joints[23] | Next pose[0] | Next pose[1] | Next pose[2] | Next pose[3] | Next pose[4] | Next pose[5] | Next pose[6] | Next pose[7] |
| 2a | Next pose[8] | Next pose[9] | Next pose[10] | Next pose[11] | Next pose[12] | Next pose[13] | Next pose[14] | Next pose[15] | Next pose[16] | Next pose[17] | Next pose[18] | Next pose[19] | Next pose[20] | Next pose[21] | Next pose[22] | Next pose[23] |
| 2b | Next pose[24] | Next pose[25] | Next pose[26] | Next pose[27] | Next pose[28] | Next pose[29] | Next pose[30] | Next pose[31] | Next pose[32] | Next pose[33] | Next pose[34] | Next pose[35] | Next pose[36] | Next pose[37] | Next pose[38] | Next pose[39] |
2.2 CurrentTime
Gibt das aktuelle Datum und die aktuelle Uhrzeit an. Das Datum wird in einer 16-Bit Ganzzahl gespeichert. Diese Zahl gibt an, wie viele Tage seit dem 01.01.1990 vergangen sind. Da der Maximalwert einer 16-Bit Ganzzahl (mit Vorzeichen) beträgt 32.767, können somit ca. 90 Jahre abdecken werden.
Die Uhrzeit wird über eine 32-Bit Ganzzahl angegeben. Darin werden die Millisekunden seit Tagesbeginn gezählt. Da der Maximalwert einer 32-Bit Ganzzahl (mit Vorzeichen) bei 2.147.483.647 liegt, lassen sich alle 86.400.00 Millisekunden eines Tages abbilden.
| ByteIdx | Beschreibung | Datentyp |
|---|---|---|
| 0-1 | Datum: Anzahl vergangener Tage seit dem 01.01.1990 | 16-Bit, Ganzzahl |
| 2-5 | Uhrzeit: Anzahl Millisekunden seit Tagesbeginn | 32-Bit, Ganzzahl |
2.3 horstOS Version
Für die Version von horstOS ist ein Speicherbereich von 30 Bytes reserviert. Ist der Name kürzer als 30 Zeichen, so werden die restlichen Stellen mit ’0’ gefüllt. Ist der Name länger als 30 Zeichen, so wird nach 30 Zeichen abgeschnitten.
| ByteIdx | Beschreibung | Datentyp |
|---|---|---|
| 0-29 | Versionsnamen | byte |
2.4 Initialisierungsstatus
Jedes der Initialisierungsbits gibt Rückschluss auf den Initialisierungsstatus der einzelnen Achsen. Trägt das Initialisierungs-Bit den Wert 1 (true) ist die Achse Initialisiert, beim Wert 0 (false) ist die jeweilige Achse nicht Initialisiert.
Trägt das Bit 6 den Wert 1 (true) ist gerade eine Initialisierung aktiv.
Ab Relesase 2021.07 verfügbar: Das letzte Bit gibt an, ob sich horstOS im Initialisierungs-Interface befindet und bereit für die Initialisierung über die externe Schnittstelle ist (=true). Dieses Bit muss gesetzt sein, bevor der Befehl für die Ausführung der Initialisierung aus den Profinet Input Daten geschickt werden kann.
| ByteIdx | BitIdx | Beschreibung | Datentyp |
|---|---|---|---|
| 0 | Initialisierungsstatus | byte | |
| 0 | Initialisierungsstatus Achse 1 | bit | |
| 1 | Initialisierungsstatus Achse 2 | bit | |
| 2 | Initialisierungsstatus Achse 3 | bit | |
| 3 | Initialisierungsstatus Achse 4 | bit | |
| 4 | Initialisierungsstatus Achse 5 | bit | |
| 5 | Initialisierungsstatus Achse 6 | bit | |
| 6 | Initialisierung aktiv | bit | |
| 7 | isInitInterfaceEnabled | bit |
2.5 Programmstatus
Gibt die auf dem Roboter eingestellt Bewegungsgeschwindigkeit und den Programmstatus aus. Ist das Bit ProgrammCall_aktiv gesetzt, können ProgrammCalls (Start,Stop,Pause) ausgeführt werden, andernfalls werden diese nicht ausgeführt.
Über die Bits "isRunning" und "isInExecutingMode" kann der aktuelle Programmstatus ermittelt werden. Die folgende Tabelle gibt die möglichen Kombinationen an:
| isRunning | isInExecutingMode | Ergebnis |
|---|---|---|
| 0 | 0 | Programm nicht gestartet |
| 1 | 0 | ungültig |
| 0 | 1 | Programm Pausiert |
| 1 | 1 | Programm wird ausgeführt |
| ByteIdx | BitIdx | Beschreibung | Datentyp |
|---|---|---|---|
| 0-3 | Bewegungsgeschwindigkeit (Global) | 32-Bit, Gleitkommazahl | |
| 4 | Programmstatus | byte | |
| 0 | ProgrammCall_aktiv | bit | |
| 1 | IsRunning | bit | |
| 2 | isInExecutingMode | bit |
2.6 Roboterstatus
Der Operationsmodus gibt Aufschluss darüber, welcher Operationsmodus am Roboter eingestellt ist. Der Operationsmodus wird über eine Ganzzahl angegeben und kann die folgenden Zustände annehmen:
- 0 → Automatik Modus
- 1 → T1
- 2 → T2
- 3 → isFloatingMode
Die einzelnen Bits des Roboterstatus-Bytes geben Aufschluss darüber, ob ein Fehler vorliegt. Trägt das jeweilige Bit den Wert 1 (true) liegt ein entsprechender Fehler vor.
Der folgenden Tabelle kann entnommen werden, welche Fehler auftreten können:
| ByteIdx | BitIdx | Beschreibung | Datentyp |
|---|---|---|---|
| 0-1 | Operationsmodus | 16-Bit, Ganzzahl | |
| 2 | Roboterstatus | byte | |
| 0 | Nothalt | bit | |
| 1 | Interner_Fehler | bit | |
| 2 | Sicherheitshalt | bit | |
| 3 | Betriebsmoduswechsel | bit | |
| 4 | Simulationsmodus | bit | |
| 5 | externer Nothalt | bit |
2.7 PopUp
Während des Roboterbetriebs, können unterschiedliche PopUps auftreten. Die PopUp-ID gibt an, welches PopUp aktiv ist. Ist kein PopUp aktiv, wird der Wert 0 zurückgegeben.
Unter dem Link Dokumentation Pop-up-Fenster, können der angezeigten PopUp-ID das dazugehörige PopUps entnommen werden.
Die PopUp-ID kann verwendet werden, um ein bestimmtes PopUp abzufragen und über die PopUpConfirmations-Bits in den Profinet Input Daten zu bestätigen. Zu besseren Taktung kann über die PopUp-ID außerdem abgefragt werden, welches PopUpConfirmation-Bit gerade gesetzt ist (vgl. Dokumentation Pop-up-Fenster ID 1-7). Um aufeinander folgende PopUp's zu quittieren, solle bei jedem PopUp abgefragt werden, ob alle PopUpConfirmation-Bits wieder zurückgesetzt wurden.
Dieses Vorgehen wird im Beispielprogramm Initialisieren, Programm laden und starten näher beschrieben.
| ByteIdx | Beschreibung | Datentyp |
|---|---|---|
| 0-1 | PopUp-ID | 16-Bit, Ganzzahl |
2.8 Inputs (digital)
Alle digitalen Inputs können über die Profinet-Schnittstelle ausgelesen werden. Das setzten der Inputs ist nicht möglich!
Mainboard bis 31.12.2021: HORST verfügt über 16 digitale Eingänge (Inputs) im Schaltschrank und bis zu 4 digitale Tool Eingänge an Tragarm 3. Insgesamt stehen also bis zu 20 digitale Eingänge zu Verfügung
Mainboard ab 01.01.2022: HORST verfügt über 20 digitale Eingänge im Schaltschrank und bis zu 4 digitale Tool Eingänge an Tragarm 3. Außerdem können durch Konfiguration der sicherheitsrelevanten Eingänge weitere 8 digitale Eingänge definiert werden. Insgesamt stehen also bis zu 32 digitale Eingänge zur Verfügung.
Bis Version 2021.07: Die Bits sind den digitalen Eingängen fix zugeordnet (siehe folgende Tabelle Spalte 5).
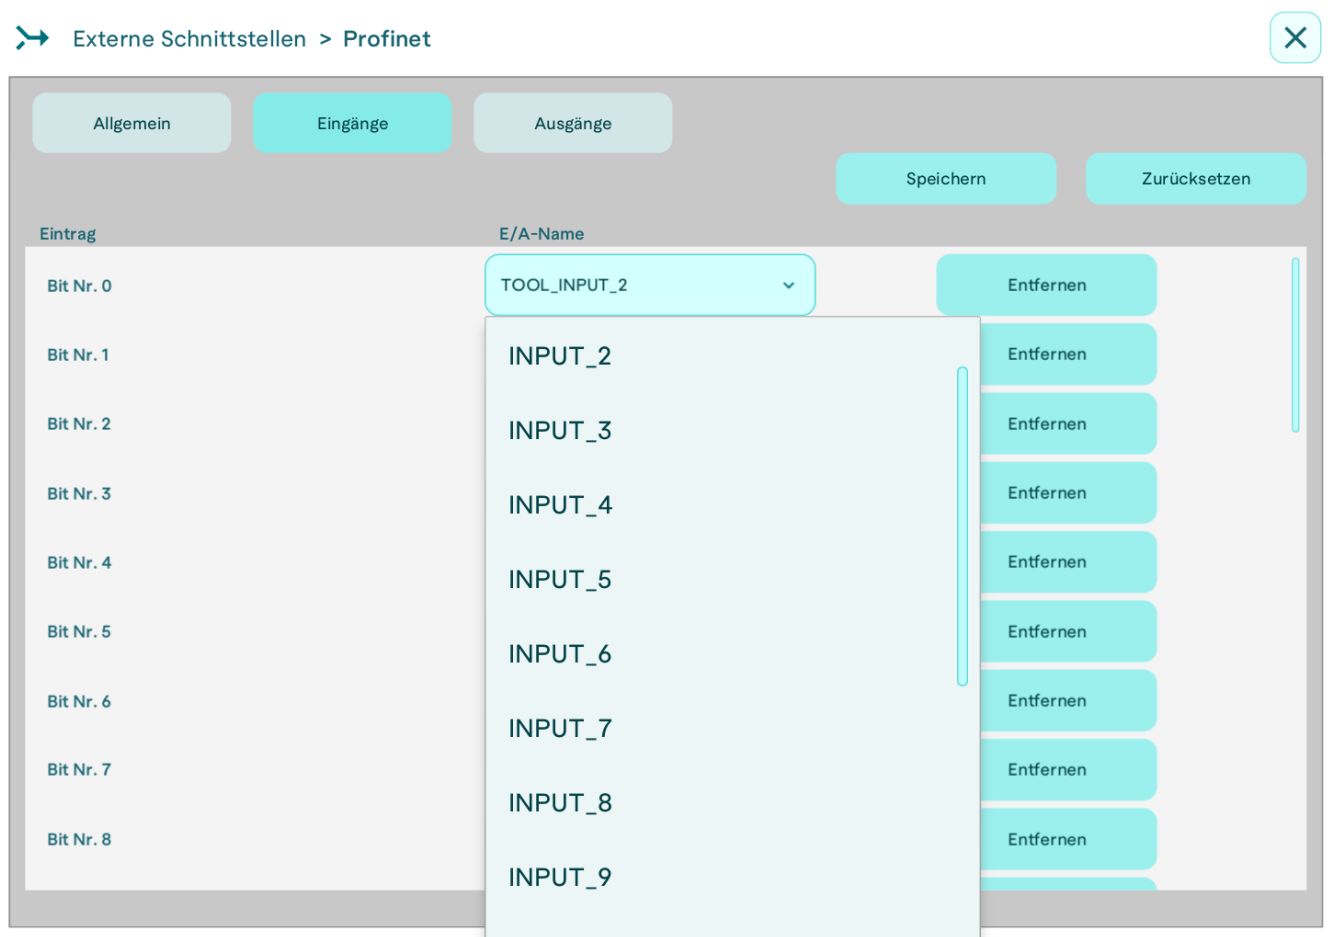
Ab Version 2022.10: Hier kann in horstFX unter "Einstellungen & Infos → Externe Schnittstelle → Profinet → Eingänge" den jeweiligen Bits beliebige Eingänge zugeordnet werden.
Ab Version 2024.07: In horstOS kann die Zuordnung unter "Project Setup → Externe Schnittstellen → Profinet → Eingänge" festgelegt werden.
*
| ByteIdx | BitIdx | Beschreibung | Datentyp | Zuordnung bis horstFX-Version 2021.07 |
|---|---|---|---|---|
| 0 | Bit Nr. 0-7 | byte | Input 1-7 | |
| 0 | Bit Nr. 0 | bit | Input 1 | |
| 1 | Bit Nr. 1 | bit | Input 2 | |
| 2 | Bit Nr. 2 | bit | Input 3 | |
| 3 | Bit Nr. 3 | bit | Input 4 | |
| 4 | Bit Nr. 4 | bit | Input 5 | |
| 5 | Bit Nr. 5 | bit | Input 6 | |
| 6 | Bit Nr. 6 | bit | Input 7 | |
| 7 | Bit Nr. 7 | bit | Input 8 | |
| 1 | Bit Nr. 8-15 | byte | Input 9-16 | |
| 0 | Bit Nr. 8 | bit | Input 9 | |
| 1 | Bit Nr. 9 | bit | Input 10 | |
| 2 | Bit Nr. 10 | bit | Input 11 | |
| 3 | Bit Nr. 11 | bit | Input 12 | |
| 4 | Bit Nr. 12 | bit | Input 13 | |
| 5 | Bit Nr. 13 | bit | Input 14 | |
| 6 | Bit Nr. 14 | bit | Input 15 | |
| 7 | Bit Nr. 15 | bit | Input 16 | |
| 2 | Bit Nr. 16-23 | byte | Tool Input 1-2 | |
| 0 | Bit Nr. 16 | bit | Tool Input 1 | |
| 1 | Bit Nr. 17 | bit | Tool Input 2 | |
| 2 | Bit Nr. 18 | bit | 0 | |
| 3 | Bit Nr. 19 | bit | 0 | |
| 4 | Bit Nr. 20 | bit | 0 | |
| 5 | Bit Nr. 21 | bit | 0 | |
| 6 | Bit Nr. 22 | bit | 0 | |
| 7 | Bit Nr. 23 | bit | 0 | |
| 3 | Bit Nr. 24-31 | byte | ||
| 0 | Bit Nr. 24 | bit | reserviert | |
| 1 | Bit Nr. 25 | bit | reserviert | |
| 2 | Bit Nr. 26 | bit | reserviert | |
| 3 | Bit Nr. 27 | bit | reserviert | |
| 4 | Bit Nr. 28 | bit | reserviert | |
| 5 | Bit Nr. 29 | bit | reserviert | |
| 6 | Bit Nr. 30 | bit | reserviert | |
| 7 | Bit Nr. 31 | bit | reserviert |
2.9 Outputs (digital)
Die Werte aller digitalen Ausgänge (Outputs) werden jeweils in ein Bit geschrieben.
Je nach Mainboard und horstOS/horstFX-Version steht dabei hardwareseitig eine unterschiedliche Anzahl von Ausgängen zu Verfügung. Auf welchem Bit dabei welcher Output angezeigt wird, ist ab der Version 2021.10 einstellbar:
horstFX: "Einstellungen & Infos → Externe Schnittstelle → Profinet → Ausgänge"
horstOS: "Project Setup → Externe Schnittstellen → Profinet → Ausgänge"
Bei älteren Versionen sind die Bits fix mit den Ausgängen verknüpft (siehe folgende Tabelle Spalte 5). Genaueres dazu ist hier zu finden: Profinet Input Daten
| ByteIdx | BitIdx | Beschreibung | Datentyp | Zuordnung bis Version 2021.07 |
|---|---|---|---|---|
| 0 | Bit Nr. 0-7 | byte | Output 1-7 | |
| 0 | Bit Nr. 0 | bit | Output 1 | |
| 1 | Bit Nr. 1 | bit | Output 2 | |
| 2 | Bit Nr. 2 | bit | Output 3 | |
| 3 | Bit Nr. 3 | bit | Output 4 | |
| 4 | Bit Nr. 4 | bit | Output 5 | |
| 5 | Bit Nr. 5 | bit | Output 6 | |
| 6 | Bit Nr. 6 | bit | Output 7 | |
| 7 | Bit Nr. 7 | bit | Output 8 | |
| 1 | Bit Nr. 8-15 | byte | Output 9-14, Tool Output 1-2 | |
| 0 | Bit Nr. 8 | bit | Output 9 | |
| 1 | Bit Nr. 9 | bit | Output 10 | |
| 2 | Bit Nr. 10 | bit | Output 11 | |
| 3 | Bit Nr. 11 | bit | Output 12 | |
| 4 | Bit Nr. 12 | bit | Output 13 | |
| 5 | Bit Nr. 13 | bit | Output 14 | |
| 6 | Bit Nr. 14 | bit | Tool Output 1 | |
| 7 | Bit Nr. 15 | bit | Tool Output 2 | |
| 2 | Bit Nr. 16-23 | byte | reserviert | |
| 0 | Bit Nr. 16 | bit | reserviert | |
| 1 | Bit Nr. 17 | bit | reserviert | |
| 2 | Bit Nr. 18 | bit | reserviert | |
| 3 | Bit Nr. 19 | bit | reserviert | |
| 4 | Bit Nr. 20 | bit | reserviert | |
| 5 | Bit Nr. 21 | bit | reserviert | |
| 6 | Bit Nr. 22 | bit | reserviert | |
| 7 | Bit Nr. 23 | bit | reserviert | |
| 3 | Bit Nr. 24-31 | byte | reserviert | |
| 0 | Bit Nr. 24 | bit | reserviert | |
| 1 | Bit Nr. 25 | bit | reserviert | |
| 2 | Bit Nr. 26 | bit | reserviert | |
| 3 | Bit Nr. 27 | bit | reserviert | |
| 4 | Bit Nr. 28 | bit | reserviert | |
| 5 | Bit Nr. 29 | bit | reserviert | |
| 6 | Bit Nr. 30 | bit | reserviert | |
| 7 | Bit Nr. 31 | bit | reserviert |
2.10 Joints
Gibt die Achswinkel der aktuellen Position in Grad aus.
| ByteIdx | Name | Beschreibung | Datentyp |
|---|---|---|---|
| 0-3 | j1 | Gelenkwinkel Achse 1 | 32-Bit, Gleitkommazahl |
| 4-7 | j2 | Gelenkwinkel Achse 2 | 32-Bit, Gleitkommazahl |
| 8-11 | j3 | Gelenkwinkel Achse 3 | 32-Bit, Gleitkommazahl |
| 12-15 | j4 | Gelenkwinkel Achse 4 | 32-Bit, Gleitkommazahl |
| 16-19 | j5 | Gelenkwinkel Achse 5 | 32-Bit, Gleitkommazahl |
| 20-13 | j6 | Gelenkwinkel Achse 6 | 32-Bit, Gleitkommazahl |
2.11 Position
Gibt die aktuelle Flansch-Position in x,y,z-Koordinaten, rx,ry,rz-Rotation und den 4 Quaternionen aus.
| ByteIdx | Name | Beschreibung | Datentyp |
|---|---|---|---|
| 0-3 | x | x-Koordinate im Basis-Koordinatensystem | 32-Bit, Gleitkommazahl |
| 4-7 | y | y-Koordinate im Basis-Koordinatensystem | 32-Bit, Gleitkommazahl |
| 8-11 | z | z-Koordinate im Basis-Koordinatensystem | 32-Bit, Gleitkommazahl |
| 12-15 | rx | Rotation um x-Achse im Basis-Koordinatensystem | 32-Bit, Gleitkommazahl |
| 16-19 | ry | Rotation um y-Achse im Basis-Koordinatensystem | 32-Bit, Gleitkommazahl |
| 20-23 | rz | Rotation um z-Achse im Basis-Koordinatensystem | 32-Bit, Gleitkommazahl |
| 24-27 | q0 | Quaternion 0 | 32-Bit, Gleitkommazahl |
| 28-31 | q1 | Quaternion 1 | 32-Bit, Gleitkommazahl |
| 32-35 | q2 | Quaternion 2 | 32-Bit, Gleitkommazahl |
| 36-39 | q3 | Quaternion 3 | 32-Bit, Gleitkommazahl |
2.12 TCP Position
Gibt die Position des Tool-Center-Points (TCP) an. Diese Position variiert, je nach dem welches Werkzeug am Roboter angebracht wird.
| ByteIdx | Name | Beschreibung | Datentyp |
|---|---|---|---|
| 0-3 | x | x-Koordinate des TCP | 32-Bit, Gleitkommazahl |
| 4-7 | y | y-Koordinate des TCP | 32-Bit, Gleitkommazahl |
| 8-11 | z | z-Koordinate des TCP | 32-Bit, Gleitkommazahl |
| 12-15 | rx | Rotation um x-Achse des TCP | 32-Bit, Gleitkommazahl |
| 16-19 | ry | Rotation um y-Achse des TCP | 32-Bit, Gleitkommazahl |
| 20-23 | rz | Rotation um z-Achse des TCP | 32-Bit, Gleitkommazahl |
| 24-27 | q0 | Quaternion 0 TCP | 32-Bit, Gleitkommazahl |
| 28-31 | q1 | Quaternion 1 TCP | 32-Bit, Gleitkommazahl |
| 32-35 | q2 | Quaternion 2 TCP | 32-Bit, Gleitkommazahl |
| 36-39 | q3 | Quaternion 3 TCP | 32-Bit, Gleitkommazahl |
2.13 Tool Offset
Gibt die Differenz der x-,y-,z-Koordinaten und rx-,ry-,rz- Rotationen zwischen der Flansch- Position und der TCP-Position.
| ByteIdx | Beschreibung | Datentyp |
|---|---|---|
| 0-3 | X-Offset | 32-Bit, Gleitkommazahl |
| 4-7 | Y-Offset | 32-Bit, Gleitkommazahl |
| 8-11 | Z-Offset | 32-Bit, Gleitkommazahl |
| 12-15 | RX | 32-Bit, Gleitkommazahl |
| 16-19 | RY | 32-Bit, Gleitkommazahl |
| 20-23 | RZ | 32-Bit, Gleitkommazahl |
2.14 Float Register
Die Float Register sind frei beschreibbare Speicherbereiche, in denen Gleitkommazahlen (32 Bit) vom Roboter an die SPS übertragen werden können.
Dabei werden die Float Register in 2 Module mit jeweils 15 Einträgen (0-14) untereilt.
Im textuellen Programmieren in horstOS können die Float Register beschrieben oder aus ihnen gelesen werden.
Die textuellen horstOS Befehle lauten (genaueres unter Register lesen / Register setzen):
- getFloatRegister(n) | lesen
- setFloatRegister(n, x) | schreiben
n = Register Index
x = Wert
Der Wertebereich eines 32-Bit Gleitkommazahl: -3.402823e+38 bis -1.175 495e-38 (Datentypen)
Speicherbereich 1:
| ByteIdx | Beschreibung | Datentyp |
|---|---|---|
| 0-3 | Float Register 0 | 32-Bit, Gleitkommazahl |
| 4-7 | Float Register 1 | 32-Bit, Gleitkommazahl |
| 8-11 | Float Register 2 | 32-Bit, Gleitkommazahl |
| 12-15 | Float Register 3 | 32-Bit, Gleitkommazahl |
| 16-19 | Float Register 4 | 32-Bit, Gleitkommazahl |
| 20-23 | Float Register 5 | 32-Bit, Gleitkommazahl |
| 24-27 | Float Register 6 | 32-Bit, Gleitkommazahl |
| 28-31 | Float Register 7 | 32-Bit, Gleitkommazahl |
| 32-35 | Float Register 8 | 32-Bit, Gleitkommazahl |
| 36-39 | Float Register 9 | 32-Bit, Gleitkommazahl |
| 40-43 | Float Register 10 | 32-Bit, Gleitkommazahl |
| 44 | Float Register 11 | 32-Bit, Gleitkommazahl |
| 48 | Float Register 12 | 32-Bit, Gleitkommazahl |
| 52 | Float Register 13 | 32-Bit, Gleitkommazahl |
| 56 | Float Register 14 | 32-Bit, Gleitkommazahl |
Speicherbereich 2:
| ByteIdx | Beschreibung | Datentyp |
|---|---|---|
| 0-3 | Float Register 15 | 32-Bit, Gleitkommazahl |
| 4-7 | Float Register 16 | 32-Bit, Gleitkommazahl |
| 8-11 | Float Register 17 | 32-Bit, Gleitkommazahl |
| 12-15 | Float Register 18 | 32-Bit, Gleitkommazahl |
| 16-19 | Float Register 19 | 32-Bit, Gleitkommazahl |
| 20-23 | Float Register 20 | 32-Bit, Gleitkommazahl |
| 24-27 | Float Register 21 | 32-Bit, Gleitkommazahl |
| 28-31 | Float Register 22 | 32-Bit, Gleitkommazahl |
| 32-35 | Float Register 23 | 32-Bit, Gleitkommazahl |
| 36-39 | Float Register 24 | 32-Bit, Gleitkommazahl |
| 40-43 | Float Register 25 | 32-Bit, Gleitkommazahl |
| 44-47 | Float Register 26 | 32-Bit, Gleitkommazahl |
| 48-51 | Float Register 27 | 32-Bit, Gleitkommazahl |
| 525-5 | Float Register 28 | 32-Bit, Gleitkommazahl |
| 56-59 | Float Register 29 | 32-Bit, Gleitkommazahl |
2.15 Int Register
Bei den Int Registern handelt es sich um 30 Register (0-29) für die Übertragung von Ganzzahlen mit einer Größe von 32-Bit. Die Int Register sind auf zwei Module mit je 15 Int Register aufgeteilt.
Die textuellen horstOS Befehle lauten (genaueres unter Register lesen / Register setzen):
- getIntRegister(n) | lesen
- setIntRegister(n, x) | schreiben
n = Register Index
x = Wert
Der Wertebereich einer 32-Bit Ganzzahl: -2147483648 bis 2147483647 (Datentypen)
Speicherbereich 1:
| ByteIdx | Beschreibung | Datentyp |
|---|---|---|
| 0-3 | Int Register 0 | 32-Bit, Ganzzahl |
| 4-7 | Int Register 1 | 32-Bit, Ganzzahl |
| 8-11 | Int Register 2 | 32-Bit, Ganzzahl |
| 12-15 | Int Register 3 | 32-Bit, Ganzzahl |
| 16-19 | Int Register 4 | 32-Bit, Ganzzahl |
| 20-23 | Int Register 5 | 32-Bit, Ganzzahl |
| 24-27 | Int Register 6 | 32-Bit, Ganzzahl |
| 28-31 | Int Register 7 | 32-Bit, Ganzzahl |
| 32-35 | Int Register 8 | 32-Bit, Ganzzahl |
| 36-39 | Int Register 9 | 32-Bit, Ganzzahl |
| 40-43 | Int Register 10 | 32-Bit, Ganzzahl |
| 44-47 | Int Register 11 | 32-Bit, Ganzzahl |
| 48-51 | Int Register 12 | 32-Bit, Ganzzahl |
| 52-55 | Int Register 13 | 32-Bit, Ganzzahl |
| 56-59 | Int Register 14 | 32-Bit, Ganzzahl |
Speicherbereich 2:
| ByteIdx | Beschreibung | Datentyp |
|---|---|---|
| 0-3 | Int Register 15 | 32-Bit, Ganzzahl |
| 4-7 | Int Register 16 | 32-Bit, Ganzzahl |
| 8-11 | Int Register 17 | 32-Bit, Ganzzahl |
| 12-15 | Int Register 18 | 32-Bit, Ganzzahl |
| 16-19 | Int Register 19 | 32-Bit, Ganzzahl |
| 20-23 | Int Register 20 | 32-Bit, Ganzzahl |
| 24-27 | Int Register 21 | 32-Bit, Ganzzahl |
| 28-31 | Int Register 22 | 32-Bit, Ganzzahl |
| 32-35 | Int Register 23 | 32-Bit, Ganzzahl |
| 36-39 | Int Register 24 | 32-Bit, Ganzzahl |
| 40-43 | Int Register 25 | 32-Bit, Ganzzahl |
| 44-47 | Int Register 26 | 32-Bit, Ganzzahl |
| 48-51 | Int Register 27 | 32-Bit, Ganzzahl |
| 52-55 | Int Register 28 | 32-Bit, Ganzzahl |
| 56-59 | Int Register 29 | 32-Bit, Ganzzahl |
2.16 Bool Register
Das Bool Register besteht aus 128 Registern (0-127), die jeweils den Wert 1 (true) oder 0 (false) annehmen können (Datentypen).
Die textuellen horstOS Befehle lauten (genaueres unter Register lesen / Register setzen):
- getBoolRegister(n) | lesen
- setBoolRegister(n, x) | schreiben
n = Register Index
x = Wert
Das erste Bool Register 0-7 ist beispielhaft in die 8 einzlenen Bool aufgeschlüsselt.
| ByteIdx | BitIdx | Beschreibung | Datentyp |
|---|---|---|---|
| 0 | Bool Register 0-7 | byte | |
| 0 | Bool Register 0 | bit | |
| 1 | Bool Register 1 | bit | |
| 2 | Bool Register 2 | bit | |
| 3 | Bool Register 3 | bit | |
| 4 | Bool Register 4 | bit | |
| 5 | Bool Register 5 | bit | |
| 6 | Bool Register 6 | bit | |
| 7 | Bool Register 7 | bit | |
| 1 | Bool Register 8-15 | byte | |
| 2 | Bool Register 16-23 | byte | |
| 3 | Bool Register 24-31 | byte | |
| 4 | Bool Register 32-39 | byte | |
| 5 | Bool Register 40-47 | byte | |
| 6 | Bool Register 48-55 | byte | |
| 7 | Bool Register 56-63 | byte | |
| 8 | Bool Register 64-71 | byte | |
| 9 | Bool Register 72-79 | byte | |
| 10 | Bool Register 80-87 | byte | |
| 11 | Bool Register 88-95 | byte | |
| 12 | Bool Register 96-103 | byte | |
| 13 | Bool Register 104-111 | byte | |
| 14 | Bool Register 112-119 | byte | |
| 15 | Bool Register 120-127 | byte |
2.17 Tool
verfügbar ab der Version 2021.07
Zeigt den Namen des aktuell geladenen Tools an und gibt über eine Ganzzahl Rückmeldung, ob der letzte Toolwechsel über die externe Schnittstelle erfolgreich war.
| ByteIdx | Beschreibung | Datentyp |
|---|---|---|
| 0-29 | Aktueller Tool Name | char |
| 30 | Rückmeldung des letzten Toolwechsels | 8-Bit, Ganzzahl |
Die Ganzzahl für die Rückmeldung des letzten Toolwechsels kann folgende Zustände annehmen:
| Wert | Beschreibung |
|---|---|
| 0 | Tool Change Call inaktiv, noch kein Toolwechsel über die Externe Schnittstelle ausgeführt |
| 1 | Tool Change Call inaktiv, letzter Toolwechsel fehlerhaft |
| 2 | Tool Change Call aktiv, letzter Toolwechsel erfolgreich |
| 3 | Tool Change Call aktiv, letzter Toolwechsel fehlerhaft |
Fehler können zum Beispiel sein:
- Tool nicht vorhanden (falscher Toolname übergeben)
- nicht in Homescreen Activity (Toolwechsel ist nur im Homescreen möglich)
2.18 Current Acitvity
Gibt die aktuelle Aktivität mittels einer Aktivitäts-ID(16-Bit) an. Unter dem Link Dokumentation Ansichten horstOS, findet man eine Liste in der die Aktivitäts-ID den jeweiligen Aktivitäten zugeordnet sind.
Der aktuelle Programmname wird nur ausgegeben, wenn die Aktivität "Programmierung" (Aktivitäts-ID = 1) aktiv ist.
| ByteIdx | Beschreibung | Datentyp |
|---|---|---|
| 0-1 | Aktivitäts-ID | 16-Bit, Ganzzahl |
| 1-30 | Aktueller Programmname | char |
2.19 Activity Switch Errorcode
Zeigt, ob der letzte Activity Switch über die externe Schnittselle erfolgreich war.
Version < 2021.07
| ByteIdx | Beschreibung | Datentyp |
|---|---|---|
| 0 | Errorcode from last Switch-Activity Command | byte |
Version > 2021.07
| ByteIdx | Beschreibung | Datentyp |
|---|---|---|
| 0-1 | Errorcode from last Switch-Activity Command | 16-Bit, Ganzzahl |
Folgende Zustände werden dabei abgebildet:
| Wert (<2021.07) | Wert (>2021.07) | Beschreibung |
|---|---|---|
| 0 | 0 | OK Switch Activity erfolgreich. |
| 13056 | 51 | OK_BUT_DONT_CLOSE Einzelne Achse/n beim Verlassen der RobotInitializationActivity außerhalb der Achsbeschränkungen. |
| 13312 | 52 | INVALID_ID Übergebene Activity-ID ungültig (Activity ID's: Dokumentation Ansichten horstOS) |
| 26112 | 101 | DENY Fehler in der Kommunikation mit dem Roboter beim Verlassen der RobotInitializationActivity. |
| −39424 | 102 | EXECUTION_ACTIVE Wechseln der Activity nicht möglich während Roboter sich bewegt. |
| −14080 | 201 | ALREADY_SHOWN System befindet sich bereits in der gewählten Activity. |
| −13824 | 202 | TEXT_FUNC_SHOWN ProgrammingActivity kann nicht verlassen werden, da aktuell eine textuelle Funktion erstellt/bearbeitet wird. |
| −13568 | 203 | POP_UP_SHOWN Activity kann nicht gewechselt werden, da ein Pop_Up angezeigt wird. |
| −13312 | 204 | ADD_OR_EDIT_CMD ProgrammingActivity kann nicht verlassen werden, da "Aktion hinzufügen" -Butten aktiv. |
| 11520 | 301 | NO_PERMISION_TO_SHOW Aktuelle Benutzerrolle hat keinen Zugriff auf gewählte Acitvity. |
| 11776 | 302 | ON_SHOW_NOT_POSSIBL Unerwarteter Fehler. |
| 12032 | 303 | INIT_NOT_POSSIBLE_IN_SIMULATION RobotInitializationActivity kann im Simulationsmodus nicht aufgerufen werden. |
| −28416 | 401 | FILE_NOT_FOUND Beim Wechsel in die ProgrammingActivity: Übergebener String (Programmname) fehlerhaft. |
| −28160 | 402 | FILE_NOT_READABLE Beim Wechsel in die ProgrammingActivity: Gewähltes Programm kann nicht geöffnet werden, da fehlerhaft. |
| −27904 | 403 | HEADER_INVALID Beim Wechsel in die ProgrammingActivity: Header des gewähltes Programms fehlerhaft. |
| −27648 | 404 | DIFFERENT_PROTO Beim Wechsel in die ProgrammingActivity: Das im gewählten Programm hinterlegte Robotermodell weicht vom aktuellen Robotermodell ab. |
| −27392 | 405 | DIFFERENT_TOOL Beim Wechsel in die ProgrammingActivity: Das im gewählten Programm hinterlegte Tool weicht vom aktuellen Tool ab. |
| −3072 | 500 | ACTIVITY_SWITCH_GOING_ON Activitywechsel wird aktuell ausgeführt. |
| 1000 | NotInitalizedException | |
| 1001 | InternalErrorActiveException | |
| 1002 | NotInAutomaticModeException | |
| 1003 | RobotScriptException |
2.20 Next Joints
| ByteIdx | Beschreibung | Datentyp |
|---|---|---|
| 0-3 | Gelenkwinkel Achse 1 | 32-Bit, Gleitkommazahl |
| 4-7 | GelenkwinkelAchse 2 | 32-Bit, Gleitkommazahl |
| 8-11 | GelenkwinkelAchse 3 | 32-Bit, Gleitkommazahl |
| 12-15 | GelenkwinkelAchse 4 | 32-Bit, Gleitkommazahl |
| 16-19 | GelenkwinkelAchse 5 | 32-Bit, Gleitkommazahl |
| 20-23 | Gelenkwinkel Achse 6 | 32-Bit, Gleitkommazahl |
2.21 Next Pose
Hier werden die Werte der Variablen NextPose zurückgegeben. Dabei ist zu beachten, dass die Quaternionen normiert werden. D.h. wenn man die Variable mit nicht normierten Quaternionen setzt, kommen beim Abrufen andere, normierte Werte zurück.
| ByteIdx | Beschreibung | Datentyp |
|---|---|---|
| 0-3 | X-Position | 32-Bit, Gleitkommazahl |
| 4-7 | Y-Position | 32-Bit, Gleitkommazahl |
| 8-11 | Z-Position | 32-Bit, Gleitkommazahl |
| 12-15 | RX | 32-Bit, Gleitkommazahl |
| 16-19 | RY | 32-Bit, Gleitkommazahl |
| 20-23 | RZ | 32-Bit, Gleitkommazahl |
| 24-27 | Q0 | 32-Bit, Gleitkommazahl |
| 28-31 | Q1 | 32-Bit, Gleitkommazahl |
| 32-35 | Q2 | 32-Bit, Gleitkommazahl |
| 36-39 | Q3 | 32-Bit, Gleitkommazahl |
3. Profinet Input Daten
In diesen Kapiteln wird die Einteilung der Input-Daten beschrieben. Die Input-Daten beinhalten Daten, die von der SPS über PROFINET an den Roboter übertragen werden. Die Eingangs- und Ausgangs-Daten werden innerhalb von Modulen übertragen. Diese Module müssen bei der Gerätekonfiguration im TIA-Portal angelegt werden, siehe Anlegen der Profinet-Module.
3.1 Speicherzuordnung
Die Speicherzuordnung beschreibt, wie die zu übertragenden Daten roboterintern gespeichert sind. Der Speicherbereich wird dabei in 11 Module mit jeweils 64 Byte aufgeteilt.
- Modul : Digitale Outputs
- Modul : Float-Register
- Modul : Float-Register
- Modul : Int-Register
- Modul : Int-Register
- Modul : Bit-Register
- Modul : Aktivität Wechsel und Initialisierung
- Modul : Programmaufrufe, Sicherheitsaufrufe, das Bestätigen von PopUp's und Tool
- Modul : nextJoints
- Modul : nextPose
- Modul : Reserviert
Übersicht Speicherzuordnung:
| 0 | 1 | 2 | 3 | 4 | 5 | 6 | 7 | 8 | 9 | a | b | c | d | e | f | |
| 0 | digital output[0] | digital output[1] | digital output[2] | digital output[3] | digital output[4] | digital output[5] | digital output[6] | digital output[7] | ||||||||
| 1 | ||||||||||||||||
| 2 | ||||||||||||||||
| 3 | ||||||||||||||||
| 4 | Float reg. (0-14)[0] | Float reg. (0-14)[1] | Float reg. (0-14)[2] | Float reg. (0-14)[3] | Float reg. (0-14)[4] | Float reg. (0-14)[5] | Float reg. (0-14)[6] | Float reg. (0-14)[7] | Float reg. (0-14)[8] | Float reg. (0-14)[9] | Float reg. (0-14)[10] | Float reg. (0-14)[11] | Float reg. (0-14)[12] | Float reg. (0-14)[13] | Float reg. (0-14)[14] | Float reg. (0-14)[15] |
| 5 | Float reg. (0-14)[16] | Float reg. (0-14)[17] | Float reg. (0-14)[18] | Float reg. (0-14)[19] | Float reg. (0-14)[20] | Float reg. (0-14)[21] | Float reg. (0-14)[22] | Float reg. (0-14)[23] | Float reg. (0-14)[24] | Float reg. (0-14)[25] | Float reg. (0-14)[26] | Float reg. (0-14)[27] | Float reg. (0-14)[28] | Float reg. (0-14)[29] | Float reg. (0-14)[30] | Float reg. (0-14)[31] |
| 6 | Float reg. (0-14)[32] | Float reg. (0-14)[33] | Float reg. (0-14)[34] | Float reg. (0-14)[35] | Float reg. (0-14)[36] | Float reg. (0-14)[37] | Float reg. (0-14)[38] | Float reg. (0-14)[39] | Float reg. (0-14)[40] | Float reg. (0-14)[41] | Float reg. (0-14)[42] | Float reg. (0-14)[43] | Float reg. (0-14)[44] | Float reg. (0-14)[45] | Float reg. (0-14)[46] | Float reg. (0-14)[47] |
| 7 | Float reg. (0-14)[48] | Float reg. (0-14)[49] | Float reg. (0-14)[50] | Float reg. (0-14)[51] | Float reg. (0-14)[52] | Float reg. (0-14)[53] | Float reg. (0-14)[54] | Float reg. (0-14)[55] | Float reg. (0-14)[56] | Float reg. (0-14)[57] | Float reg. (0-14)[58] | Float reg. (0-14)[59] | Float reg. (0-14)[60] | Float reg. (0-14)[61] | ||
| 8 | Float reg. (15-29)[0] | Float reg. (15-29)[1] | Float reg. (15-29)[2] | Float reg. (15-29)[3] | Float reg. (15-29)[4] | Float reg. (15-29)[5] | Float reg. (15-29)[6] | Float reg. (15-29)[7] | Float reg. (15-29)[8] | Float reg. (15-29)[9] | Float reg. (15-29)[10] | Float reg. (15-29)[11] | Float reg. (15-29)[12] | Float reg. (15-29)[13] | Float reg. (15-29)[14] | Float reg. (15-29)[15] |
| 9 | Float reg. (15-29)[16] | Float reg. (15-29)[17] | Float reg. (15-29)[18] | Float reg. (15-29)[19] | Float reg. (15-29)[20] | Float reg. (15-29)[21] | Float reg. (15-29)[22] | Float reg. (15-29)[23] | Float reg. (15-29)[24] | Float reg. (15-29)[25] | Float reg. (15-29)[26] | Float reg. (15-29)[27] | Float reg. (15-29)[28] | Float reg. (15-29)[29] | Float reg. (15-29)[30] | Float reg. (15-29)[31] |
| a | Float reg. (15-29)[32] | Float reg. (15-29)[33] | Float reg. (15-29)[34] | Float reg. (15-29)[35] | Float reg. (15-29)[36] | Float reg. (15-29)[37] | Float reg. (15-29)[38] | Float reg. (15-29)[39] | Float reg. (15-29)[40] | Float reg. (15-29)[41] | Float reg. (15-29)[42] | Float reg. (15-29)[43] | Float reg. (15-29)[44] | Float reg. (15-29)[45] | Float reg. (15-29)[46] | Float reg. (15-29)[47] |
| b | Float reg. (15-29)[48] | Float reg. (15-29)[49] | Float reg. (15-29)[50] | Float reg. (15-29)[51] | Float reg. (15-29)[52] | Float reg. (15-29)[53] | Float reg. (15-29)[54] | Float reg. (15-29)[55] | Float reg. (15-29)[56] | Float reg. (15-29)[57] | Float reg. (15-29)[58] | Float reg. (15-29)[59] | Float reg. (15-29)[60] | Float reg. (15-29)[61] | ||
| c | Integer reg. (0-14)[0] | Integer reg. (0-14)[1] | Integer reg. (0-14)[2] | Integer reg. (0-14)[3] | Integer reg. (0-14)[4] | Integer reg. (0-14)[5] | Integer reg. (0-14)[6] | Integer reg. (0-14)[7] | Integer reg. (0-14)[8] | Integer reg. (0-14)[9] | Integer reg. (0-14)[10] | Integer reg. (0-14)[11] | Integer reg. (0-14)[12] | Integer reg. (0-14)[13] | Integer reg. (0-14)[14] | Integer reg. (0-14)[15] |
| d | Integer reg. (0-14)[16] | Integer reg. (0-14)[17] | Integer reg. (0-14)[18] | Integer reg. (0-14)[19] | Integer reg. (0-14)[20] | Integer reg. (0-14)[21] | Integer reg. (0-14)[22] | Integer reg. (0-14)[23] | Integer reg. (0-14)[24] | Integer reg. (0-14)[25] | Integer reg. (0-14)[26] | Integer reg. (0-14)[27] | Integer reg. (0-14)[28] | Integer reg. (0-14)[29] | Integer reg. (0-14)[30] | Integer reg. (0-14)[31] |
| e | Integer reg. (0-14)[32] | Integer reg. (0-14)[33] | Integer reg. (0-14)[34] | Integer reg. (0-14)[35] | Integer reg. (0-14)[36] | Integer reg. (0-14)[37] | Integer reg. (0-14)[38] | Integer reg. (0-14)[39] | Integer reg. (0-14)[40] | Integer reg. (0-14)[41] | Integer reg. (0-14)[42] | Integer reg. (0-14)[43] | Integer reg. (0-14)[44] | Integer reg. (0-14)[45] | Integer reg. (0-14)[46] | Integer reg. (0-14)[47] |
| f | Integer reg. (0-14)[48] | Integer reg. (0-14)[49] | Integer reg. (0-14)[50] | Integer reg. (0-14)[51] | Integer reg. (0-14)[52] | Integer reg. (0-14)[53] | Integer reg. (0-14)[54] | Integer reg. (0-14)[55] | Integer reg. (0-14)[56] | Integer reg. (0-14)[57] | Integer reg. (0-14)[58] | Integer reg. (0-14)[59] | Integer reg. (0-14)[60] | Integer reg. (0-14)[61] | ||
| 10 | Integer reg. (15-29)[0] | Integer reg. (15-29)[1] | Integer reg. (15-29)[2] | Integer reg. (15-29)[3] | Integer reg. (15-29)[4] | Integer reg. (15-29)[5] | Integer reg. (15-29)[6] | Integer reg. (15-29)[7] | Integer reg. (15-29)[8] | Integer reg. (15-29)[9] | Integer reg. (15-29)[10] | Integer reg. (15-29)[11] | Integer reg. (15-29)[12] | Integer reg. (15-29)[13] | Integer reg. (15-29)[14] | Integer reg. (15-29)[15] |
| 11 | Integer reg. (15-29)[16] | Integer reg. (15-29)[17] | Integer reg. (15-29)[18] | Integer reg. (15-29)[19] | Integer reg. (15-29)[20] | Integer reg. (15-29)[21] | Integer reg. (15-29)[22] | Integer reg. (15-29)[23] | Integer reg. (15-29)[24] | Integer reg. (15-29)[25] | Integer reg. (15-29)[26] | Integer reg. (15-29)[27] | Integer reg. (15-29)[28] | Integer reg. (15-29)[29] | Integer reg. (15-29)[30] | Integer reg. (15-29)[31] |
| 12 | Integer reg. (15-29)[32] | Integer reg. (15-29)[33] | Integer reg. (15-29)[34] | Integer reg. (15-29)[35] | Integer reg. (15-29)[36] | Integer reg. (15-29)[37] | Integer reg. (15-29)[38] | Integer reg. (15-29)[39] | Integer reg. (15-29)[40] | Integer reg. (15-29)[41] | Integer reg. (15-29)[42] | Integer reg. (15-29)[43] | Integer reg. (15-29)[44] | Integer reg. (15-29)[45] | Integer reg. (15-29)[46] | Integer reg. (15-29)[47] |
| 13 | Integer reg. (15-29)[48] | Integer reg. (15-29)[49] | Integer reg. (15-29)[50] | Integer reg. (15-29)[51] | Integer reg. (15-29)[52] | Integer reg. (15-29)[53] | Integer reg. (15-29)[54] | Integer reg. (15-29)[55] | Integer reg. (15-29)[56] | Integer reg. (15-29)[57] | Integer reg. (15-29)[58] | Integer reg. (15-29)[59] | Integer reg. (15-29)[60] | Integer reg. (15-29)[61] | ||
| 14 | Boolean reg.[0] | Boolean reg.[1] | Boolean reg.[2] | Boolean reg.[3] | Boolean reg.[4] | Boolean reg.[5] | Boolean reg.[6] | Boolean reg.[7] | Boolean reg.[8] | Boolean reg.[9] | Boolean reg.[10] | Boolean reg.[11] | Boolean reg.[12] | Boolean reg.[13] | Boolean reg.[14] | Boolean reg.[15] |
| 15 | Boolean reg.[16] | Boolean reg.[17] | Boolean reg.[18] | Boolean reg.[19] | Boolean reg.[20] | Boolean reg.[21] | Boolean reg.[22] | Boolean reg.[23] | Boolean reg.[24] | Boolean reg.[25] | Boolean reg.[26] | Boolean reg.[27] | Boolean reg.[28] | Boolean reg.[29] | Boolean reg.[30] | Boolean reg.[31] |
| 16 | ||||||||||||||||
| 17 | ||||||||||||||||
| 18 | Switch Activity[0] | Switch Activity[1] | Switch Activity[2] | Switch Activity[3] | Switch Activity[4] | Switch Activity[5] | Switch Activity[6] | Switch Activity[7] | Switch Activity[8] | Switch Activity[9] | Switch Activity[10] | Switch Activity[11] | Switch Activity[12] | Switch Activity[13] | Switch Activity[14] | Switch Activity[15] |
| 19 | Switch Activity[16] | Switch Activity[17] | Switch Activity[18] | Switch Activity[19] | Switch Activity[20] | Switch Activity[21] | Switch Activity[22] | Switch Activity[23] | Switch Activity[24] | Switch Activity[25] | Switch Activity[26] | Switch Activity[27] | Switch Activity[28] | Switch Activity[29] | Switch Activity[30] | Switch Activity[31] |
| 1a | Switch Activity[32] | Switch Activity[33] | Initializing[0] | Initializing[1] | Initializing[2] | Initializing[3] | Initializing[4] | Initializing[5] | Initializing[6] | Initializing[7] | Initializing[8] | Initializing[9] | Initializing[10] | Initializing[11] | Initializing[12] | Initializing[13] |
| 1b | Initializing[14] | Initializing[15] | Initializing[16] | Initializing[17] | Initializing[18] | Initializing[19] | Initializing[20] | Initializing[21] | Initializing[22] | Initializing[23] | Initializing[24] | Initializing[25] | Initializing[26] | Initializing[27] | Initializing[28] | |
| 1c | Program Calls[0] | Program Calls[1] | Program Calls[2] | Program Calls[3] | Program Calls[4] | Program Calls[5] | Safety Calls[0] | PopUpConfirmation[0] | tool change[0] | tool change[1] | tool change[2] | tool change[3] | tool change[4] | tool change[5] | ||
| 1d | tool change[6] | tool change[7] | tool change[8] | tool change[9] | tool change[10] | tool change[11] | tool change[12] | tool change[13] | tool change[14] | tool change[15] | tool change[16] | tool change[17] | tool change[18] | tool change[19] | tool change[20] | tool change[21] |
| 1e | tool change[22] | tool change[23] | tool change[24] | tool change[25] | tool change[26] | tool change[27] | tool change[28] | tool change[29] | tool change[30] | |||||||
| 1f | ||||||||||||||||
| 20 | nextJoints[0] | nextJoints[1] | nextJoints[2] | nextJoints[3] | nextJoints[4] | nextJoints[5] | nextJoints[6] | nextJoints[7] | nextJoints[8] | nextJoints[9] | nextJoints[10] | nextJoints[11] | nextJoints[12] | nextJoints[13] | nextJoints[14] | nextJoints[15] |
| 21 | nextJoints[16] | nextJoints[17] | nextJoints[18] | nextJoints[19] | nextJoints[20] | nextJoints[21] | nextJoints[22] | nextJoints[23] | nextJoints[24] | |||||||
| 22 | ||||||||||||||||
| 23 | ||||||||||||||||
| 24 | nextPose[0] | nextPose[1] | nextPose[2] | nextPose[3] | nextPose[4] | nextPose[5] | nextPose[6] | nextPose[7] | nextPose[8] | nextPose[9] | nextPose[10] | nextPose[11] | nextPose[12] | nextPose[13] | nextPose[14] | nextPose[15] |
| 25 | nextPose[16] | nextPose[17] | nextPose[18] | nextPose[19] | nextPose[20] | nextPose[21] | nextPose[22] | nextPose[23] | nextPose[24] | nextPose[25] | nextPose[26] | nextPose[27] | nextPose[28] | nextPose[29] | nextPose[30] | nextPose[31] |
| 26 | nextPose[32] | nextPose[33] | nextPose[34] | nextPose[35] | nextPose[36] | nextPose[37] | nextPose[38] | nextPose[39] | nextPose[40] | nextPose[41] | ||||||
| 27 | ||||||||||||||||
| 28 | ||||||||||||||||
| 29 | ||||||||||||||||
| 2a | ||||||||||||||||
| 2b | ||||||||||||||||
3.2 Masken
Die meisten Daten, welche von der SPS an den Roboter gesendet werden, verfügen über eine Maske. Die Masken werden benötigt, um das Zugriffsrecht auf den jeweiligen Speicherbereich zu regeln. Soll z.B. eine Gleitkommazahl von der SPS an den Roboter gesendet werden, wird diese zyklisch z.B. in das erste Float Register geschrieben. Soll der Inhalt dieses Register jedoch in einem Roboterprogramm geändert werden, würde die SPS den vom Roboter gesetzten Wert überschreiben. Um dies zu verhindern, werden die Masken verwendet. Ist eine Maske für ein bestimmtes Register gesetzt, wird dessen Inhalt an den Roboter übertragen. Sobald die Maske den Wert 0 (false) annimmt, wird der Inhalt nicht mehr an den Roboter gesendet und das Register kann vom Roboterprogramm überschrieben werden.
3.3 Float Register
Die Float Register sind frei beschreibbare Speicherbereiche, in denen Gleitkommazahlen (32 Bit, genaueres unter Profinet Datentypen) von der SPS an den Roboter übertragen werden können.
Dabei werden die Float Register in 2 Module mit jeweils 15 Einträgen (0-14) untereilt. In beiden Modulen folgt auf die Float Register zwei zusätzliche Bytes, in denen für jeden Registereintrag eine Maske enthalten ist (siehe Kapitel 3.2 Masken).
Im textuellen Programmieren in horstOS können die Float Register beschrieben oder aus ihnen gelesen werden.
Die textuellen horstOS Befehle lauten (genaueres unter Register lesen / Register setzen):
- getFloatRegister(n) | lesen
- setFloatRegister(n, x) | schreiben
n = Register Index
x = Wert
Speicherbereich 1:
| ByteIdx | Beschreibung | Datentyp |
|---|---|---|
| 0-3 | Float Register 0 | 32-Bit, Gleitkommazahl |
| 4-7 | Float Register 1 | 32-Bit, Gleitkommazahl |
| 8-11 | Float Register 2 | 32-Bit, Gleitkommazahl |
| 12-15 | Float Register 3 | 32-Bit, Gleitkommazahl |
| 16-19 | Float Register 4 | 32-Bit, Gleitkommazahl |
| 20-23 | Float Register 5 | 32-Bit, Gleitkommazahl |
| 24-27 | Float Register 6 | 32-Bit, Gleitkommazahl |
| 28-31 | Float Register 7 | 32-Bit, Gleitkommazahl |
| 32-35 | Float Register 8 | 32-Bit, Gleitkommazahl |
| 36-39 | Float Register 9 | 32-Bit, Gleitkommazahl |
| 40-43 | Float Register 10 | 32-Bit, Gleitkommazahl |
| 44 | Float Register 11 | 32-Bit, Gleitkommazahl |
| 48 | Float Register 12 | 32-Bit, Gleitkommazahl |
| 52 | Float Register 13 | 32-Bit, Gleitkommazahl |
| 56 | Float Register 14 | 32-Bit, Gleitkommazahl |
| 60 | Bit Maske Float Register 0-7 | byte |
| 61 | Bit Maske Float Register 8-14 | byte |
Speicherbereich 2:
| Byte Offset | Beschreibung | Datentyp |
|---|---|---|
| 0-3 | Float Register 15 | 32-Bit, Gleitkommazahl |
| 4-7 | Float Register 16 | 32-Bit, Gleitkommazahl |
| 8-11 | Float Register 17 | 32-Bit, Gleitkommazahl |
| 12-15 | Float Register 18 | 32-Bit, Gleitkommazahl |
| 16-19 | Float Register 19 | 32-Bit, Gleitkommazahl |
| 20-23 | Float Register 20 | 32-Bit, Gleitkommazahl |
| 24-27 | Float Register 21 | 32-Bit, Gleitkommazahl |
| 28-31 | Float Register 22 | 32-Bit, Gleitkommazahl |
| 32-35 | Float Register 23 | 32-Bit, Gleitkommazahl |
| 36-39 | Float Register 24 | 32-Bit, Gleitkommazahl |
| 40-43 | Float Register 25 | 32-Bit, Gleitkommazahl |
| 44-47 | Float Register 26 | 32-Bit, Gleitkommazahl |
| 48-51 | Float Register 27 | 32-Bit, Gleitkommazahl |
| 52-55 | Float Register 28 | 32-Bit, Gleitkommazahl |
| 56-59 | Float Register 29 | 32-Bit, Gleitkommazahl |
| 60 | Bit Maske Register 15-22 | byte |
| 61 | Bit Maske Register 23-29 | byte |
3.4 Int Register
Bei den Int Registern handelt es sich um 30 Register (0-29) für die Übertragung von Ganzzahlen (32 Bit, genaueres unter Profinet Datentypen). Die Int Register sind, wie auch die Float Register, in 2 Module mit jeweils 15 Einträgen (0-14) unterteilt. Jedes Register verfügt über eine Maske für den Speicherzugriff (Kapitel 3.2 Masken).
Die textuellen horstOS Befehle lauten (genaueres unter Register lesen / Register setzen):
- getIntRegister(n) | lesen
- setIntRegister(n, x) | schreiben
n = Register Index
x = Wert
Speicherbereich 1:
| ByteIdx | Beschreibung | Datentyp |
|---|---|---|
| 0-3 | Int Register 0 | 32-Bit, Ganzzahl |
| 4-7 | Int Register 1 | 32-Bit, Ganzzahl |
| 8-11 | Int register 2 | 32-Bit, Ganzzahl |
| 12-15 | Int register 3 | 32-Bit, Ganzzahl |
| 16-19 | Int register 4 | 32-Bit, Ganzzahl |
| 20-23 | Int register 5 | 32-Bit, Ganzzahl |
| 24-27 | Int register 6 | 32-Bit, Ganzzahl |
| 28-31 | Int register 7 | 32-Bit, Ganzzahl |
| 32-35 | Int register 8 | 32-Bit, Ganzzahl |
| 36-39 | Int register 9 | 32-Bit, Ganzzahl |
| 40-43 | Int register 10 | 32-Bit, Ganzzahl |
| 44 | Int register 11 | 32-Bit, Ganzzahl |
| 48 | Int register 12 | 32-Bit, Ganzzahl |
| 52 | Int register 13 | 32-Bit, Ganzzahl |
| 56 | Int register 14 | 32-Bit, Ganzzahl |
| 60 | Bit Masks Register 0-7 | byte |
| 61 | Bit Mask Register 8-14 | byte |
Speicherbereich 2:
| Byte Offset | Beschreibung | Datentyp |
|---|---|---|
| 0-3 | Int Register 15 | 32-Bit, Ganzzahl |
| 4-7 | Int Register 16 | 32-Bit, Ganzzahl |
| 8-11 | Int Register 17 | 32-Bit, Ganzzahl |
| 12-15 | Int Register 18 | 32-Bit, Ganzzahl |
| 16-19 | Int Register 19 | 32-Bit, Ganzzahl |
| 20-23 | Int Register 20 | 32-Bit, Ganzzahl |
| 24-27 | Int Register 21 | 32-Bit, Ganzzahl |
| 28-31 | Int Register 22 | 32-Bit, Ganzzahl |
| 32-35 | Int Register 23 | 32-Bit, Ganzzahl |
| 36-39 | Int Register 24 | 32-Bit, Ganzzahl |
| 40-43 | Int Register 25 | 32-Bit, Ganzzahl |
| 44-47 | Int Register 26 | 32-Bit, Ganzzahl |
| 48-51 | Int Register 27 | 32-Bit, Ganzzahl |
| 52-55 | Int Register 28 | 32-Bit, Ganzzahl |
| 56-59 | Int Register 29 | 32-Bit, Ganzzahl |
| 60 | Bit Maske Register 15-22 | byte |
| 61 | Bit Maske Register 23-29 | byte |
3.5 Bool-Register
Das Bool Register besteht aus 128 Registern (0-127), die jeweils den Wert 1 (true) oder 0 (false) annehmen können (Profinet Datentypen). Auf die Bool Register folgen weitere 128 Register, in denen die Bit Masken enthalten sind.
Die textuellen horstOS Befehle lauten (genaueres unter Register lesen / Register setzen):
- getBoolRegister(n) | lesen
- setBoolRegister(n, x) | schreiben
n = Register Index
x = Wert
| ByteIdx | BitIdx | Beschreibung | Datentyp |
|---|---|---|---|
| 0 | Bool-Register 0-7 | byte | |
| 0 | Bool-Register 0 | bit | |
| 1 | Bool-Register 1 | bit | |
| 2 | Bool-Register 2 | bit | |
| 3 | Bool-Register 3 | bit | |
| 4 | Bool-Register 4 | bit | |
| 5 | Bool-Register 5 | bit | |
| 6 | Bool-Register 6 | bit | |
| 7 | Bool-Register 7 | bit | |
| 1 | Bool-Register 8-15 | byte | |
| 2 | Bool-Register 16-23 | byte | |
| 3 | Bool-Register 24-31 | byte | |
| 4 | Bool-Register 32-39 | byte | |
| 5 | Bool-Register 40-47 | byte | |
| 6 | Bool-Register 48-55 | byte | |
| 7 | Bool-Register 56-63 | byte | |
| 8 | Bool-Register 64-71 | byte | |
| 9 | Bool-Register 72-79 | byte | |
| 10 | Bool-Register 80-87 | byte | |
| 11 | Bool-Register 88-95 | byte | |
| 12 | Bool-Register 96-103 | byte | |
| 13 | Bool-Register 104-111 | byte | |
| 14 | Bool-Register 112-119 | byte | |
| 15 | Bool-Register 120-127 | byte | |
| 16 | Maske Bool-Register 0-7 | byte | |
| 17 | Maske Bool-Register 8-15 | byte | |
| 18 | Maske Bool-Register 16-23 | byte | |
| 19 | Maske Bool-Register 24-31 | byte | |
| 20 | Maske Bool-Register 32-39 | byte | |
| 21 | Maske Bool-Register 40-47 | byte | |
| 22 | Maske Bool-Register 48-55 | byte | |
| 23 | Maske Bool-Register 56-63 | byte | |
| 24 | Maske Bool-Register 64-71 | byte | |
| 25 | Maske Bool-Register 72-79 | byte | |
| 26 | Maske Bool-Register 80-87 | byte | |
| 27 | Maske Bool-Register 88-95 | byte | |
| 28 | Maske Bool-Register 96-103 | byte | |
| 29 | Maske Bool-Register 104-111 | byte | |
| 30 | Maske Bool-Register 112-119 | byte | |
| 31 | Maske Bool-Register 120-127 | byte |
3.6 Next Joints
nextJoints ist ein Speicherbereich in horstOS in dem eine extern vorgegebene Position (definiert über die Gelenkwinkel) gespeichert werden kann.
Soll die Position von der SPS an den Roboter übertragen werden, müssen die Masken für die einzelnen Gelenkwinkel gesetzt werden.
Der textuelle horstOS Befehl lautet (genaueres unter "Externe Achswerte"):
- getNextJoints()
| ByteIdx | Name | Beschreibung | Datentyp |
|---|---|---|---|
| 0-3 | j1 | Gelenkwinkel Achse 1 | 32-Bit, Gleitkommazahl |
| 4-7 | j2 | Gelenkwinkel Achse 2 | 32-Bit, Gleitkommazahl |
| 8-11 | j3 | Gelenkwinkel Achse 3 | 32-Bit, Gleitkommazahl |
| 12-15 | j4 | Gelenkwinkel Achse 4 | 32-Bit, Gleitkommazahl |
| 16-19 | j5 | Gelenkwinkel Achse 5 | 32-Bit, Gleitkommazahl |
| 20-23 | j6 | Gelenkwinkel Achse 6 | 32-Bit, Gleitkommazahl |
| 24 | Masken | Masken der Gelenkwinkel | byte |
3.7 Next Pose
nextPose ist ein Speicherbereich in horstOS in dem eine extern vorgegebene Position (definiert über die x,y,z-Koordinaten und die 4 Quaternionen) gespeichert werden kann.
Soll die Position von der SPS an den Roboter übertragen werden, müssen die Masken für die einzelnen Koordinaten, Rotationen und Quaternionen gesetzt werden.
Der textuelle horstOS Befehl lautet (genaueres unter "Externe Achswerte"):
- getNextPose()
| ByteIdx | BitIdx | Name | Beschreibung | Datentyp |
|---|---|---|---|---|
| 0-3 | x | x-Koordinate im Basis-Koordinatensystem | 32-Bit, Gleitkommazahl | |
| 4-7 | y | y-Koordinate im Basis-Koordinatensystem | 32-Bit, Gleitkommazahl | |
| 8-11 | z | z-Koordinate im Basis-Koordinatensystem | 32-Bit, Gleitkommazahl | |
| 12-15 | rx | Rotation um x-Achse im Basis-Koordinatensystem | 32-Bit, Gleitkommazahl | |
| 16-19 | ry | Rotation um y-Achse im Basis-Koordinatensystem | 32-Bit, Gleitkommazahl | |
| 20-23 | rz | Rotation um z-Achse im Basis-Koordinatensystem | 32-Bit, Gleitkommazahl | |
| 24-27 | q0 | Quaternion 0 | 32-Bit, Gleitkommazahl | |
| 28-31 | q1 | Quaternion 1 | 32-Bit, Gleitkommazahl | |
| 32-35 | q2 | Quaternion 2 | 32-Bit, Gleitkommazahl | |
| 36-39 | q3 | Quaternion 3 | 32-Bit, Gleitkommazahl | |
| 40 | Masken | Masks for x,y,z-Koordianten und rx,ry,rz-Rotationen | byte | |
| 0 | Maske x-Koordinate | bit | ||
| 1 | Maske y-Koordinate | bit | ||
| 2 | Maske z-Koordinate | bit | ||
| 3 | Maske rx-Rotation | bit | ||
| 4 | Maske ry-Rotation | bit | ||
| 5 | Maske rz-Rotation | bit | ||
| 41 | Masken | Masken für Quaternionen | byte | |
| 0 | Maske q0 | bit | ||
| 1 | Maske q1 | bit | ||
| 2 | Maske q2 | bit | ||
| 3 | Maske q3 | bit |
3.8 Safety Calls
Über die Safety Calls können unterschiedliche Fehler quittiert werden, die auf dem Roboter auftreten. Alle Fehler die auftreten können, sind in 4 Gruppen aufgeteilt :
- Internerne Fehler
- Operations-Modus-Fehler
- Notaus
- Sicherheits Stop
Jeder der Fehlergruppen kann über das Setzen eines der SafetyCall-Bits zurückgesetzt werden. Das Zurücksetzten erfolgt beim Erkennen einer positiven Flanke an dem jeweiligen Bit.
| ByteIdx | BitIdx | Beschreibung | Datentyp |
|---|---|---|---|
| 0 | Byte zum zurücksetzten von Fehlern | byte | |
| 0 | Zurücksetzten eines Internen Fehlers | bit | |
| 1 | Zurücksetzen eines Operations-Modus-Fehlers | bit | |
| 2 | Zurücksetzen eines Notaus | bit | |
| 3 | Zurücksetzen eines Sicherheits-Stopps | bit | |
| 4 | Zurücksetzen des externen Notaus | bit |
3.9. Digital Output
Alle digitalen Ausgänge können über die SPS geschaltet werden. Dazu muss sowohl das jeweilige Output-Bit auf den Wert 1 (true) gesetzt werden und zusätzlich das jeweilige Masken-Bit auf den Wert 1 (true) gesetzt werden.
Mainboard bis 31.12.2021: HORST verfügt über 14 digitale Ausgänge (Outputs) im Schaltschrank und bis zu 4 digitale Tool Ausgänge an Tragarm 3. Außerdem können durch Konfiguration der sicherheitsrelevanten Ausgänge weitere 4 digitale Ausgänge definiert werden. Insgesamt stehen also bis zu 22 digitale Ausgänge zu Verfügung.
Mainboard ab 01.01.2022: HORST verfügt über 18 digitale Ausgänge (Outputs) im Schaltschrank und bis zu 4 digitale Tool Ausgänge an Tragarm 3. Außerdem können durch Konfiguration der sicherheitsrelevanten Ausgänge weitere 12 digitale Ausgänge definiert werden. Insgesamt stehen also bis zu 34 digitale Ausgänge zu Verfügung.
Bis Version 2021.07: Die Bits sind den digitalen Ausgängen fix zugeordnet (siehe folgende Tabelle Spalte 5).
Ab Version 2022.10 bis 2024.07: Hier kann unter "Einstellungen & Infos → Externe Schnittstelle → Profinet → Ausgänge" den jeweiligen Bits beliebige Ausgänge zugeordnet werden.
Ab Version 2024.07: In horstOs finden Sie Zuordnung der Ausgänge unter: "Project Setup → Externe Schnittstellen → Profinet → Ausgänge".
| ByteIdx | BitIdx | Beschreibung | Datentyp | Zuordnung bis Version 2021.07 |
|---|---|---|---|---|
| 0 | Bit Nr. 0-7 | byte | ||
| 0 | Bit Nr. 0 | bit | Output 1 | |
| 1 | Bit Nr. 1 | bit | Output 2 | |
| 2 | Bit Nr. 2 | bit | Output 3 | |
| 3 | Bit Nr. 3 | bit | Output 4 | |
| 4 | Bit Nr. 4 | bit | Output 5 | |
| 5 | Bit Nr. 5 | bit | Output 6 | |
| 6 | Bit Nr. 6 | bit | Output 7 | |
| 7 | Bit Nr. 7 | bit | Output 8 | |
| 1 | Bit Nr. 8-15 | byte | ||
| 0 | Bit Nr. 8 | bit | Output 9 | |
| 1 | Bit Nr. 9 | bit | Output 10 | |
| 2 | Bit Nr. 10 | bit | Output 11 | |
| 3 | Bit Nr. 11 | bit | Output 12 | |
| 4 | Bit Nr. 12 | bit | Output 13 | |
| 5 | Bit Nr. 13 | bit | Output 14 | |
| 6 | Bit Nr. 14 | bit | Tool Output 1 | |
| 7 | Bit Nr. 15 | bit | Tool Output 2 | |
| 2 | Bit Nr. 16-23 | byte | ||
| 0 | Bit Nr. 16 | bit | Maske Output 1 | |
| 1 | Bit Nr. 17 | bit | Maske Output 2 | |
| 2 | Bit Nr. 18 | bit | Maske Output 3 | |
| 3 | Bit Nr. 19 | bit | Maske Output 4 | |
| 4 | Bit Nr. 20 | bit | Maske Output 5 | |
| 5 | Bit Nr. 21 | bit | Maske Output 6 | |
| 6 | Bit Nr. 22 | bit | Maske Output 7 | |
| 7 | Bit Nr. 23 | bit | Maske Output 8 | |
| 3 | Bit Nr. 24-31 | byte | ||
| 0 | Bit Nr. 24 | bit | Maske Output 9 | |
| 1 | Bit Nr. 25 | bit | Maske Output 10 | |
| 2 | Bit Nr. 26 | bit | Maske Output 11 | |
| 3 | Bit Nr. 27 | bit | Maske Output 12 | |
| 4 | Bit Nr. 28 | bit | Maske Output 13 | |
| 5 | Bit Nr. 29 | bit | Maske Output 14 | |
| 6 | Bit Nr. 30 | bit | Maske Tool Output 1 | |
| 7 | Bit Nr. 31 | bit | Maske Tool Output 2 | |
| 4 | Maske Bit Nr. 0-7 | byte | reserviert | |
| 0 | Maske Bit Nr. 0 | bit | reserviert | |
| 1 | Maske Bit Nr. 1 | bit | reserviert | |
| 2 | Maske Bit Nr. 2 | bit | reserviert | |
| 3 | Maske Bit Nr. 3 | bit | reserviert | |
| 4 | Maske Bit Nr. 4 | bit | reserviert | |
| 5 | Maske Bit Nr. 5 | bit | reserviert | |
| 6 | Maske Bit Nr. 6 | bit | reserviert | |
| 7 | Maske Bit Nr. 7 | bit | reserviert | |
| 5 | Maske Bit Nr. 8-15 | byte | reserviert | |
| 0 | Maske Bit Nr. 8 | bit | reserviert | |
| 1 | Maske Bit Nr. 9 | bit | reserviert | |
| 2 | Maske Bit Nr. 10 | bit | reserviert | |
| 3 | Maske Bit Nr. 11 | bit | reserviert | |
| 4 | Maske Bit Nr. 12 | bit | reserviert | |
| 5 | Maske Bit Nr. 13 | bit | reserviert | |
| 6 | Maske Bit Nr. 14 | bit | reserviert | |
| 7 | Maske Bit Nr. 15 | bit | reserviert | |
| 6 | Maske Bit Nr. 16-23 | byte | reserviert | |
| 0 | Maske Bit Nr. 16 | bit | reserviert | |
| 1 | Maske Bit Nr. 17 | bit | reserviert | |
| 2 | Maske Bit Nr. 18 | bit | reserviert | |
| 3 | Maske Bit Nr. 19 | bit | reserviert | |
| 4 | Maske Bit Nr. 20 | bit | reserviert | |
| 5 | Maske Bit Nr. 21 | bit | reserviert | |
| 6 | Maske Bit Nr. 22 | bit | reserviert | |
| 7 | Maske Bit Nr. 23 | bit | reserviert | |
| 7 | Maske Bit Nr. 24-31 | byte | reserviert | |
| 0 | Maske Bit Nr. 24 | bit | reserviert | |
| 1 | Maske Bit Nr. 25 | bit | reserviert | |
| 2 | Maske Bit Nr. 26 | bit | reserviert | |
| 3 | Maske Bit Nr. 27 | bit | reserviert | |
| 4 | Maske Bit Nr. 28 | bit | reserviert | |
| 5 | Maske Bit Nr. 29 | bit | reserviert | |
| 6 | Maske Bit Nr. 30 | bit | reserviert | |
| 7 | Maske Bit Nr. 31 | bit | reserviert |
3.10 Switch Activity
Über die SPS können die unterschiedlichen Aktivitäten des Roboters aufgerufen werden. Dafür ist jeder Aktion eine Ganzzahl zugeteilt. Für den Home-Bildschirm ist z.B. die Ziffer 0 zugeteilt.
Die gewünschte Aktivität kann über die Aktivity Number an den Roboter gesendet werden. Wird anschlißend die Maske gesetzt, wird auf dem Roboter die gewünschte Aktivitiät aufgerufen.
Unter Dokumentation Ansichten horstOS wird einer Tabelle mit den Aktivitäten und den zugehörigen Aktionsnummern aufgeführt.
Soll ein bestimmtes Roboterprogramm geladen werden, muss in die Aktivität "Programmier-Umgebung" gewechselt werden (activitiy Number 1) und der Programmname des gewünschten Programmes
an an den Roboter übergeben werden. Wird anschließend die Maske gesetzt, wird das gewünschte Roboterprogramm aufgerufen. Befindet sich das Programm in einem Ordner, muss der Ordernamen+ "/"
vor dem Programmnamen angegeben werden. An den Programmnamen muss der Datentyp ".js" angehängt werden (Bsp.: Testordner/Testporgramm.js). Achtung, der Pfad darf maximal 30 Ziffern lang sein!
Im dem dokumentierten Beispielprogramm Initialisieren, Programm laden und starten wird, unter anderem, das Aufrufen eines Programms beispielhaft beschrieben.
| ByteIdx | BitIdx | Beschreibung | Datentyp |
|---|---|---|---|
| 0-1 | Activity Number | short | |
| 2 | 0 | Switch-Activity-Maske | byte |
| 3 | Platzhalter (nicht belegt) | byte | |
| 4-33 | Programmname | char |
3.11 Program Calls
Ist in horstOS ein Programm geladen, kann dieses über die SPS gestartet, pausiert, fortgesetzt und abgebrochen werden. Für jeden der vier Befehle wird ein Bit verwendet, wie in der folgenden Tabelle dargestellt. Zusätzlich kann die Bewegungsgeschwindigkeit für das gewählte Programm eingestellt werden. Dafür wird die Geschwindigkeit übergeben und anschließend das "Bewegungsgeschwindigkeit setzen"-Bit gesetzt. Die Geschwindigkeit wird als Kommazahl zwischen 0 und 1 übergeben.
Im dem dokumentierten Beispielprogramm Initialisieren, Programm laden und starten wird, unter anderem, das Starten eines Programms beispielhaft beschrieben.
| ByteIdx | BitIdx | Beschreibung | Datentyp |
|---|---|---|---|
| 0 | Programm Calls | byte | |
| 0 | Programm Start | bit | |
| 1 | Programm pausieren | bit | |
| 2 | Programm fortsetzen | bit | |
| 3 | Programm abbrechen | bit | |
| 4 | Bewegungsgeschwindigkeit setzten | bit | |
| 1 | Platzhalter (nicht belegt) | byte | |
| 2-5 | Bewegungsgeschwindigkeit (Global) | 32-Bit, Gleitkommazahl |
3.12 Initialization
Es gibt zwei Möglichkeiten den Roboter extern zu Initialisieren:
- Es wird eine maximale Zeitdauer in Millisekunden angegeben und anschließend alle Achsen über das Setzen des "Automatische Initialisierung aller Achsen"- Bits initialisiert.
Wird dabei die Zeitdauer auf -1 gesetzt, wird so lange Initialisiert bis alle Achsen initialisiert sind (max. 10 min). - Es wird jede Achse einzeln Initialisiert und um eine vorgegebene Gradzahl gedreht. Um die Initialisierung einer Achse zu starten, muss das jeweilige Bit gesetzt werden. Die Gradzahl kann sowohl positive als auch negative Werte annehmen. Es muss beachtet werden, dass für eine sichere Initialisierung aus jeder Position bestimmte minimale Initialisierungswinkel nicht unterschritten werden dürfen. Außerdem kann der tatsächlich vom Roboter verfahrene Winkel vom übergebenen Initialisierungswinkel innerhalb einer achsspezifischen Toleranz abweichen. Die minimalen Initialisierungswinkel sowie die zugehörigen Toleranzen sind in folgender Tabelle dargestellt:
Achse 1 | Achse 2 | Achse 3 | Achse 4 | Achse 5 | Achse 6 | |||||||
min. Winkel [°] | max. Toleranz [°] | min. Winkel [°] | max. Toleranz [°] | min. Winkel [°] | max. Toleranz [°] | min. Winkel [°] | max. Toleranz [°] | min. Winkel [°] | max. Toleranz [°] | min. Winkel [°] | max. Toleranz [°] | |
HORST 600 | 14 | 2 | 20 | 2 | 20 | 2 | 20 | 2 | 20 | 2 | 20 | 2 |
HORST 900 | 14 | 2 | 42 | init_winkel * 3+ 2 | 28 | init_winkel * 2+ 2 | 20 | 2 | 20 | 2 | 20 | 2 |
HORST 1000 | 14 | 2 | 42 | init_winkel * 3 + 2 | 28 | init_winkel * 2 + 2 | 20 | 2 | 20 | 2 | 20 | 2 |
HORST 1400 | 14 | 2 | 42 | init_winkel * 3 + 2 | 28 | init_winkel * 2 + 2 | 20 | 2 | 20 | 2 | 20 | 2 |
Die größeren Winkeltoleranzen von H900, H1000 und H1400 in den Achse 2 und 3 resultieren aus der dynamischen Übersetzung der Viergelenkkette.
Über ein Abbruch-Bit kann die Initialisierung abgebrochen werden.
Im dem dokumentierten Beispielprogramm Initialisieren, Programm laden und starten wird, unter anderem, das Initialisieren des Roboters beispielhaft beschrieben.
| ByteIdx | BitIdx | Beschreibung | Datentyp |
|---|---|---|---|
| 0-3 | Zeitdauer zum Initialisieren der Achsen in Millisekunden | 32-Bit, Ganzzahl | |
| 4-7 | Grad, um wieviel Achse 1 gedreht werden soll | 32-Bit, Gleitkommazahl | |
| 8-11 | Grad, um wieviel Achse 2 gedreht werden soll | 32-Bit, Gleitkommazahl | |
| 12-15 | Grad, um wieviel Achse 3 gedreht werden soll | 32-Bit, Gleitkommazahl | |
| 16-19 | Grad, um wieviel Achse 4 gedreht werden soll | 32-Bit, Gleitkommazahl | |
| 20-23 | Grad, um wieviel Achse 5 gedreht werden soll | 32-Bit, Gleitkommazahl | |
| 24-27 | Grad, um wieviel Achse 6 gedreht werden soll | 32-Bit, Gleitkommazahl | |
| 28 | Aktions-Bits zum Initialisieren der Achsen | byte | |
| 0 | Initialisierung abbrechen | bit | |
| 1 | Automatische Initialisierung aller Achsen | bit | |
| 2 | Initialisierung Achse 1 | bit | |
| 3 | Initialisierung Achse 2 | bit | |
| 4 | Initialisierung Achse 3 | bit | |
| 5 | Initialisierung Achse 4 | bit | |
| 6 | Initialisierung Achse 5 | bit | |
| 7 | Initialisierung Achse 6 | bit |
3.13 PopUpConfirmation
Bei einigen Aktivitäten, wie z.B. beim Starten des Roboter, werden vom Roboter PopUps ausgegeben. Bei diesen PopUps muss einer der dargestellten Optionen ausgewählt werden.
Die folgende Abbildung zeigt ein beispielhaftes PopUp bei der zwei Optionen gewählt werden können: 1. Option = "Ja" und 2. Option = "Nein".
Es gibt maximal 3. Optionen um ein PopUp zu bestätigen, die dritte Option wäre dann die letzte Option (rechts). Die Auswahl der Option wird bei steigender Flanke am jeweiligen Bit ausgeführt.
Alle möglichen Pop-Up-Fenster sind im Artikel Dokumentation Pop-up-Fenster dokumentiert, darin sind jeder Meldung IDs zugewiesen und wie diese adressiert werden können.
Jedes Popup kann, durch setzten des entsprechenden Registers mit verschiedenen Optionen quittiert werden. Welche Optionen für welches PopUp verfügbar sind, kann ebenfalls Dokumentation Pop-up-Fenster entnommen werden.
Ist ein Popup aktiv, wird von horstOS ein internes Integer Register (IWI18) mit einem für jedes Popup individuellen Integer-Wert beschrieben. Ist kein Popup aktiv, ist das Register mit 0 belegt. So kann über die Abfrage, ob IWI18 ungleich 0 ist, jedes aktive Popup detektiert werden. Der genaue Ablauf wird in dem dokumentierten Beispielprogramm Initialisieren, Programm laden und starten beispielhaft beschrieben.
| ByteIdx | BitIdx | Beschreibung | Datentyp |
|---|---|---|---|
| 0 | PopUpConfirmation | Byte | |
| 0 | Ausführen der 1. Option | bit | |
| 1 | Ausführen der 2. Option | bit | |
| 2 | Ausführen der 3. Option | bit |
3.14 Tool
Ab der Version 2021.07 ist ein Tool-Wechsel über die externe Schnittstelle möglich. Dafür wird der Name des Tools als Char übergeben (Byte 0-29) und durch setzten des Bits Tool_Change_Call (Byte 30, Bit0) das entsprechende Tool (muss auf dem Schaltschrank abgelegt sein) eingeladen.
Der Toolwechsel ist nur im Homescreen möglich.
| ByteIdx | Bitidx | Beschreibung | Datentyp |
|---|---|---|---|
| 0-29 | Tool Name | char | |
| 30 | 0 | Tool Change Call | bit |
3.15 Tool Offset
| ByteIdx | Beschreibung | Datentyp |
|---|---|---|
| 0-3 | x offset (m) | 32-Bit, Gleitkommazahl |
| 4-7 | y offset | 32-Bit, Gleitkommazahl |
| 8-11 | z offset | 32-Bit, Gleitkommazahl |
| 12-15 | rx tool (rad) | 32-Bit, Gleitkommazahl |
| 16-19 | ry tool | 32-Bit, Gleitkommazahl |
| 20-23 | rz tool | 32-Bit, Gleitkommazahl |
| 24 | maske | byte |