
 Robotik & Hardware

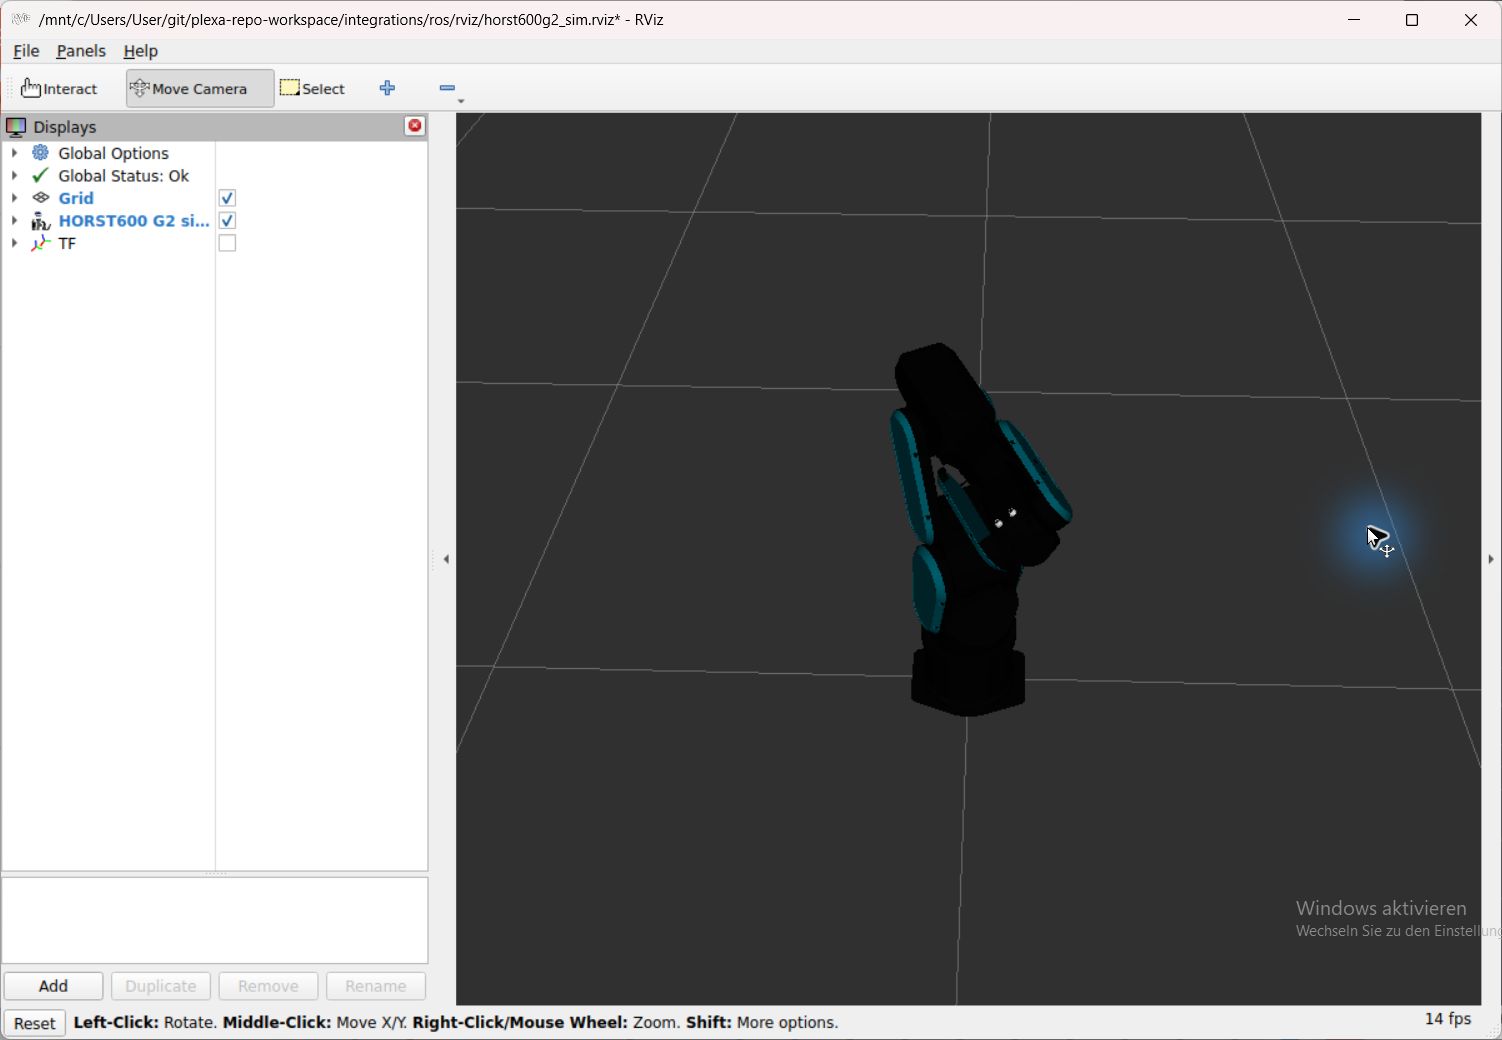
ROS 2, RViz, MoveIt und Gazebo
Middleware · Offline-Vorbereitung
Umfang und Voraussetzungen
Simulatorzustand mit Gelenken und Frames in RViz anzeigen oder eine lokale G2-Planung und Gazebo-Ansicht vorbereiten.
Finde eine Anleitung nach Aufgabe oder Werkzeug. Die vier Themenfilter entsprechen der Integrationsübersicht. Öffne bei Bedarf den Umfang einer Karte; die Anleitung führt anschließend durch Voraussetzungen, Übung, Quellen und Grenzen.
Wähle die Frage, die du lösen möchtest. Ordne sie in die Industrierobotik ein und grenze anschließend den Katalog ein.
ROS 2 verbindet Gelenkzustände, Bezugssysteme und Robotikwerkzeuge über einen ausdrücklichen Adapter. Beginne mit einer Leseansicht und wähle danach den getrennt dokumentierten Planungs- oder Command-Pfad.
19 / 19 Werkzeuge · Die jeweilige Anleitung enthält Versionen, Quellen und verbleibende Grenzen.
Robotik & HardwareMiddleware · Offline-Vorbereitung
Simulatorzustand mit Gelenken und Frames in RViz anzeigen oder eine lokale G2-Planung und Gazebo-Ansicht vorbereiten.
 Simulation & Visualisierung

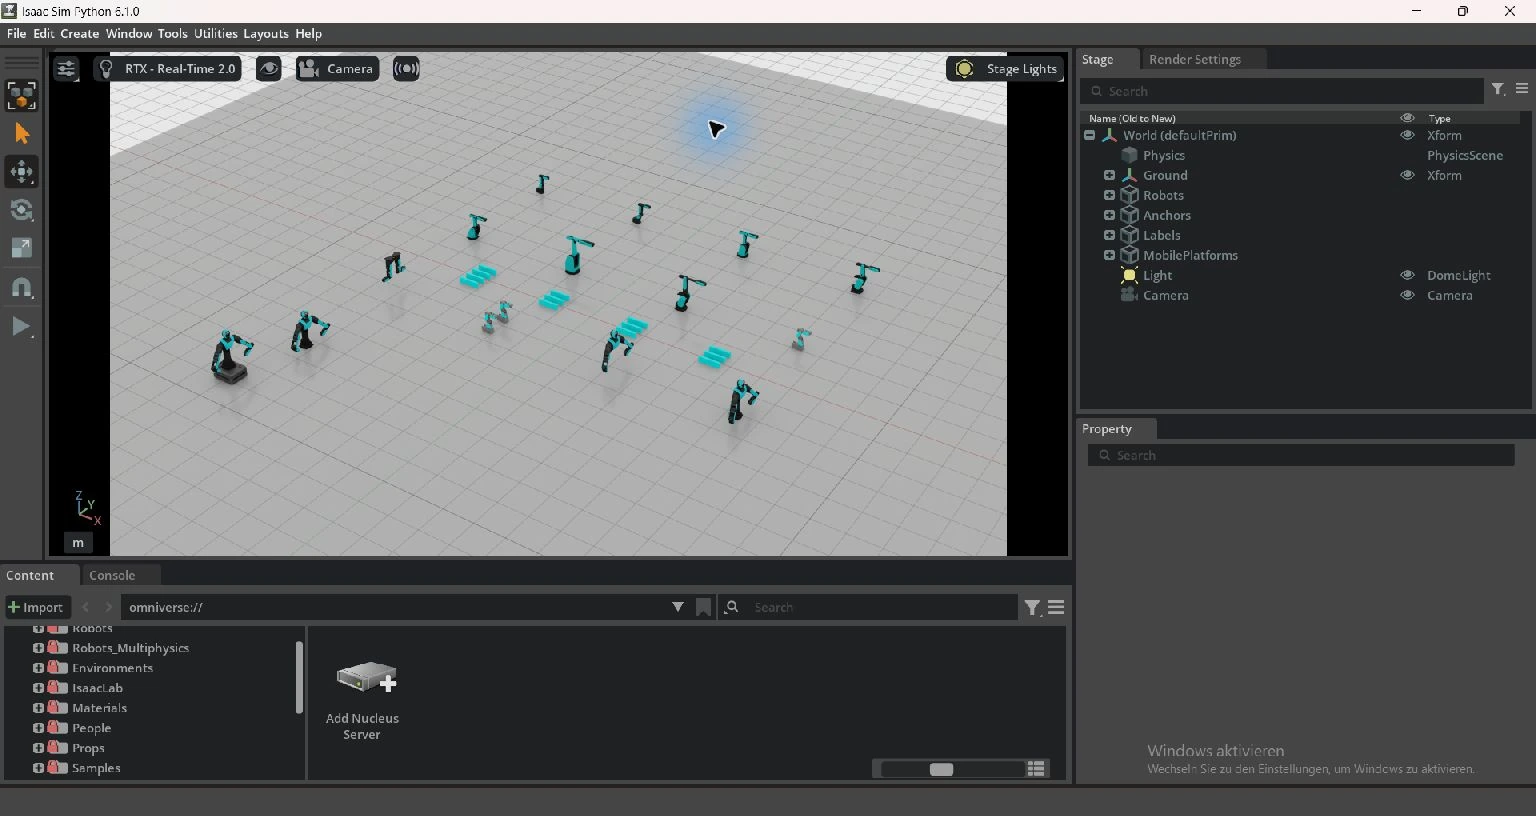
Simulation · Experimentell
Gemeinsame USD-Assets öffnen, Modelle im Roboterportfolio vergleichen und lokale Szenen untersuchen.
Simulation & Visualisierung
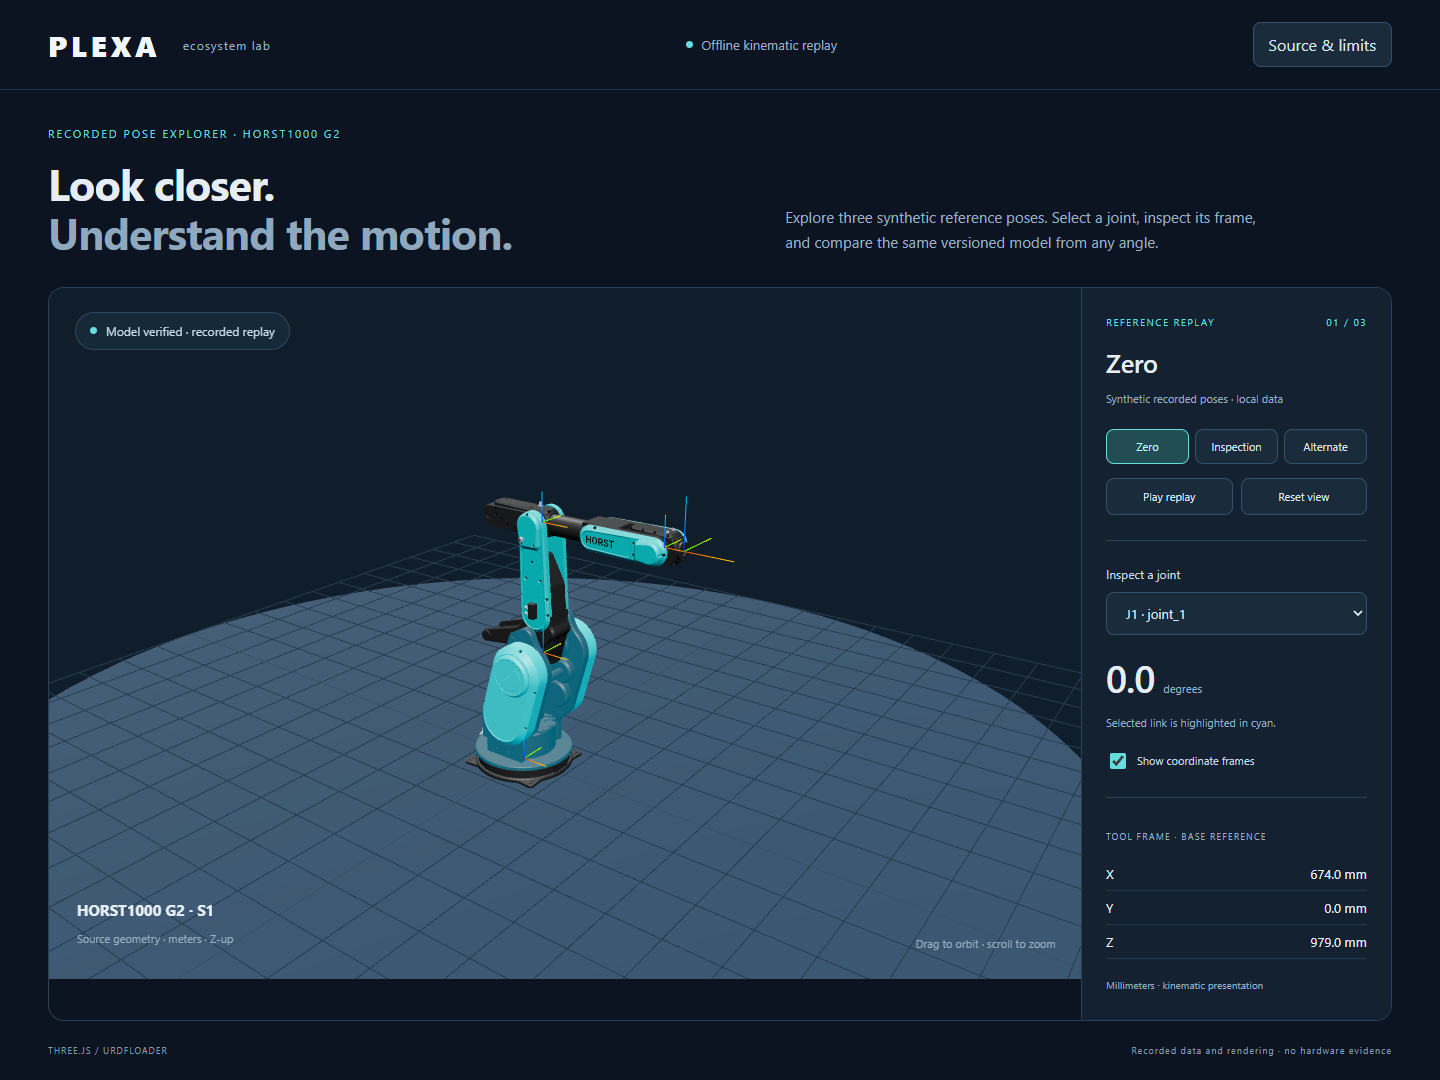
Browser · Aufgezeichnete Posen
G2-Posen im Browser vergleichen, Gelenke auswählen und Tool-Frames auf Desktop und Mobilgeräten lesen.
Simulation & Visualisierung
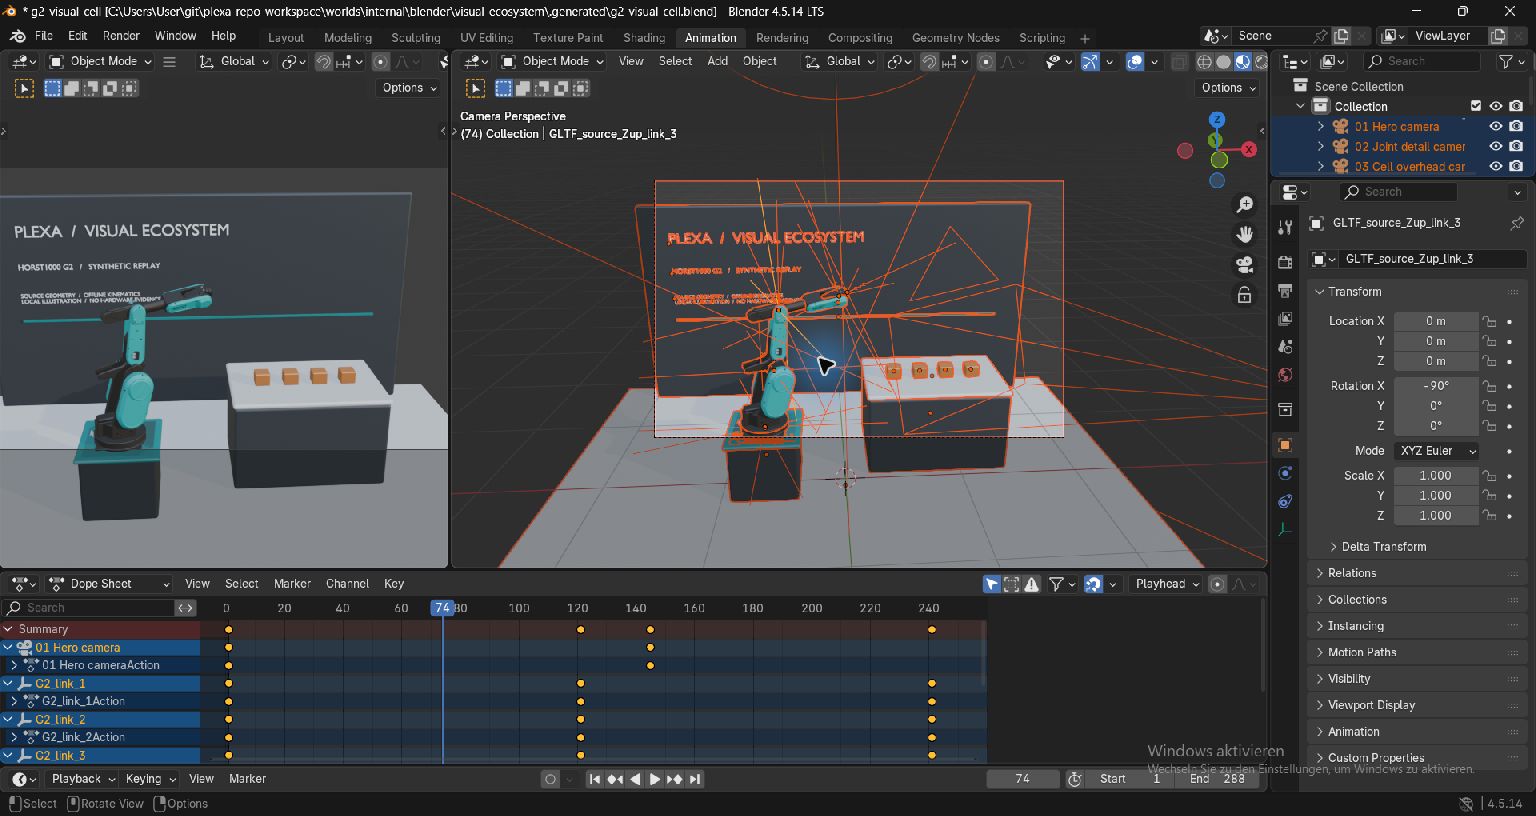
Blender · Offline-Zelle
Eine editierbare G2-Zelle aufbauen und Gelenk- sowie Kamerakeyframes in der nativen Timeline untersuchen.
Simulation & VisualisierungWebots · Native Prüfungen
Eine quellgebundene G2-Zelle für lokale kinematische Preview mit Meshes und Frames vorbereiten.
Simulation & VisualisierungUnreal · Editor-Voraussetzung
Eine USD-Szene aus gemeinsamen Assets zusammensetzen. Native Editor-Nutzung setzt Launcher und geeignete Lizenz voraus.
Simulation & VisualisierungRoboDK · Lizenzvoraussetzung
G2-Geometrie und Kinematik in einer lokalen Station vorbereiten. Speichern und Wiederöffnen benötigen die passende Lizenz.
Simulation & VisualisierungCoppeliaSim · Lizenzvoraussetzung
Einen Adapter aus gemeinsamen Modelldaten vorbereiten. Native Ausführung benötigt eine aktivierte geeignete kommerzielle Lizenz.
 Daten & Diagnose
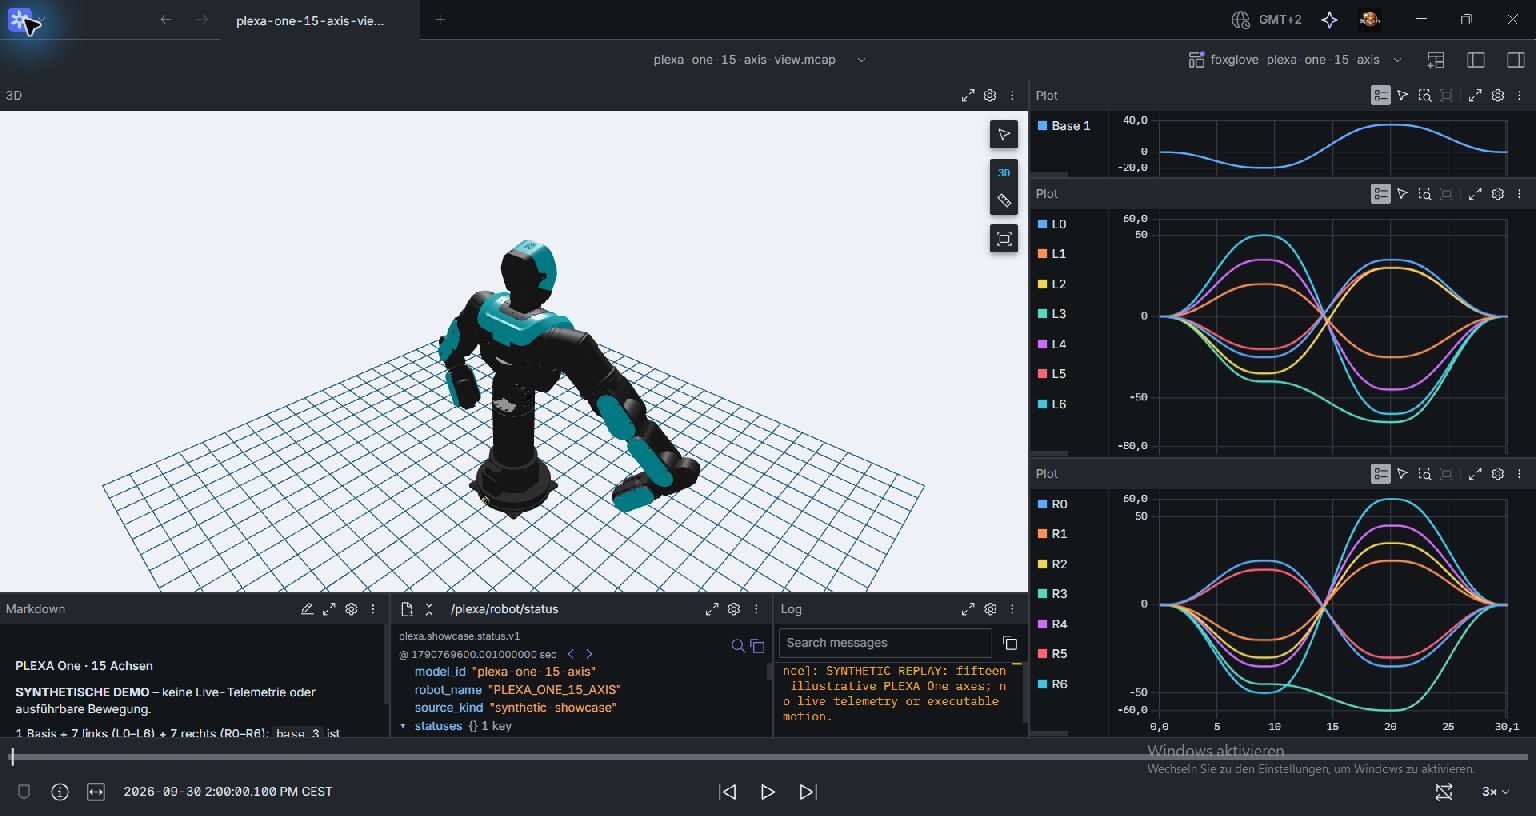
Daten · Experimentell
HORST- und PLEXA-Telemetrie lesen, MCAP aufzeichnen und Signale mit Foxglove, Parquet und DuckDB untersuchen.
Daten & Diagnose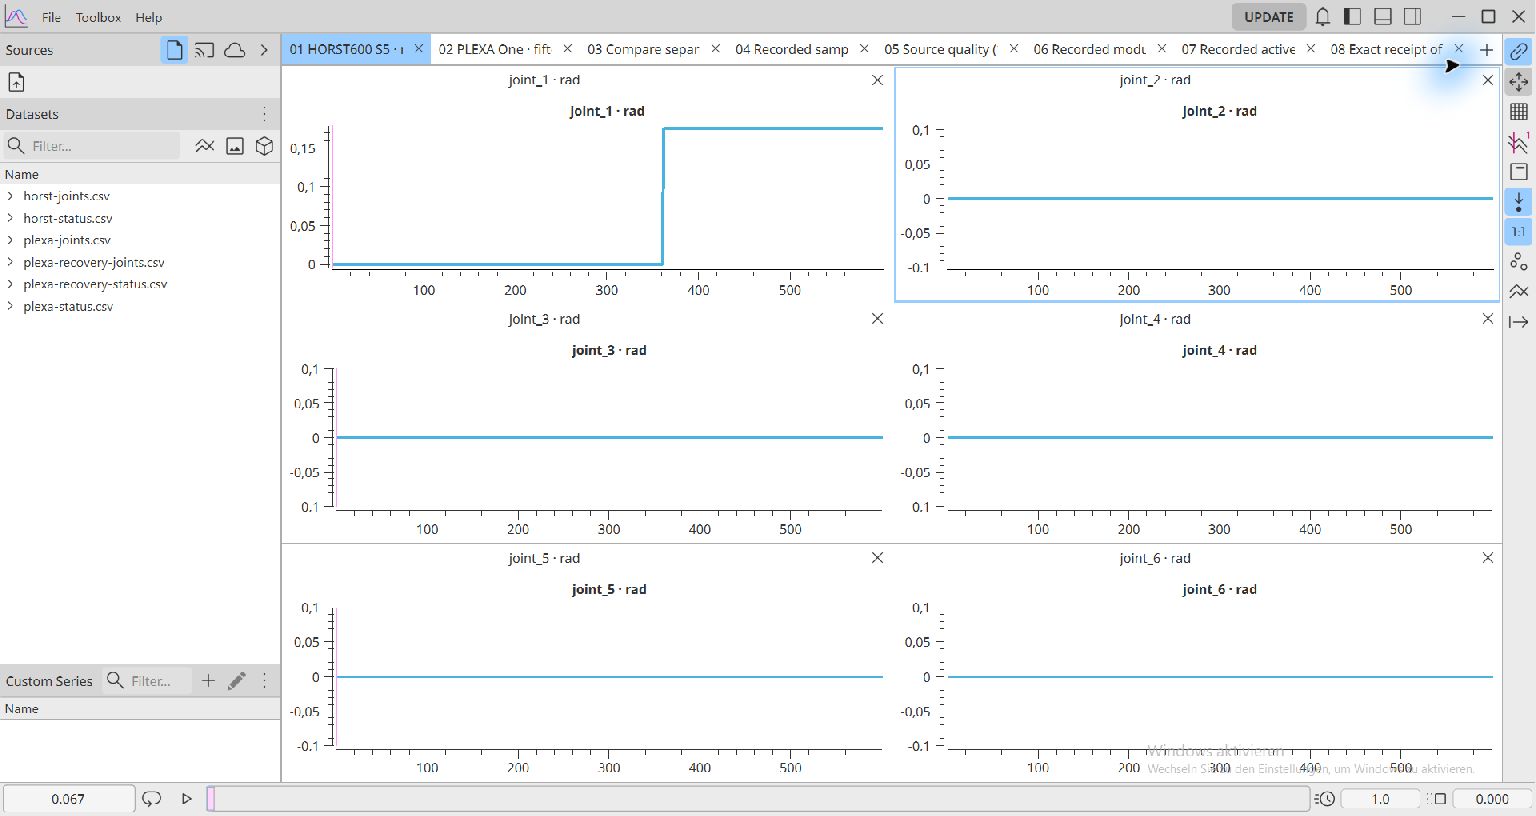
PlotJuggler · Gespeicherte Signale
Gespeicherte S5- und PLEXA-Signale als CSV exportieren und Gelenke, Zeitlücken, Quellqualität und Modulalter vergleichen.
Systeme & Prozesse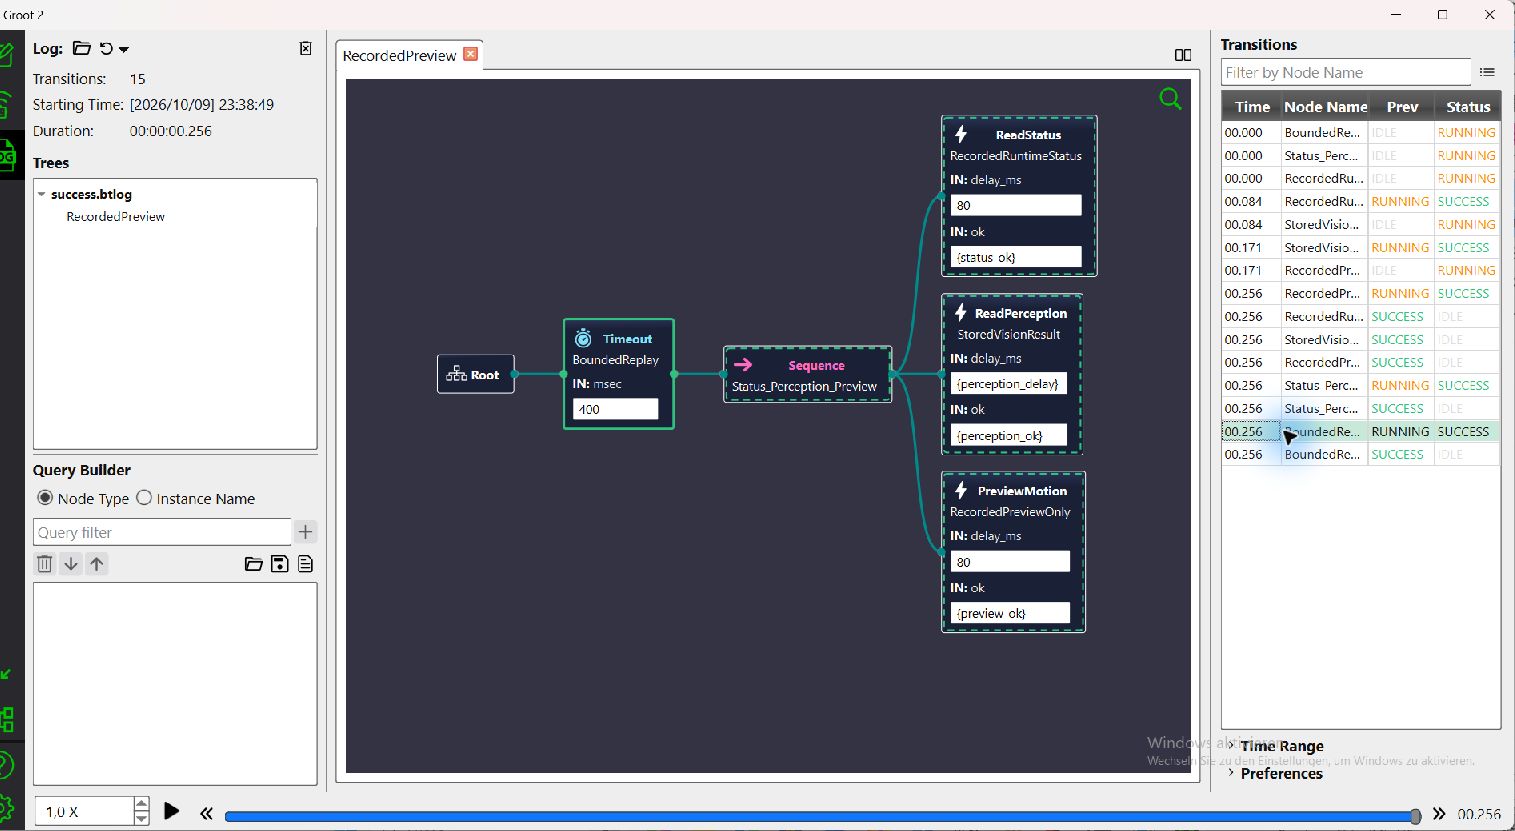
BehaviorTree · Aufgezeichnete Orchestrierung
Status, gespeicherte Wahrnehmung und planende Preview als Baum abspielen. Erfolg, Fehler, Timeout und Abbruch in Groot2 vergleichen.
Systeme & Prozesse

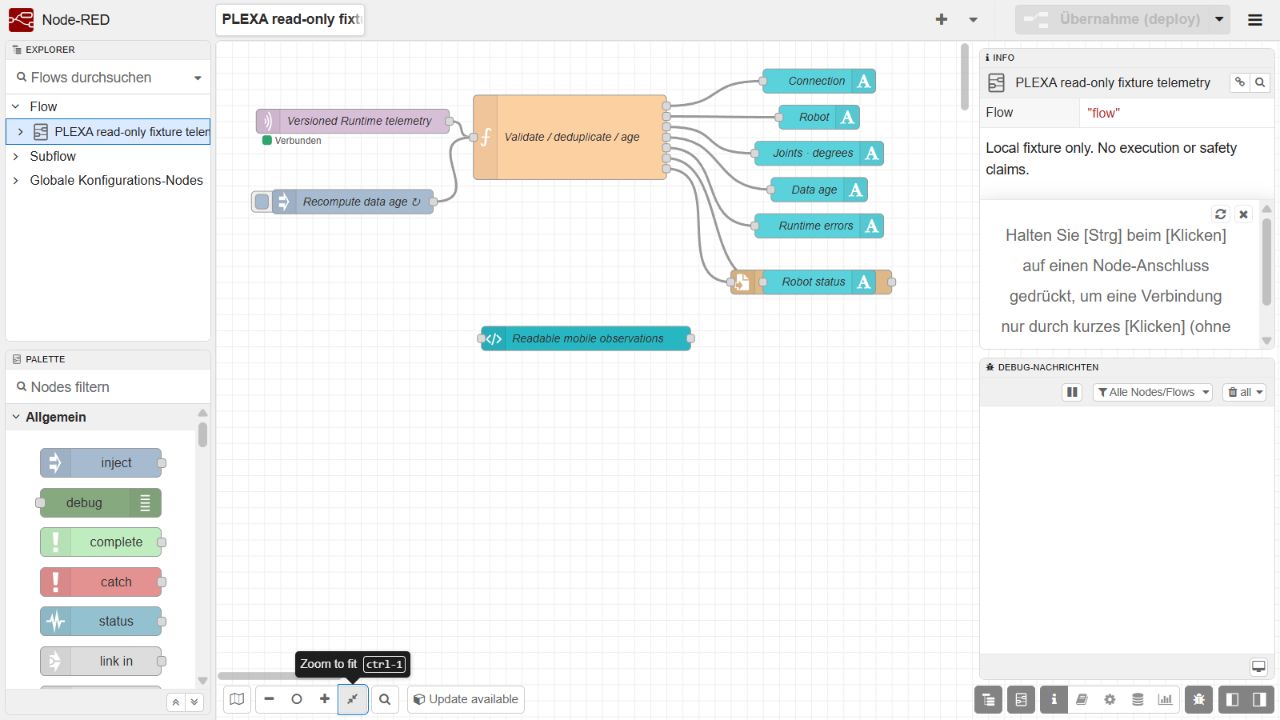
Industrie · Telemetrie & Kommandos
Robotiktypen durchsuchen, Telemetrie mit Qualität und Alter anzeigen oder den getrennten Command-Pfad explizit einrichten.
Systeme & Prozesse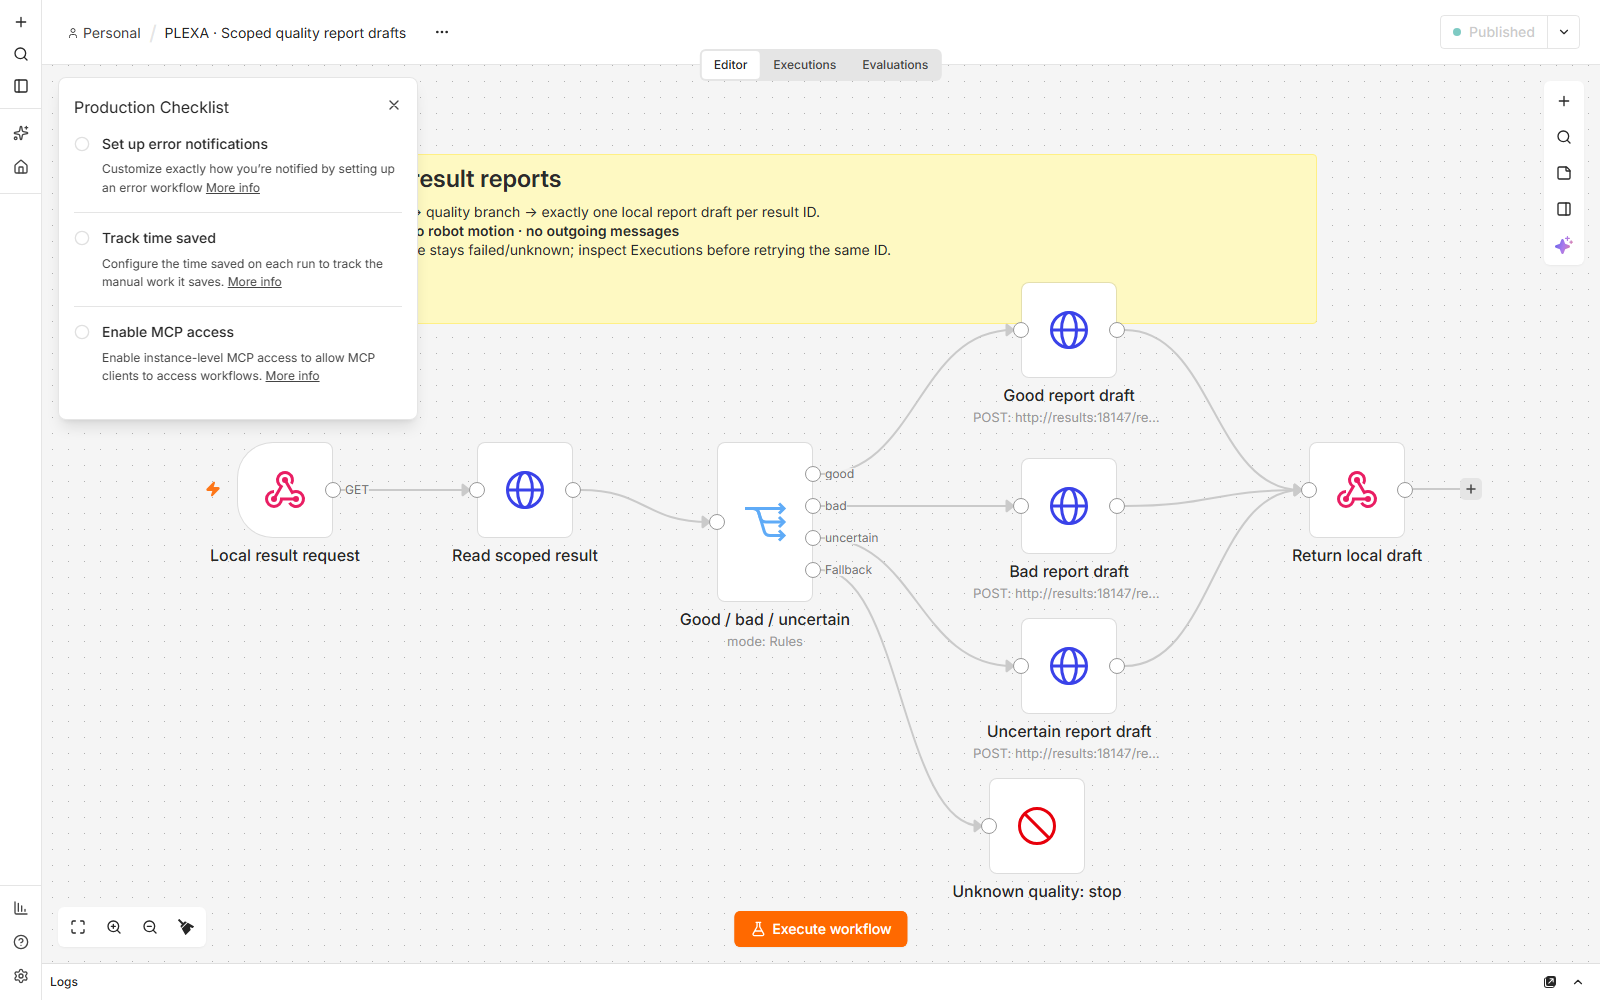
n8n · Lokale Reports
Synthetische Qualitätsergebnisse nach good, bad oder uncertain verzweigen und je Result-ID einen lokalen Report-Entwurf führen.
Systeme & Prozesse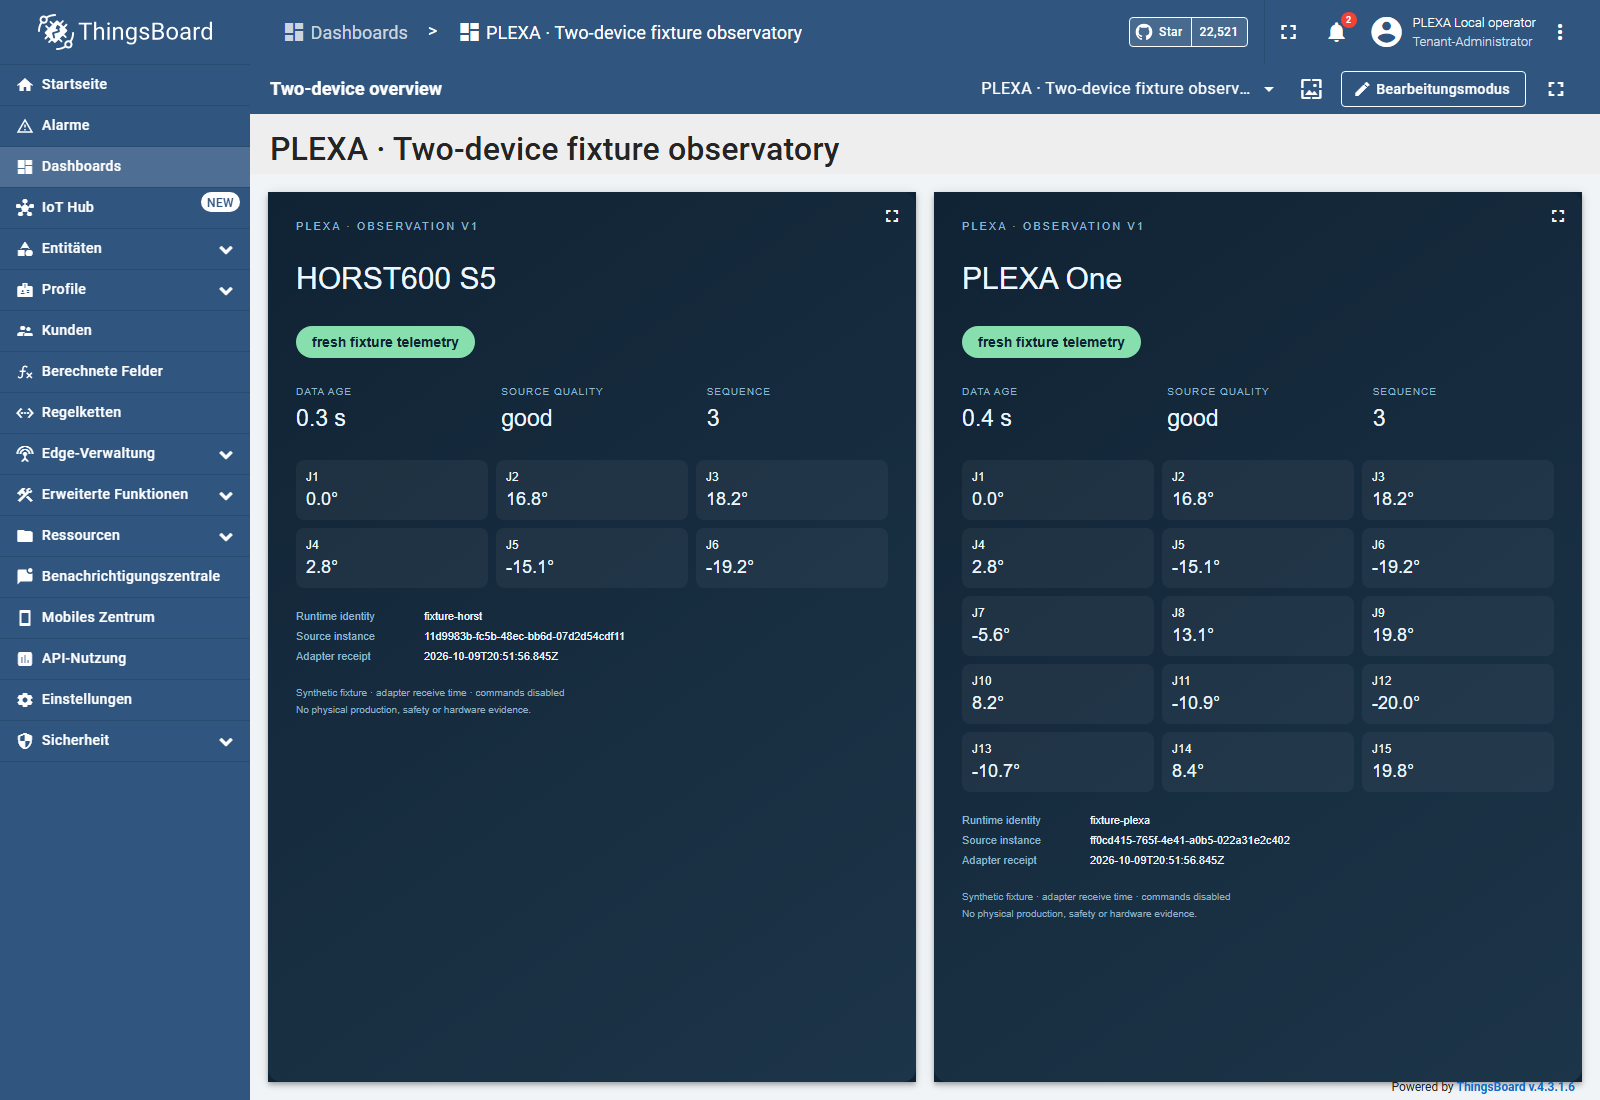
ThingsBoard · Zwei Geräte
S5 und PLEXA als getrennte Geräte anzeigen und Achswerte, Quellqualität, Datenalter und Wiederanlauf verfolgen.
 Simulation & Visualisierung
Research · begrenzte native Prüfungen
MuJoCo, Genesis, Newton/Warp, Playground, ManiSkill und cuRobo für quellgebundene lokale Forschungsabläufe vergleichen.
Daten & DiagnoseNative Episoden · Offline-Lernen
Native Simulator-Episoden nach HDF5 exportieren, im SequenceDataset lesen und Offline-Vorhersagen vergleichen.
Daten & DiagnoseZenoh · lokale synthetische Fixture
Zwei lokale Peers starten, letzten Zustand abfragen und Freshness sowie neue Startinstanzen mit synthetischen S5-Daten prüfen.
 Systeme & Prozesse
Odoo · Aufträge und Ergebnisse
Einen Auftrag einem registrierten Roboterrezept zuordnen und das Ergebnis als nachvollziehbaren Journaleintrag zurückmelden.
 Systeme & Prozesse
Grafana · Prozesshistorie
Gespeicherte Auftragsergebnisse und Telemetrie in einer Diagnoseansicht zusammenführen.
Tatsächliche Anwendungsansichten ansehen.
Für eigenen Anwendungscode: Python oder TypeScript / Node.js. SDKs vergleichen.
Anwendungsanleitungen haben ihren Hauptplatz unter Develop.
Typisierten Runtime-Zustand lesen, exaktes Referenzmodell wählen und gekennzeichnete Preview im Notebook untersuchen.
Demnächst verfügbarBauteilklassen und Qualitätsentscheidungen lokal lernen; bekannte Tischebene kalibrieren und typisierte Zielvorschläge liefern.
Vision Studio und TutorialsGeprüfte Labels und tatsächlich gespeicherte Vorhersagen vergleichen; IDs, gruppierte Splits, Revisionsherkunft und persistente Ansichten bleiben erhalten.
Demnächst verfügbarOriginalbilder lokal in CVAT bearbeiten, eine revisionsgebundene Änderungsvorschau prüfen und akzeptierte Korrekturen ausdrücklich in bestehende Captures übernehmen.
Demnächst verfügbarDie Tool-Anleitung nennt Voraussetzungen, Softwareversion, Eingaben und Betriebsgrenzen. Wähle zuerst den gewünschten Ablauf und dann das passende Werkzeug. Simulatorergebnisse bleiben von physischer Safety und Hardwarekompatibilität getrennt.
Importierte Verzeichnisse enthalten provenance.json mit Repository, Quellrevision und enthaltenen Dateien. Ein Doku-Build führt nicht sämtliche Integrationen erneut aus.
Die folgenden Upstream-Werkzeuge liefern Kontext. Ihre Verfügbarkeit bedeutet keinen implementierten PLEXA-Adapter, keine unterstützte Umgebung und kein ausführbares PLEXA-Tutorial.
| Bereich | Upstream-Referenzen | Hier implementierter Adapter |
|---|---|---|
| Policy-Forschung | Isaac Lab, LeRobot | Nein |
| Inferenz | ONNX Runtime, TensorRT | Lokaler CPU-ONNX-Pilot; kein TensorRT-Adapter |
| Weiteres Replay | Rerun · Demnächst verfügbar | Lokaler MCAP-Replay und Import nativer Kameraframes; gespeicherte Quellen |
| Wahrnehmung | OpenCV, PCL | RGB-/Kalibrierungspilot · Demnächst verfügbar; kein PCL-Adapter |
| Teleoperations-Geräteeingaben | SteamVR | Nein |
Beginne mit den Voraussetzungen, führe die begrenzte Fixture- oder Simulatorübung aus und vergleiche das Ergebnis mit den beschriebenen Beobachtungen. Behalte Quelle, Einheiten, Zeitbasis und Rechte bei jeder Anpassung bei. Siehe die Testanleitung · Demnächst verfügbar. Für physischen Systemkontext öffne Roboterhardware und Peripherie.
Icon-Quellen und Urheberangaben · Demnächst verfügbar.
