
Modelle & Assets
Roboter und Schnittstellen einordnen
Modellfamilien, gemeinsame Assets und dokumentierte Hardwaregrenzen prüfen.
Hardwareübersicht öffnenBeginne mit der genauen Roboteridentität. Danach wählst du eine lesende Ansicht, ein lokales Planungsbeispiel oder die zugehörigen Asset- und Schnittstellengrenzen.
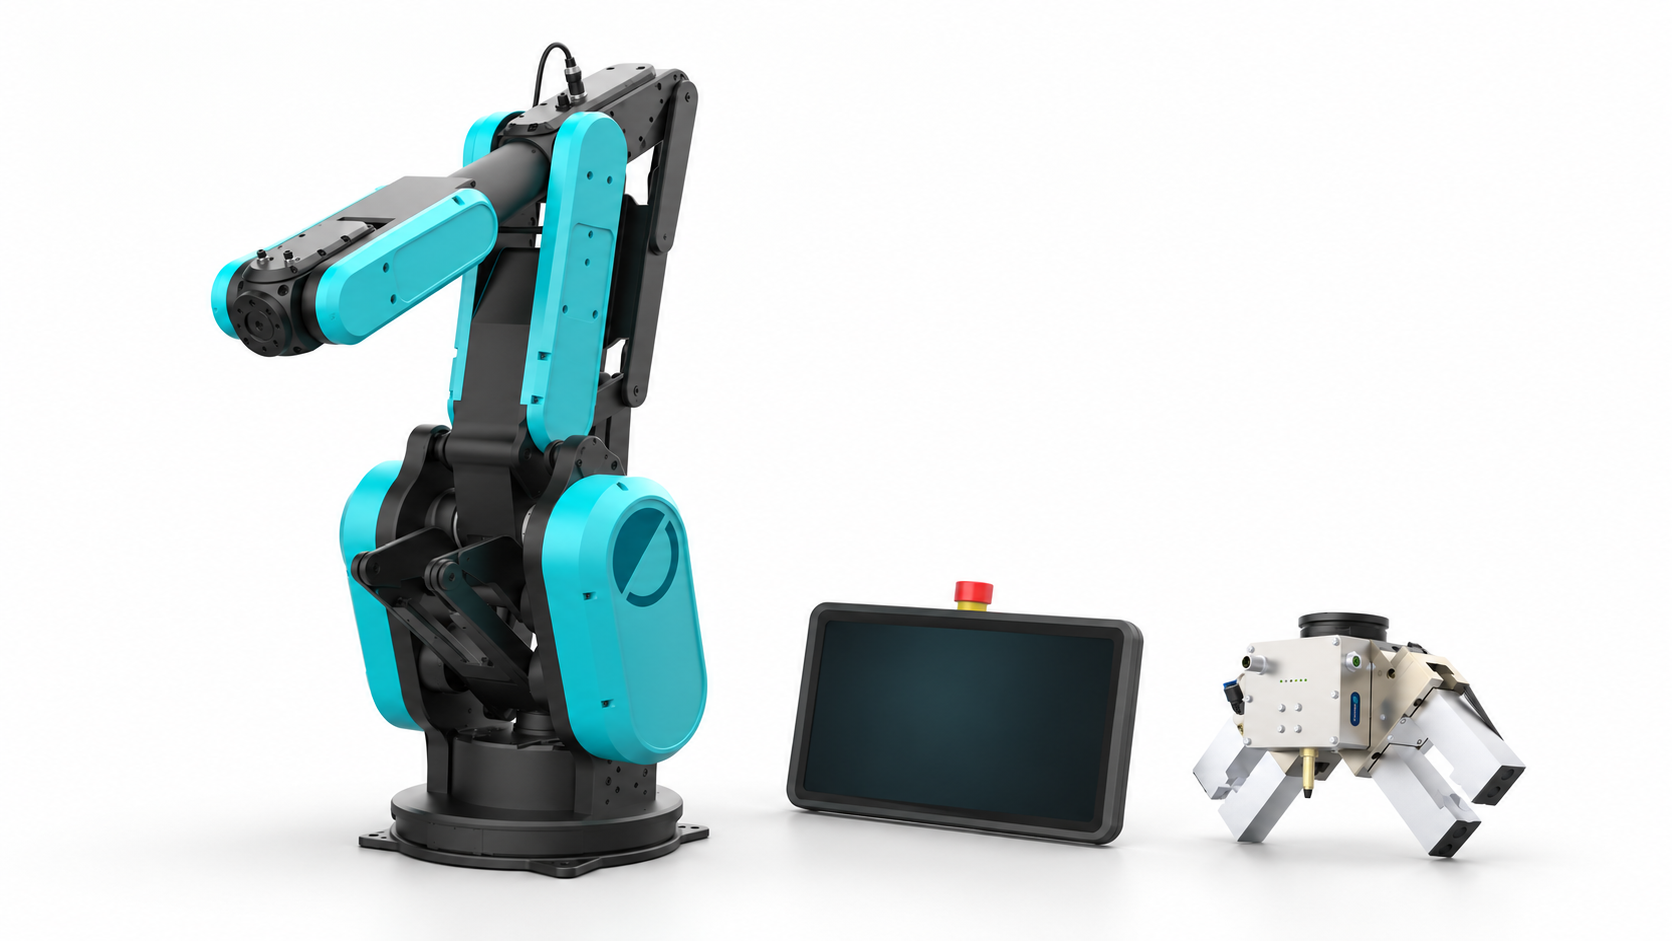
Modellfamilien, gemeinsame Assets und dokumentierte Hardwaregrenzen prüfen.
Hardwareübersicht öffnenRViz-Lesen, MoveIt-Planung, Gazebo-Preview und ausdrückliche Runtime-Vorschläge getrennt auswählen.
ROS-Modus wählenBrowser, editierbare Zelle oder nativen Simulator nach dem gewünschten Ergebnis auswählen.
Visualisierung wählenFür Anwendungscode: SDKs und Robot APIs. Für konkrete Werkzeuge: Integrationskatalog.