
PLEXA One HDK
Industrial Humanoid Development Kit
Deine Anwendung.
Auf industrieller Robotik aufgebaut.
Bring deine Software mit. Verbinde PLEXA One, Werkzeuge, Wahrnehmung und Rechner zu einer Plattform für deinen Prozess.
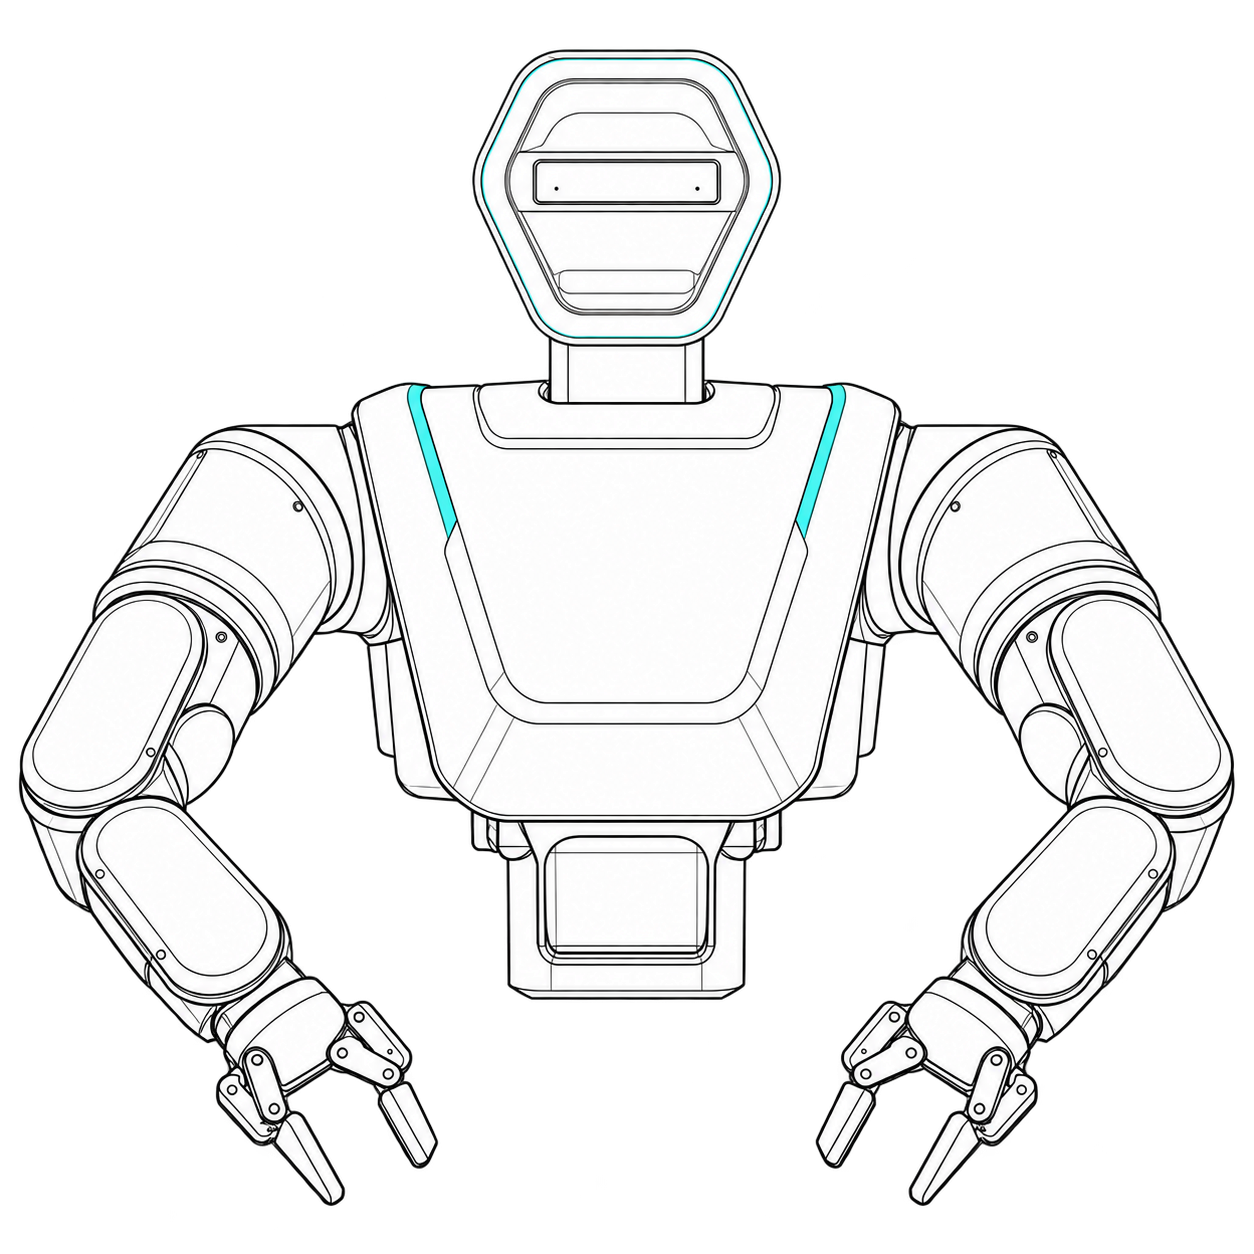
Humanoid Development Kit: industrielle Robotik für deine Wahrnehmung, Greifplanung und Anwendungslogik.
Plattform · Technische Kapitel · Integrationsschritte
Eine industrielle Basis für deine Anwendung
fruitcore verbindet Erfahrung aus Industrierobotern und Robotic Solutions mit modularer Mechanik, Werkzeugen, Wahrnehmung und Safety.
Hardware-Dokumentation und Robotic-Solutions-Handbücher liefern Anschluss- und Servicedetails; die Produktwebsite zeigt die mechanischen Optionen.
Die vollständige Plattform erkunden
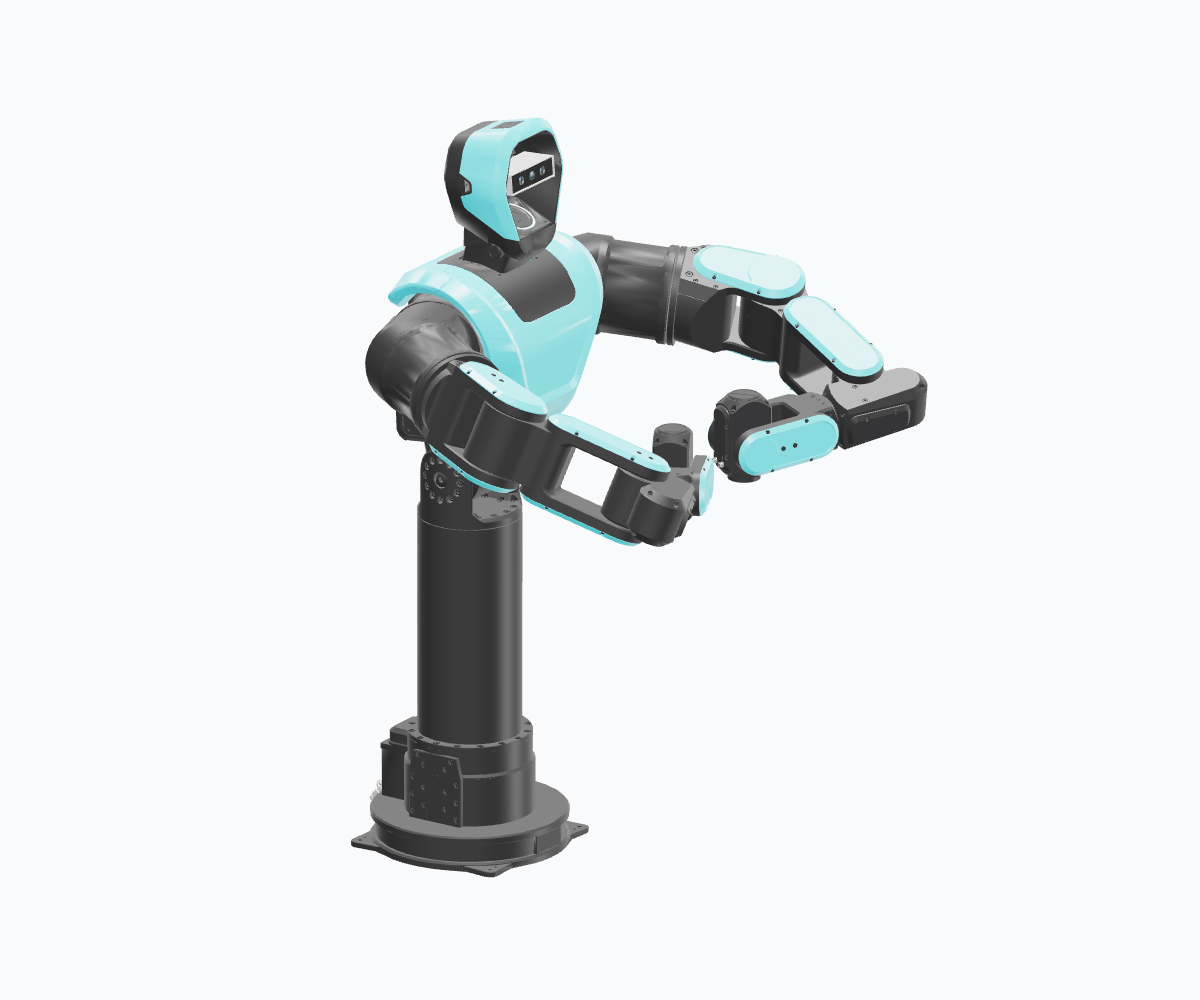
Vergleiche statischen Aufbau, Linearhub und Hubschwenkmodul. Erkunde Komponenten und Originalmodelle in 3D.
Arbeitsplätze · Maschinenbeschickung
PLEXA One S1
Eine feste Arbeitshöhe mit drehbarer Säule. Ein Ausgangspunkt für Manipulation an Arbeitsplätzen und Maschinen.
- Säulenmodul
- S3
- Roboterachsen
- 15
- Gezeigte Montage
- OEM · NONE
PX1-H1-T1-S3-NONEOptional · lädt das 3D-Modell auf Wunsch
Weiter auf der Website: 3D-Anwendungen · Arbeitsraumvergleich · Hardwarekonfigurator.
Das System Schritt für Schritt entwickeln
Beginne mit Aufbau und Anschlüssen. Ergänze dann Werkzeuge, Beobachtungen und Software für deinen Prozess. Jedes Kapitel führt zur nächsten Integrationsentscheidung und zur passenden Detaildokumentation.
Deine Anwendung auf einer definierten Plattform
| Zuständigkeit | Umfang |
|---|---|
| Plattform und Robotersteuerung | Gewählte mechanische Konfiguration, dokumentierte Steuerungsschnittstellen und vereinbarte Anschlüsse für Werkzeuge, Sensoren und Rechner. |
| Anwendung des Integrators | Wahrnehmung, Greifplanung, Aufgabenlogik, Maschinen-Handshakes und Orchestrierung im eigenen Software-Stack. |
| Gesamte Installation | Mechanische und elektrische Integration, Koordinatensysteme und Kalibrierung, abgestimmte Schutzfunktionen, Anwendungsprüfung und Übergabe. |
Deine Software folgt einem gemeinsamen Ablauf: beobachten → Griff auswählen → Ausführung anfordern → Ergebnis bewerten. Weiter mit Softwareintegration, dem lokalen Quickstart und den Robot APIs.
Beispiel: eigene Anwendungslogik mitbringen
Ein Integrator kombiniert Teileerkennung und Greifplanung mit einem stationären PLEXA One, passenden Werkzeugen, Kameras und einem Anwendungsrechner. Linearhub oder mobile Basis ergänzen den Aufbau je nach Aufgabe.
Von der Auswahl zum Betrieb
Plattform auswählen
Vergleiche Aufbau und Befestigung und übernimm die mechanische SKU für deine Konfiguration.
Hardware konfigurieren · Mit dem lokalen Quickstart beginnen · Anwendung besprechen