
Beispiel: Textuelles HORST-Programm mit SPS Logiksteuerung
Hier soll ein Beispielprogramm vorgestellt werden, in dem innerhalb eines textuellen Programms auf HORST auf Register zugegriffen wird, die den Programmablauf bestimmen.
1. Funktion
Das Roboterprogramm enthält drei Fälle (Cases), die über eine Funktionsnummer aufgerufen werden. Die Funktionsnummer wird über das Int-Register von der SPS an den Roboter gesendet. Innerhalb der Cases können unterschiedliche Teilprogramme aufgerufen werden. In diesem Beispiel wird im Case 0 keine Funktion ausgeführt, im zweiten Case werden unterschiedliche Positionen angefahren und im dritten Case wird einer Position angefahren, deren Koordinaten über die Float-Register von der SPS an den Roboter übertragen werden. Über einen Abbruchbefehl können die Fahrbewegungen abgebrochen werden. Die Steuerung des Programms erfolgt über das setzen von Aktions- und Statusbits. Über ein Start-Bit, dass von der SPS an den Roboter geschickt wird, wird ein Case gestartet. Sobald das Start-Bit vom Roboter erkannt wird, wird das Aktiv-Bit gesetzt. Ist ein Case vollständig bearbeitet oder es wurde abgebrochen, wird das aktiv-Bit zurückgesetzt. Über das Abbruch-Bit kann ein Teilprogramm abgebrochen werden.
2. SPS-Programm
Im TIA-Portal wird für das Aufrufen der Cases ein Funktionsbaustein im OB1 angelegt. Über den Start-Eingang wird der Case, welche über die Funktionsnummer ausgewählt wird, ausgeführt. Über den abort-Befehl kann der Case abgebrochen werden. Die Funktionsnummer ist eine Ganzzahl (Integer), die dem Baustein am Eingang mitgegeben wird. Wird ein Case ausgeführt , nimmt der Baustein busy -Ausgang den Wert 1 an. Ist das Teilprogramm durchlaufen, wird der busy-Ausgang zurückgesetzt und der done-Ausgang gesetzt.
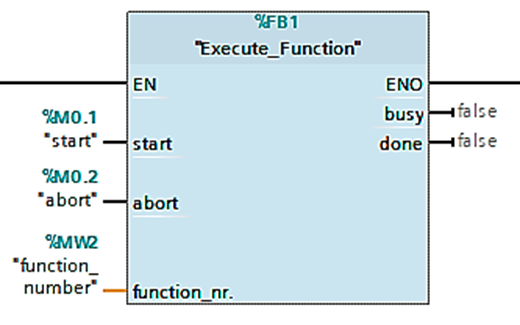
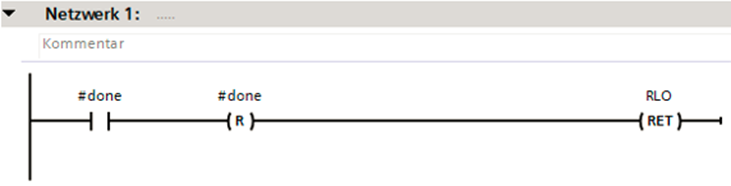
Im ersten Netzwerk des "Execute_Function"-Funktionsbausteins, wird abgefragt ob der done-Ausgang gesetzt ist. Ist dies der Fall, werden die folgenden Netzwerke übersprungen und auf einen erneuten Start-Befehl gewartet.
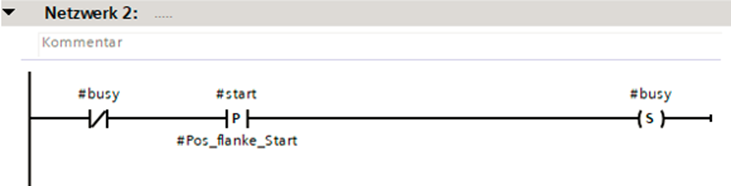
Wenn der busy-Ausgang nicht gesetzt ist, wird bei einer positiven Flanke am start-Eingang der busy-Ausgang gesetzt.
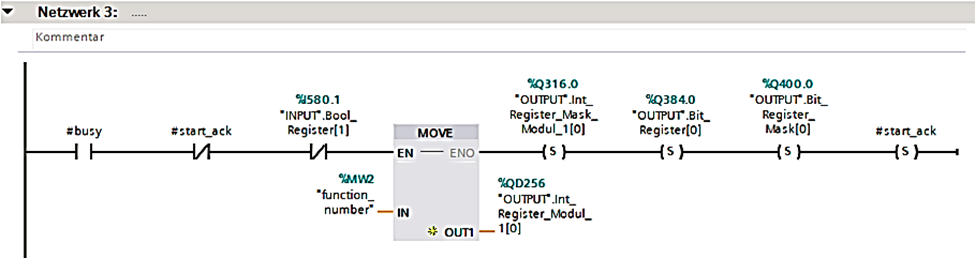
Nimmt der busy-Ausgang den Wert 1 an, es wurde noch keine Funktionsnummer an den Roboter gesendet(start_ack) und das aktiv-Bit ist nicht gesetzt, wird die Funktionsnummer aus dem Eingang in das erste Int-Register geschrieben. Damit die Funktionsnummer an den Roboter übertragen wird, muss anschließend die Maske des jeweiligen Regsiters gesetzt werden. Anschließend wird auch das start-Bit und dessen Maske auf 1 gesetzt. Die bausteininterne Variable "start_ack" speichert den Zustand in dem die Funktionsnummer in das Register übertragen wurde.
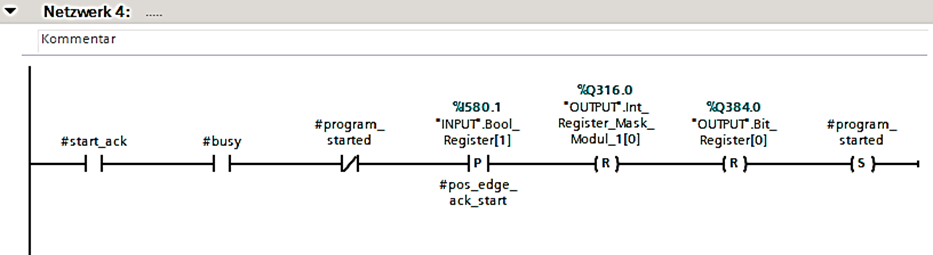
Ist das start_ack- und das busy-Bit gesetzt, sowie das program_startet-Bit nicht gesetzt, wird bei einer positiven Flanke am aktive-Bit die Maske für das Int-Register und das start-Bit zurückgesetzt.
Die Variable "program_startet" speichert den Zustand indem der Roboter das start-Bit erkannt hat und nun aktiv ist.
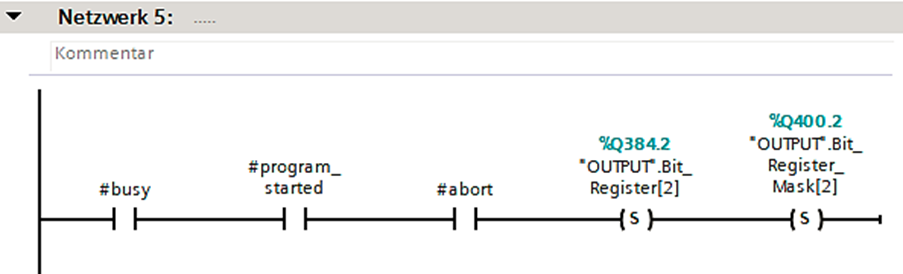
Wird das abort-Bit (bit_register[2]) sowie dessen Maske gesetzt (während das busy- und das program-startet-Bit gesetzt sind), wird der Abbruchbefehl an den Roboter gesendet.
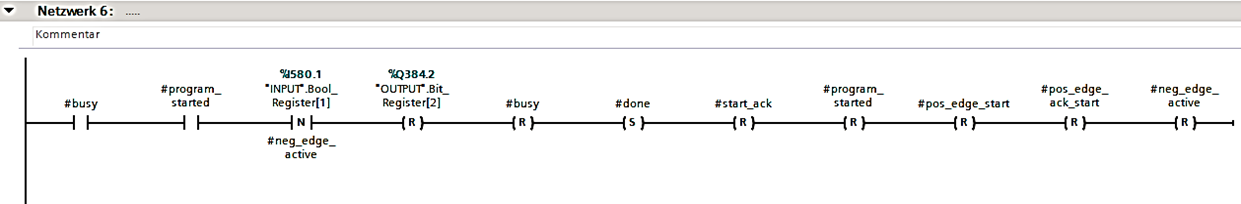
Bei einer negativen Flanke am aktive-Bit wird der SPS signalisieret, dass der Case vollständig bearbeitet oder abgebrochen wurde. Ist dies der Fall, wird der busy-Ausgang zurückgesetzt und der done-Ausgang gesetzt. Zusätzlich werden die internen Variablen sowie die Flanken zurückgesetzt.
3. Roboterprogramm
Im Roboterprogramm werden zu Beginn die Adressen für die Aktions- und Statusbits festgelegt und diese initialisiert.
// Festlegen der Register-Adressen der verwendeten Aktions- und Status-Bits
var bit_start = 0;        // Start-Bit wird von der SPS an den Roboter geschickt.
var bit_active = 1;        // Wird vom Roboter an die SPS geschickt. Gibt an, dass der Roboter ein Case ausführt.
var bit_abort = 2;        // Kann vom Roboter an die SPS gesendet werden, um ein Case bzw. Teilprogramm abzubrechen.


// Initalisieren der Bits
setBoolRegister(bit_start, 0);
setBoolRegister(bit_active, 0);
setBoolRegister(bit_abort, 0);
Anschließend wird in einer (while-)Schleife auf das Setzen des Start-Bits gewartet. Über den Befehlt getBoolRegister(Adresse), kann aus den einzelnen Bit-Registern gelesen werden. Ist diese Bedingung erfüllt, wird das Aktive-Bit gesetzt (setBitRegsiter(Adresse,Wert) und die Funktionsnummer aus dem ersten (bzw. 0ten) Int-Regsiter gelesen. Das Lesen des Int-Registers erfolgt über den Befehl "getIntRegsiter(Adresse)".
// Dauerschleife zum Abfragen der Bits bzw. zum Aufrufen der Funktionsnummer
while(true){
          if(getBoolRegister(bit_start) == 1){
                    //Bit gibt an, dass der Roboter nun aktiv ist und eine Bewegung ausführt
                    setBoolRegister(bit_active, 1);

                    // Lesen der Funktionsnummer aus den Int-Registern
                    var function_number = getIntRegister(0);

                    // Aufrufen der execute-Funktion, in der die Fälle(Cases) angelegt sind
                    execute_function(function_number);
          }

          //Warte für 200 ms um die Rechenlast zu minimieren
          sleep(200);
}
Anschließend wird der Case, welcher über die Funktionsnummer ausgewählt wird, ausgeführt. Die Cases bestehen aus einer try-catch-Funktion. Das eigentliche Teilprogramm erfolgt innerhalb des try-Bereichs. Ist dies nicht möglich, bzw. Tritt dabei ein Fehler auf, wird dieser in eim Hinweistext im Catch-Bereich ausgegeben. Ist das Teilprogramm erfolgreich durchgeführt oder ein auftretender Fehler bestätigt, wird anschließend das active-Bit zurückgesetzt.
function execute_function(function_number){
     try {
          switch(function_number){
               case 0: {
                    // Keine Aktion bei Funktionsnummer = 0
                     break;
               }
               case 1: {
                    // Ausführen Programm 1
                    program_1();
                    break;
               }
               case 2: {
                    // Ausführen Programm 2
                    program_2();
                    break;
               }
          }
     }
     catch(e) {
          //Zeige einen möglichen Fehler als Info
          show_info(e);
     } finally{
          //Rücksetzen des bit_active, somit kann über die SPS festgestellt werden, ob die Bewegung abgeschlossen ist
          setBoolRegister(bit_active, 0);
     }
}
Im Case 1 werden drei wahllose Positionen angefahren. Das Anfahren erfolgt über den erweiterten move-Befehl. Bei diesem Befehl ist es möglich eine Abbruchbedingung zu definieren. Der Abbruchbefehlt wird über ein Interrupt erzeugt. Innerhalb des Interrupts wird das Abbruch-Bit überwacht, nimmt dieses der Wert 1 an, wird der Bewegungsbefehl abgebrochen. Die Variable "bit_abort" die im Namen des Interrupts aufgerufen wird, ist eine Variable in der die Adresse des Abbruch-Bits steht. In diesem Beispiel enthält die Variable bit_abort die Zahl 2. (Achtung die Nummerierung der Register beginnt bei 0). Neben dem Abbruch des Fahrbefehls, ist es auch möglich den Fahrbefehl zu pausieren. In dem oben genannten Link werden die unterschiedlichen Optionen des erweiterten move-Befehl beschrieben.
function program_1(){
// Beispielhaftes anfahren von unterschiedlichen Punkten, mit Abbruchbedingung bit_abort =1

move({
    'Coord': 'JOINT',
    'MoveType': 'JOINT',
    'PoseRelation': 'ABSOLUTE',
    'anyconfiguration': false,
    'speed.ratio': 1.0,
    'targetjoints.j1': -36.78999999999998,
    'targetjoints.j2': 55.24999999999907,
    'targetjoints.j3': -9.32936896029222,
    'targetjoints.j4': 0.0,
    'targetjoints.j5': 0.0,
    'targetjoints.j6': 0.0,

     'interrupt':[
          {
               'name': 'BOOL_REGISTER_'+bit_abort,
               'operator': '==',
               'type': 'CANCEL',
               'value': 1.0
          }
     ]
}, "Wegpunkt 1");

move({
    'Coord': 'JOINT',
    'MoveType': 'JOINT',
    'PoseRelation': 'ABSOLUTE',
    'anyconfiguration': false,
    'speed.ratio': 1.0,
    'targetjoints.j1': 0.259999999999728,
    'targetjoints.j2': 65.38999999999908,
    'targetjoints.j3': -47.969368814615606,
    'targetjoints.j4': 0.0,
    'targetjoints.j5': 0.0,
    'targetjoints.j6': 0.0,

     'interrupt':[
          {
               'name': 'BOOL_REGISTER_'+bit_abort,
               'operator': '==',
               'type': 'CANCEL',
               'value': 1.0
          }
     ]
}, "Wegpunkt 2");

move({
    'Coord': 'JOINT',
    'MoveType': 'JOINT',
    'PoseRelation': 'ABSOLUTE',
    'anyconfiguration': false,
    'speed.ratio': 1.0,
    'targetjoints.j1': -60.83999999999948,
    'targetjoints.j2': 65.38999999999908,
    'targetjoints.j3': -47.969368814615606,
    'targetjoints.j4': 0.0,
    'targetjoints.j5': 0.0,
    'targetjoints.j6': 0.0,

     'interrupt':[
          {
               'name': 'BOOL_REGISTER_'+bit_abort,
               'operator': '==',
               'type': 'CANCEL',
               'value': 1.0
          }
     ]
}, "Wegpunkt 3");

}
Im Case 2 wird eine Position von der SPS an den Roboter übertragen und angefahren, sobald das Start-Bit von der SPS gesetzt wird. Auch dieser Fahrbefehl erfolgt über den Erweiterten move-Befehl. In diesem Befehl, kann unter anderem ausgewählt werden, wie die Position angefahren wird. In diesem Beispiel wird die Position über die Achswinkel definiert. Die sechs Achswinkel werden in den ersten sechs Float-Registern von der SPS an den Roboter übertragen. Dafür werden die Adressen für die sechs Achswinkel vergeben und anschließend die jeweiligen Float-Register direkt im Move-Befehlt aufgerufen. Alternativ kann innerhalb des move-Befehls die kartesischen Koordinaten gewählt werden und die x-,y-z-Koordinaten sowie die rx-,ry-, rz-Rotationen in den Float-Register an den Roboter übertragen werden.
function program_2(){
// Beispiehaftes anfahren einer Position, die Koordinaten werden von der SPS an den Roboter übertragen.
// Mit Abbruchbedingung bit_abort =1

// Festlegen der Float-Register-Adressen
var Achswinkel_1= 0;
var Achswinkel_2= 1;
var Achswinkel_3= 2;
var Achswinkel_4= 3;
var Achswinkel_5= 4;
var Achswinkel_6= 5;


move({
    'Coord': 'JOINT',
    'MoveType': 'JOINT',
    'PoseRelation': 'ABSOLUTE',
    'anyconfiguration': false,
    'speed.ratio': 1.0,
    'targetjoints.j1': getFloatRegister(Achswinkel_1),
    'targetjoints.j2': getFloatRegister(Achswinkel_2),
    'targetjoints.j3': getFloatRegister(Achswinkel_3),
    'targetjoints.j4': getFloatRegister(Achswinkel_4),
    'targetjoints.j5': getFloatRegister(Achswinkel_5),
    'targetjoints.j6': getFloatRegister(Achswinkel_6),

     'interrupt':[
          {
               'name': 'BOOL_REGISTER_'+bit_abort,
               'operator': '==',
               'type': 'CANCEL',
               'value': 1.0
          }
     ]
}, "Wegpunkt 4");

}
Das Roboter- sowie das SPS-Programm kann unter den folgenden Links heruntergeladen werden: