
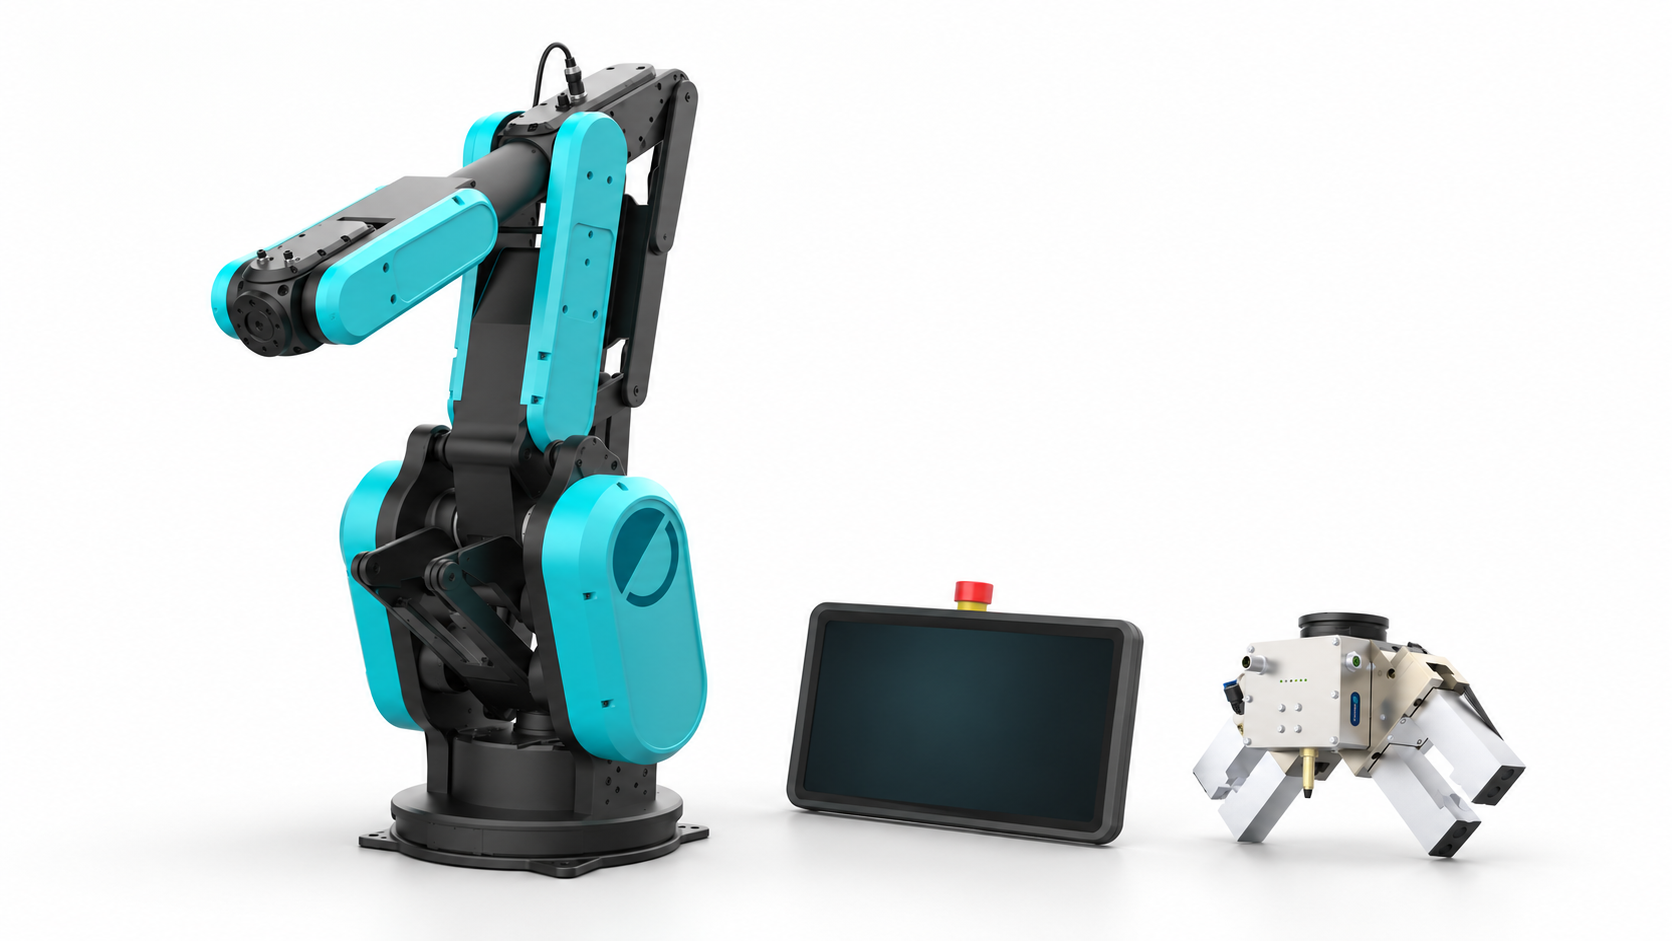
Robotik & Hardware
Modelle und ROS 2
Robotermodell und Asset-Grenzen wählen; gelesenen Zustand anzeigen oder getrennte lokale Planungsmodi nutzen.
Robotik erkundenSDKs · Middleware · Simulation · Daten
Verbinde deine Anwendung mit Robotermodellen, Visualisierung, Simulation, Aufzeichnung und industriellen Systemen. Wähle deine Aufgabe und folge dem passenden Ablauf mit klaren Eingaben und Ergebnissen.
Die PLEXA-OS-Architektur · Demnächst verfügbar zeigt, wie diese Werkzeuge in den Software-Stack passen.
Robotermodell und Asset-Grenzen wählen; gelesenen Zustand anzeigen oder getrennte lokale Planungsmodi nutzen.
Robotik erkunden
Browseransicht, editierbare Zelle oder Simulator wählen; Forschungsbenchmarks gezielt nachschlagen.
Werkzeug wählen
Quelle und Zeitbasis erkennen, MCAP prüfen und gespeicherte Daten in Diagnosewerkzeugen untersuchen.
Datenpfad öffnen
Order, Prozesshistorie, Telemetrie und lokale Workflows über ausdrücklich begrenzte Adapter verbinden.
Systeme erkunden19 / 19 Werkzeuge · Die jeweilige Anleitung enthält Versionen, Quellen und verbleibende Grenzen.
 Robotik & Hardware

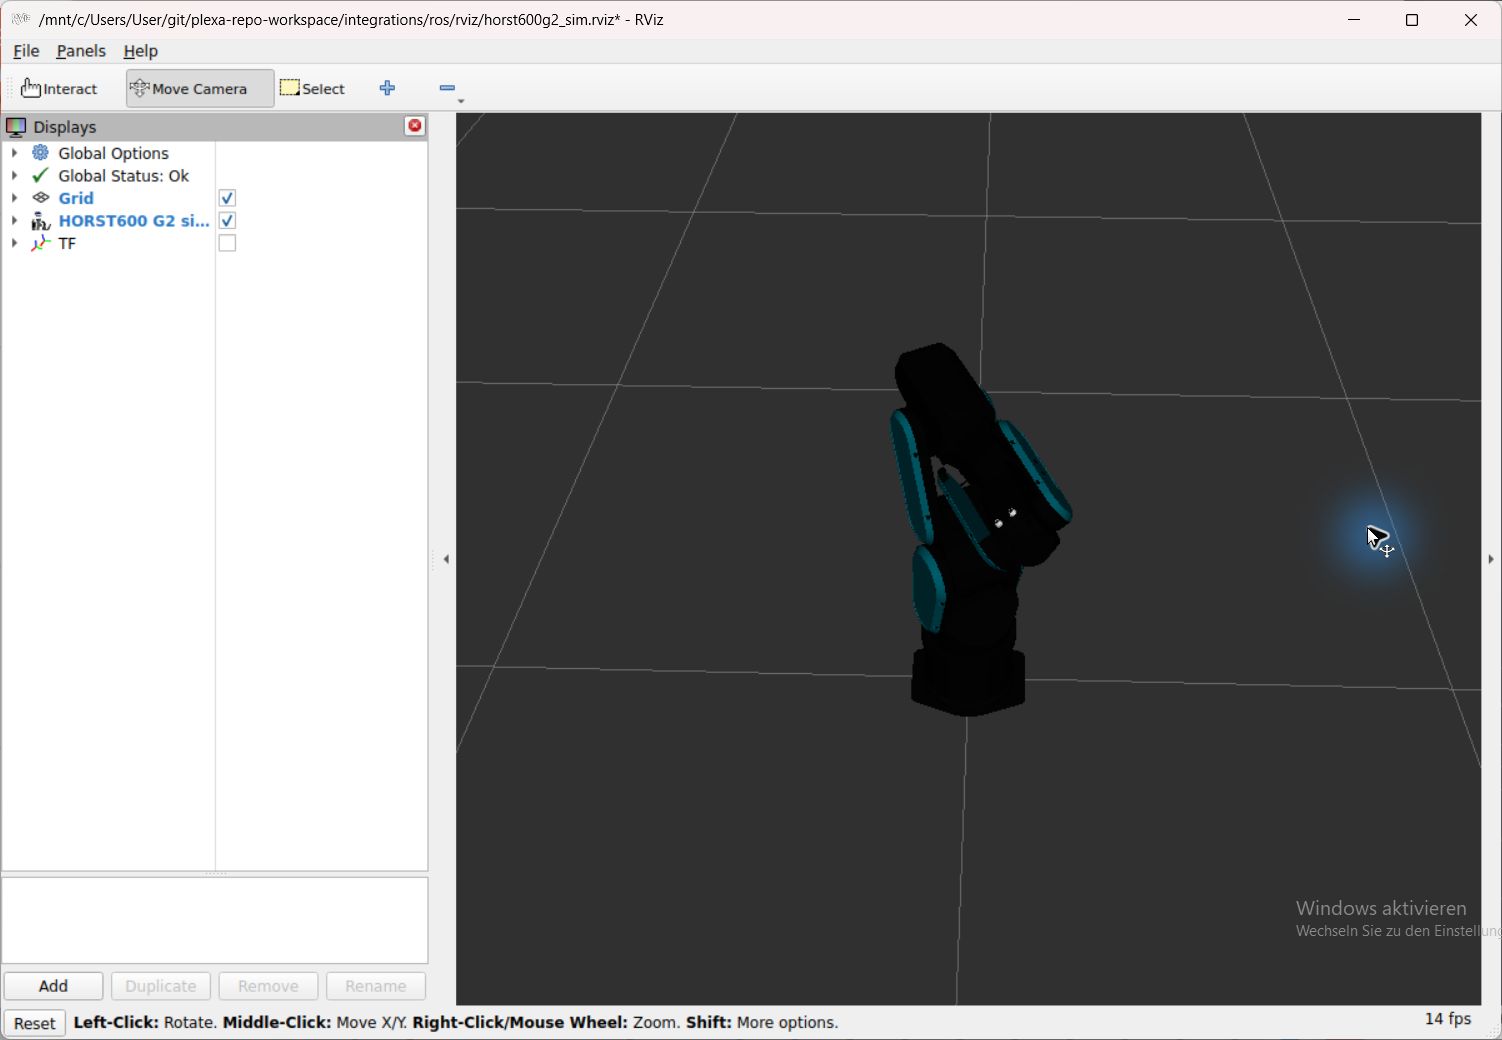
Middleware · Offline-Vorbereitung
Simulatorzustand mit Gelenken und Frames in RViz anzeigen oder eine lokale G2-Planung und Gazebo-Ansicht vorbereiten.
 Simulation & Visualisierung

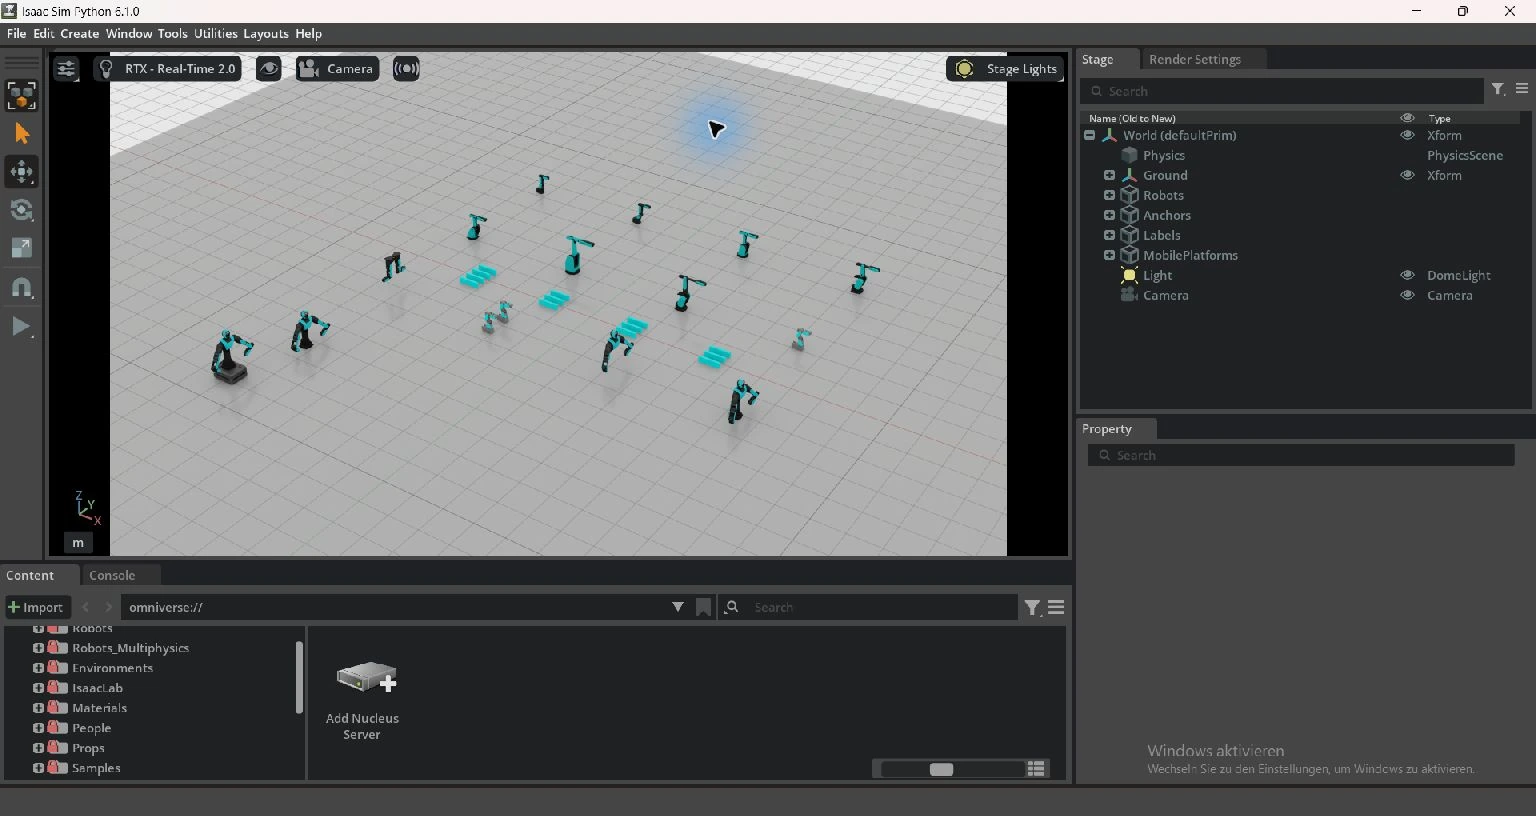
Simulation · Experimentell
Gemeinsame USD-Assets öffnen, Modelle im Roboterportfolio vergleichen und lokale Szenen untersuchen.
Simulation & Visualisierung
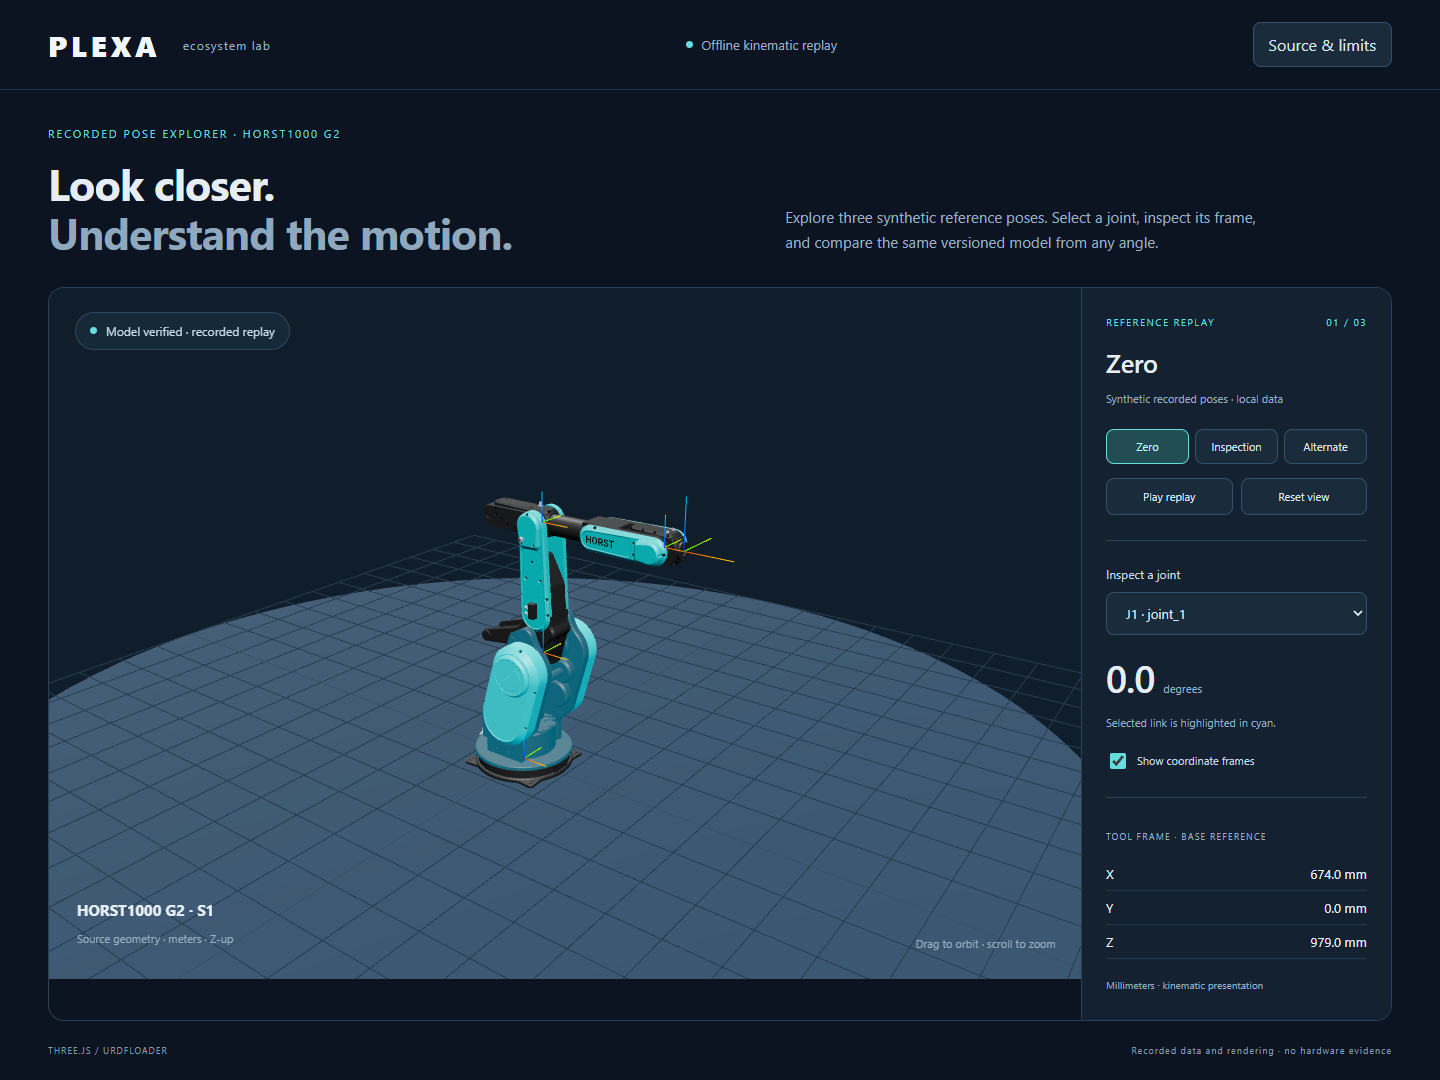
Browser · Aufgezeichnete Posen
G2-Posen im Browser vergleichen, Gelenke auswählen und Tool-Frames auf Desktop und Mobilgeräten lesen.
Simulation & Visualisierung
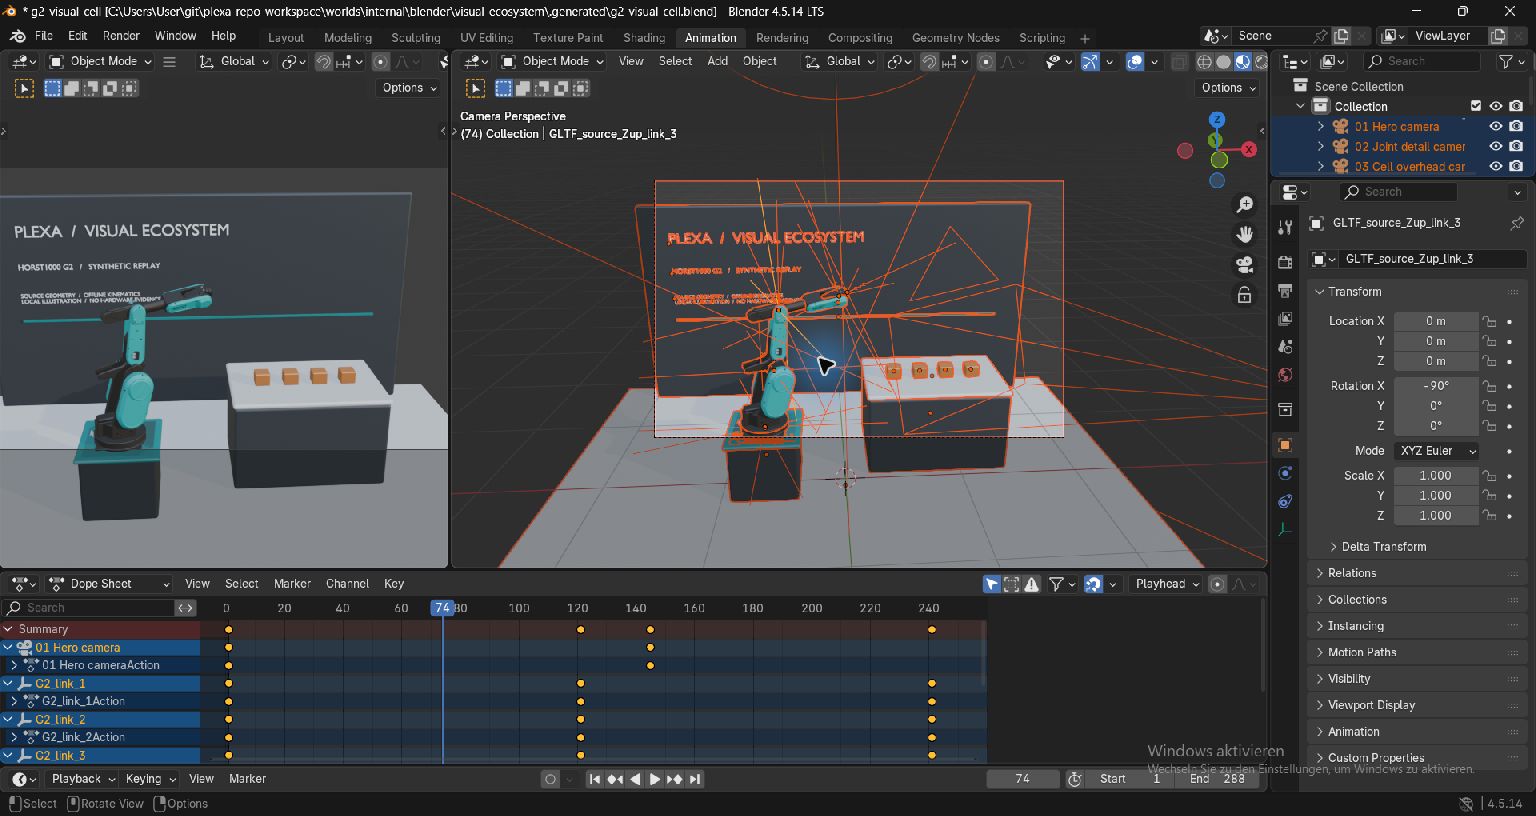
Blender · Offline-Zelle
Eine editierbare G2-Zelle aufbauen und Gelenk- sowie Kamerakeyframes in der nativen Timeline untersuchen.
Simulation & VisualisierungWebots · Native Prüfungen
Eine quellgebundene G2-Zelle für lokale kinematische Preview mit Meshes und Frames vorbereiten.
Simulation & VisualisierungUnreal · Editor-Voraussetzung
Eine USD-Szene aus gemeinsamen Assets zusammensetzen. Native Editor-Nutzung setzt Launcher und geeignete Lizenz voraus.
Simulation & VisualisierungRoboDK · Lizenzvoraussetzung
G2-Geometrie und Kinematik in einer lokalen Station vorbereiten. Speichern und Wiederöffnen benötigen die passende Lizenz.
Simulation & VisualisierungCoppeliaSim · Lizenzvoraussetzung
Einen Adapter aus gemeinsamen Modelldaten vorbereiten. Native Ausführung benötigt eine aktivierte geeignete kommerzielle Lizenz.
 Daten & Diagnose
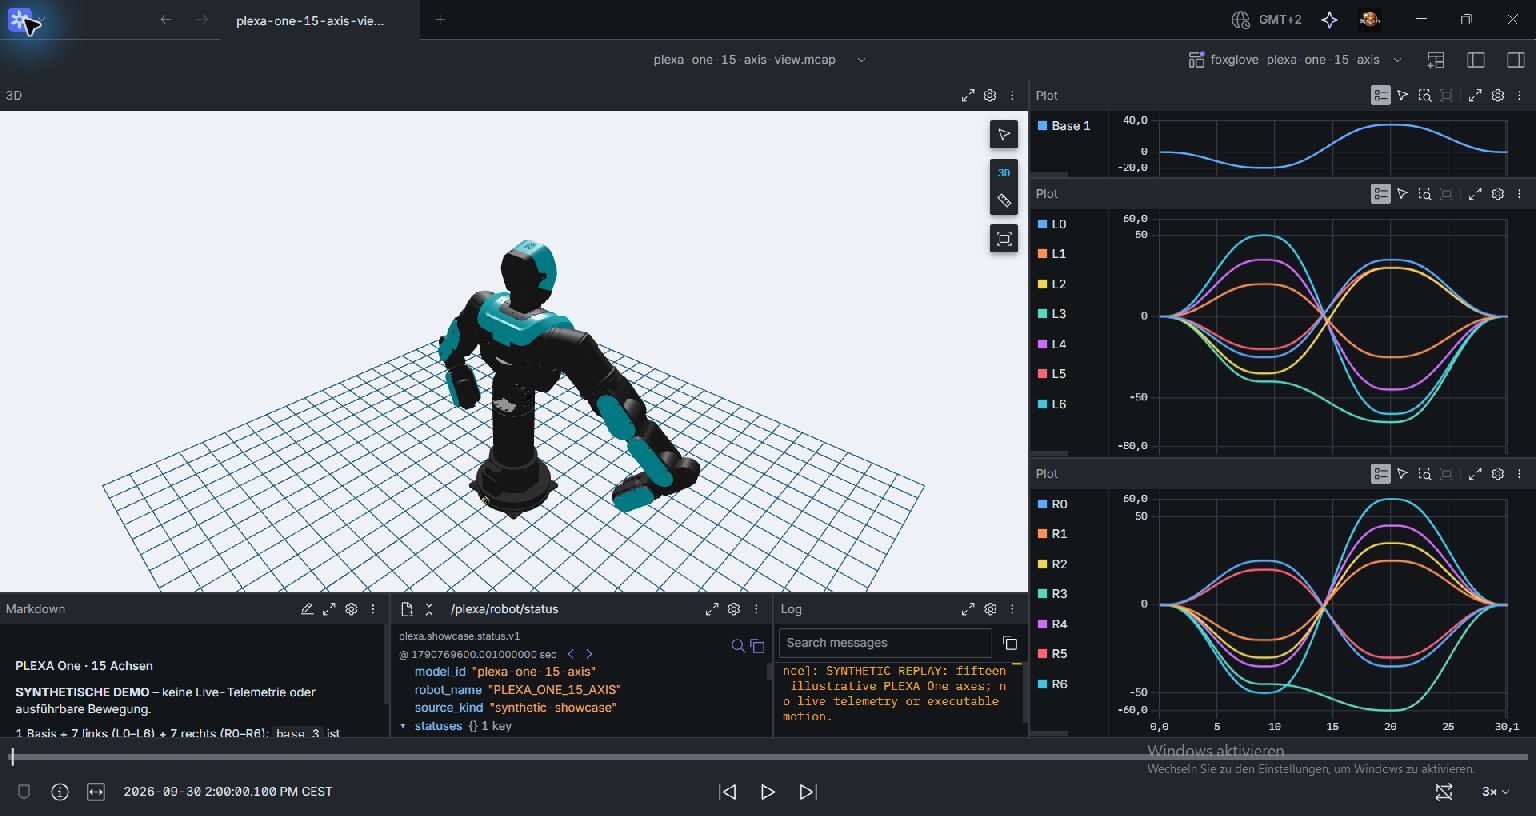
Daten · Experimentell
HORST- und PLEXA-Telemetrie lesen, MCAP aufzeichnen und Signale mit Foxglove, Parquet und DuckDB untersuchen.
Daten & Diagnose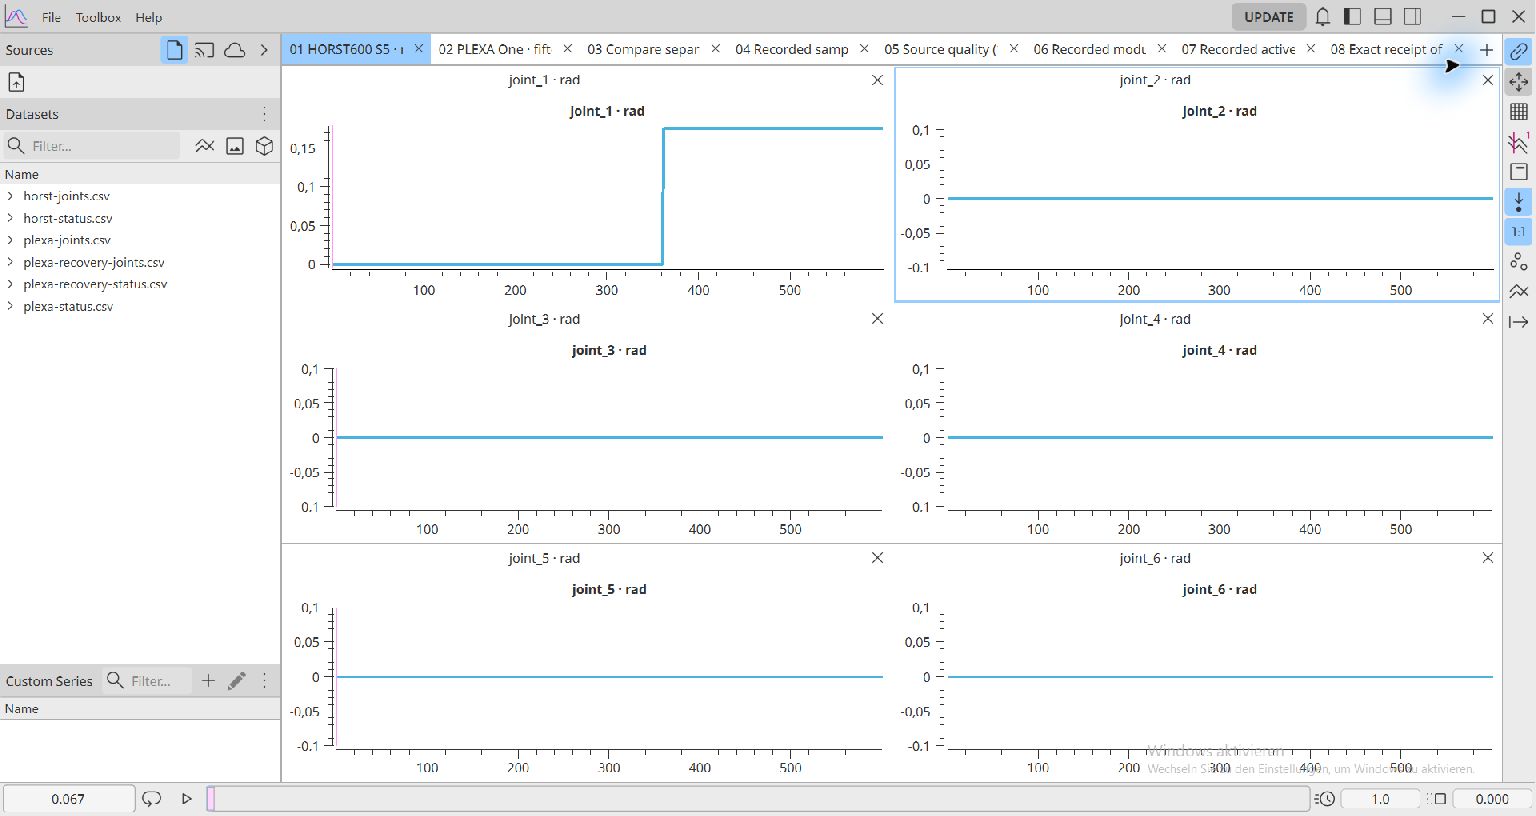
PlotJuggler · Gespeicherte Signale
Gespeicherte S5- und PLEXA-Signale als CSV exportieren und Gelenke, Zeitlücken, Quellqualität und Modulalter vergleichen.
Systeme & Prozesse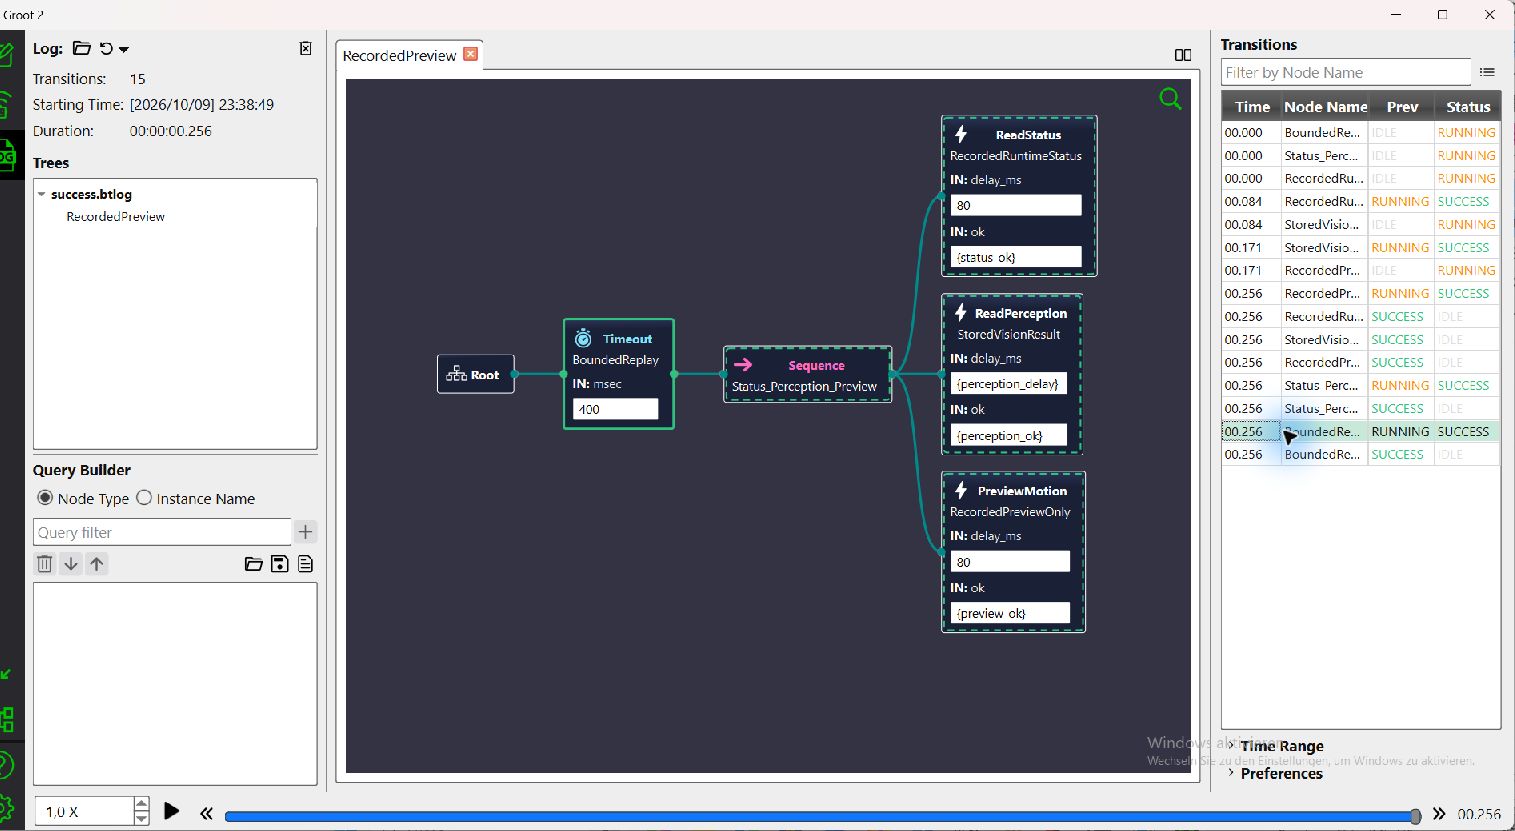
BehaviorTree · Aufgezeichnete Orchestrierung
Status, gespeicherte Wahrnehmung und planende Preview als Baum abspielen. Erfolg, Fehler, Timeout und Abbruch in Groot2 vergleichen.
Systeme & Prozesse

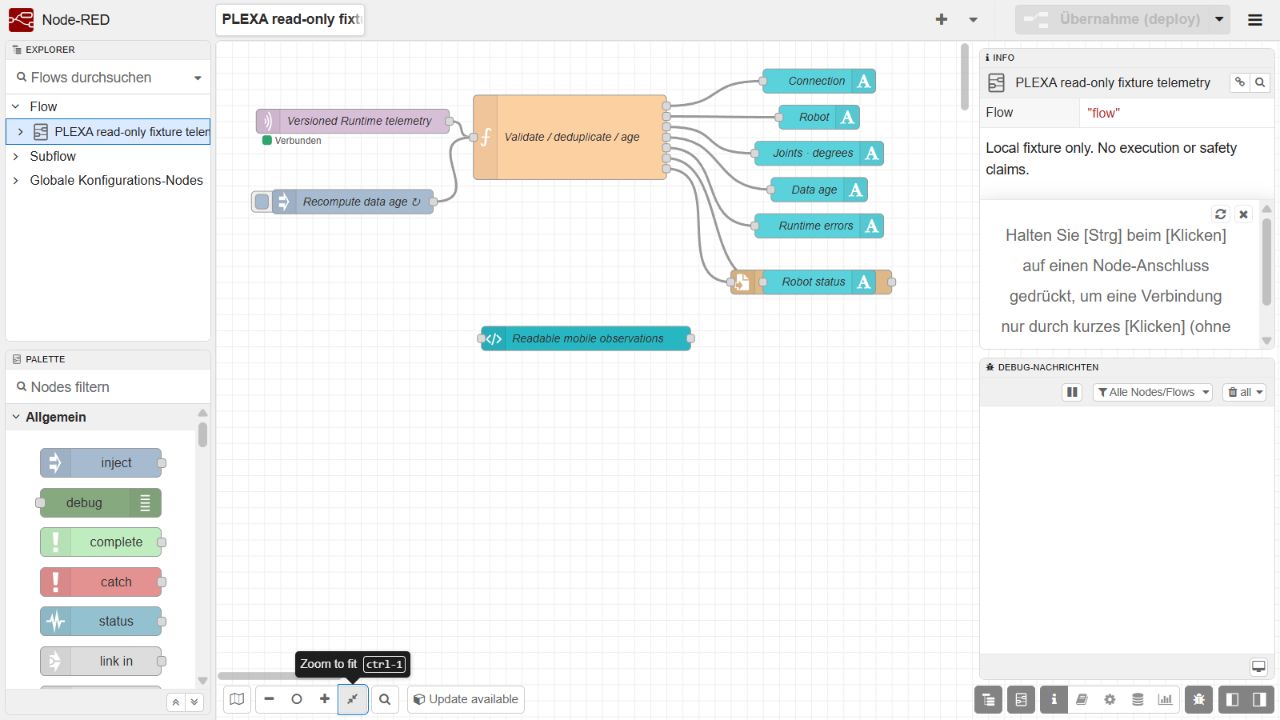
Industrie · Telemetrie & Kommandos
Robotiktypen durchsuchen, Telemetrie mit Qualität und Alter anzeigen oder den getrennten Command-Pfad explizit einrichten.
Systeme & Prozesse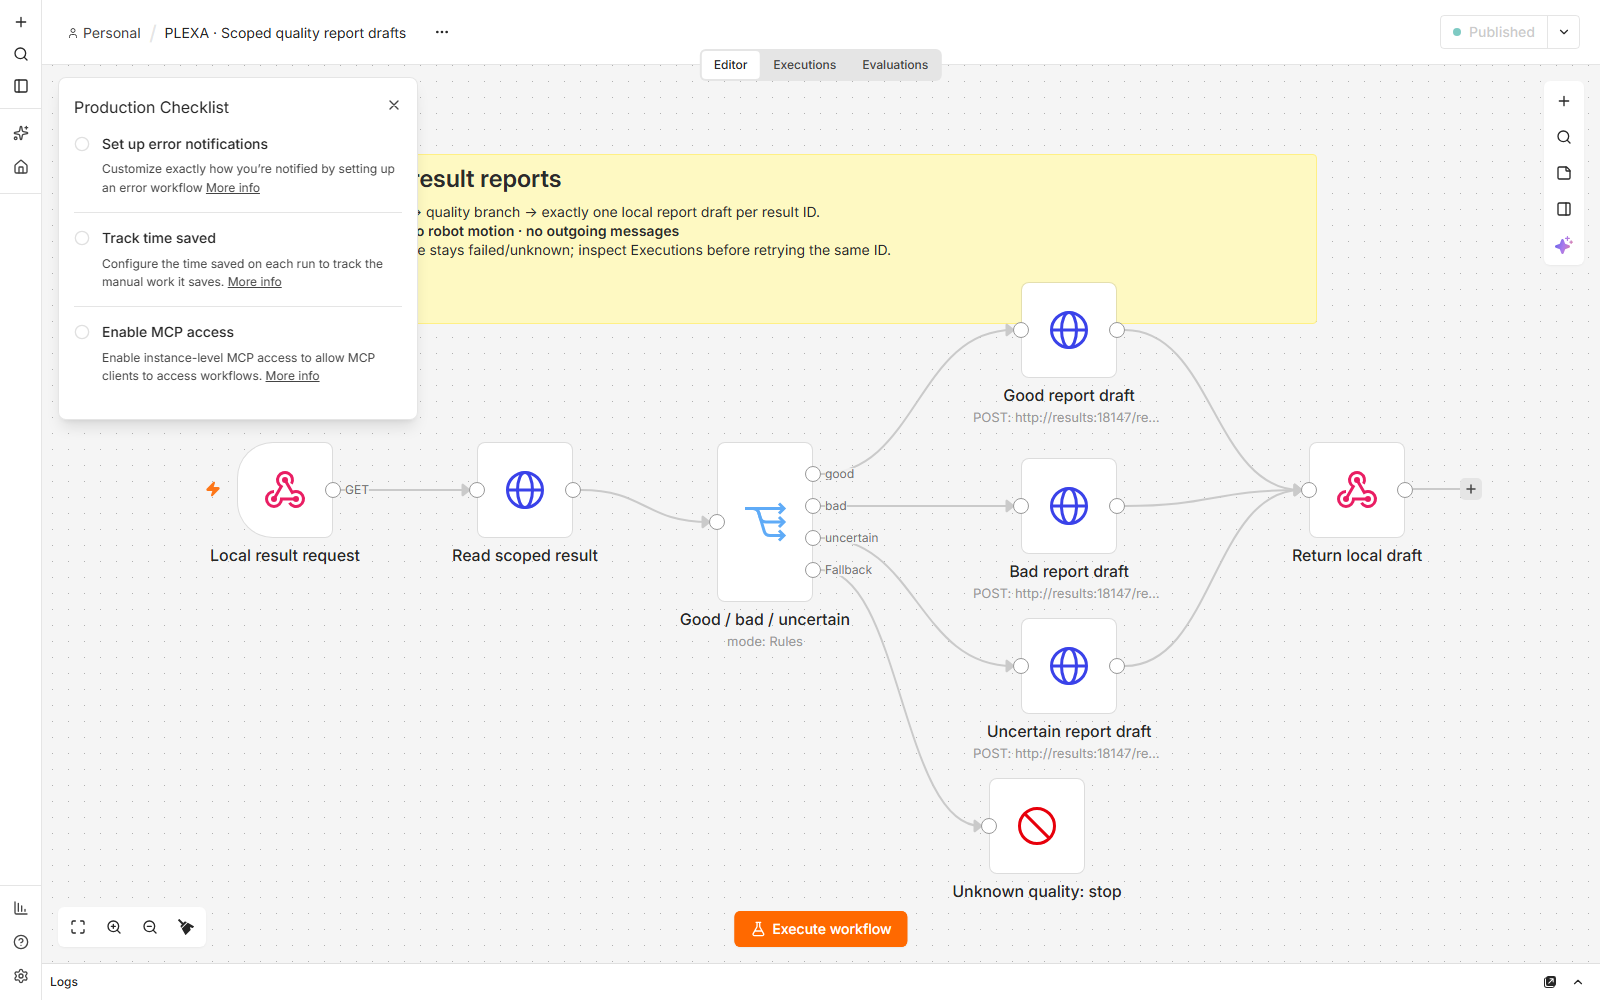
n8n · Lokale Reports
Synthetische Qualitätsergebnisse nach good, bad oder uncertain verzweigen und je Result-ID einen lokalen Report-Entwurf führen.
Systeme & Prozesse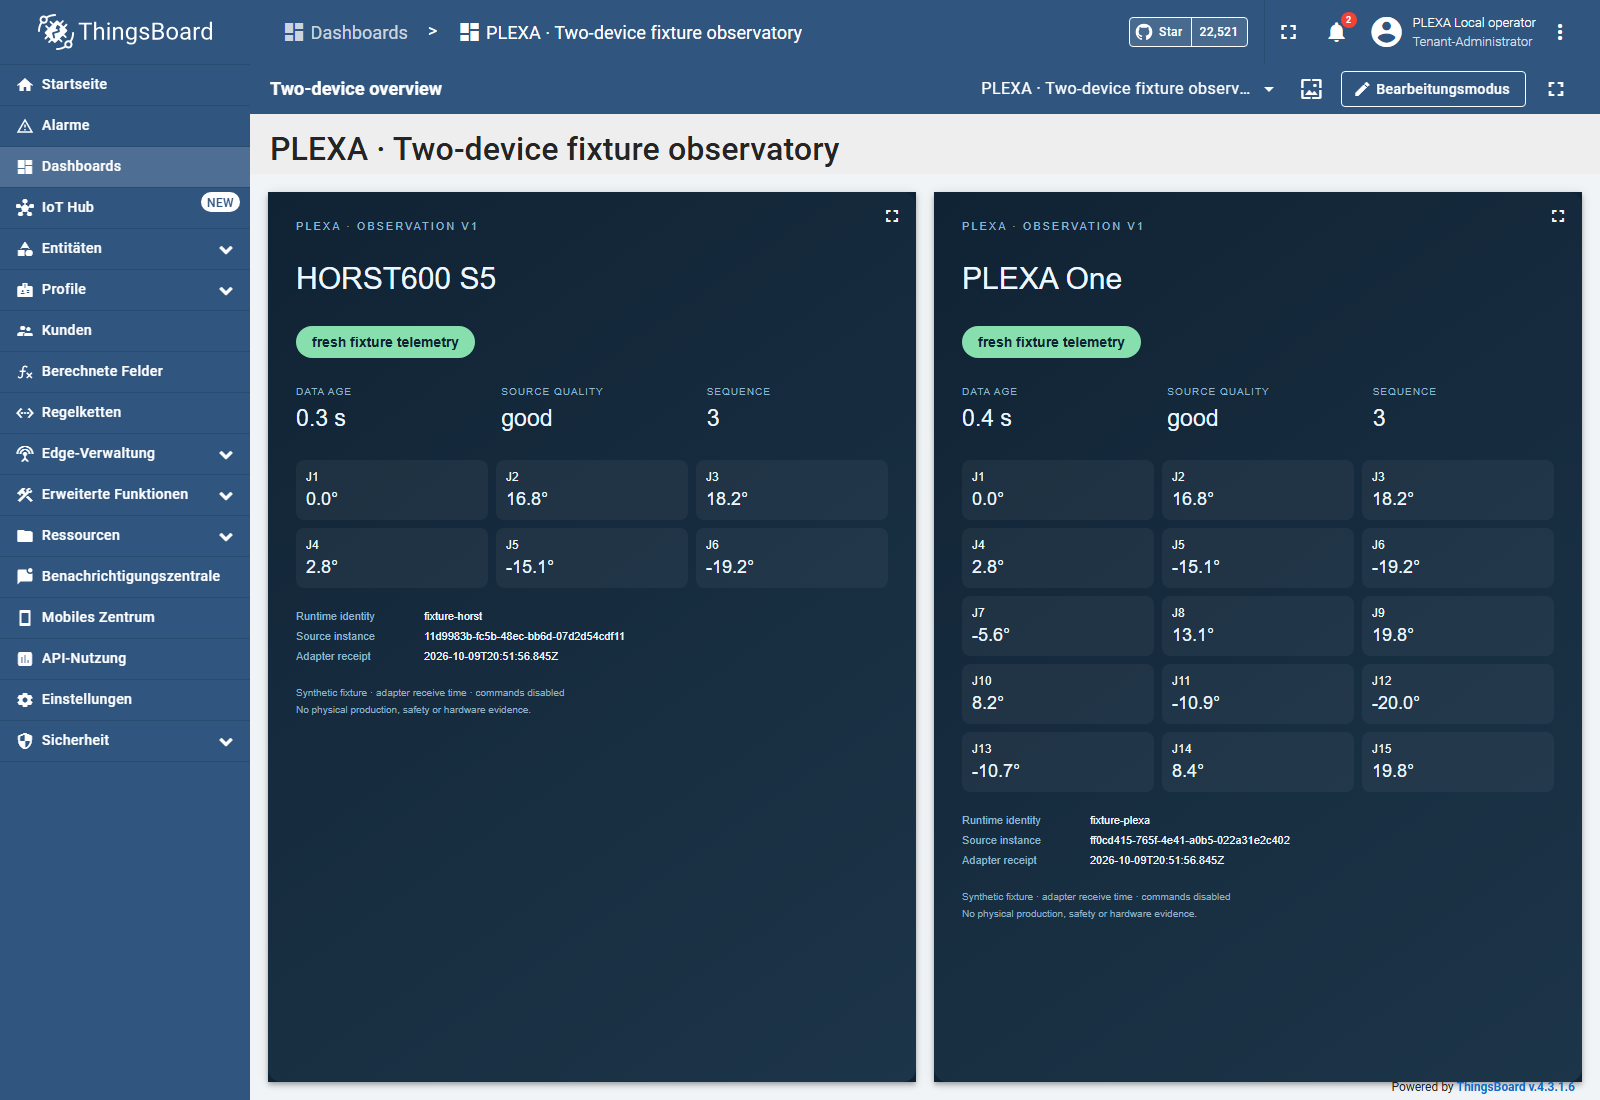
ThingsBoard · Zwei Geräte
S5 und PLEXA als getrennte Geräte anzeigen und Achswerte, Quellqualität, Datenalter und Wiederanlauf verfolgen.
 Simulation & Visualisierung
Research · begrenzte native Prüfungen
MuJoCo, Genesis, Newton/Warp, Playground, ManiSkill und cuRobo für quellgebundene lokale Forschungsabläufe vergleichen.
Daten & DiagnoseNative Episoden · Offline-Lernen
Native Simulator-Episoden nach HDF5 exportieren, im SequenceDataset lesen und Offline-Vorhersagen vergleichen.
Daten & DiagnoseZenoh · lokale synthetische Fixture
Zwei lokale Peers starten, letzten Zustand abfragen und Freshness sowie neue Startinstanzen mit synthetischen S5-Daten prüfen.
 Systeme & Prozesse
Odoo · Aufträge und Ergebnisse
Einen Auftrag einem registrierten Roboterrezept zuordnen und das Ergebnis als nachvollziehbaren Journaleintrag zurückmelden.
 Systeme & Prozesse
Grafana · Prozesshistorie
Gespeicherte Auftragsergebnisse und Telemetrie in einer Diagnoseansicht zusammenführen.