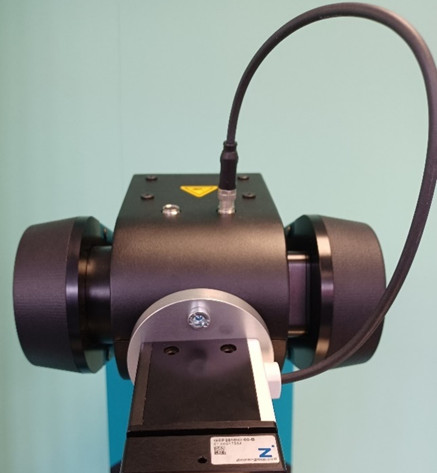
Component Kit elektr. Parallelgreifer Zimmer GEP2010IO-00-B
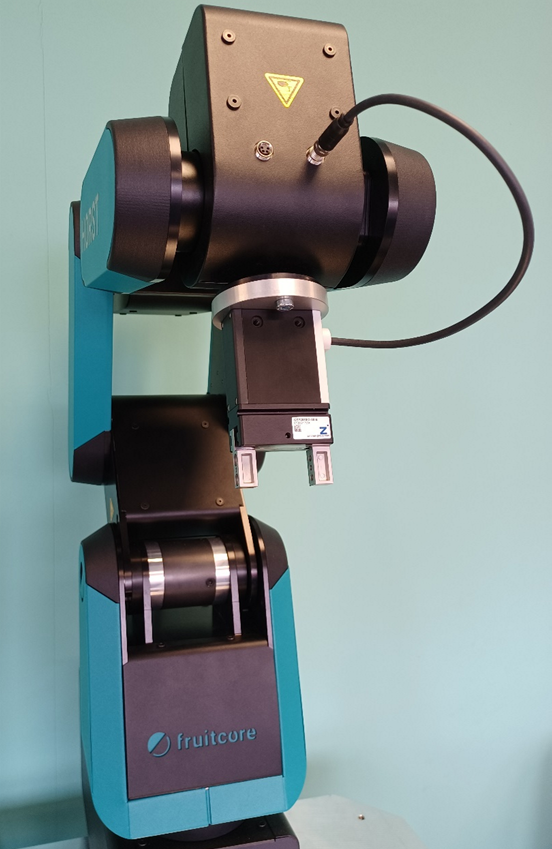
Allgemeine Hinweise
Hinweis
Dieses Dokument dient lediglich als Unterstützung bei der Montage des Component Kits. Dieses Dokument entspricht keiner Montageanleitung im eigentlichen Sinne.
Sicherheitshinweis
Holen Sie sich fachmännische Unterstützung falls notwendig, um gefährliche Situationen und Verletzungen zu vermeiden
Stromversorgung
Schalten Sie vor Beginn der Montageschritte das Produkt stromlos. Sind alle Montageschritte erledigt kann die Stromversorgung wieder eingeschaltet werden.
Montageteile
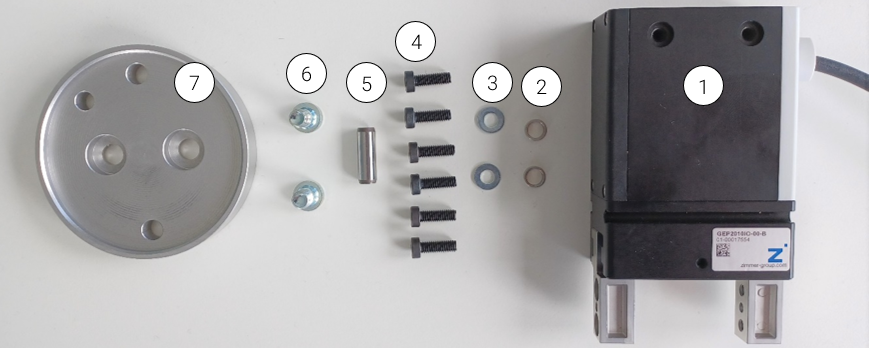
| Nr | Menge | Bezeichnung |
|---|---|---|
| 1 | 1 | Elektrischer Zimmer GEP2010IO-00-B |
| 2 | 2 | Zentrierhülse Greifer zu Adapter 7x3 mm |
| 3 | 2 | Unterlegscheiben DIN 9021 4,3x12x1,00 |
| 4 | 6 | Zylinderschraube DIN 7984, M4x12 (niedriger Kopf) |
| 5 | 1 | Zentrierstift 6x14 m6 |
| 6 | 2 | Zylinderschraube DIN 6912, M6x12 |
| 7 | 1 | Adapterplatte Zimmer GEP2010 |
Benötigtes Werkzeug
- Imbusschlüssel 2,5 und 5 mm
Vorgehen
Einsetzen der Zentrierhülsen und Montage der Adapterplatte an Greifer
Für die zentrierte Montage der Adapterplatte zum Greifer Zimmer GEP2010IO-00-B, werden zunächst die Zentrierhülsen (Zentrierhülse 7x3mm) in die Bohrungen des Greifer-Gehäuses eingesetzt.
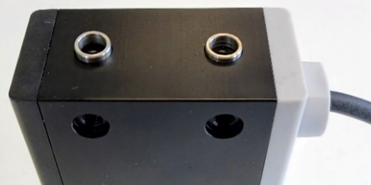
Danach wird die Adapterplatte auf die Zentrierhülsen gedrückt. Beachte: durch das Eloxal auf der Adapterplatte kann diese händisch nicht vollständig bis an das Greifergehäuse herangedrückt werden. Sobald die Adapterplatte händisch festgedrückt wurde, werden die Unterlegscheiben (DIN 9021 4,3x12x1,00) mit den entsprechenden Schrauben (DIN 7984, M4x12) angesetzt und festgezogen.
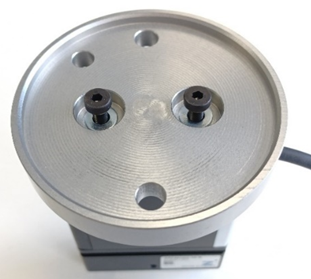
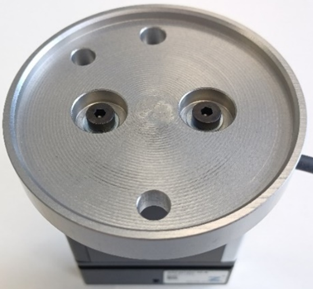
Beachte: Die Adapterplatte muss nach dem Anziehen vollständig auf dem Greifergehäuse aufliegen. Die Zwischenfläche ggfs. reinigen. Weiter muss sichergestellt werden, dass die Schraubenköpfe nicht aus der Fräsung herausstehen.
Hier beachten, dass die richtigen Schrauben (Zylinderschraube DIN 7984, M4x12) mit niedrigem Kopf verwendet werden!
Montage Greiferbacken an Greiferfinger
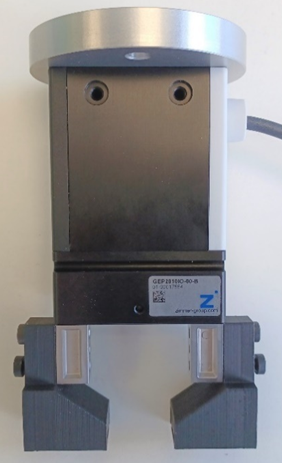
Im nächsten Schritt werden (falls bereits vorhanden) die Greiferbacken an das Grundgerät montiert. Die Greiferbacken sind nicht teil des Lieferumfanges da diese immer Anwendungsspezifisch hergestellt werden müssen. Hierfür werden die Backen jeweils von außen an die Verschraub-Möglichkeit des Greiferfingers draufgedrückt und mit Hilfe der vier M4x 12 Schrauben verschraubt.
Montage Greifer an Roboterflansch (Tragarm 3)
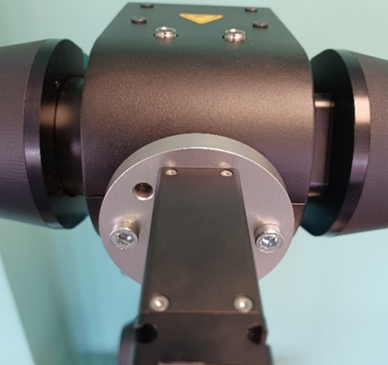
Im nächsten Schritt wird der vormontierte Greifer am Roboterflansch ausgerichtet und befestigt. Dafür wird zunächst im Roboterflansch der Zentrierbolzen (Zentrierstift 6x14 M6) in die Bohrung eingesetzt.
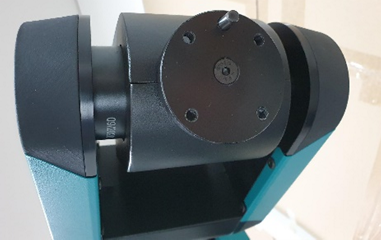
Danach wird der vormontierte Greifer mit Hilfe des Zentrierbolzens ausgerichtet und in der entsprechenden Orientierung auf den Roboterflansch gedrückt. Hierbei ist zu beachten, dass die Flächen sauber und frei von jeglichen Verunreinigungen sind. Ist dies sichergestellt kann der Greifer mittels den Zylinderschrauben DIN 6912, M6x12 am Roboter befestigt werden.
Elektrische Endmontage
Im letzten Montageschritt wird die elektrische Endmontage durchgeführt, um die Datenübertragung zwischen Roboter und Greifer sicherzustellen. Hierfür muss lediglich das Übertragungskabel mit der rechten Buchse des Tragarm 3 am Roboter verschraubt werden. Ist die Kommunikation sichergestellt, kann der Greifer in horstOS über TOOL-OUTPUT-1 und TOOL-OUTPUT-2 angesteuert werden.