
Beispiel: Externes Vorgeben von Positionen durch SPS
In diesem Beispiel wird ein Programm vorgestellt, in dem HORST durch das vorgeben externer Posen (SPS seitig) gesteuert werden kann. Dabei werden TCP-Koordinaten in der Form x, y, z, rx, ry, rz von der SPS an HORST übergeben.
Dieser Artikel ist sowohl für alle horstOS Versionen, wie auch für horstFX gültig.
1. SPS Programm
Hier wird das SPS Programm beschrieben, in dem die externen Koordinaten an CONTROL übergeben werden. Das Programm besteht aus einem Funktionsblock (FB "External_positioning").
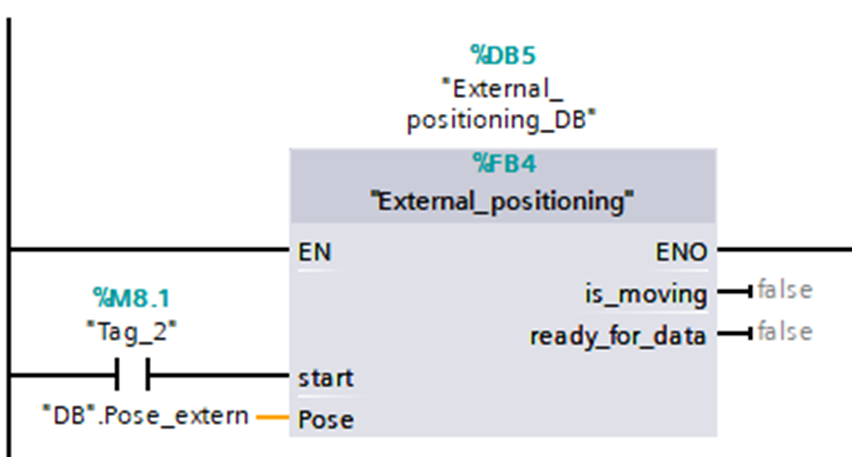
Dem FB ist ein Datenbaustein zugeordnet (DB5), in dem die lokalen Variablen definiert sind. Der FB verfügt über zwei Eingangsvariablen. Über die boolesche Inputvariable "start" wird der FB ausgeführt, diese wird hier über einen einfachen Schalter mit Merkerbitzuweisung gesteuert. Am Eingang "Pose" werden die TCP Koordinaten übergeben. Die benötigte Datenstruktur ist in einem globalen DB vordefiniert:
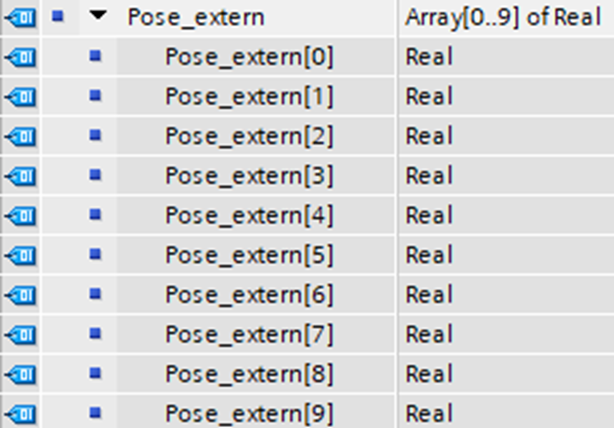
Der Ausgang "is_moving" zeigt an, ob die übergebene Pose gerade angefahren wird (=true). Der Ausgang "ready_for_data" zeigt, ob eine neue Pose übertragen werden kann. Dieser Ausgang kann zur Taktung der Datenübertragung zwischen externem Gerät (z. B. Kamerasystem) und CONTROL genutzt werden.
Der interne Funktionsablauf ist in 6 Netzwerke aufgeteilt:
Netzwerk 1:
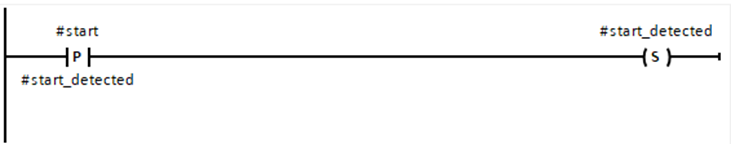
Bei Positiver Flanke der Inputvariablen #start, wird die lokale Startvariable #start_detected gesetzt und dadurch der weitere Programmablauf gestartet.
Netzwerk 2:
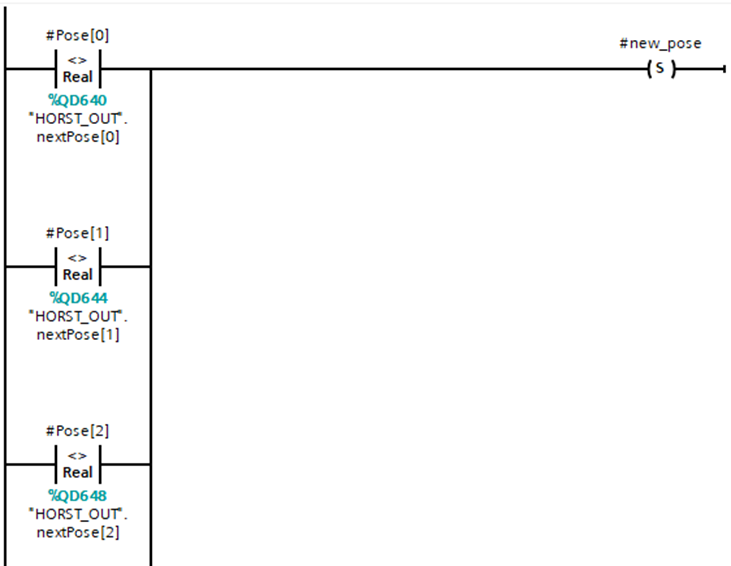
In diesem Netzwerk wird überprüft, ob sich die aktuell am Input #Pose anliegenden Koordinaten von den zuletzt an CONTROL übertragenen Koordinaten unterscheiden. Unterscheidet sich eine der Koordinaten, wird die lokale Variable #new_pose gesetzt - es wurde eine neue Pose an den FB übertragen.
Netzwerk 3:
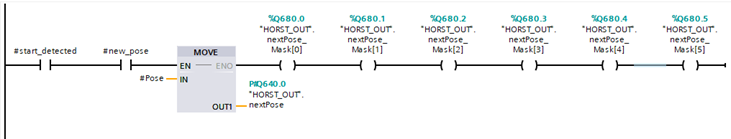
In diesem Netzwerk wird die von extern übergebene Pose an CONTROL überschrieben. Dafür wird zunächst über #new_pose abgefragt, ob eine neue Pose übergeben wurde. Wenn ja, wird die Pose über einen MOVE-Block den vordefinierten Registern in CONTROL zugewiesen. Durch anschließendes setzen der dazugehörigen Masken, wird die Pose übertragen.
Netzwerk 4:
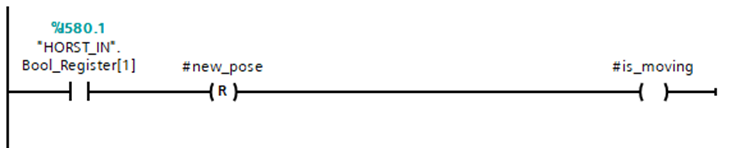
Hier wird überprüft, ob die anliegende Pose an CONTROL übergeben wurde und ob sich der Roboter bewegt (#is_moving). Dazu wird ein Bool Register auf CONTROL ausgelesen ("HORST_IN".Bool_Tegister[1]), das in horstOS nach dem Einlesen der Pose und vor dem Start der Bewegung gesetzt wird. Ist dieses Statusbit gesetzt, wird #new_pose zurückgesetzt und #is_moving gesetzt. Beim erreichen der Pose wird das Statusbit in horstOS zurückgesetzt und somit der SPS gemeldet, dass die Pose erreicht wurde (#is_moving=false).
Netzwerk 5:
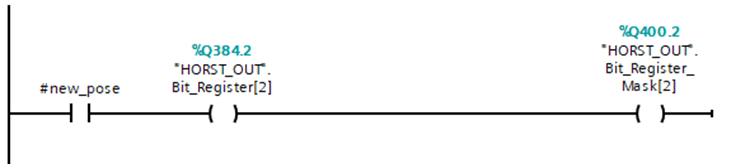
Wenn eine neue Pose übergeben wurde, wird hier ein Statusbit gesetzt, das in horstOS eingelesen wird und das Abfragen und Anfahren der neuen Pose triggert.
Netzwerk 6:
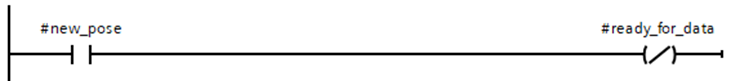
Hier wird überprüft. ob die zuletzt übergeben Pose von horstOS eingelesen wurde (#new_pose=false). Ist dies der Fall, wird die Ausgangsvariable #ready_for_data gesetzt. Jetzt können neue Posen von der SPS übergeben werden, auch schon während sich der Roboter zur zuletzt übergebenen Pose bewegt.
2. Textuelles Programm horstOS
Das zugehörige horstOS Programm ist in zwei Teile aufgeteilt. Im ersten Teil werden die Statusbits zur Kommunikation mit der SPS zugewiesen und initialisiert.
Der zweite Teil, der eigentlich Programmablauf, besteht aus einer Endlosschleife, innerhalb der die übergebenen Posen eingelesen und Angefahren werden.
configuration();
{
    config("robot.horstproto", "HorstS1Rev3Black");
    config("tool", "No Tool");
    config("scripttype", "textual");
    config("version", "2020.10");
    config("tcp.weight", "2.0");
}

//*************Statusbits zuweisen und initialisieren*************************************************
var bit_is_moving = 1;                          //Statusbit für Roboterbewegung
var bit_new_pose = 2;                           //Statusbit, ob neue Pose vorhanden
setBoolRegister(bit_is_moving,0);
setBoolRegister(bit_new_pose,0);

//*************Endlosschleife in der die übergebenen Posen nacheinander angefahren werden*************
while (true) {

if (getBoolRegister(bit_new_pose) == 1) {       //wird nur ausgeführt, wenn neue Pose von SPS übergeben wurde

    var pose = getNextPose();                   //nextPose einlesen und aufsplitten
    x = pose.x;
    y = pose.y;
    z = pose.z;
    rx = pose.rx;
    ry = pose.ry;
    rz = pose.rz;

    setBoolRegister(bit_new_pose,0);            //Rückmeldung an SPS, dass Pose eingelesen wurde
    setBoolRegister(bit_is_moving,1);           //Rückmeldung an SPS, dass übergeben Pose gerade angefahren wird (Roboter bewegt sich)

        move({                                  //Pose anfahren
        'movetype': 'JOINT',
            'poserelation': 'ABSOLUTE',
            'coord' : 'cartesian_basis',
            'speed.ratio': 0.75,
            'targetpose.x': x,
            'targetpose.y': y,
            'targetpose.z': z,
            'targetpose.rx': rx,
            'targetpose.ry': ry,
            'targetpose.rz': rz,
            'blendradius.xyz':0.12,
            'blendradius.orient':180
            }, "Pose");

        setBoolRegister(bit_is_moving,0);       //Rückmeldung an SPS, dass Pose erreicht wurde (Roboter steht)

    }
}
3. Download
Hier kann das SPS-Programm sowie das horstOS-Programm heruntergeladen werden.