
Roboterhardware & Peripherie
Eine Anwendung steuert ein Robotersystem, keinen isolierten Arm. Robotermodell, Montage, Werkzeug, Sensoren und Peripheriegeräte bestimmen, welche Frames, Gelenke, Signale und Fähigkeiten die Software behandeln muss. Halte die Robot-Runtime-Grenze beim Ergänzen von Hardware explizit.
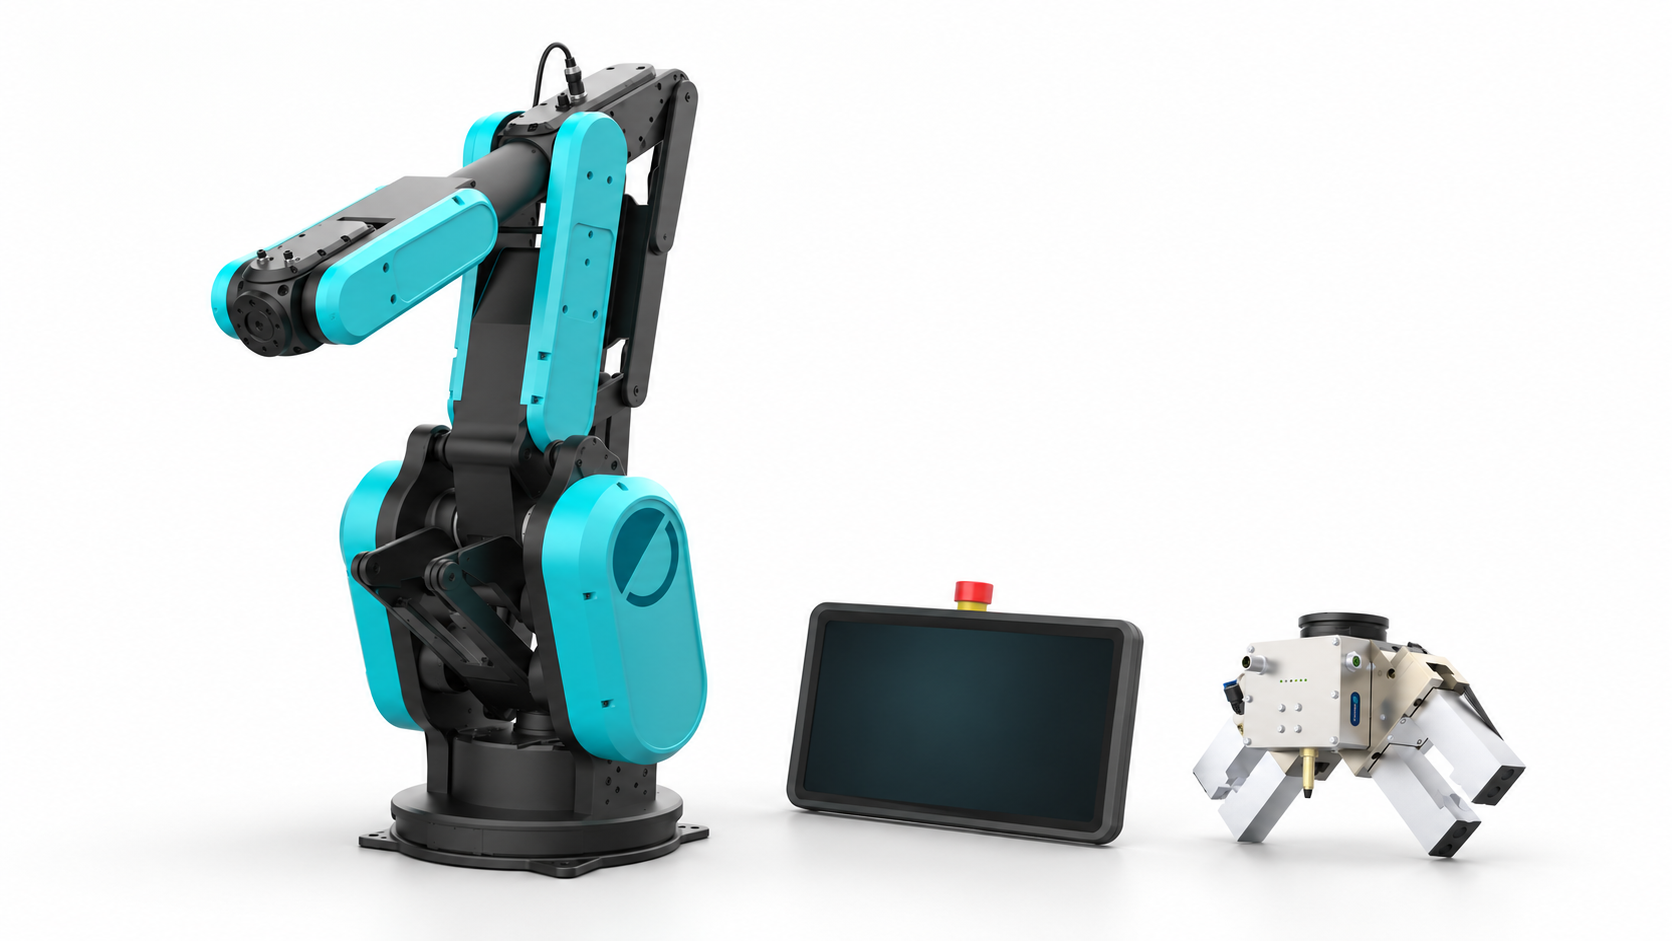
fruitcore-Robotersysteme
Für einen vorbereiteten Roboter, passende Peripherie und eine PC-Umgebung siehe Physical AI Readiness Kit. Lieferumfang und Softwareversionen bestimmen, welche Anleitungen für deine Konfiguration gelten.
HORST-Industrieroboter bilden die Manipulatorfamilie. fruitcore bietet zudem Mobile Robot Base (MRB), Roboterbasen und horstCUBE als physische Plattformen für Roboterzellen an. Die MRB lässt sich an einer Arbeitsstation neu positionieren und fixieren; mobil bezeichnet hier die bewegliche Basis und keine autonome Navigation. Ein fahrender AMR besitzt eine getrennte Navigations- und Steuerungsgrenze, wie die FABA- und AMR-Anleitung erklärt.
Dokumentiere für eine Anwendung den montierten Roboter, Basisframe, Werkzeugframe, erreichbaren Arbeitsraum und stationsspezifische Offsets. Lies den gewählten Roboter und seinen gemessenen Zustand über die Control API, bevor du Kinematik oder Bewegungsvorschau nutzt. Stimme Basis- und Zellkonfiguration mit dem Robotermodell ab; Kinematik und Bewegungsvorschau verwenden dieselbe Control API.
Werkzeuge, Greifer und Roboterhände
Endeffektoren umfassen Parallel- und Doppelgreifer, Vakuumwerkzeuge und Mehrfinger-Roboterhände. Das fruitcore-Zubehörangebot enthält Component Kits von Herstellern wie SCHUNK und Zimmer neben fruitcore-Plattformen. Eine Roboterhand ist ein umfangreicherer Endeffektor: Sie kann mehrere angetriebene Gelenke und taktile Beobachtungen zusätzlich zu einem Griffzustand bereitstellen.
Beschreibe eine Werkzeugintegration anhand von Montage und Werkzeugframe, Antriebs- und Rückmeldesignalen, Einheiten, Fehlerzuständen und Zuständigkeit für jeden Command. Einfache binäre Signale können die digitalen I/O-Operationen von Runtime (English) · Demnächst verfügbar nutzen, wenn sie für die Zelle verdrahtet und konfiguriert sind. Ein gerätespezifischer Controller benötigt einen getrennten Adapter; die Control API definiert selbst kein universelles Greifer- oder Roboterhandprotokoll.
Weitere Kinematiken
Linearachsen und Portale ergänzen Bewegungsachsen und Frames eines Robotersystems. Andere Industriearme, mobile Manipulatoren und humanoide Roboter bringen unterschiedliche Gelenkanordnungen und Steuerungsbedingungen mit. Jede Integration beginnt mit einem expliziten Robotermodell: Gelenkreihenfolge, Limits, Koordinatenframes, Werkzeugoffsets, Einheiten und der Controller, der jede Achse besitzt. Die Roboterkinematik-Anleitung behandelt modellbasierte Zustandsprüfungen und Bewegungsvorschau.
Wähle ein von Runtime unterstütztes Robotersystemprofil und Runtime-Ziel. Prüfe dafür Modellidentität, Achszuordnung, Montage und Werkzeugkonfiguration. Motion Planning und gewöhnliche Steuerung laufen durch Robot Runtime. Ein externer Controller, der in jedem Zyklus Gelenkziele sendet, nutzt die Real-Time Control Interface erst nach Runtime-Zulassung; RT-Validierung und eingebettete Safety bleiben aktiv.
Sensoren und Zellperipherie
Vision-Systeme, taktile Sensoren, Zuführungen, Safety-Geräte und Fabriksignale vervollständigen die Zelle. Das fruitcore-Ökosystem führt Beispiele wie Kameras, Safety-Scanner und Teilezuführkits auf. Unterscheide in der Software Beobachtungen von Commands: Gleiche Sensordaten mit Roboterzustand und Zeitstempeln ab, ordne erlaubte Gerätesignale über I/O oder einen Adapter zu und validiere eine resultierende Bewegung durch Runtime. Die Anleitung zu Vision und Tastsinn und die Feldbusanleitung entwickeln diese Grenzen weiter.
Der Integrationskatalog dokumentiert den Implementierungsstand von Softwareadaptern. Produktverfügbarkeit und mechanische Kompatibilität gehören zu den verlinkten fruitcore-Produktinformationen und zur Konfiguration der konkreten Roboterzelle.