
Auslegung des Sicherheitsabstands bei berührunglos wirkenden Schutzeinrichtungen
Dieses Vorgehen wird beispielhaft anhand der MRB dargestellt, kann aber mit jedem Produkt dieser Art so angewendet werden.
Normen und Richtlinien
Vorsicht!
Die nachfolgenden Angaben sind ohne Gewähr! Lesen und beachten Sie unbedingt die geltenden Normen und Richtlinien in diesem Zusammenhang (z.B: ISO 13855, 13857, 13854, 14120, 14119, usw.).
1 Verwendung berührungslos wirkender Schutzeinrichtungen
Abb. 8-1: Sicherheitsabstand | A | Arbeitsbereich |
R | Reichweite des Roboters (ohne Tool) H600 = 584 mm H1000 = 1018 mm H1400 = 1425 mm H1500 = 1485 mm | |
S | Sicherheitsabstand des Schutzzaunes zum Arbeitsbereich | |
x | maximale Länge (Greifer + Werkstück) |
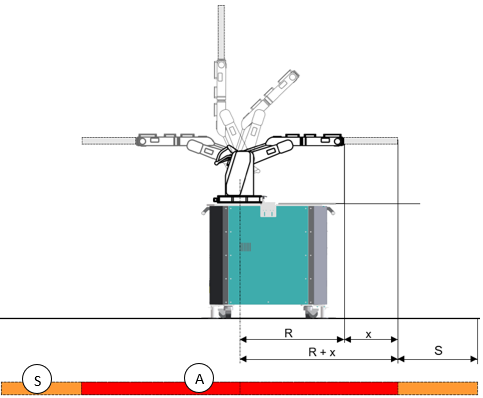
Das Schutzfeld einer berührungslos wirkenden Schutzeinrichtung muss den Gefahrenbereich (Arbeitsbereich A + Sicherheitsabstand S) absichern. Zur Berechnung des Sicherheitsabstands S gilt die DIN EN ISO 13855 – Anordnung von Schutzeinrichtungen im Hinblick auf Annäherungsgeschwindigkeiten von Körperteilen.
Wenn vom Hersteller der berührungslos wirkenden Schutzeinrichtung keine anderen Vorgaben angegeben werden, verwenden Sie die Berechnungsgrundlagen auf den folgenden Seiten (s. Abschnitte 8.1.1 und 8.1.2).
Nachlaufzeit T
Die Nachlaufzeit T des gesamten Systems ist ein wesentlicher Kennwert für die Berechnung des Sicherheitsabstandes. Sie setzt sich zusammen aus:
t1 – Ansprechzeit (Reaktionszeit) der Schutzeinrichtung in Sekunden [s] (siehe Dokumentation des Herstellers der Schutzeinrichtung) und
t2 – Anhaltezeit des Robotersystems in Sekunden [s] (siehe MA Robotersystems HORST)
T = t1 + t2
Sicherheitsabstand S
Der Mindest-Sicherheitsabstand S zum Arbeitsbereich des Roboters wird allgemein durch folgende Gleichung berechnet:
S = (K × T) + C
S – minimaler Sicherheitsabstand in mm
K – Annäherungsgeschwindigkeit von Personen in mm/s
T – Nachlaufzeit des gesamten Systems in s (s. Abschnitt 8.1.1)
C – Eindringabstand (Sicherheits-Zuschlag)
In Abhängigkeit von der Ausrichtung des Schutzfeldes variieren die Werte für die Annäherungsgeschwindigkeit K und den Eindringabstand C. Dies wird im Folgenden erläutert.
1.1 Schutzfeld rechtwinklig zur Annäherungsrichtung
Ist das Schutzfeld rechtwinklig zur Annäherungsrichtung ausgerichtet (z. B. ein senkrecht ausgerichtetes Lichtgitter), gelten folgende Berechnungen:
Bei Verwendung aktiver optoelektronischer Schutzeinrichtung mit Sensordetektionsvermögen £ 40 mm gilt:
 **K** \= 2000 mm/s (nach DIN EN ISO 13855)

 **C** = 8 × (d – 14) (nach DIN EN ISO 13855)
jedoch nicht kleiner als 0
d – Sensordetektionsvermögen der Schutzeinrichtung in mm (minimale Objektauflösung)
Somit ergibt sich für den Mindest-Sicherheitsabstand S folgendes:
S = (2000 mm/s × T) + C
Dies gilt für einen Mindest-Sicherheitsabstand S bis einschließlich 500 mm. Der Mindestwert von S muss 100 mm betragen.
Überschreitet der für S berechnete Wert 500 mm, so kann die folgende Gleichung verwendet werden. In diesem Fall muss der Mindestwert von S 500 mm betragen.
S = (1600 mm/s × T) + C
Bei Sensordetektionsvermögen der Schutzeinrichtung > 40 und £ 70 mm gilt:
K = 1600 mm/s (nach DIN EN ISO 13855)
C = 850 mm (nach DIN EN ISO 13855)
Somit ergibt sich für den Mindest-Sicherheitsabstand S folgendes:
S = (1600 mm/s × T) + 850 mm
Beispielberechnung für ein Schutzfeld senkrecht zur Annäherungsrichtung
Bei Verwendung eines Sicherheits-Lichtgitters mit den Ausgangswerten:
t1 = 0,2 s – Ansprechzeit (Reaktionszeit) der Schutzeinrichtung
t2 = 0,53 s – Anhaltezeit des Robotersystems
d = 60 mm – Sensordetektionsvermögen
ergibt sich die Nachlaufzeit T:
T = 0,2 s + 0,53 s
T = 0,73 s
und damit der Mindest-Sicherheitsabstand S zum Arbeitsbereich:
S = (1600 mm/s × T) + 850 mm
S = (1600 mm/s × 0,73 s) + 850 mm
S = 1168 mm + 850mm
S = 2018 mm
Das Schutzfeld des Sicherheits-Lichtgitters muss so konfiguriert werden, dass der gesamte Gefahrenbereich (d. h. Arbeitsbereich + Sicherheitsabstand S) abgesichert wird.
1.2 Schutzfeld parallel zur Annäherungsrichtung
Ist das Schutzfeld parallel zur Annäherungsrichtung ausgerichtet (z. B. ein waagerecht ausgerichteter Sicherheits-Laserscanner), gelten folgende Berechnungen:
K = 1600 mm/s (nach DIN EN ISO 13855)
C = 1200 mm – 0,4 × H (nach DIN EN ISO 13855)
jedoch nicht kleiner als 850 mm, wobei H die Höhe des Schutzfeldes (in mm) über dem Boden ist
Somit ergibt sich für den Mindest-Sicherheitsabstand S folgendes:
S = (1600 mm/s × T) + (1200 mm – 0,4 H)
Die Höhe H des Schutzfeldes darf nicht mehr als 1000 mm betragen. Nach EN ISO 13855 muss für eine Schutzfeldhöhe von mehr als 300 mm die Möglichkeit berücksichtigt werden, dass das Schutzfeld unterkriechbar ist.
Die niedrigste zulässige Höhe H des Schutzfeldes wird in folgender Gleichung berechnet:
H = 15 × (d – 50)
d – Sensordetektionsvermögen der Schutzeinrichtung in mm (minimale Objektauflösung)
Wenn d kleiner als 50 mm ist, darf H niemals keiner als 0 sein.
Somit ergibt sich bei festgelegter Höhe H des Schutzfeldes die Gleichung für das Sensordetektionsvermögen d der Schutzeinrichtung:
d = (H/15) + 50
Danach muss das Sensordetektionsvermögen d (minimale Objektauflösung) der Schutzeinrichtung konfiguriert werden.
Bei der Nutzung von Sicherheits-Laserscannern muss berücksichtigt werden, dass Messfehler des Scanners und Fehler durch reflektierenden Hintergrund auftreten können. Um diese Fehler zu berücksichtigen, wird zum Mindest-Sicherheitsabstand S ein zusätzlicher Sicherheitswert Z addiert.
S = (K × T) + C + Z
Dieser Sicherheitswert Z kann zwischen 60 und 200 mm variieren. Die entsprechenden Angaben entnehmen Sie den Unterlagen des Scanner-Herstellers.
Beispielberechnung für ein Schutzfeld parallel zur Annäherungsrichtung:
Bei Verwendung eines Sicherheits-Laserscanners an der MRB mit den Ausgangswerten:
t1 = 0,2 s – Ansprechzeit (Reaktionszeit) der Schutzeinrichtung
t2 = 0,53 s – Anhaltezeit des Robotersystems
H = 300 mm (bei d = 70 mm)
ergibt sich die Nachlaufzeit T:
T = 0,2 s + 0,53 s
T = 0,73 s
und damit der Mindest-Sicherheitsabstand S zum Arbeitsbereich:
S = (1600 mm/s × T) + (1200 mm – 0,4 H)
S = (1600 mm/s × 0,73 s) + (1200 mm – 120 mm)
S = 1168 mm + 1080 mm
S = 2248 mm
Das Schutzfeld des Sicherheits-Laserscanners muss so konfiguriert werden, dass der gesamte Gefahrenbereich (d. h. Arbeitsbereich + Sicherheitsabstand S) abgesichert wird.