
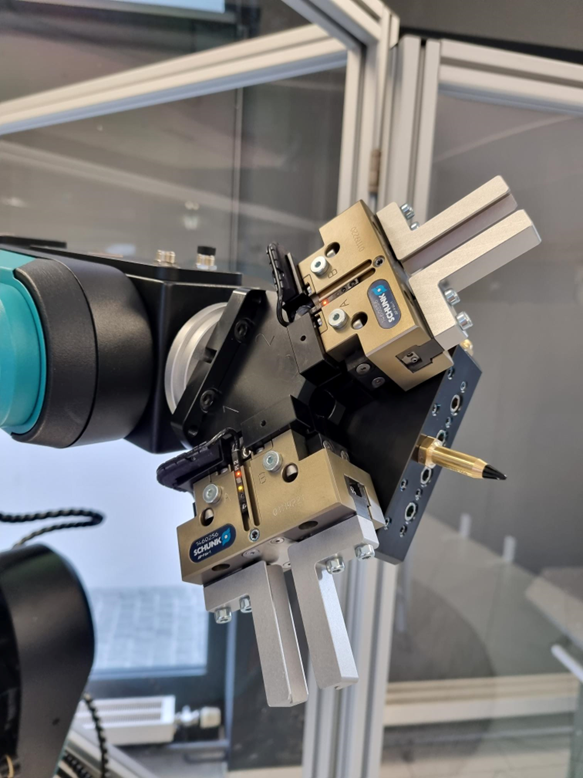
Component Kit Schunk Doppelgreifer MTB DG-JGP-P 64-1
Allgemeine Hinweise
Hinweis
Dieses Dokument dient lediglich als Unterstützung bei der Montage des Component Kits. Dieses Dokument entspricht keiner Montageanleitung im eigentlichen Sinne.
Sicherheitshinweis
**Schalten Sie vor Beginn der Montage das Robotersystem stromlos. **Holen Sie sich falls notwendig fachmännische Unterstützung falls notwendig, um gefährliche Situationen und Verletzungen zu vermeiden.
Montageteile
| Nr. | Menge | Bezeichnung |
|---|---|---|
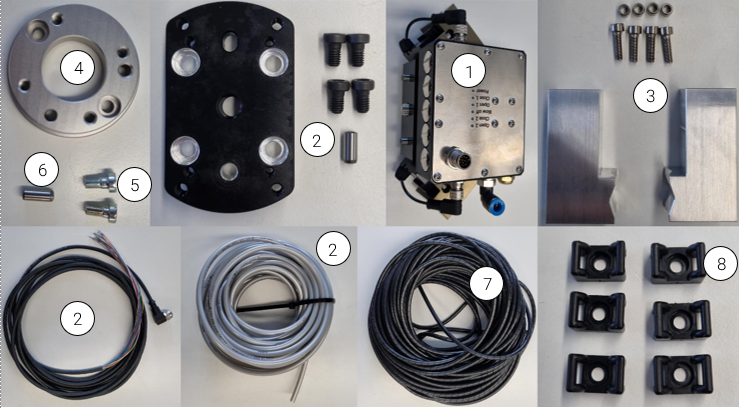
| 1 | 1 | SCHUNK Applikations-Kit MTB DG-JGP-P 64-1 bestehend aus: - Doppelgreifer MTB DG-JGP-P 64-1 - Abblasdüse |
| 2 | 1 | SCHUNK Roboter Verbindungspaket MTB CNK-SG/DG-RF1 bestehend aus: - Greifer-Adapterplatte mit 4x M6x10 - Signalleitung - Druckluft-Schlauch 6mm |
| 3 | 2 | SCHUNK Fingerrohling MTB AUB-JGP-P 64/15 bestehend aus: - 2x Fingerrohling - 4x Passhülse - 4x Schraube M4x 16 |
| 4 | 1 | ISO9409-Flansch |
| 5 | 2 | Zylinderschraube DIN 7984, M6x16 |
| 6 | 1 | Zylinderstift DIN 7, M6 |
| 7 | 1 | Spiralschlauch |
| 8 | 6 | Kabelbindersockel + Kabelbinder 6 mm |
Der Flanschadapter (Pos. 4) wird lediglich bei den Robotermodellen H600, H1000 und H1400 benötigt.
Benötigtes Werkzeug
- Inbusschlüssel 2,5 mm, 5 mm, 8 mm
- Gabelschlüssel 10 mm
Vorgehen
Schritt 1: Montage Adapterplatte an Roboterflansch (Nur für Horst 600, 900, 1000, 1400)
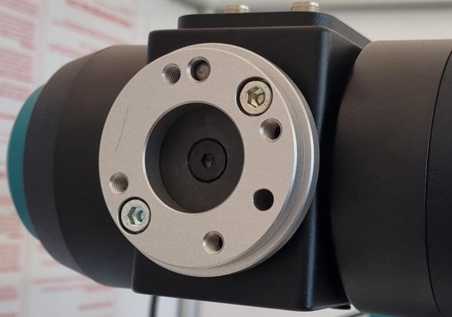
Im ersten Schritt wird der ISO 9404-Flansch an den Roboterflansch montiert.
Dafür wird zunächst der Zentrierstift DIN 7 M6 in die entsprechende Bohrung im Roboterflansch eingeführt. Danach wird der ISO 9404-Flansch in der entsprechenden Orientierung über den Zentrierbolzen auf den Roboterflansch gedrückt. Hierbei sollte beachtet werden, dass die Flächen am Flansch und am Adapterstück frei von Verschmutzungen sind. Für die Fixierung werden die Zylinderschrauben DIN 7984 M6x16 verwendet.
Schritt 2: Montage Adapterplatte aus Verbindungspaket MTB CNK-SG/DG-RF1
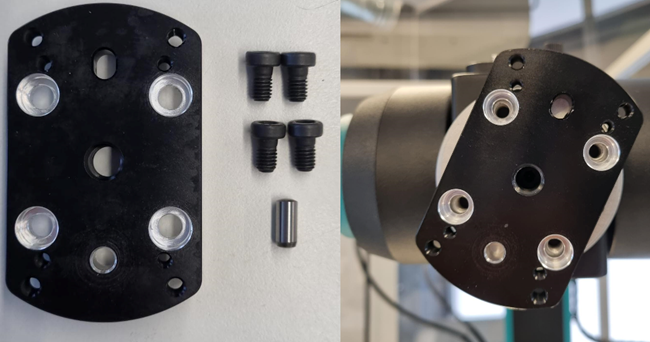
Im nächsten Schritt wird die Greifer-Adapterplatte aus dem Verbindungspaket am ISO 9409-Flansch montiert. Für die korrekte Orientierung wird der Roboterflansch so ausgerichtet, dass das Stiftloch nach oben zeigt. Anschließend wird die Greifer-Adapterplatte mit den beiliegenden M6-Schrauben montiert.
Vormontage Fingerrohlinge und Abblasdüse
Im nächsten Schritt wird die beiliegende Abblasdüse am Doppelgreifer MTB DG-JGP-P 64-1 montiert. Dafür wird der Verschlussstopfen ausgeschraubt, und die Abblasdüse mit dem Gabelschlüssel 10 mm montiert. |
| |
Anschließend werden die Fingerrohlinge an den Greifer-Backen montiert. Dafür werden die Fingerrohlinge über die beiliegenden Passhülsen in den Greifer-Backen zentriert und mit den ebenfalls beiliegenden M4x16-Schrauben montiert. |
| |
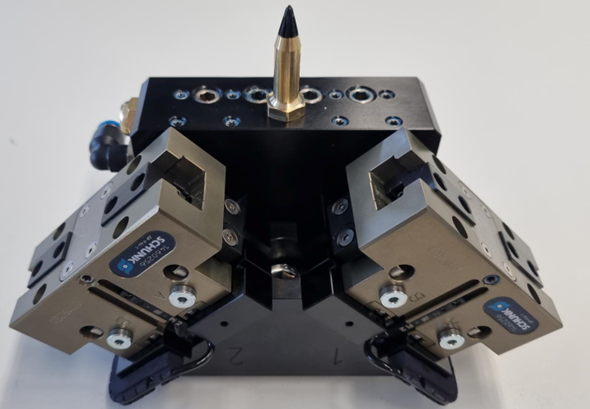
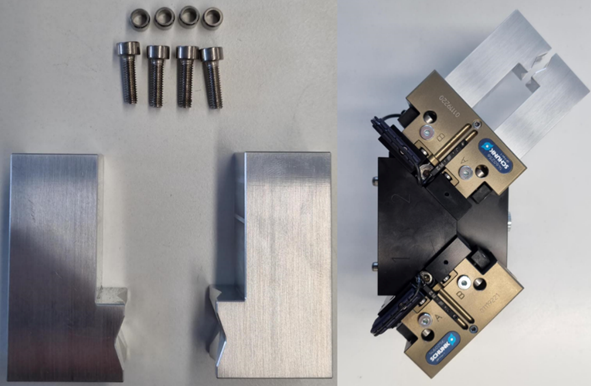
Montage des Doppelgreifers am Roboter
Jetzt wird der vormontierte Doppelgreifer am Roboterflansch montiert. Dabei wird der Greifer über die beiden eingepressten Passstifte in der Greifer-Adapterplatte zentriert und anschließend über die im Greifer integrierte Verbindungsschraube fixiert (Werkzeug: Sechskantschlüssel 8 mm)
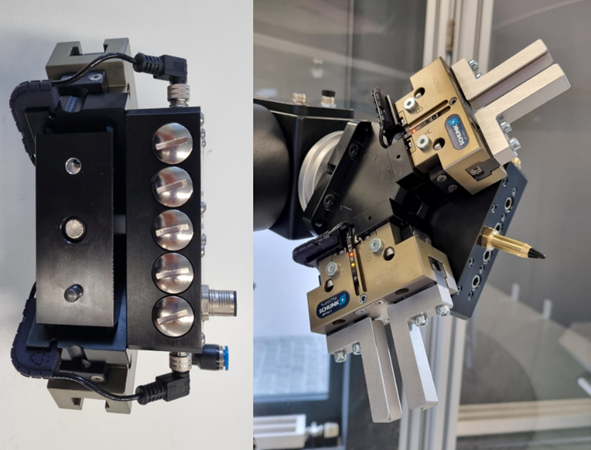
Anschließend wird die Signalleitung eingeschraubt und die Druckluftleitung eingesteckt.
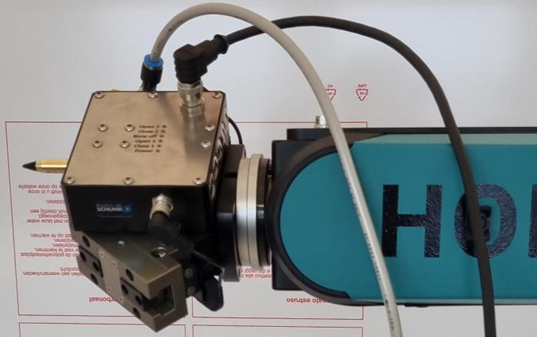
Anbringen der externen Energiekette
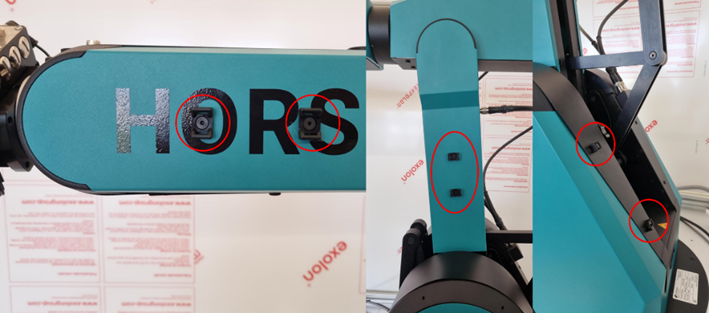
Die externe Energiekette wird über die Kabelbindersockel am Roboterarm entlanggeführt. Dafür werden die Kabelbindersockel mittels der Gehäuseschrauben am Roboter montiert. Position und Orientierung können der Abbildung entnommen werden. |
| ||
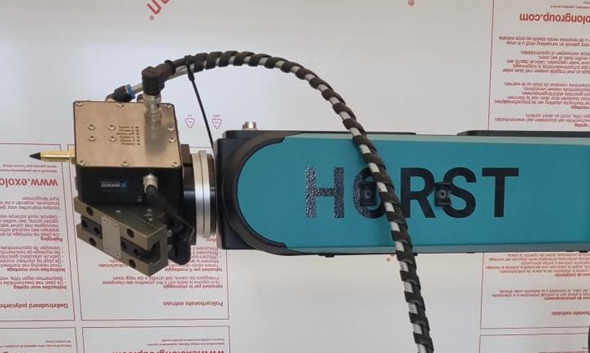
Anschließend werden die Signal- und die Druckluftleitung auf einer Länge von 2 m mit Spiralschlauch umwickelt. |
| ||
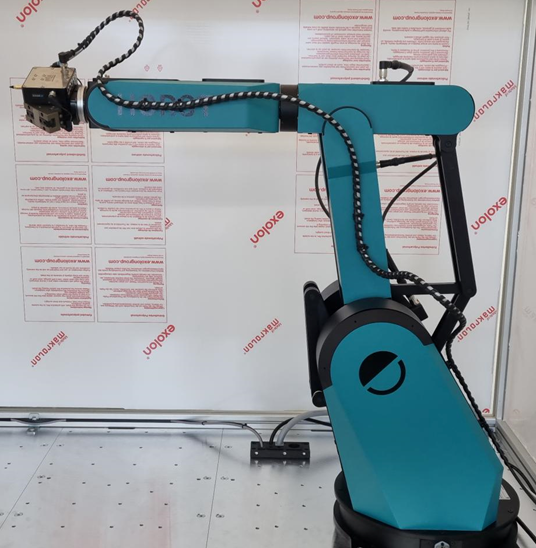
Abschließend wird die Energiekette mittels Kabelbinder an den Kabelbindersockeln fixiert. Hierbei ist darauf zu achten, dass die Schlaufen der Energiekette zwischen den Fixierpunkten so groß gewählt werden, dass die einzelnen Achsen weiterhin den für die Applikation benötigten Bewegungsspielraum haben. |
| ||
Anschluss an CONTROL
Die Signalleitung kann an der Steuerung des Roboters z.B. wie folgt angeschlossen werden:
| CONTROL Klemme | Kabelfarbe Signalleitung | Funktion |
|---|---|---|
| X11.3 24V | braun | 24 VDC0 |
| X14.1 GND | blau | GND |
| X1.1 DI01 | weiss | Sensor Greifer 1, Position A |
| X1.2 DI02 | grün | Sensor Greifer 1, Position B |
| X1.3 DI03 | pink | Sensor Greifer 2, Position A |
| X1.4 DI04 | gelb | Sensor Greifer 2, Position B |
| X9.1 DO01 | schwarz | Teach-Funktion, Sensor Greifer 1 |
| X9.2 DO02 | grau | Teach-Funktion, Sensor Greifer 2 |
| X9.3 DO03 | rot | Schalten Greifer 1 |
| X9.4 DP05 | violett | Schalten Greifer 2 |
| X9.5 DO06 | grau pink | Freigabesignal |
| X9.6 DO07 | rot blau | Schalten Abblasdüse |