
Freies Fahren / Manuelle Steuerung / Initialisierung
Freies Fahren ermöglicht eine direkte Steuerung des Roboters ohne das Anfahren von bestimmten Punkten. Dabei gibt es mehrere Möglichkeiten.
Das Freie Fahren ist nur mithilfe des Zustimmtasters möglich, unabhängig der aktivierten Benutzerrolle.
Initialisieren
Initialisierung
Achtung: Die Sicherheitshalt-Funktion ist beim Initialisieren deaktiviert.
Die Initialisierung muss nach jedem Einschalten des Robotersystems durchgeführt werden, wenn die Stromzufuhr unterbrochen wurde.
Der Roboter kann entweder manuell oder auto-initialisiert werden. Sind Hindernisse in nächster Umgebung empfiehlt sich die manuelle Initialisierung, um Kollisionen zu vermeiden.
Freies Fahren / Manuelle Steuerung
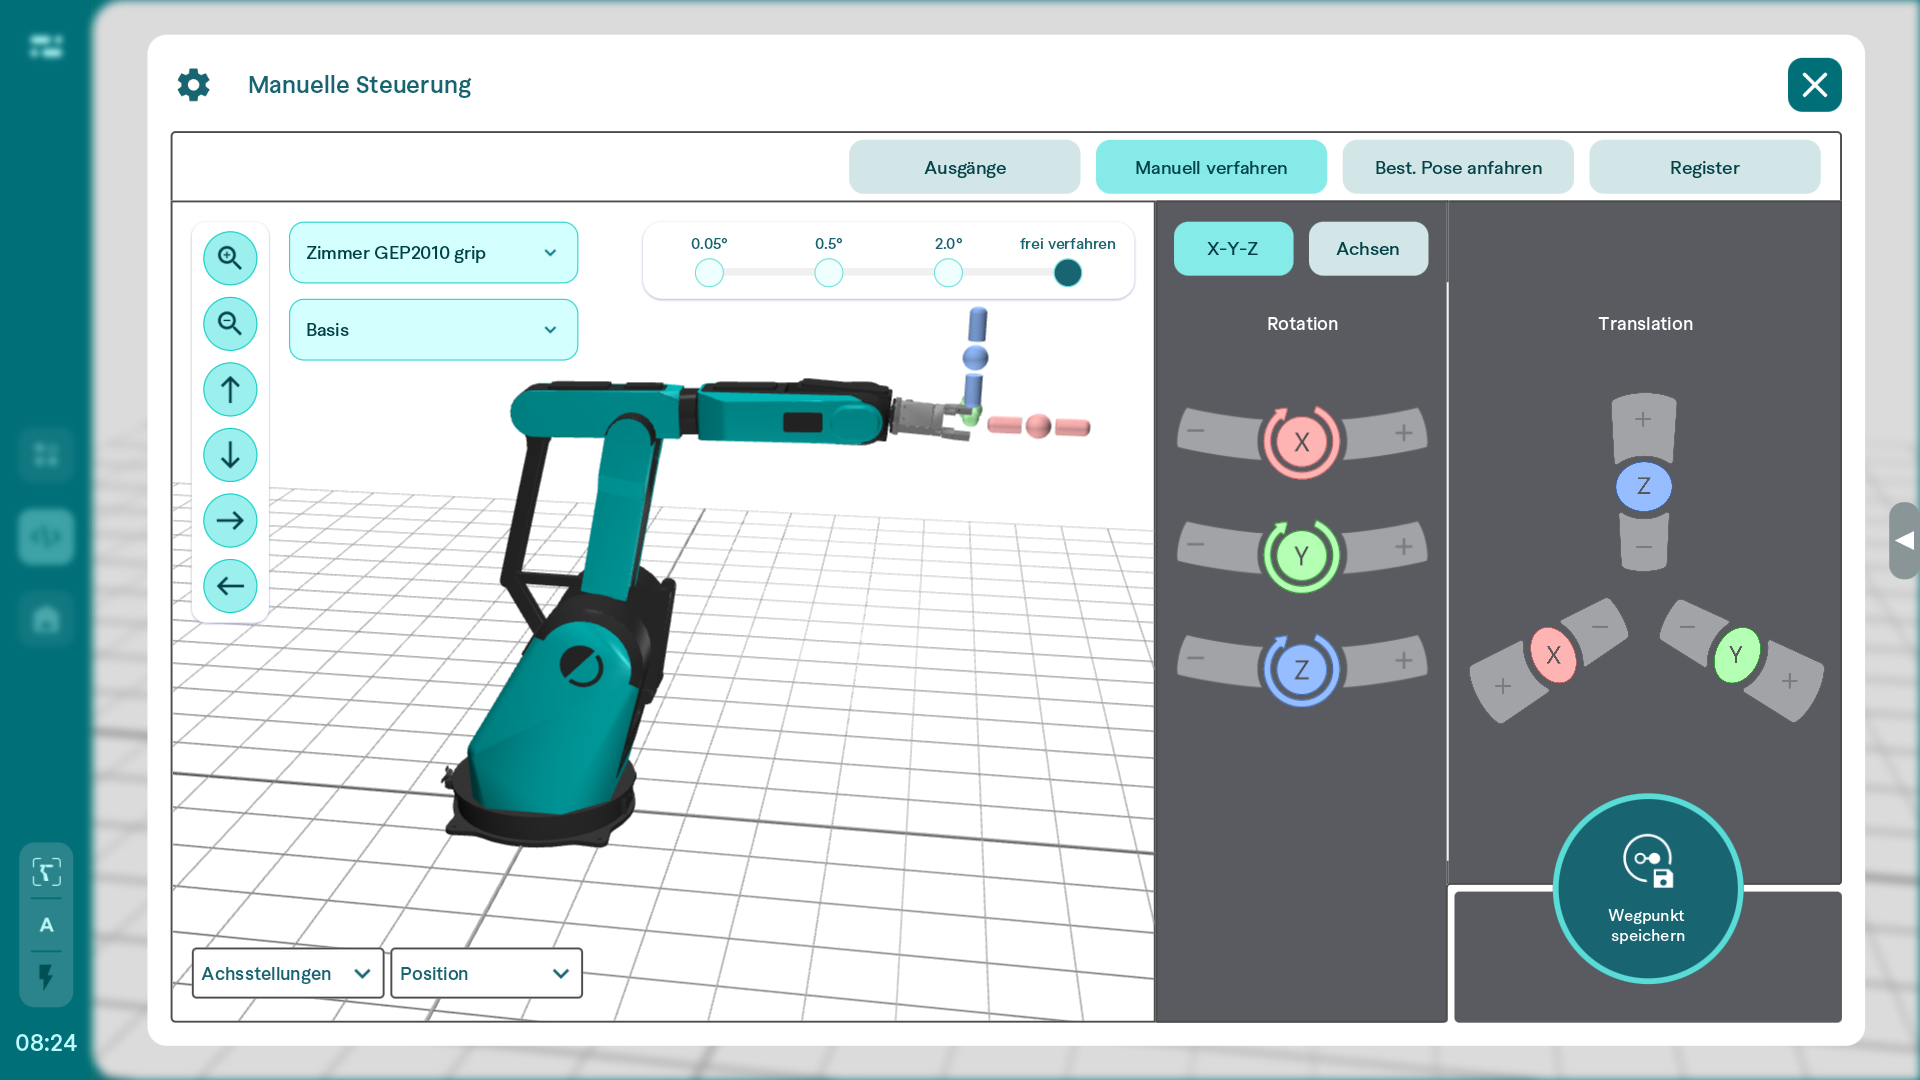
Bewegungen im Koordinatensystem
Rotation
Es kann um einzelne Achsen rotiert werden. Dabei bleibt der TCP immer an der selben Stelle, der Roboter rotiert um ihn herum.
Translation
Es können auch Linearbewegungen ausgeführt werden. Dabei bewegt sich der Roboter linear, sodass der TCP sich auf der ausgewählten Achse bewegt.
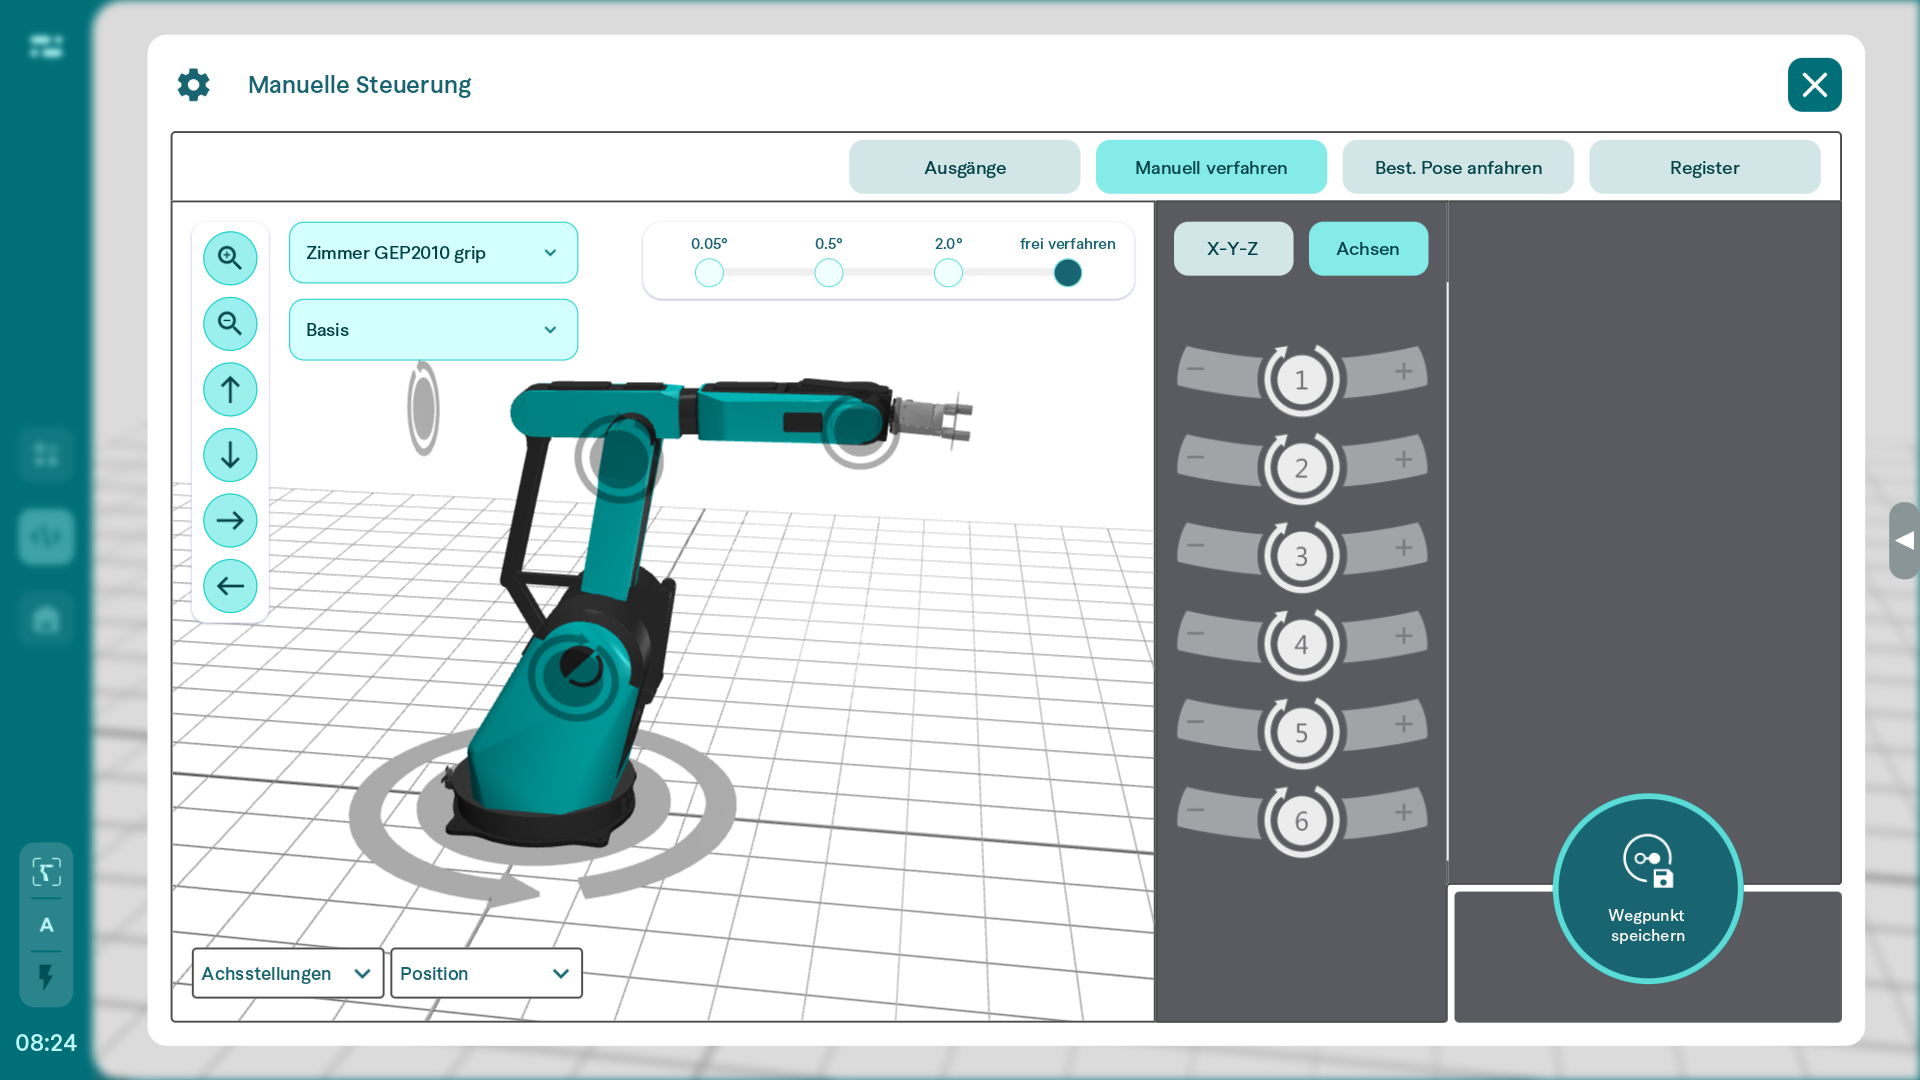
Bewegungen der einzelnen Achsen
Hier kann jede Achse einzeln ausgewählt werden und bewegt werden. Mehrere Achsen können nicht gleichzeitig bewegt werden.
Bestimmte Pose anfahren
Eine bestimmte Roboter-Pose kann entweder durch eine vorgegebene Orientierung (Bild 1) durch Koordinaten oder anhand einer Achse (Bild 2) des globalen Koordinatensystems definiert werden. Sobald die gewünschte Pose durch die entsprechenden Werte definiert wurde, wird über das Netzmodell des Roboters die potentiellen Achsstellungen angezeigt. Um diese Achskonfiguration tatsächlich anzufahren muss zunächst auf "Start" gedrückt werden und anschließend auf "Anfahren". Der Button "Anfahren" muss gehalten werden, damit der Roboter sich in die entsprechende Pose bewegt. Hierbei müssen der automatische Bewegungsablauf und mögliche Kollisionen beachtet werden.
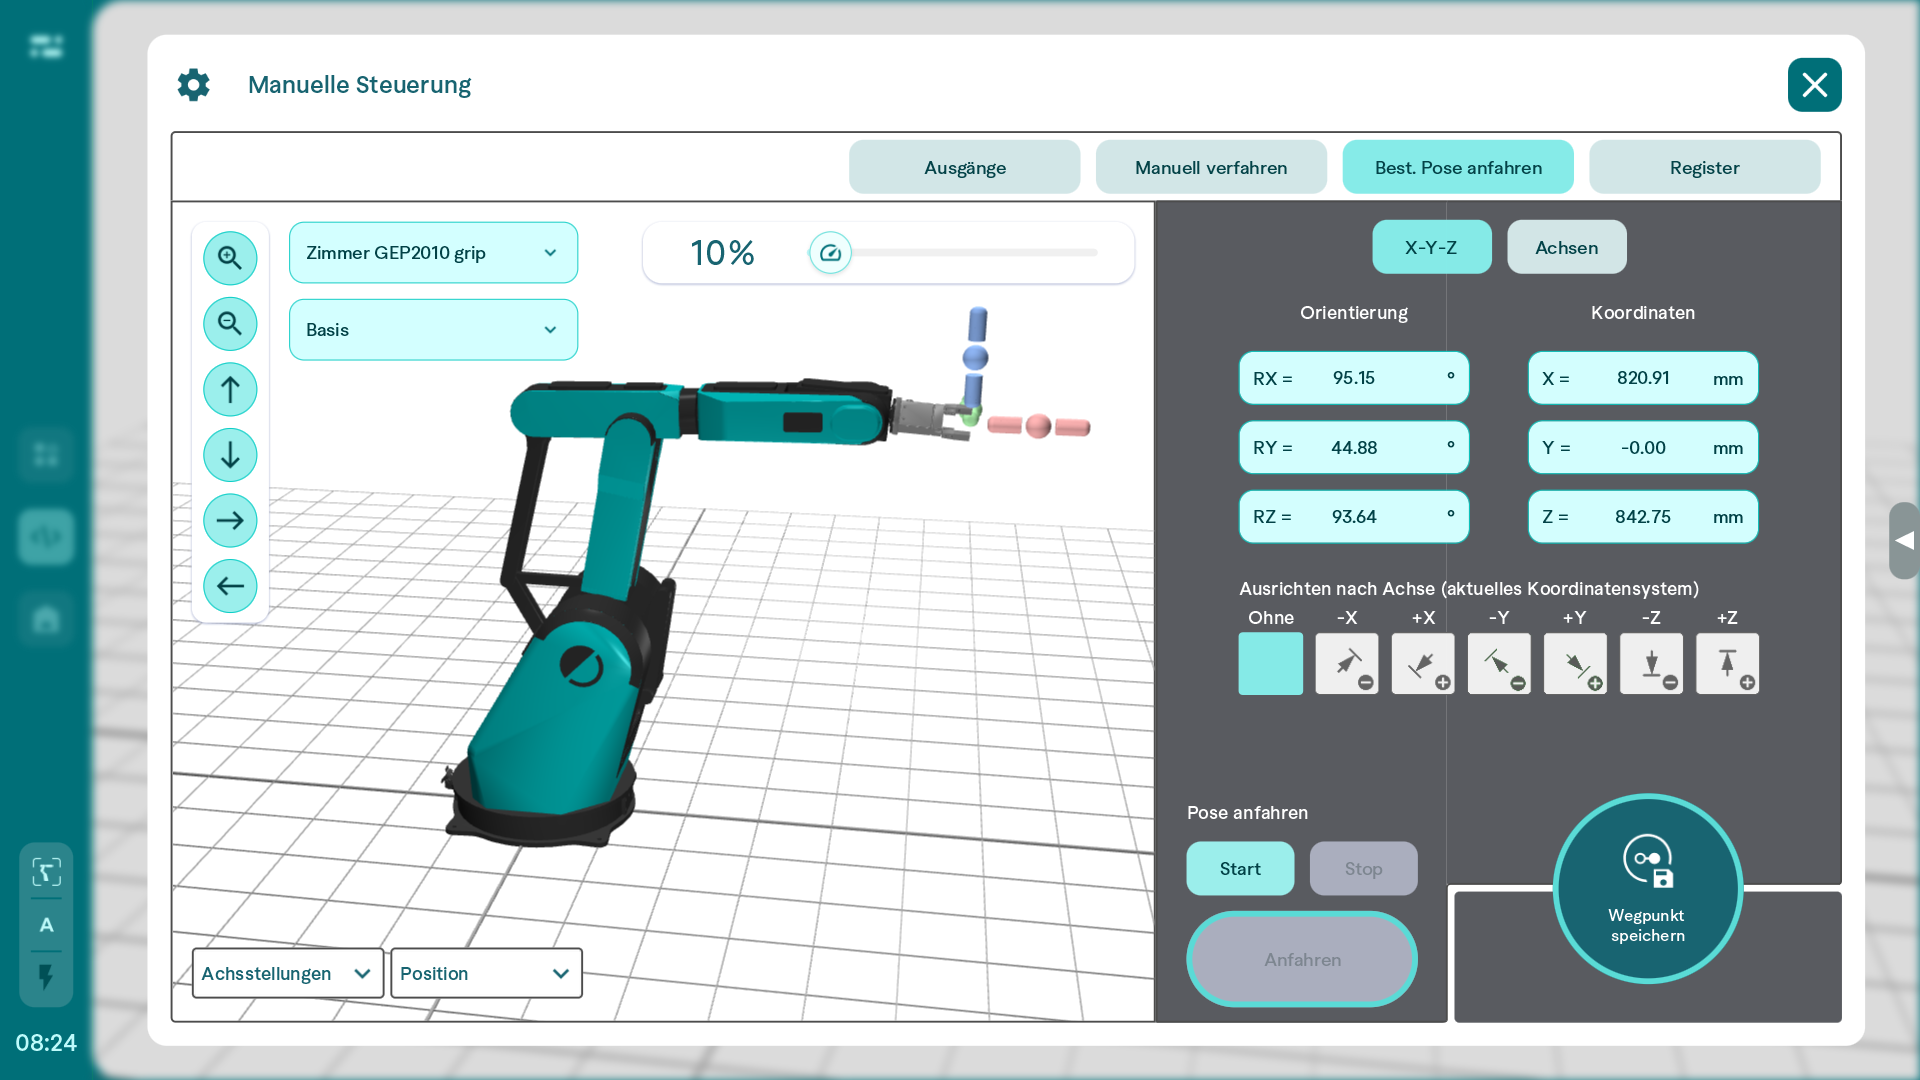
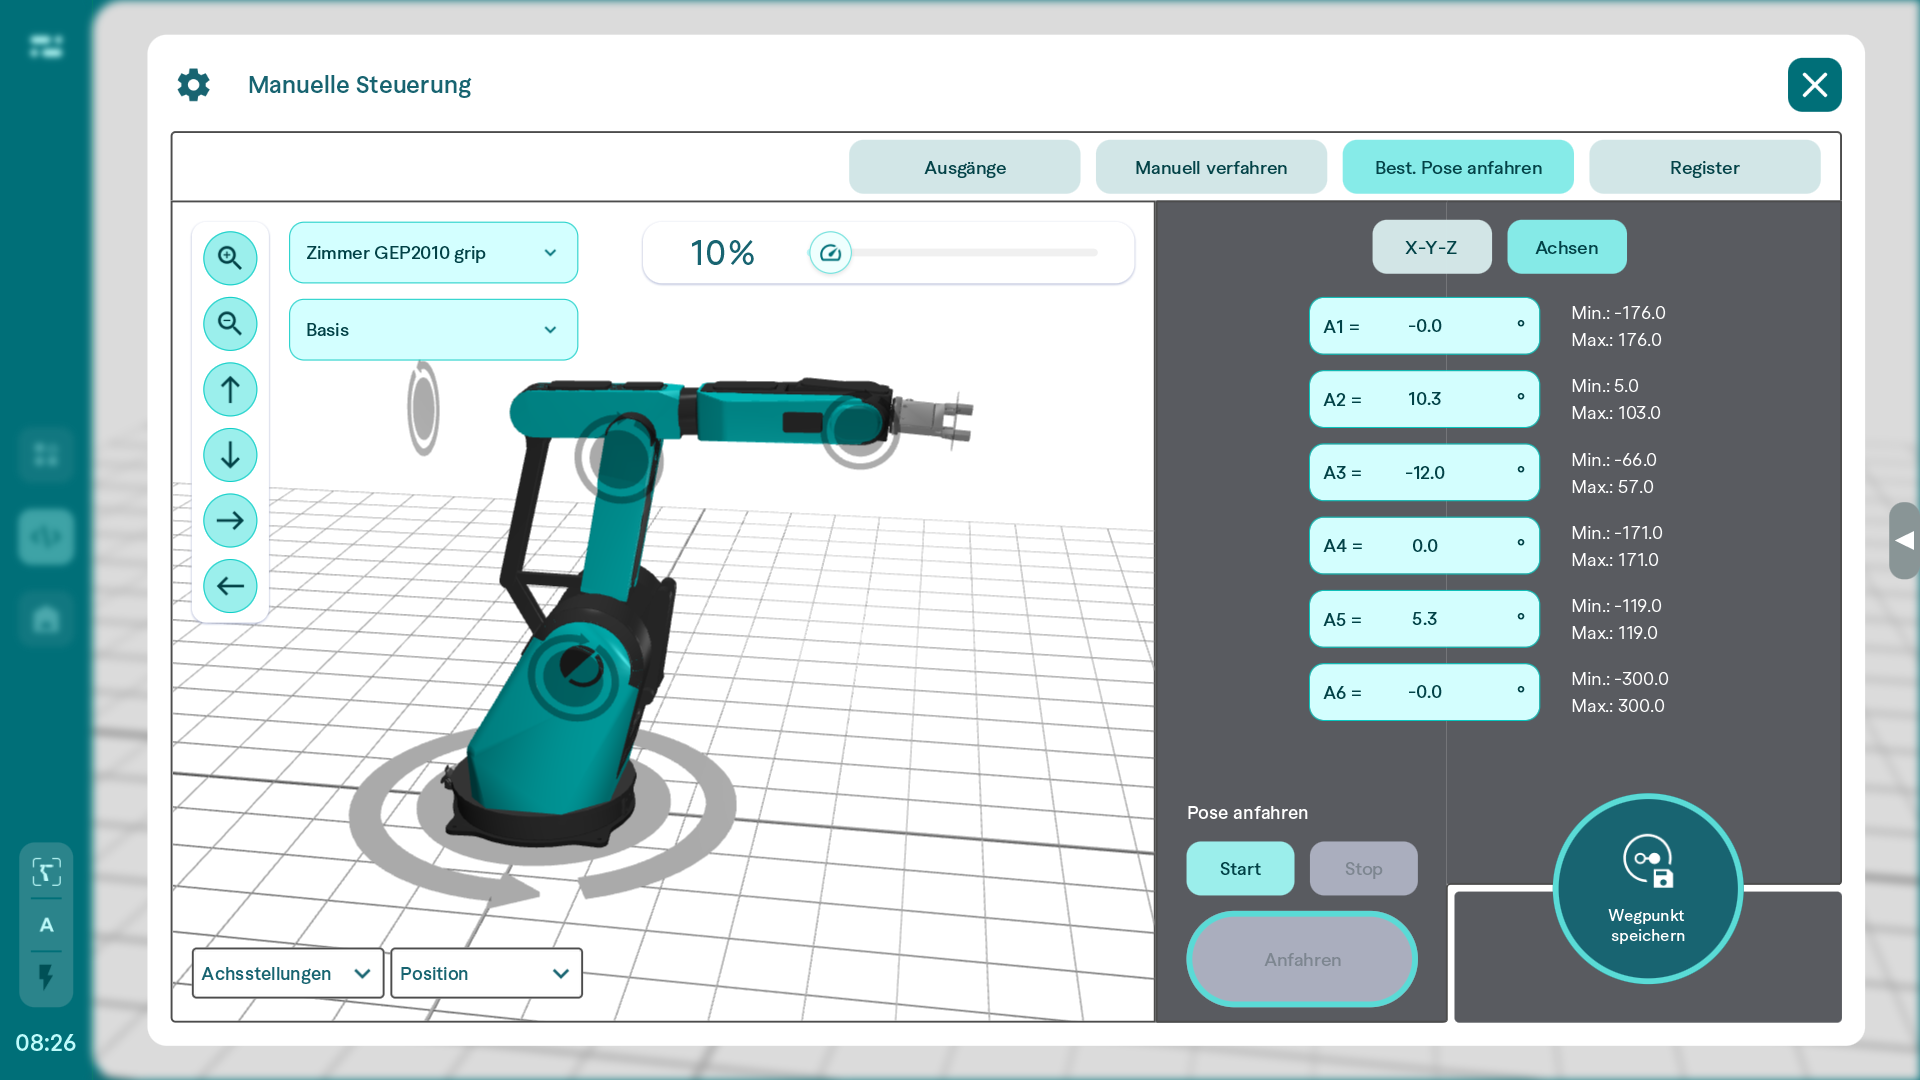 Bei beiden Methoden muss zuerst der Startbutton gedrückt werden und dann der 'Anfahren' Button so lange gedrückt werden bis die gewünschte Stellung erreicht ist.
Ausgänge
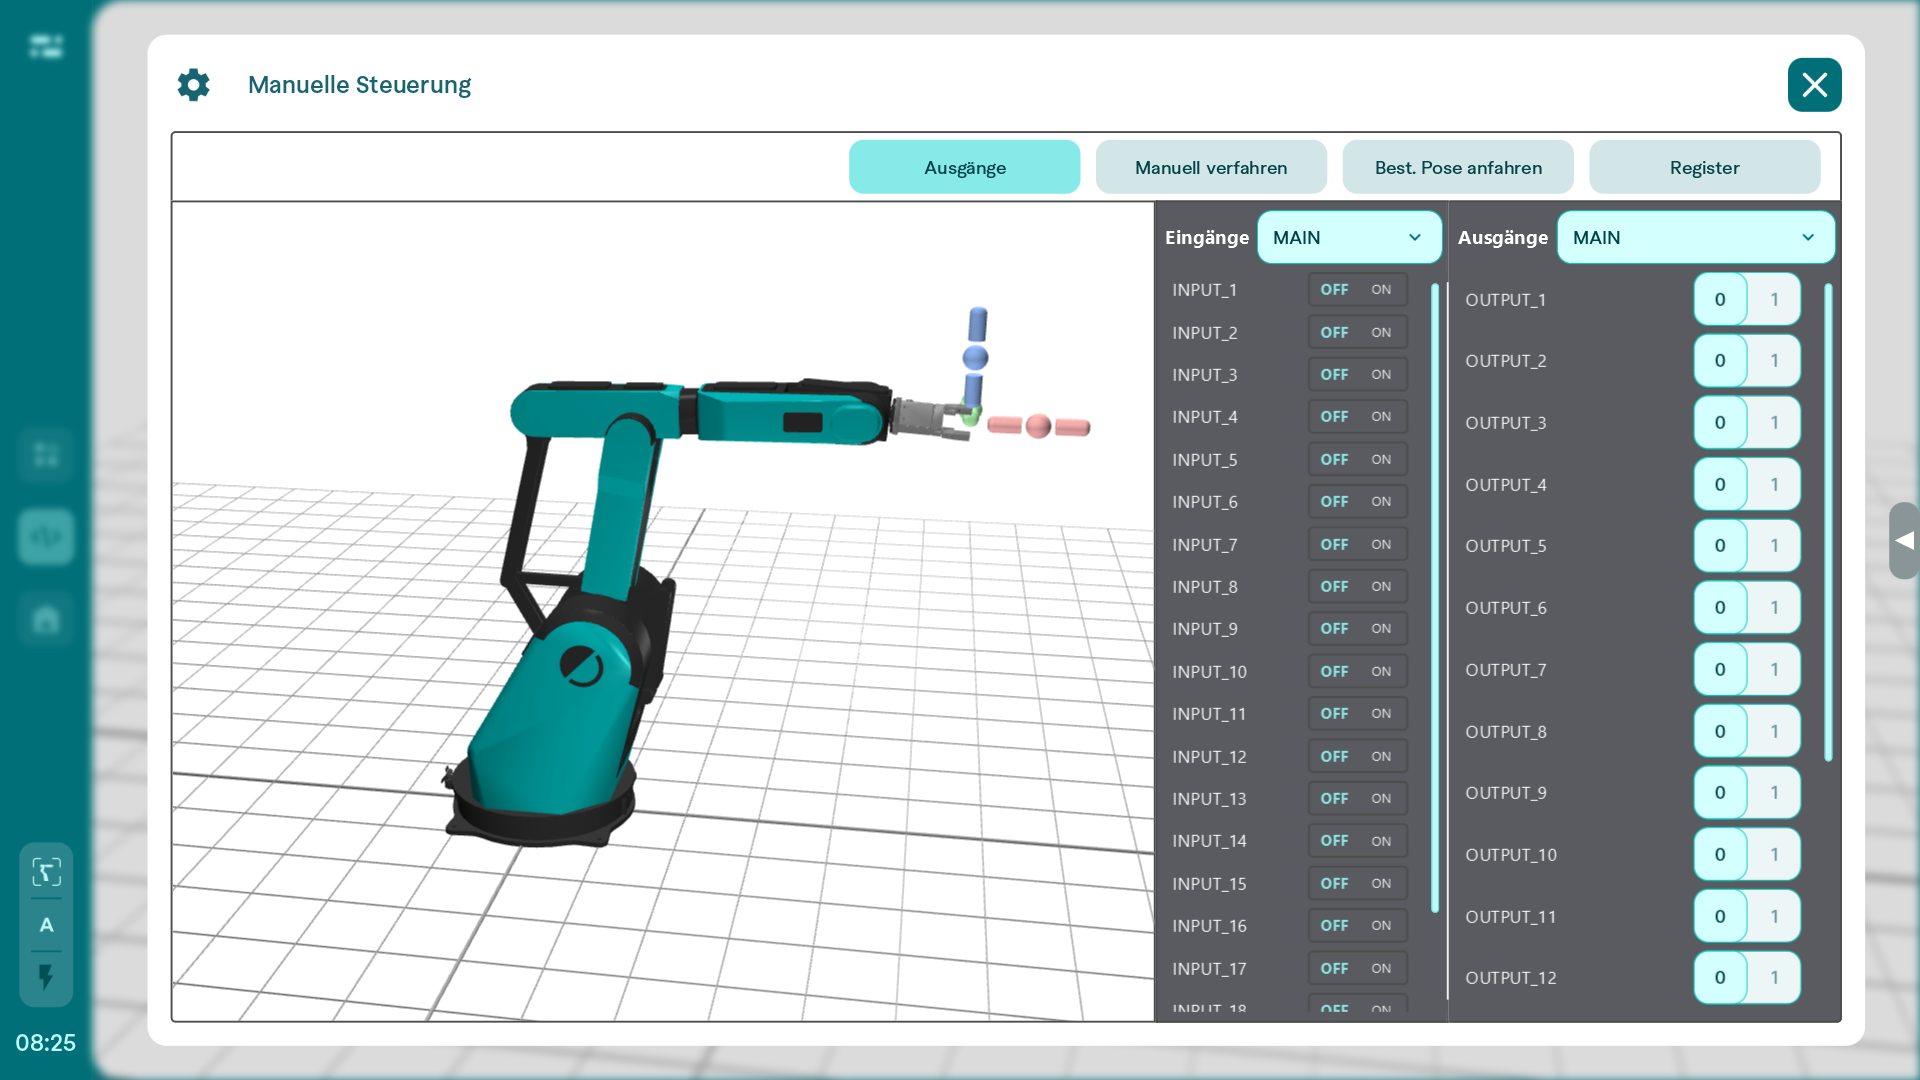
Hier kann sowohl der aktuelle Zustand aller Ein- und Ausgänge eingesehen als auch der Zustand der Ausgänge verändert werden. Der Zustand der Eingänge wird mit OFF oder ON signalisiert. Jeder Ausgang kann direkt über den entsprechenden Umschalt-Button 0/1 geschaltet werden. So können z. B. Greifer manuell geöffnet oder geschlossen werden.
Register
Die hier aufgeführten Einträge zeigen nur eine bestimmte Auswahl der wichtigsten Register, die über Profinet und Modbus adressiert werden können.
Die Einträge werden in diesem Menü nur angezeigt und können nicht verändert werden.
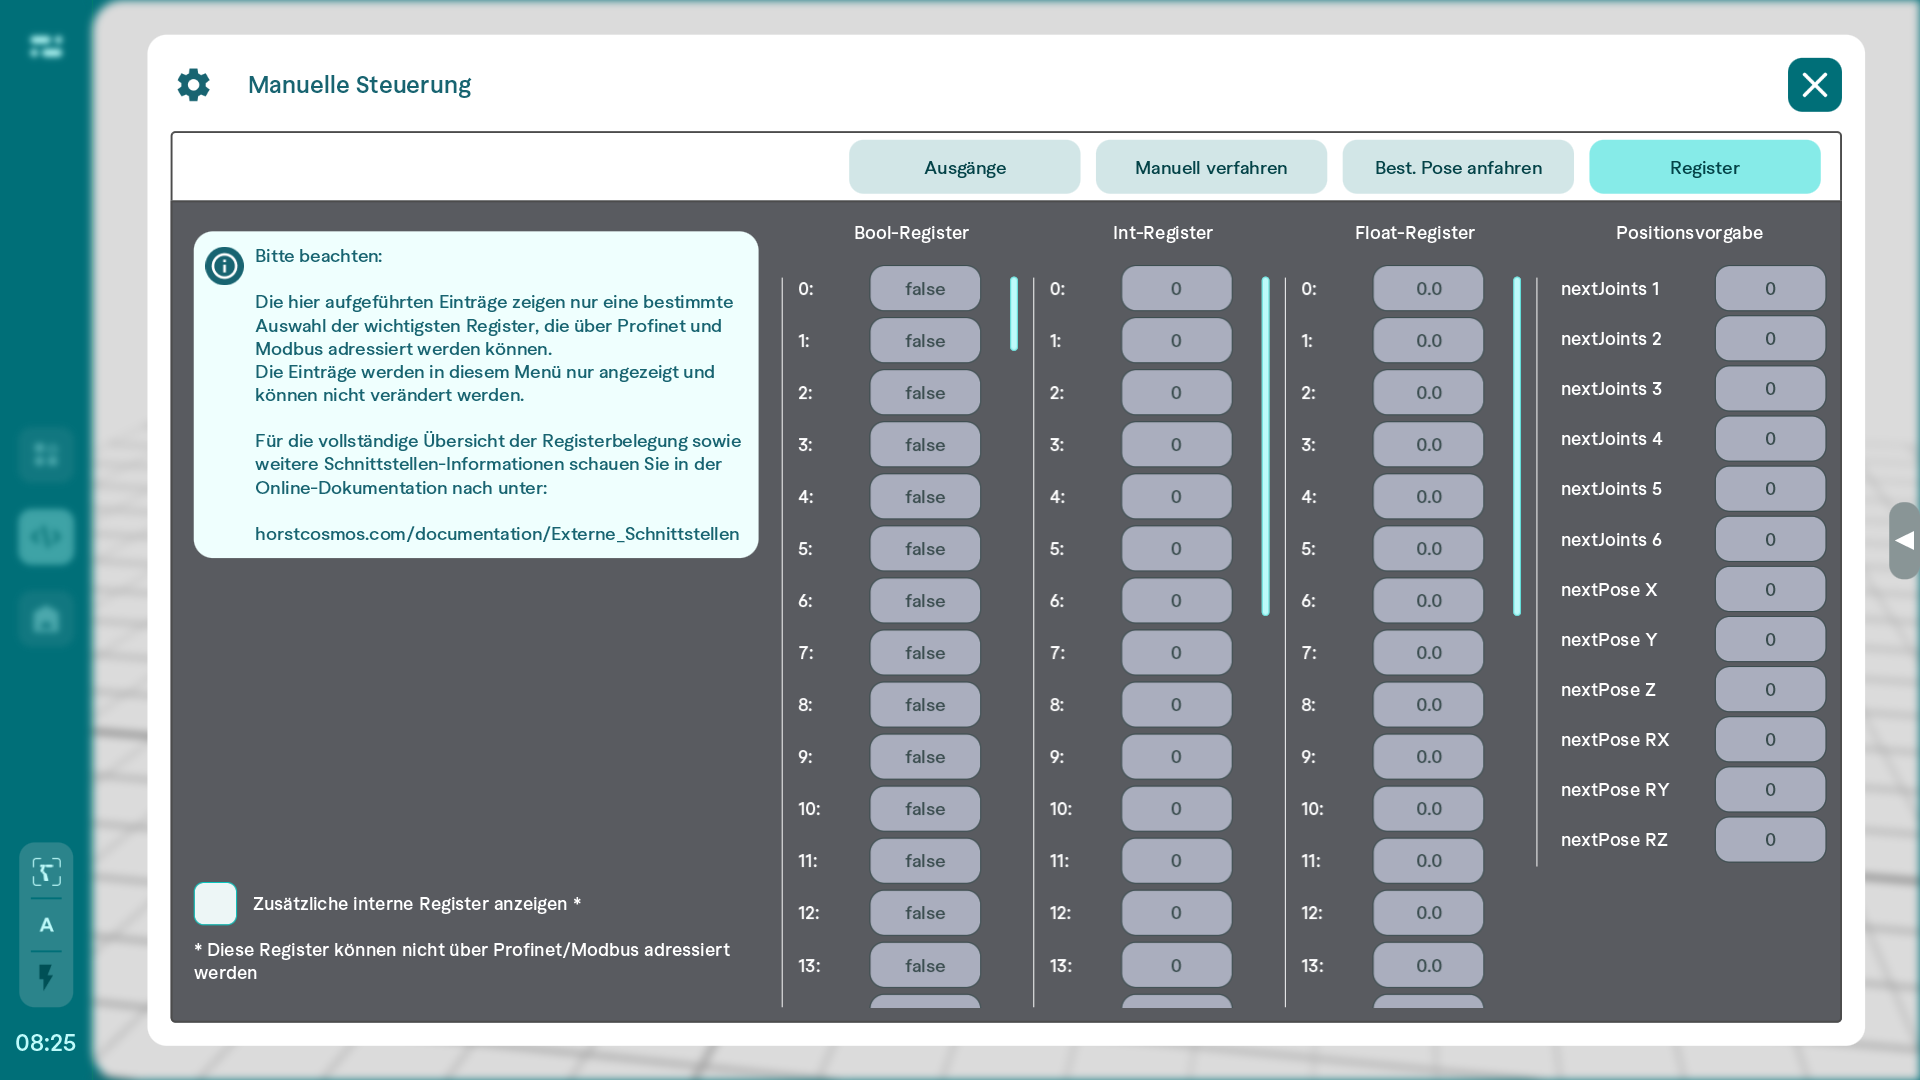 Über das entsprechende Kontrollkästchen (2) besteht die Möglichkeit, zusätzliche interne Register anzuzeigen.