
Component Kit flexibler Kleinteilegreifer Schunk EGK 25
Dieser Artikel beschreibt die Kommunikation zwischen den Greifern der Schunk EGK PN Serie und dem Robotersystem.
1. Einleitung
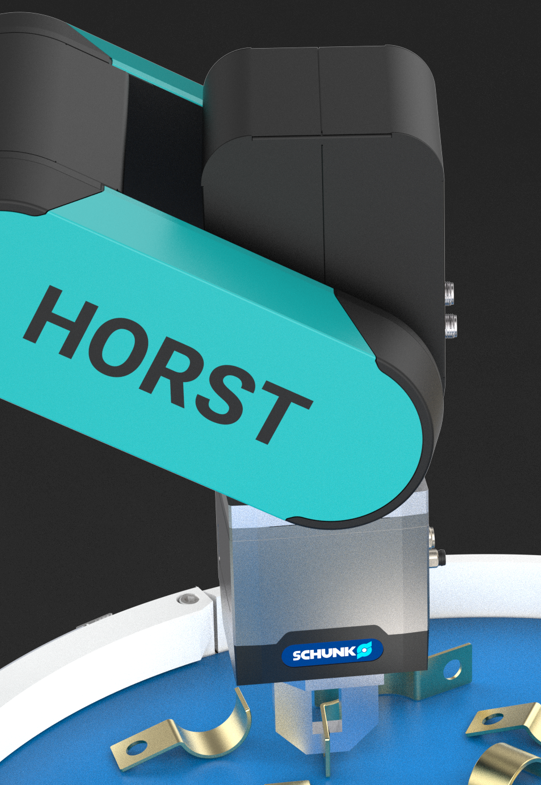
Greifer der EGK-Serie sind Kleinteilegreifer für eine hohe Werkstückvielfalt. Die Griffweite sowie die Griffstärke sind nahtlos einstellbar. Der SoftGrip-Modus ermöglicht das sichere Greifen fragiler Werkstücke ohne Impulskräfte. Das Stirnradgetriebe mit Ritzel-Zahnstangenprinzip gewährleistet eine konstante Greifkraft über die gesamte Fingerlänge und ermöglicht dauerhaftes Nachgreifen. Die integrierte Greifkrafterhaltung verhindert Werkstückverluste und hält die Fingerposition auch bei Not-Aus zuverlässig.
Greifer der EGK PN Serie können mittels PROFINET oder Ethernet kommunizieren. Für die Kommunikation mittels PROFINET wird ein PROFINET-Master wie z. B. eine SPS benötigt.
Diese Dokumentation beschreibt die direkte Kommunikation zwischen Roboter und Greifer. Hierbei wird der Greifer per Ethernet/IP über ein Pythonskript angesteuert, welches direkt über horstFX aus aufgerufen wird.
2. Versionshinweise
- Robotersteuerungssoftware Version 2023.11.01
- Python 3.7
- Schunk BKSTools V0.0.2.31_2024-06-24
3. Einrichtung
Damit der Roboter direkt mit dem Greifer kommunizieren kann, wird ein Pythonskript als middleman benötigt. Mithilfe der Schunk BKSTools, welche auf Python basieren, kann der Greifer über Ethernet/IP angesteuert werden. Das benötigte Pythonskript kann direkt über horstFX im Programm automatisch gestartet werden.
3.1. Erstinbetriebnahme des Greifers
Damit der Roboter mit dem Greifer kommunizieren kann, müssen sich beide Teilnehmer in dem selben IP-Adressenbereich befinden. Wie die IP-Adresse des Roboters eingestellt werden kann, ist in folgendem Artikel dokumentiert: IP-Adresse des Roboters ändern
Über das Windows-Programm Schunk Control Center kann der Greifer über den Computer aus vorkonfiguriert und getestet werden.
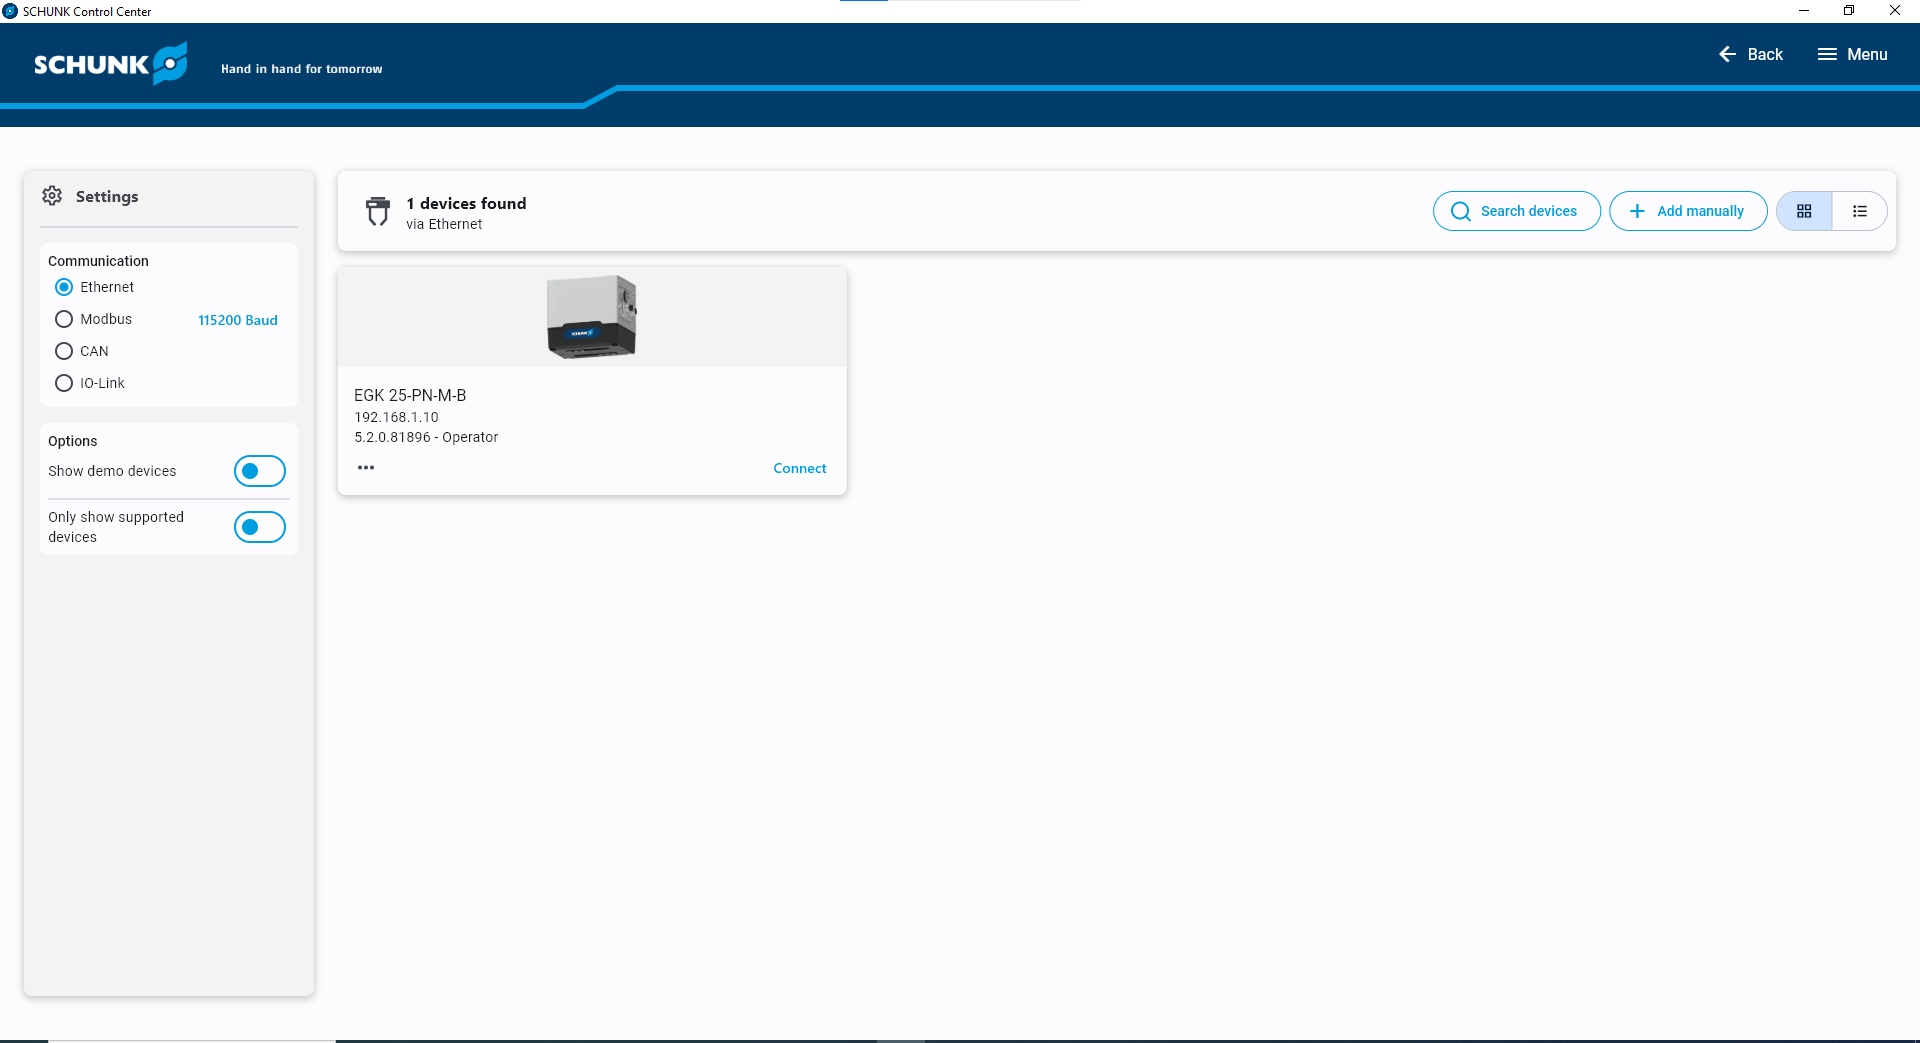
Mittels dem Button Search Device kann nach angeschlossenen Geräten gesucht werden. Sofern ein Gerät gefunden wird, wird dieses mitsamt der IP-Adresse angezeigt. Befindet sich die IP-Adresse des gefunden Geräts in dem selben Bereich wie die des Computers, kann man sich mittels Mausklick mit dem Gerät verbinden. Anschließend erhält man einen Überblick über den Status des Geräts. Ebenso kann man mittels den unterschiedlichen Buttons und Slidern den Greifer direkt ansteuern und testen.
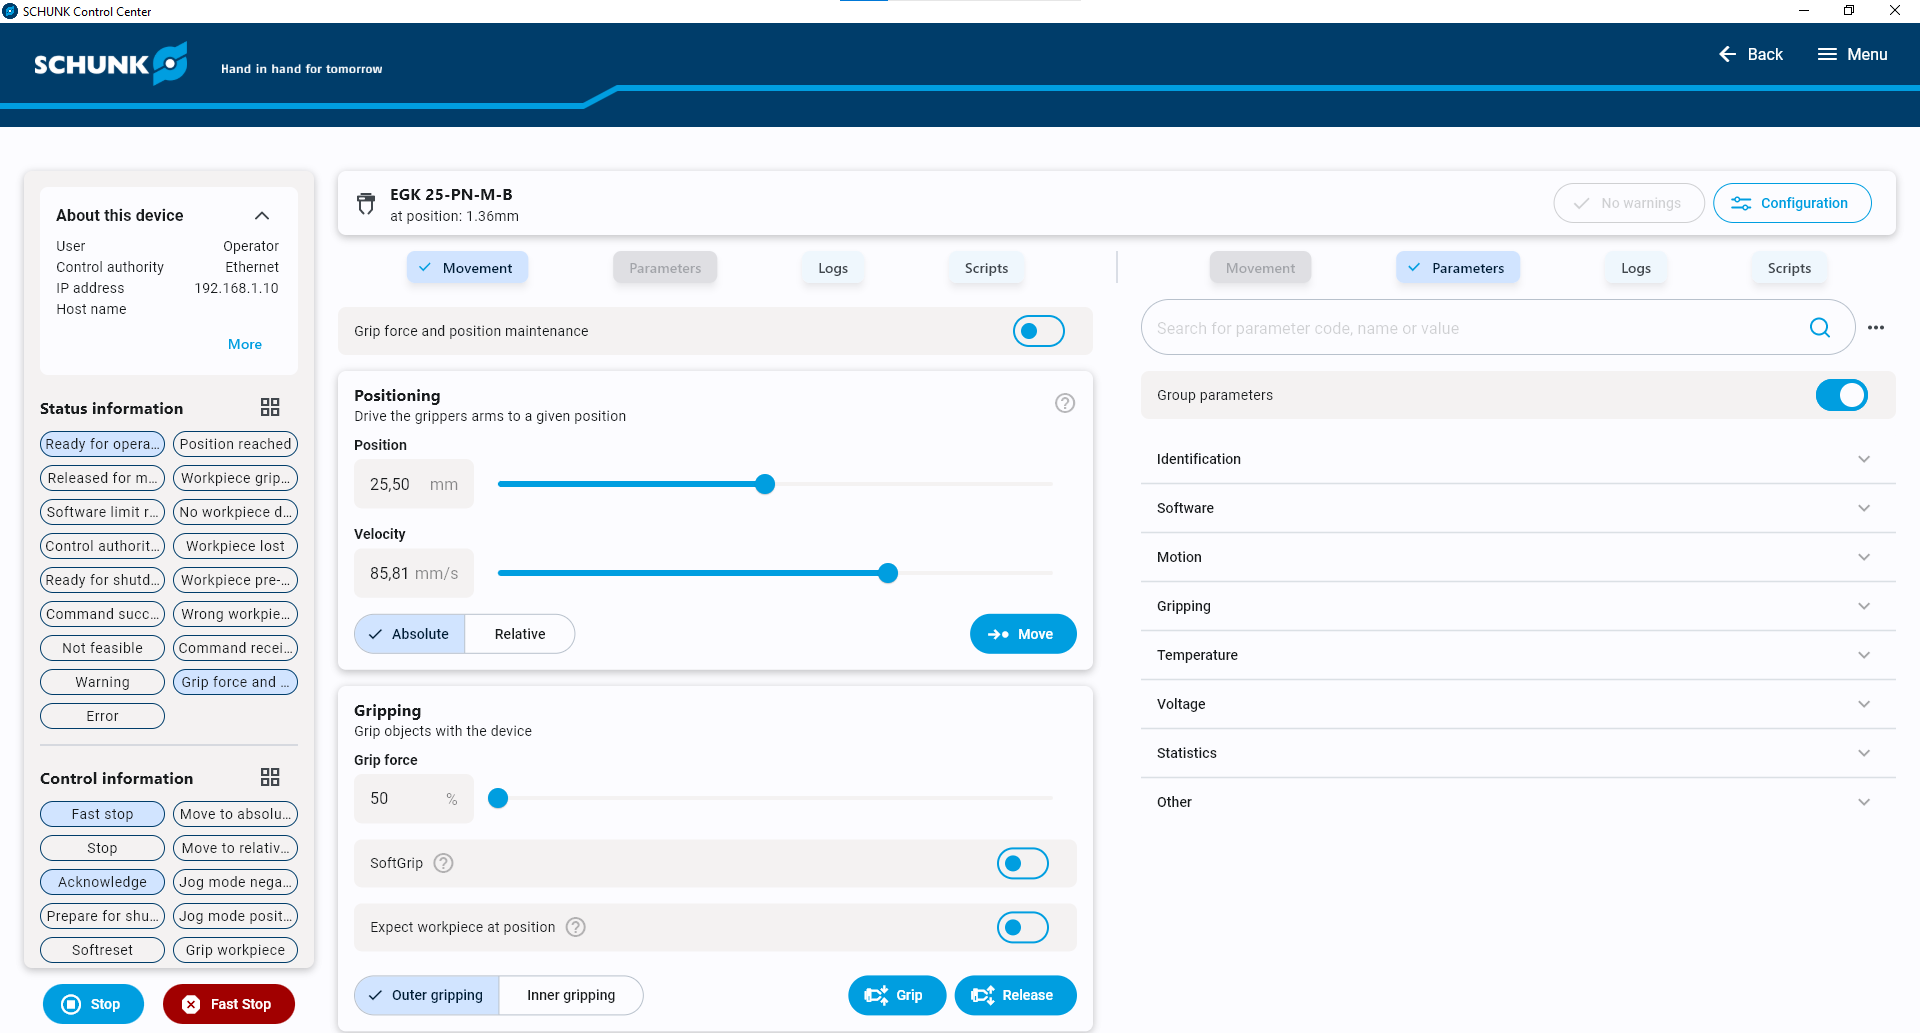
Möchte man die IP-Adresse des Greifers ändern, so kann man dies über den Button Configuration -> Settings -> Network settings realisieren. In dem Python-Beispielskript zur Kommunikation mit dem Greifer, welches in dem Abschnitt 5 heruntergeladen werden kann, hat der Greifer die zugeordnete IP-Adresse: 192.168.0.5.
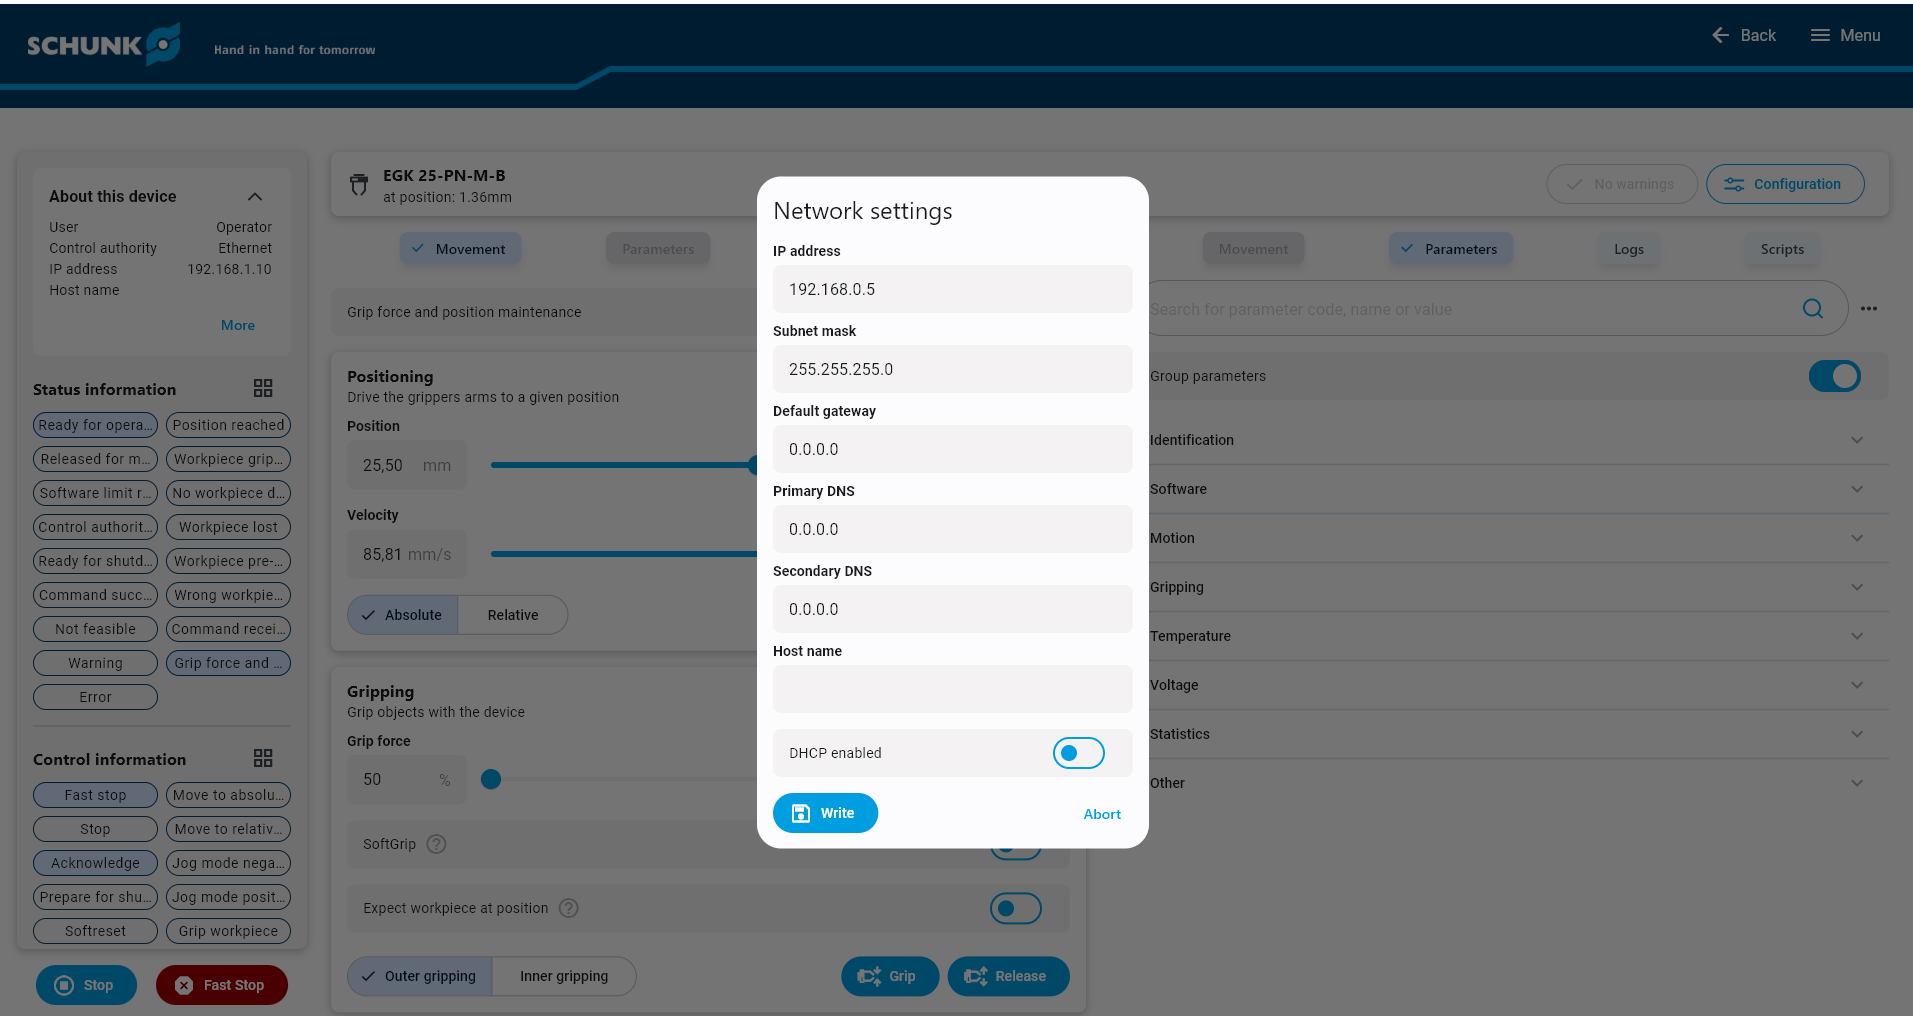
Möchte man nach dem Ändern der IP des Greifers sich wieder mit diesem verbinden, muss man darauf achten, dass sich die IP-Adresse des Computers wieder in dem selben Bereich wie die des Greifers befindet. D.h. die ersten 3 Blöcke der IP-Adresse müssen identisch sein.
3.2. Installation der Python Pakete
Zur direkten Kommunikation zwischen Greifer und Roboter sind ein Pythonskript sowie die dazugehörigen Pakete erforderlich. BKSTools ist das von Schunk bereitgestellte Paket welches die Greifbefehle beinhaltet.
Für die Installation wird eine Internetverbindung an dem Roboterschaltschrank benötigt. Ist diese hergestellt, kann über den Linux Desktop das Linux Terminal geöffnet werden. Applications -> Terminal Emulator
Zunächst kann mit folgender Zeile die Python Version überprüft werden. Es sollte mindestens Python 3.7 installiert sein.
python3 --version
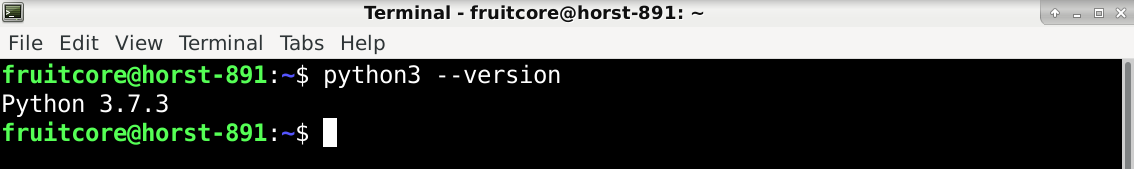
Zur Installation der Pakete ist pip3 erforderlich. Mit folgender Zeile kann herausgefunden werden ob pip3 bereits auf dem Schaltschrank installiert ist.
pip3 --version
Sollte hierbei keine Version sondern eine Meldung wie "pip3: command not found" angezeigt werden, kann mit folgendem Code pip3 installiert werden: Dafür ist das root Passwort notwendig. Dieses bitte bei fruitcore anfragen.
su -l root
sudo apt install python3-pip
Nach der Installation von pip3 wird empfohlen die python idle3 Programmierumgebung zu installieren. Darüber können die Python Skripte geöffnet und bearbeitet werden.
sudo apt-get install idle3
Nun kann mit folgendem Befehl das Schunk Paket installiert werden:
pip3 install bkstools
Ein Upgrade, falls eine ältere Version der BKSTools schon auf dem Schaltschrank vorhanden ist, kann mit folgendem Befehl durchgeführt werden:
pip3 install --upgrade bkstools
Nun sind alle benötigten Pakete installiert und das Terminal kann geschlossen werden.
3.3. Ablage des Python Skripts
Wird das Python Skript zur Kommunikation mit dem Greifer aus Kapitel 5.1. heruntergeladen, kann dieses in folgendes Verzeichnis auf der Linuxoberfläche des Roboters kopiert werden. Im Anschluss daran, können direkt die globalen Funktionen aus Kapitel 5.2. abgespielt werden.
home->fruitcore->fruitcore->SchunkEGK25
4. Beschreibung der Kommunikation und Ansteuerung des Greifers
4.1. Python Skript
Folgendes Python Skript dient als middleman zwischen dem Roboter und dem Greifer. Es läuft parallel zu dem Roboterprogramm auf dem Schaltschrank und wird wie in Kapitel 4.2. beschrieben automatisch von horstFX aus gestartet. Das Skript kommuniziert mit horstFX über TCP/IP Sockets. Von dem Roboter werden die notwendigen Befehle zum Greifen sowie die Parameter, beispielsweise die Griffweite und- kraft, an das Skript geschickt. Innerhalb des Skripts werden die für den Greifer passenden Befehle erstellt und mit Hilfe der BKSTools mittels Ethernet/IP an den Greifer geschickt.
Innerhalb des Python Skripts sollte nichts geändert werden, da dies evtl. auch eine Veränderung in den Beispielfunktionen in horstFX voraussetzt. Lediglich die IP-Adresse des Greifers kann in dem Programmkopf angepasst werden.
# IP adress EGK Gripper
IPAdressEGK = '192.168.0.5'
import sys
import os
import time
import socket
import subprocess
import logging
sys.path.insert(0, "..")
# cocket connection
HOST = "0.0.0.0" # IP HORST
PORT = 3100 # Port HORST
# IP adress EGK Gripper
IPAdressEGK = '192.168.0.5'
# logging
logging.basicConfig(filename='EGK-Log.log', level=logging.DEBUG)
logging.info('Start script')
# connect to horstFX via Socket
s = socket.socket() # Create socket object
s.bind((HOST, PORT)) # Bind port
print("socket listen for client")
s.listen(5) # Wait for client connection
c, addr = s.accept() # Establish connection to client
print("socket accepted by client")
s.setblocking(True)
# program
while True:
msg = c.recv(1024) # Read HORST message via socket
msg = msg.decode()
if msg == "": # Check if client has interrupted the connection
print("Socket was closed by client")
sys.exit()
print("Message: ", msg);
# check connection to EGK gripper
if "ping" in msg:
response = os.system("ping -c 1 " + IPAdressEGK) # for windows use -> ping -n
if response == 0:
print("Connection to gripper active")
c.sendall("Ping success".encode('utf-8'))
else:
print("No connection to gripper possible")
# move gripper fingers
if "move" in msg:
split = msg.split("; ")
stroke = str(split[1])
# Windows
#result = subprocess.run(["bks_move.exe", "-H", "192.168.1.20", "--pos=10.5,20", "--vel=100"],shell=True, capture_output=True, text=True)
# Debug
#result = subprocess.run(['bks_move -H ' + IPAdressEGK + ' --debug' +' --pos=' + stroke + ' --vel=100'],shell=True, capture_output=True, text=True)
result = subprocess.run(['bks_move -H ' + IPAdressEGK + ' --pos=' + stroke + ' --vel=100'],shell=True, capture_output=True, text=True)
print(result.stderr)
print(result.stdout)
logging.info('move EGK')
logging.info(result.stderr)
logging.info(result.stdout)
if (result.returncode == 0): # Check if gripper has recieved the command
c.sendall("Success".encode('utf-8'))
msg = c.recv(1024) # Read HORST message via socket
msg = msg.decode()
if ("Timeout!" in result.stdout): # Check if gripper fingers successfully moved to target position
#if ("finally reached" in result.stdout): # Check if gripper fingers successfully moved to target position
print("Gripper fingers were not moved to specified position!")
c.sendall("Fingers were not moved to position!".encode('utf-8'))
else:
print ("Gripper fingers moved to position")
c.sendall("Fingers were moved to position!".encode('utf-8'))
# grab object
elif "grab" in msg:
split = msg.split("; ")
grippingDirection = str(split[1])
force = str(split[2])
result = subprocess.run(['bks_grip -H ' + IPAdressEGK + ' --dir=' + grippingDirection + ' --force=' + force],shell=True, capture_output=True, text=True)
print(result.stderr)
print(result.stdout)
logging.info('grab EGK')
logging.info(result.stderr)
logging.info(result.stdout)
if (result.returncode == 0): # Check if gripper has recieved the command
c.sendall("Success".encode('utf-8'))
msg = c.recv(1024) # Read HORST message via socket
msg = msg.decode()
if ("No workpiece detected!" in result.stdout): # check if object was gripped correctly
print ("No workpiece detected while gripping!")
c.sendall("No workpiece detected!".encode('utf-8'))
elif ("not feasible!" in result.stdout):
print ("Not able to pick an object")
c.sendall("Grab not feasible!".encode('utf-8'))
else:
print ("Object was grasped")
c.sendall("Workpiece was detected!".encode('utf-8'))
# release object
elif "release" in msg:
split = msg.split("; ")
force = str(split[1])
result = subprocess.run(['bks_grip -H ' + IPAdressEGK + ' --release --force=' + force],shell=True, capture_output=True, text=True)
print(result.stderr)
print(result.stdout)
logging.info('release EGK')
logging.info(result.stderr)
logging.info(result.stdout)
if (result.returncode == 0): # Check if gripper has recieved the command
c.sendall("Success".encode('utf-8'))
msg = c.recv(1024) # Read HORST message via socket
msg = msg.decode()
if ("no workpiece gripped" in result.stdout): # check if object was gripped correctly
print ("No workpiece detected before releasing it!")
c.sendall("No workpiece detected!".encode('utf-8'))
elif ("not feasible!" in result.stdout):
print ("Not able to release an object")
c.sendall("Release not feasible!".encode('utf-8'))
else:
print ("Object released")
c.sendall("Object released!".encode('utf-8'))
time.sleep(0.1)4.2. horstOS globale Funktionen
Die Kommunikation zwischen dem Roboter und dem Python Skript wird über globale Funktionen ermöglicht. Diese können in Kapitel 5.2. heruntergeladen werden. Hierfür stehen folgende globale Funktionen in horstFX zu Verfügung die die Funktionalitäten des Greifers abbilden.
- EGK_connect: Startet das Python Skript und stellt eine Verbindung zu diesem bzw. zu dem Greifer her
- EGK_closeConnection: Trennt die Verbindung zu dem Greifer bzw. zu dem Python Skript und beendet dieses.
- EGK_moveFingers: Bewegt die Greiferfinger an eine bestimmte Position
- EGK_grabFromOutside: Greift ein Objekt von außen
- EGK_grabFromInside: Greift ein Objekt von innen
- EGK_releaseObject: Lässt ein Objekt nach dem Greifen wieder los
Jede der Funktionen überprüft, ob im Vorfeld schon ein Python Skript gestartet und eine Verbindung zu diesem Skript aufgebaut wurde. Ist dies nicht der Fall, wird ein Skipt gestartet und eine lokale Verbindung aufgebaut. Diese wird am Ende der Funktion auch wieder geschlossen. Dadurch wird ermöglicht, dass die Funktionen auch einzeln funktionieren und über Makrobuttons aufgerufen werden können.
4.2.1. Optimierung der Ansteuerzeit des Greifers
Nutzt man nur die globalen Funktionen zum Ansteuern des Greifers, wird wie in Kapitel 4.2. beschrieben, bei jedem Aufruf der Funktion das Python Skript gestartet und eine Verbindung zum Greifer aufgebaut und wieder geschlossen. Um diese erneuten Verbindungsaufrufe zu umgehen und damit Taktzeit zu sparen, kann einmalig im Programm das Python Skript gestartet und eine Verbindung zum Greifer aufgebaut werden.
Hierzu müssen zunächst folgende globale Variablen im Programm grafisch angelegt werden: Dabei ist auf die richtige Benennung und den jeweiligen Datentyp zu achten.
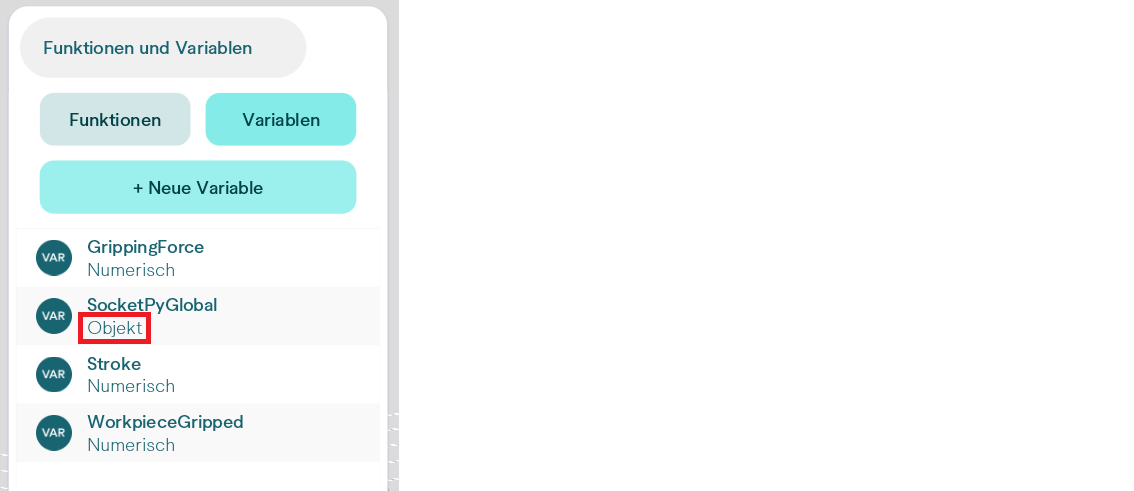
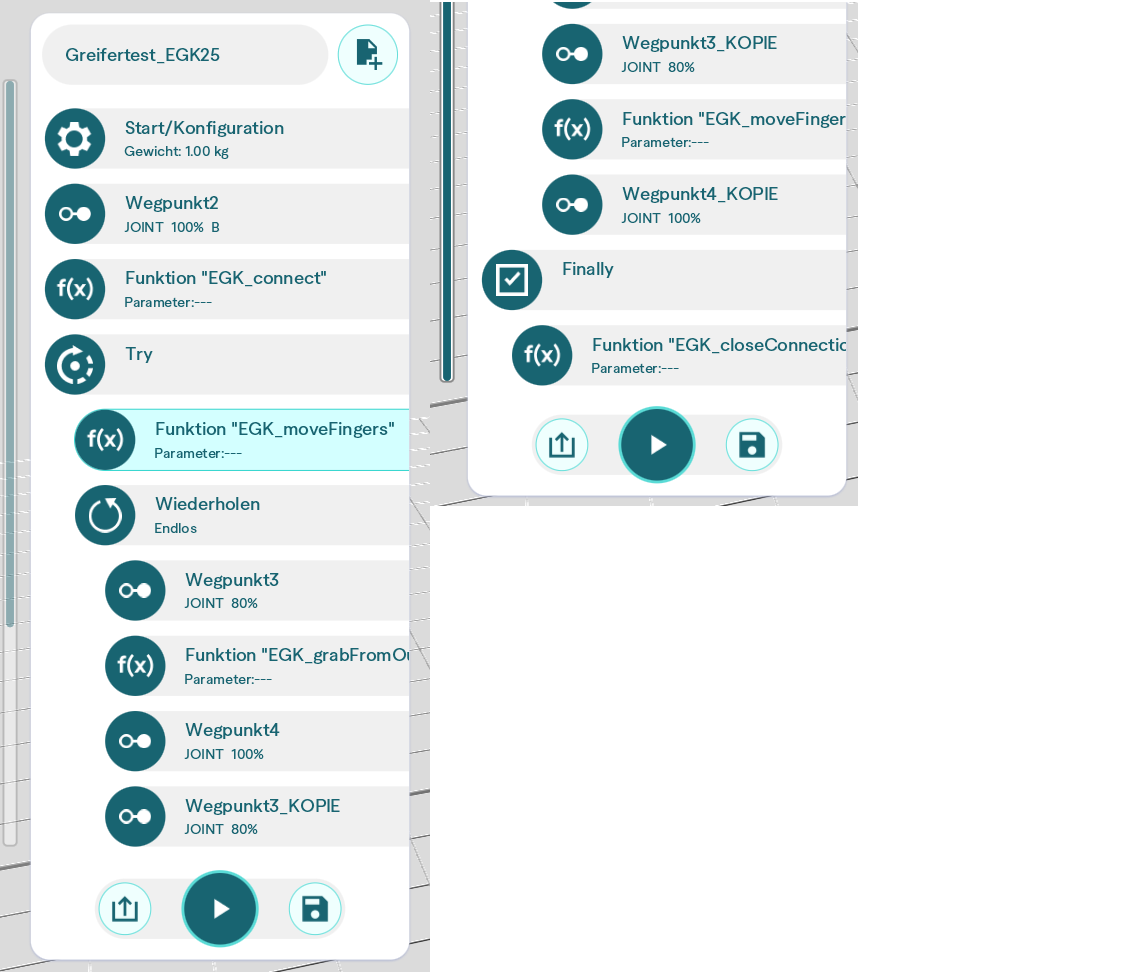
Mittels der globalen Funktion EGK_connect kann nun im Programm einmalig die Verbindung zu dem Greifer aufgebaut werden. Anschließend können nach belieben die weiteren globalen Funktionen zum Ansteuern des Greifers verwendet werden. Über die Variable Stroke kann dem Greifer eine Griffweite im grafischen Programm vorgegeben werden. Das gleiche gilt für die Greifkraft über die Variable GrippingForce.
Wichtig ist, dass die Verbindung zu dem Greifer am Ende des Programms sowie im Fehlerfall richtig geschlossen wird. Dies erreicht man am besten über eine Try-Catch-Anweisung. Nach dem Verbindungsaufbau über die Funktion EGK_connect fügt man die weiteren Aktionen des Programms in den Try Block. In den Finally Block fügt man die globale Funktion EGK_closeConnection. So wird sichergestellt, dass bei einem Fehler im Programm innerhalb des Try-Blocks, die finally Anweisung und damit das korrekte Schließen der Verbindung zum EGK Greifer ausgeführt wird.
5. Beispielprogramme
5.1. Python Skript
5.2. horstOS globale Funktionen
Troubleshooting
„cannot add item to database“
- cannot add item to database: Dieser Fehler wird im Terminal bzw. bei Ausführung über idle in der idle-Konsole angezeigt. Er kann auftreten, wenn ein Fahrbefehl zu dem Greifer geschickt wird. Die Ursache ist eine korrupte Parameterdatenbank. Die Lösung ist ein Löschen der Datenbankdateien mit folgendem Befehl im Linux Terminal:
rm -f ~/.bks3.*Ein Löschen ist unproblematisch, da die Dateien automatisch wieder angelegt werden. Sie dienen lediglich der Verringerung der Startup-Zeit der Programme bei wiederholtem Aufruf (Caching).