
Component Kit Sicherheitslaserscanner SICK microScan3 CORE IO
Dieser Artikel ist sowohl für alle horstOS-Versionen, wie auch für horstFX gültig.
Allgemeine Hinweise
Hinweis
Dieses Dokument dient lediglich als Unterstützung bei der Installation des Sicherheitsscanners an die MRB. Dieses Dokument entspricht keiner Montageanleitung im eigentlichen Sinne. Das Dokument beschreibt den Anschluss des Scanners an Control mit neuem Mainboard (ausgeliefert ab Januar 2022).
Sicherheitshinweis
Holen Sie sich fachmännische Unterstützung falls notwendig, um gefährliche Situationen und Verletzungen zu vermeiden
Stromversorgung
Schalten Sie vor Beginn der Montageschritte das Produkt stromlos. Sind alle Montageschritte erledigt kann die Stromversorgung wieder eingeschaltet werden.
Informationen zum Produkt SICK Laserscanner microScan3 Core
Das Datenblatt und weitere Dokumente und Hinweise für den microScan3 Core I/O finden Sie auf der Webseite www.sick.de. Im Suchfeld nach der Bezeichnung AAAZ40AZ1P01 oder Bestellnummer 1075842 suchen.
Der Direktlink lautet:
Dem Laserscanner sind noch zwei Befestigungssätze beigefügt, ein Distanzhalter und eine Halterung für das Mounting Kit1B als Schutzumhausung für den Laserscanner. Die technische Dokumentation und Maße finden Sie auf der Webseite www.sick.de unter der Bezeichnung „Befestigungssatz 1b „ ist unter Bestellnummer 2074242 hinterlegt.
Kit 1b: https://www.sick.com/de/de/befestigungssatz-1b/p/p422150
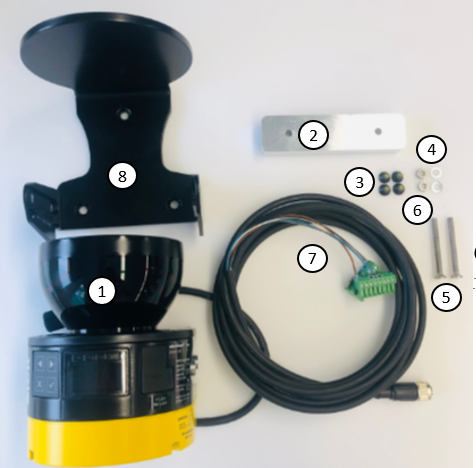
Montageteile
| Nr | Menge | Bezeichnung |
|---|---|---|
| 1 | 1 | SICK-Laserscanner |
| 2 | 1 | Distanzhalter |
| 3 | 4 | M5x8 Senkkopfschrauben mit Innensechskant, DIN 7991 |
| 4 | 2 | Unterlagscheiben M5, DIN 125 |
| 5 | 2 | M5x16 Senkkopfschraube mit Innensechskant, DIN7991 |
| 6 | 2 | Mutter M5 mit Schraubensicherung, DIN 985 |
| 7 | 1 | Anschlusskabel |
| 8 | 1 | Befestigungssatz 1b |
Benötigtes Werkzeug
- Inbusschlüssel 5 mm
- Gabelschlüssel 7 mm
Vorgehen
Schritt 1: Montage Sicherheitsscanner an MRB
Im ersten Schritt wird der Laserscanner an die vorhergesehene Befestigungsmöglichkeit an der MRB geschraubt. Bitte hierfür die Informationen aus der Betriebsanleitung zur MRB beachten.
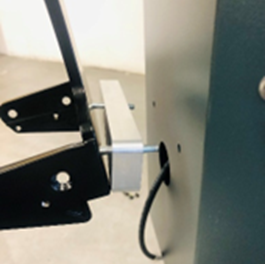
Montage Halter mit M5x16 Senkkopfschrauben (Ansicht von außen)
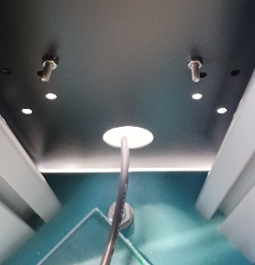
Montage Halter mit Mutter M5 mit Schraubensicherung (Ansicht von innen)
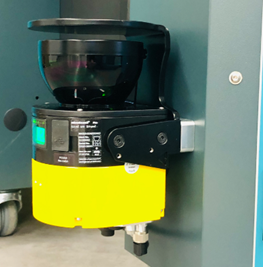
Fixierung Scanner an Halter
Nach erfolgreichem Anbringen des Laserscanners an die MRB wird die 8-polige Kommunikationsschnittstelle mit dem mitgelieferten Anschlusskabel erweitert. Verbinden Sie die vorkonfektionierte Leitung gemäß der auf den Steckern angebrachten Beschriftung mit dem Mainboard des Schaltschranks (siehe Abbildung "Anschlussplan microScan3 an Control").
Die Pin-Zuordnung, Bezeichnung, Funktion und Aderfarbe kann aus der Anschlusstabelle entnommen werden:
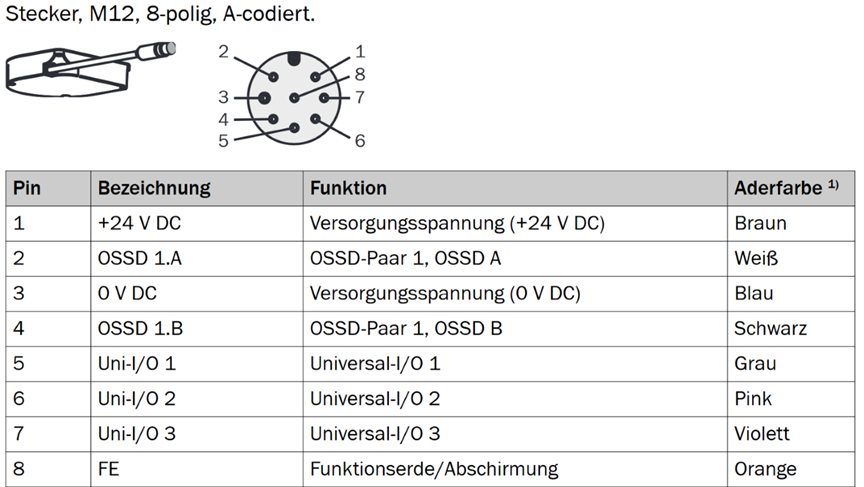
Pinbelegung
Zur Verdrahtung des SICK-Sicherheitssystems an Control sind folgende Schritte durchzuführen:
Anschluss OSSD B (schwarz) an Safety Input SSIA HORST (+)Anschluss OSSD A (weiß) an Safety Input SSIB 2 HORST (+)Anschluss Universal I/O 1 (grau) an Digital Out HORST (+)Anschluss +24V DC (braun) an Power out 24V HORST (+)Anschluss 0V DC (blau) an GND HORST (-)Adern orange, pink und violett werden nicht verkabelt
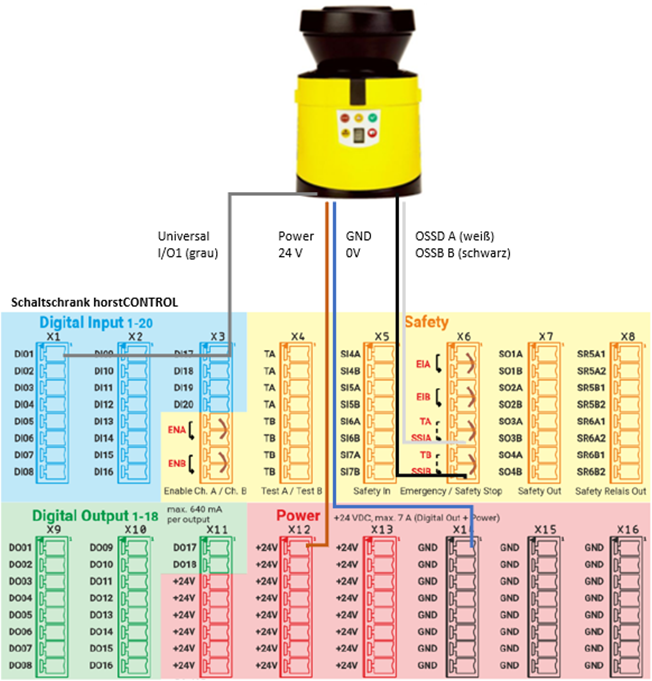
Anschlussplan microScan3 an Control
Konfiguration der Sicherheitshalteingänge
Öffnen Sie hierfür horstFX unter Einstellungen > Konfiguration E/A > Sicherheits- E/As.
In horstOS finden Sie die Einstellungen im Project Setup unter Ein-/ Ausgänge > Sicherheits- E/As.
Konfigurieren Sie den Sicherheitseingang SAFETY_INPUT_2 und stellen Sie einen Tiefpassfilter von 5 ms ein. Dieses wird benötigt, damit das fremde OSSD-Signal des Sicherheitsscanners korrekt gefiltert wird.
*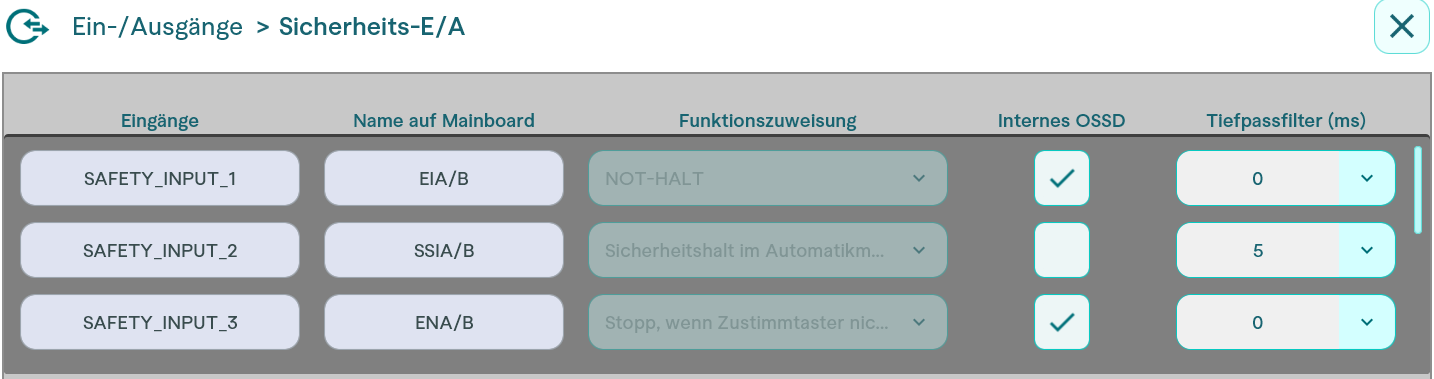
Konfiguration der Sicherheitseingänge in Software horstFX/horstOS*
Zusätzlich muss der Digitale Eingang INPUT_1 als „Reduzierte Geschwindigkeit“ konfiguriert werden.
*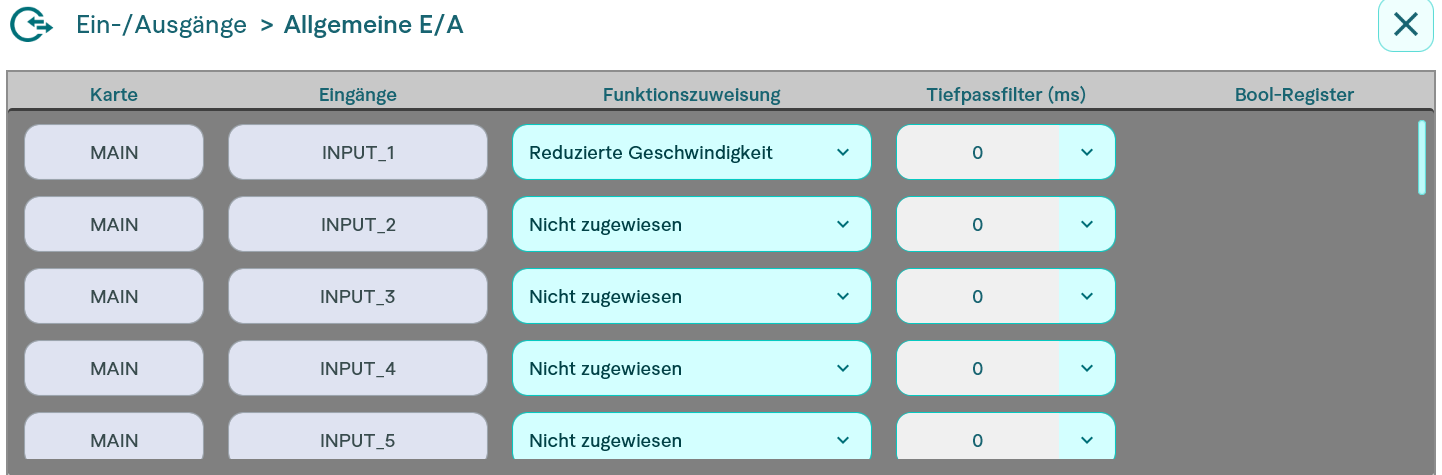
Konfiguration des digitalen Eingangs in Software horstFX/horstOS*
Die Anschlussbilder am Control Schaltschrank sind in Kapitel 3.3 als Abbildung dargestellt.
Anschluss von zwei Sicherheitsscannern
Zum Anschluss von zwei Sicherheitsscannern müssen für den zweiten Sicherheitshalt zusätzlich zu SSIA und SSIB die Sicherheitshalteigänge an Klemme X5 genutzt werden.
Die folgende Abbildung zeigt die Verdrahtung bei der Verwendung von 2 Scannern:
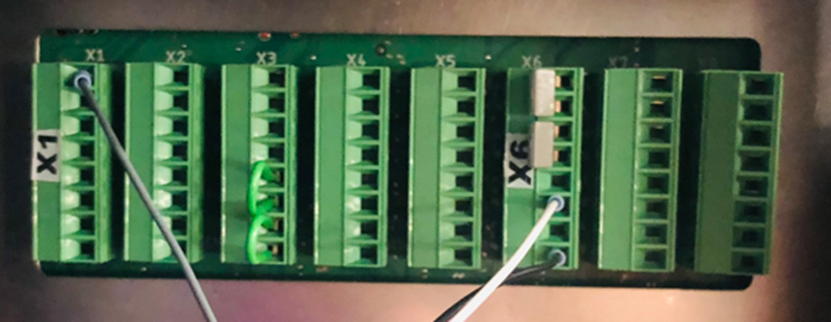
Anschluss OSSD-A und OSSD-B und Universal IO am Schaltschrank Control
Für die Versorgungsspannung können gleich wie bei der Verwendung von nur einem Sicherheitsscanner die PowerOut 24V-Anschlüsse auf X12 und X13 verwendet werden. Für die Masse GND können die Klemmen auf X14, X15, und X16 verwendet werden.
*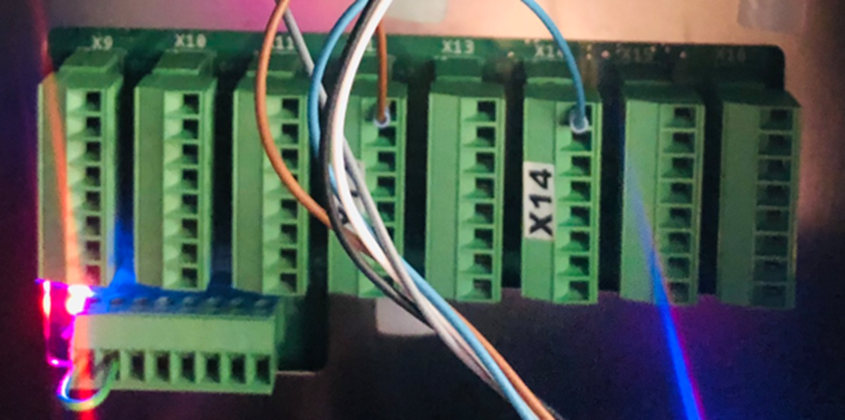
Anschluss Power (Braun) und Masse GND (blau) an Control*
Im nächsten Schritt wird der Sicherheitsscanner softwareseitig konfiguriert und die geforderten Sicherheitsbereiche eingestellt.
Sicherheitsbereiche
Hinweis:
Diese Sicherheitsbereiche sind abhängig von den weiteren Sicherheitseinrichtungen, die in Kombination mit dem Scanner eingesetzt werden. Diese müssen zwingend individuell an die vorliegende Arbeitsumgebung angepasst werden!
Konfiguration des Sicherheitsscanners
Die gesamte Einrichtung und Konfiguration des Laser-Scanners ist in der Betriebsanleitung des Sicherheitsscanners beschrieben. Informationen zum detaillierten Ablauf finden Sie in der Bedienungsanleitung zum microScan3 Core I/O Fa. SICK oder unter folgender PDF zum Download:
https://cdn.sick.com/media/docs/4/54/754/operating_instructions_microscan3_core_i_o_de_im0063754.pdf
Anbei werden nur die Punkte beschrieben, welche für die HORST-seitige Installation von Bedeutung sind.
Bitte beachten Sie, die Integration des Scanners obliegt der Verantwortlichkeit des Integrators, diese Anleitung dient nur dem Anschluss des Scanners an die HORST-Schnittstelle
- Anschließen des Sicherheitsscanners über das Micro-USB-Kabel mit Laptop für die Einrichtung
- Öffnen SICK Safety Designer App für Konfiguration des Sicherheitsscanners
- Anlegen eines neuen Projektes (Alternativ: Verwendung einer Projektvorlage, bei fruitcore anfragen bzw. in horstCOSMOS/documentation/Peripheriegeräte abrufen)
- Verbinden des Scanners
Konfiguration des Scanners und Einrichten des neuen Gerätes
- Abarbeiten der Schritte Auslesen, Identifizierung, Applikation und Überwachungsebene (siehe BA SICK)
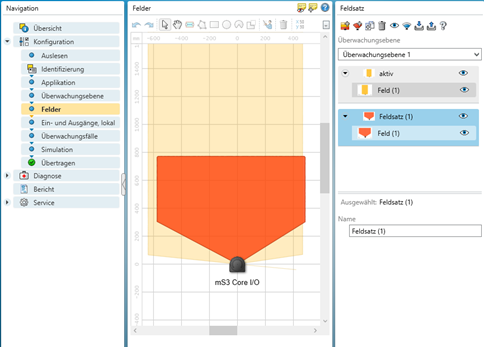
- Anlegen der Schutzfelder: Diese müssen anhand der Normen für Sicherheitsabstände EN ISO 13857 und EN ISO 13855 (siehe auch BA SICK) sowie den Nachlaufzeiten des Roboters (siehe BA HORST) berechnet werden.
- Anlegen der Warnfelder (innerhalb des Warnfeldes kann mit reduzierter Geschwindigkeit verfahren werden, was als zusätzliche Warnfunktion fungiert). Da diese Funktion nicht redundant ausgeführt ist, reduziert sich dadurch das Schutzfeld nicht.
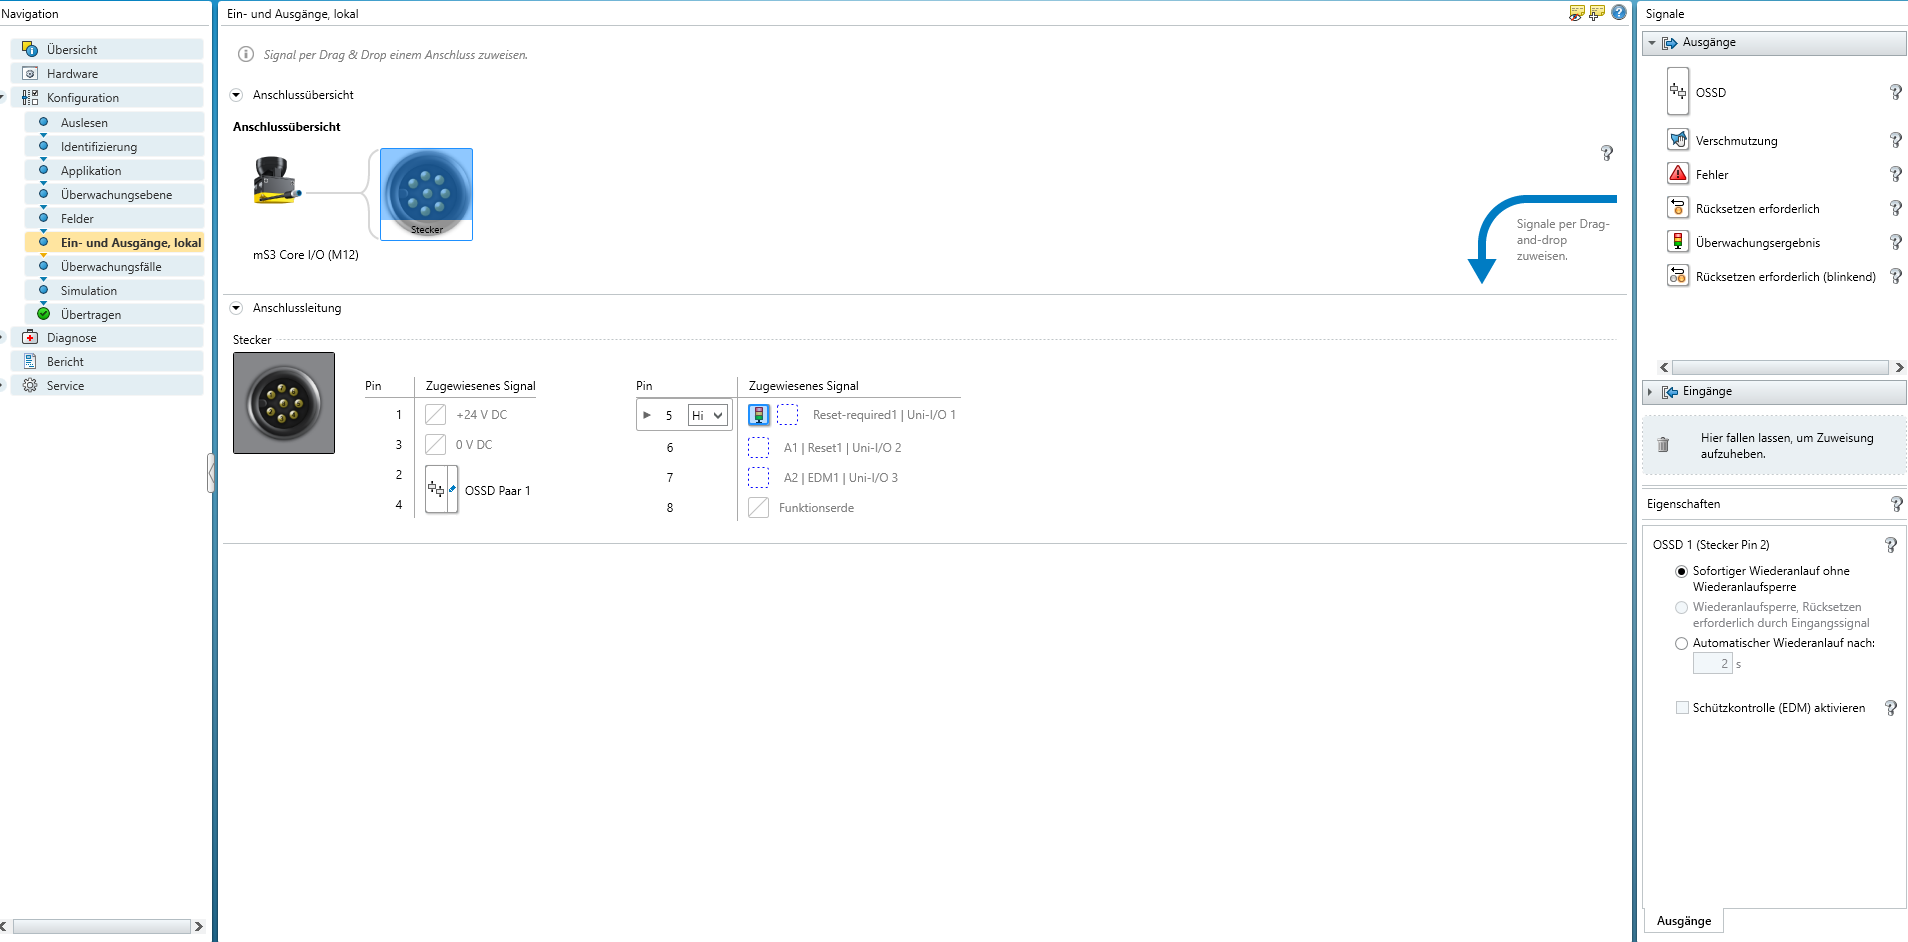
- Definition der Ein- und Ausgänge, lokal
- Anschluss Pin 1 für die Spannungsversorgung (24 V) und Pin3 für die Masse GND (0 V)
- Anschluss des OSSD-Paars 1 für das Schutzfeld (PIN 2 und Pin 4)
- Anschluss des Universalausgangs Pin 5 und setzen auf "HI"
- Zuweisung der Warnleuchte als Überwachungsergebnis per Drag and Drop
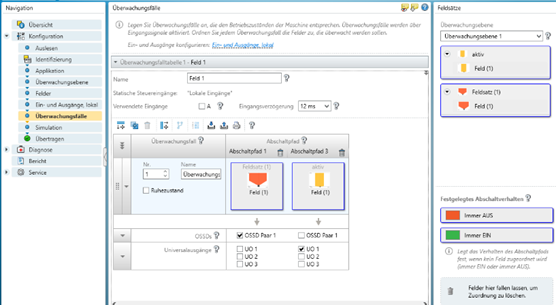
- Anlegen der Überwachungsfälle
- Schutzfeld Feldsatz Zuweisung für OSSD-Paar 1 (redundant sicherheitserelevant)
- Warnfeld Feldsatz für Zuweisung des Universalausgangs UO1 (einfach verdrahtet, daher nicht sicherheitsrelevant!)
- Simulation und Übertragen ins Gerät
7. Erstellung des Projekt-Sicherheitsberichts für die Sicherheitsdokumentation der Sicherheitsroboter-Zelle (CE)