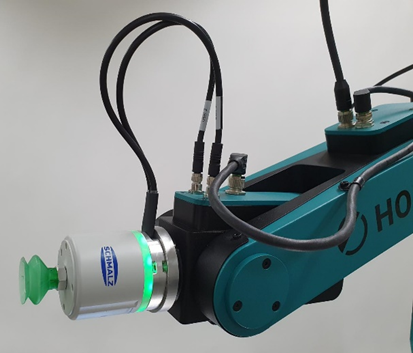
Component Kit Vakuum-Sauggreifer Schmalz ECBPMi
Allgemeine Hinweise
Hinweis
Dieses Dokument dient lediglich als Unterstützung bei der Montage des Component Kits. Dieses Dokument entspricht keiner Montageanleitung im eigentlichen Sinne.
Sicherheitshinweis
Holen Sie sich fachmännische Unterstützung falls notwendig, um gefährliche Situationen und Verletzungen zu vermeiden
Stromversorgung
Schalten Sie das Robotersystem stromlos vor der Durchführung der nachfolgenden Schritte. Sobald alle Schritte durchgeführt wurden, darf die elektrische Energieversorgung wieder eingeschalten werden.
Montageteile
Menge | Bezeichnung | Abbildung |
1 | Schunk Cobot Pump Mini ECBPMi |
|
1 | Adapterplatte | |
4 | Zylinderschraube | |
1 | Zylinderstift |
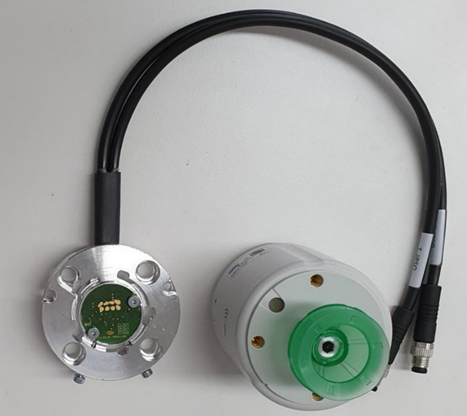
Benötigtes Werkzeug
- Imbusschlüssel 5 mm
Vorgehen
Schritt 1: Montage Adapterplatte an Roboterflansch
Im ersten Schritt wird die Adapterplatte an den Roboterflansch montiert. Dafür wird zunächst der Zentrierstift DIN 7 M6 in die entsprechende Bohrung im Roboterflansch eingeführt.
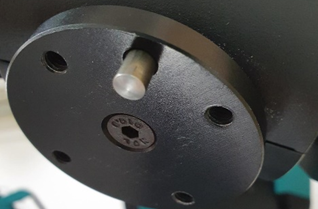
Anschließend wird die Adapterplatte in der entsprechenden Orientierung über den Zentrierbolzen auf den Roboterflansch gedrückt. Hierbei sollte beachtet werden, dass die Flächen am Flansch, sowie am Adapterstück frei von Verschmutzungen sind.
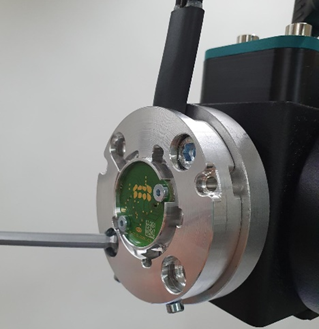
Für die korrekte Orientierung muss die Platine im montierten Zustand sichtbar sein. Darüber hinaus kann das elektrische Grundelement in zwei unterschiedliche Orientierungen verschraubt werden. Diese Orientierung ist grundsätzlich beliebig zu wählen, sollte aber hinsichtlich der Kabelführung und der Anwendung angepasst sein. Für die Fixierung werden die Zylinderschrauben DIN 912, M6x10 verwendet.
Schritt 2: Montage Grundgerät an elektrische Schnittstelle
Im nächsten Schritt wird das Grundgerät so auf die elektrische Schnittstelle montiert, dass die Stirnflächen aufeinanderliegen und der elektrische Kontakt gewährleistet ist. Dafür wird das Grundgerät in die entsprechende Orientierung gebracht, dass die sich auf der Rückseite befindlichen Bolzen in den Sockel einfügen lassen. Durch eine händische Umdrehung (ca. 90° im Uhrzeigersinn) des Grundgerätes verspannt sich dieses im Sockel.
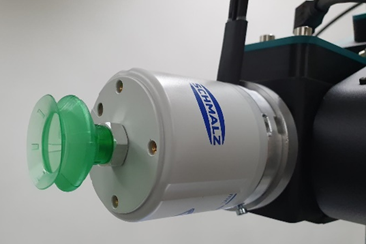
Um die Position zu fixieren und um den Greifer mit dem Sockel prozesssicher zu verbinden, werden dann Hilfe des 2,5 mm Inbusschlüssel die sich seitlich befindlichen Zylinderschrauben eingeschraubt.
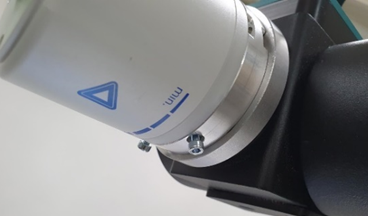
Schritt 3: Elektrische Endmontage
Im letzten Montageschritt wird die elektrische Endmontage durchgeführt, um die Datenübertragung zwischen Roboter und Greifer sicherzustellen. Hier wird das Verbindungskabel mit der elektrischen Schnittstelle an Tragarm 3 verbunden. Die Kabel sind mit User 1 und User 2 beschriftet. Das Kabel mit der Bezeichnung User 1 wird in die rechte Buchse der Roboterschnittstelle geschraubt, das Kabel mit der Bezeichnung User 2 wird in die linke Buchse des Roboters geschraubt. Bei korrektem Anschluss leuchtet der Vakuum-Greifer grün und ist für den betrieb einsatzbereit. Der Greifer kann nun direkt über die Robotersteuerung horstOS gesteuert werden.