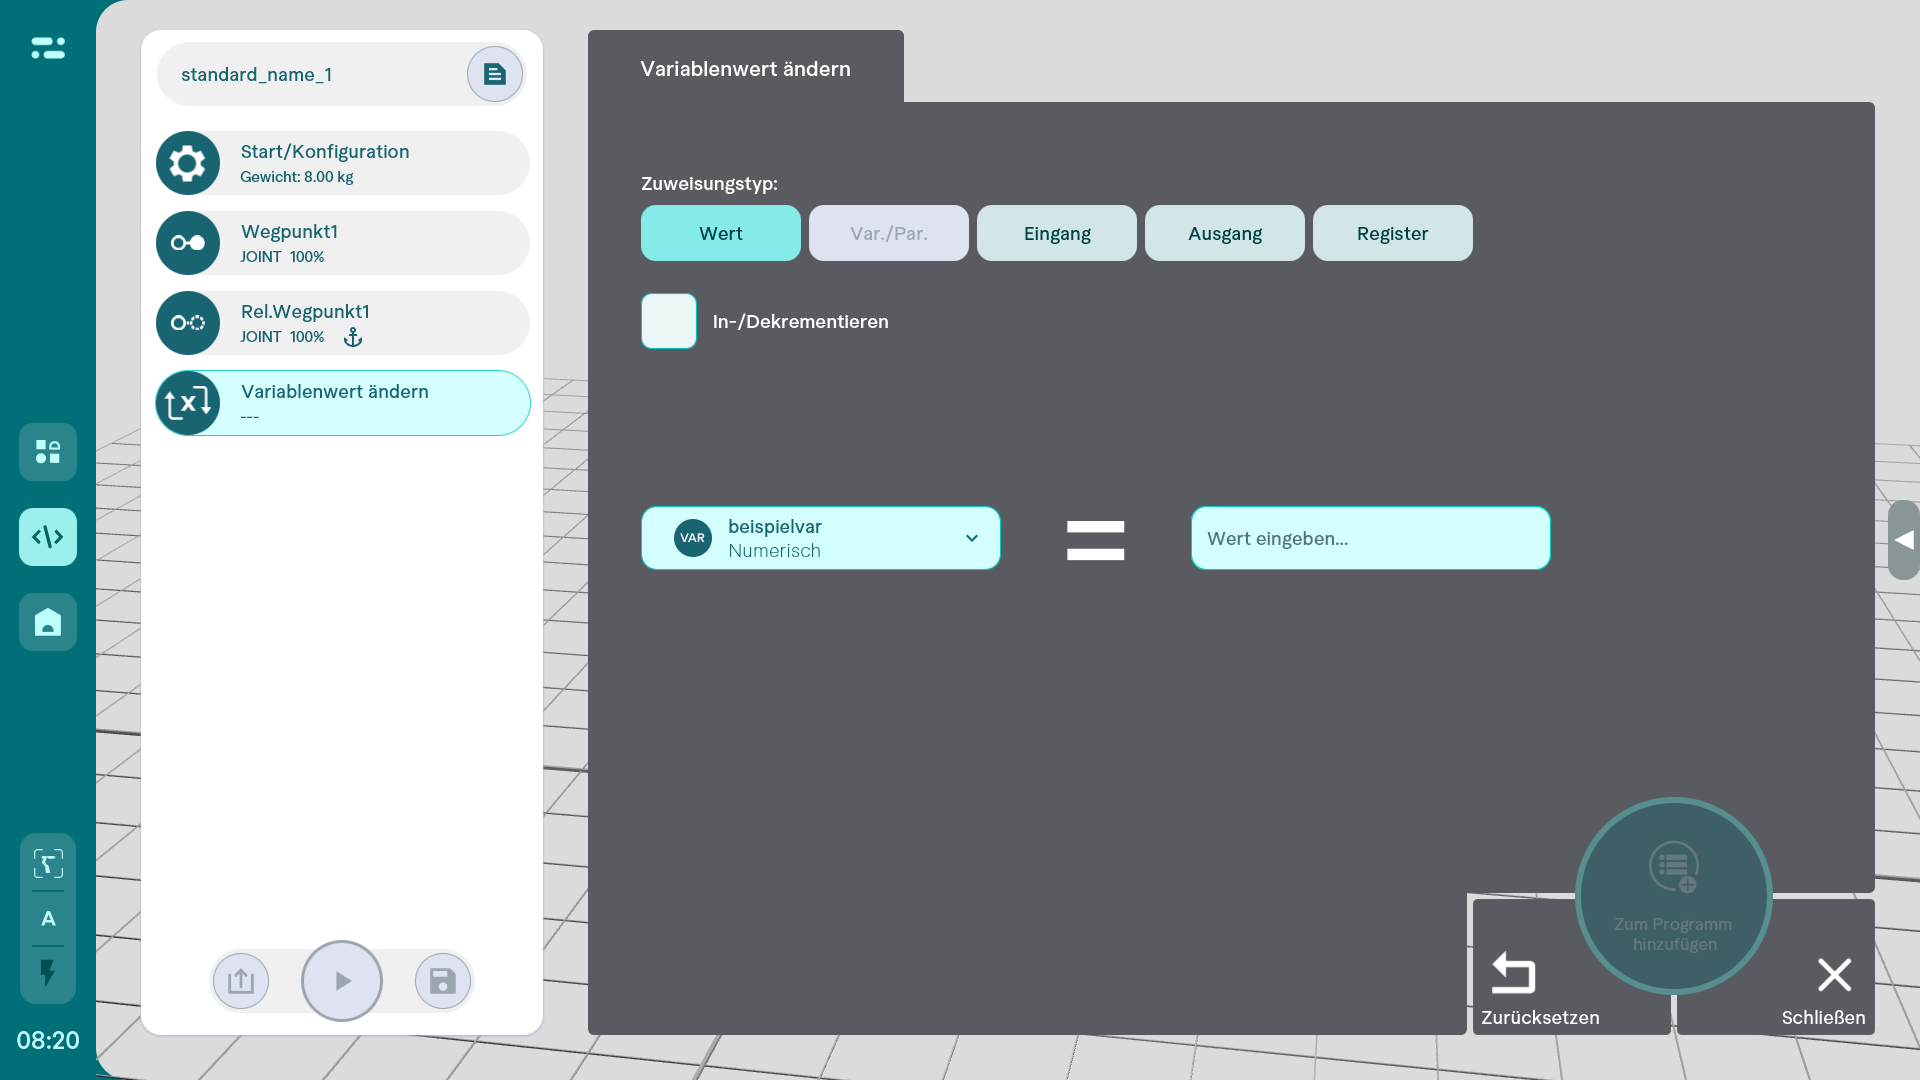
Aktion: Variablenwert ändern
Einer bestehenden Variablen einen Wert zuweisen oder numerische Werte erhöhen beziehungsweise verringern.
Einer bestehenden Variablen kann ein neuer Wert oder der Wert eines Ein- oder Ausgangs, eines Registers beziehungsweise einer anderen Variablen zugewiesen werden.
Je nach Datentyp der ausgewählten Variablen stehen unterschiedliche Zuweisungstypen zur Verfügung:
Für den Zuweisungstyp Variable gilt: Eine Variable kann immer nur einer Variablen desselben Datentyps zugewiesen werden und nie sich selbst.
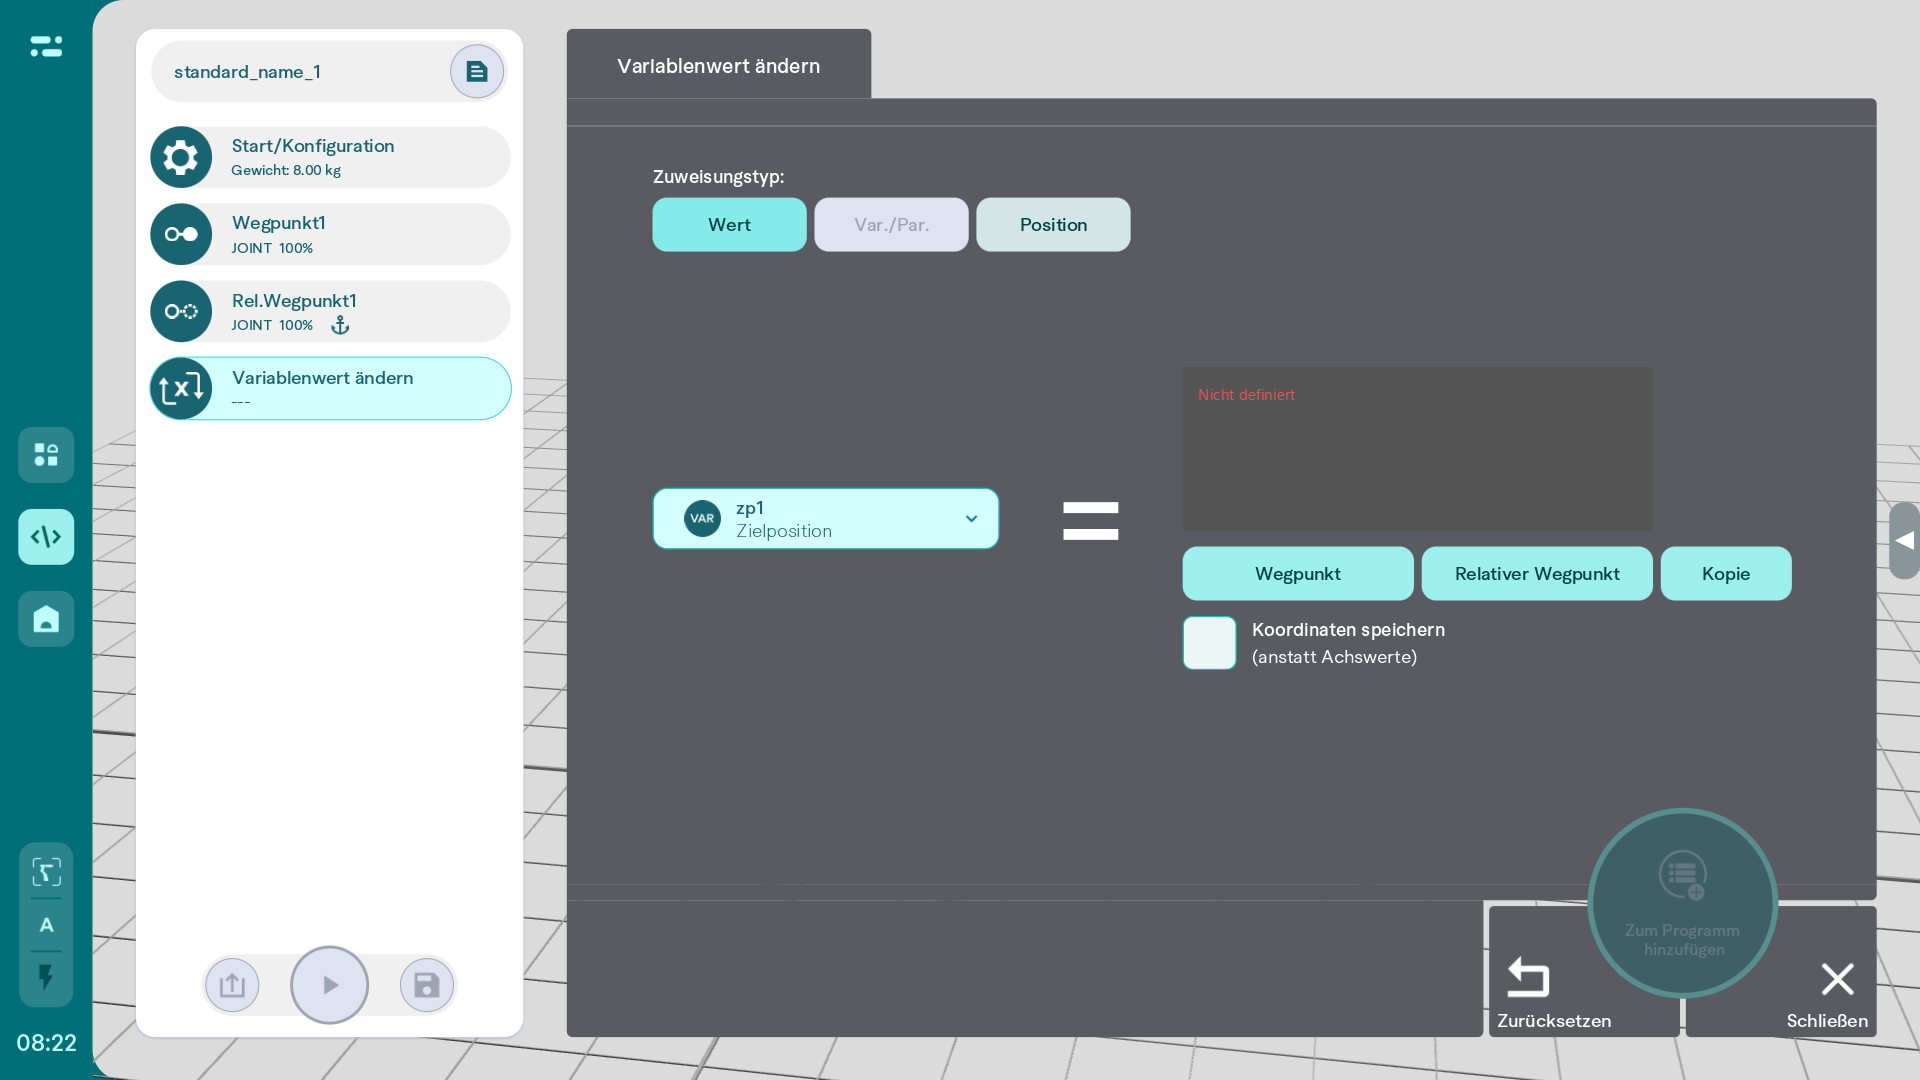
Datentyp Zielposition
Variablen vom Datentyp Zielposition können neu definierte Werte, der Wert einer anderen Variable oder die aktuelle Position des Roboters zugewiesen werden. Für den ersten Fall werden sie definiert wie die Zielpunkte der Aktion Wegpunkt oder der Aktion Relativer Wegpunkt. In diesen beiden Aktionen können die Zielposition-Variablen im Programmablauf verwendet werden.
Sobald eine Zielposition definiert ist, werden die entsprechenden Werte angezeigt.
Der Wert einer Zielposition-Variable wird standardmäßig in Form von Achswerten definiert. Optional kann dies in Form von Koordinaten mit Orientierung erfolgen, wenn dies für die weitere Verwendung der Variable vonnöten sein sollte.
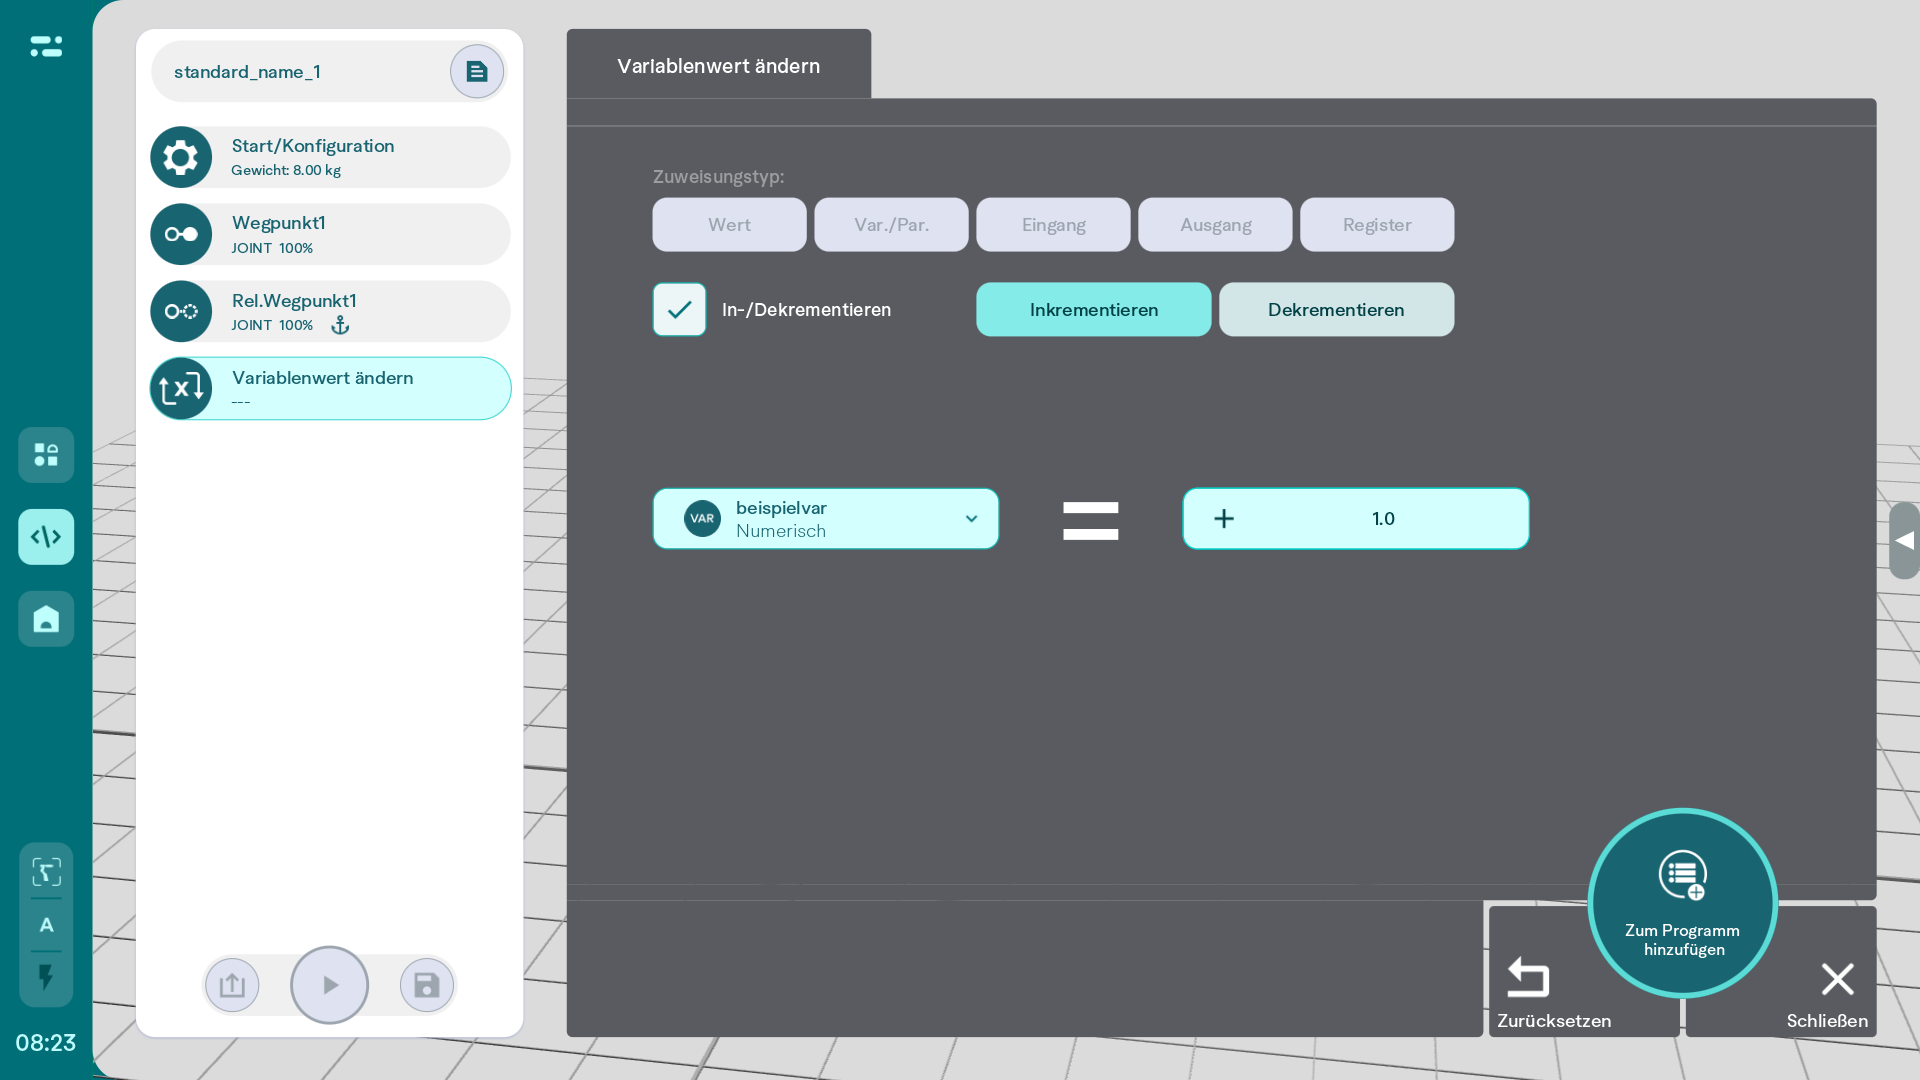
Variablen in-/dekrementieren
Numerische Variablen können in- bzw. dekrementiert werden. Mit jeder Ausführung der Aktion wird der aktuelle Variablenwert um den angegebenen Wert erhöht bzw. verringert. Folglich macht das In-/Dekrementieren am meisten Sinn, wenn es innerhalb von Schleifen verwendet wird.