
Isaac simulation
Use a virtual robot and scene to explore an application before transferring it to a specific system. Shared models connect scene preparation, observation and experiments.
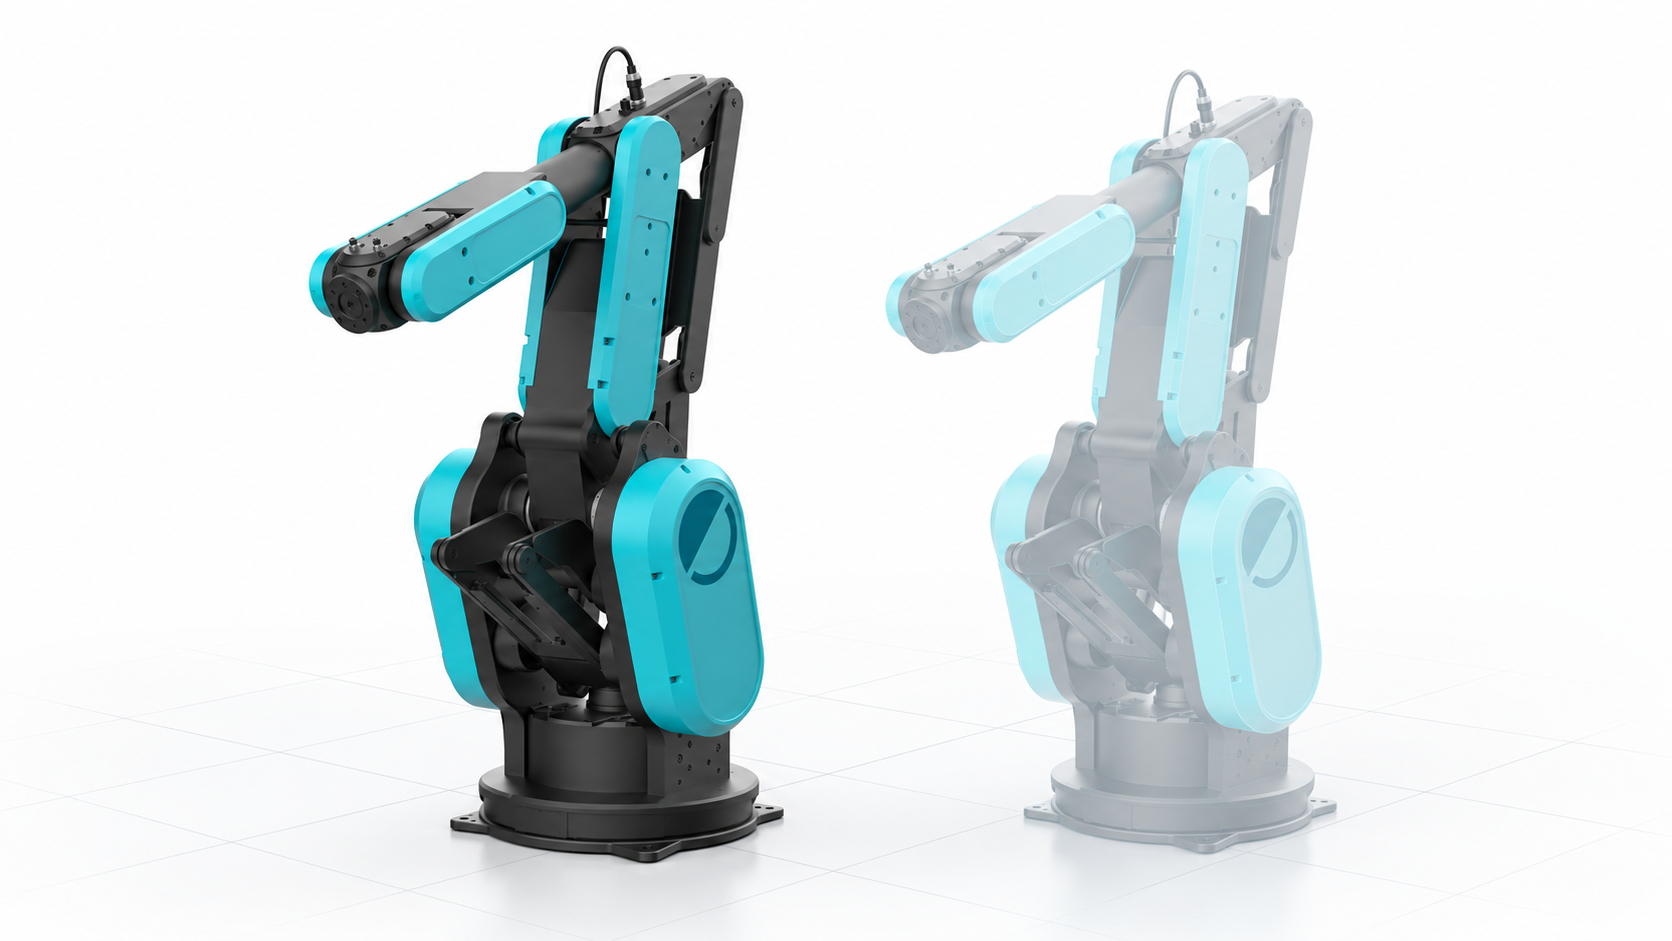
Coming soon
A focused guide and practical examples for this concept are being prepared.