
Isaac-Simulation
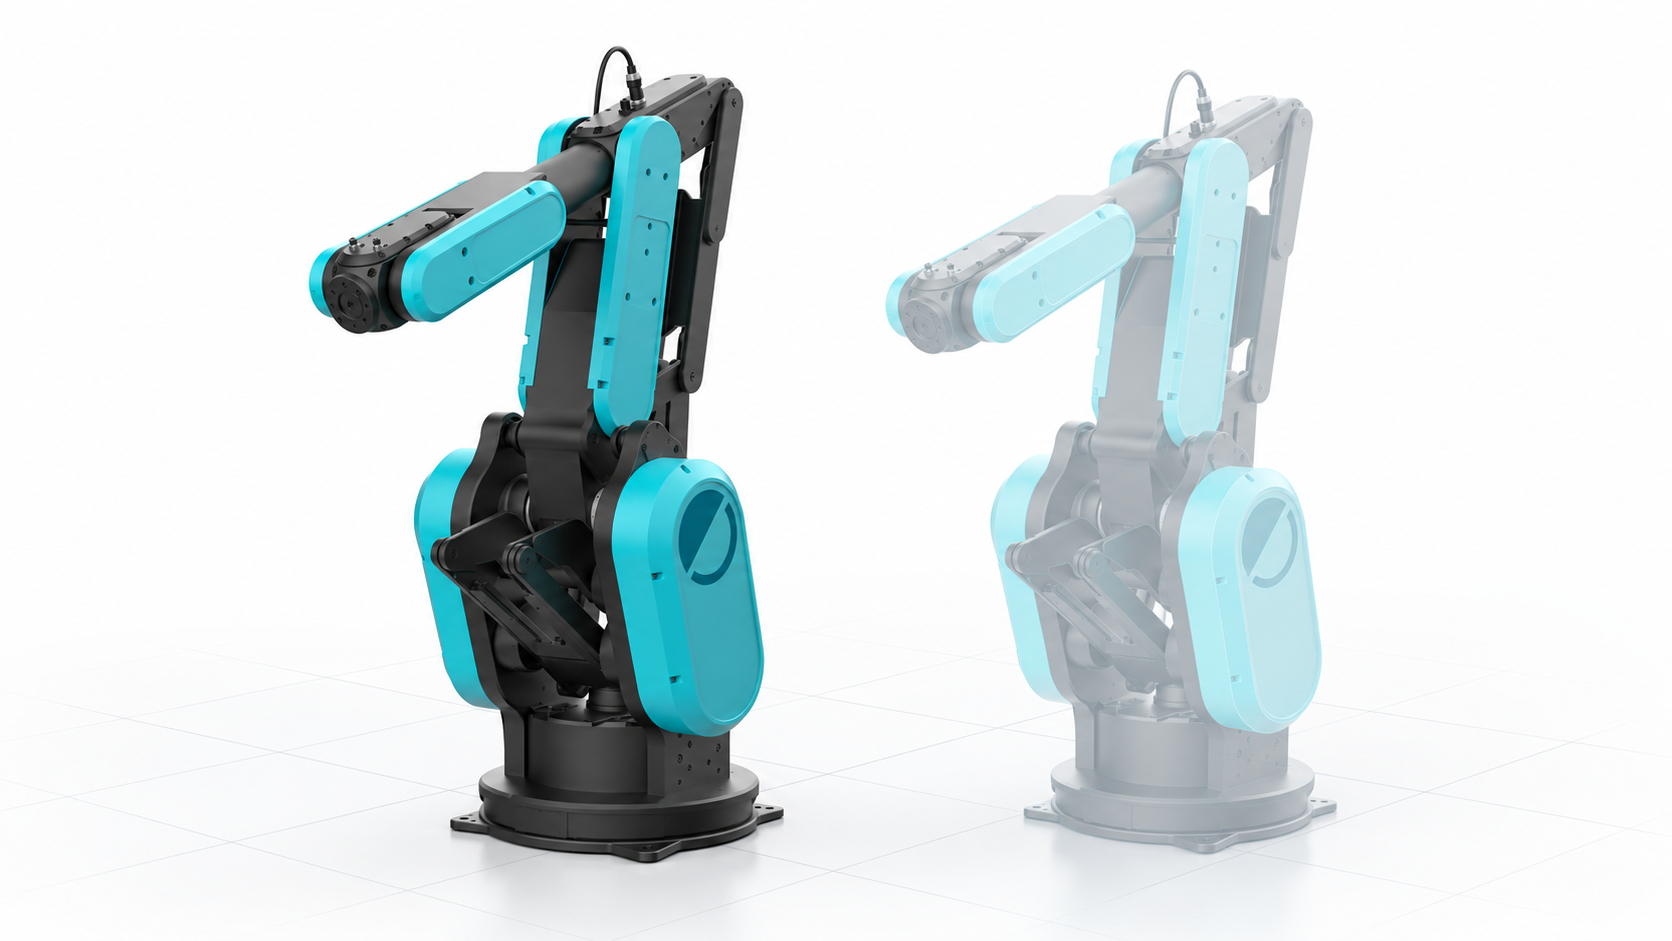
Nutze einen virtuellen Roboter und eine Szene, um eine Anwendung vor der Übertragung auf ein konkretes System zu untersuchen. Gemeinsame Modelle verbinden Szenenvorbereitung, Beobachtung und Experimente.
Demnächst verfügbar
Eine kompakte Anleitung und praktische Beispiele zu diesem Konzept werden vorbereitet.