
Werkzeuge und Hände
Objekt und Prozess bestimmen das Werkzeug: wiederholgenau greifen, adaptiv umschließen oder einzelne Finger koordiniert bewegen. Jeder Arm erhält ein Werkzeugprofil mit Mechanik, Versorgung, Treiber und Rückmeldung.
Den Kontakt auswählen
Ansteuerung und Kontakt
Befehl, Kontakt und Rückmeldung bestimmen das Werkzeugkonzept. Bei Händen zählt DoA unabhängige Aktoren; DoF beschreibt Bewegungsfreiheiten. Kopplung und Unteraktuierung verteilen Eingänge auf die Finger. Teleoperation bildet menschliche Handbewegungen auf die tatsächlichen Geräteachsen ab.
Werkzeugbeispiel SCHUNK EGK 25
- Befehl
- Öffnungsweite / Greifen
- Kontakt
- Definierte Fingerflächen
- Rückmeldung
- Position / Greifstatus
Das gewählte Werkzeugprofil legt Backenhub, Kraftgrenzen und Werkstückerkennung fest.
7 / 7 Hände · nach Ansteuerung eingeordnet
Mia Hand
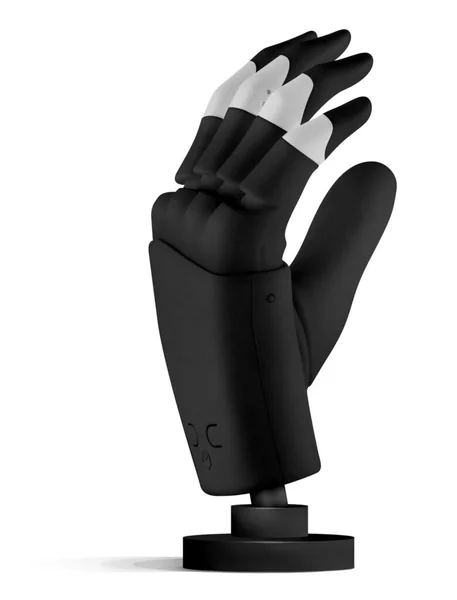
3 Aktoren · 4 DoF
Details & Quellen
- Einsatz
- Adaptives Greifen von Alltagsobjekten und Werkzeugen mit wenigen Stellgrößen.
- Ansteuerung
- Mittel-, Ring- und kleiner Finger sind gekoppelt. Industrial: sieben vordefinierte Griffe mit Positions-/Geschwindigkeitsregelung.
- Schnittstellen
- Industrial: RS-485, 24 V. R&D: UART über USB mit ROS-1-/ROS-2-Paketen des Herstellers.
- Rückmeldung & Integration
- Position, Motorstrom und Endschalter; optionale Kraftsensoren. Kraftregelung ist angekündigt.
Adam’s Hand / Plus
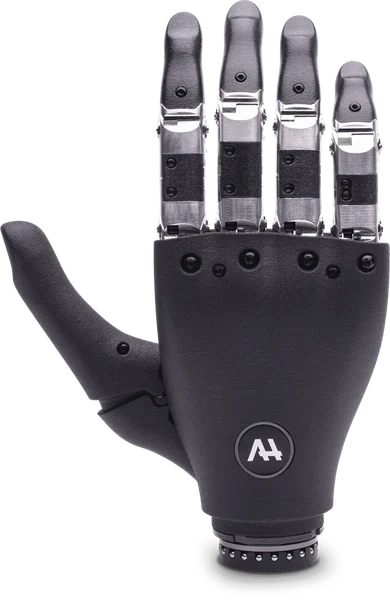
Plus: 3 Motoren · 10 bewegte DoF
Details & Quellen
- Einsatz
- Umschließende Griffe mit mechanischer Anpassung an das Objekt, wenn einzelne Fingerbahnen für die Aufgabe nicht nötig sind.
- Ansteuerung
- Plus: Ein Motor mit Differentialen bewegt vier Finger; zwei Motoren steuern Daumenbeugung und -rotation. Die zehn bewegten DoF sind mechanisch gekoppelt; das klassische Prothesenmodell nutzt zwei Motoren.
- Schnittstellen
- Bluetooth, WLAN und SDK. RS-485, CAN, Ethernet und natives ROS 2 sind angekündigt.
- Rückmeldung & Integration
- Der Hersteller nennt Strom, Position, Geschwindigkeit, IMU und Motordrehmoment. Kraft-/Temperatursensorik und Schlupferkennung sind angekündigt.
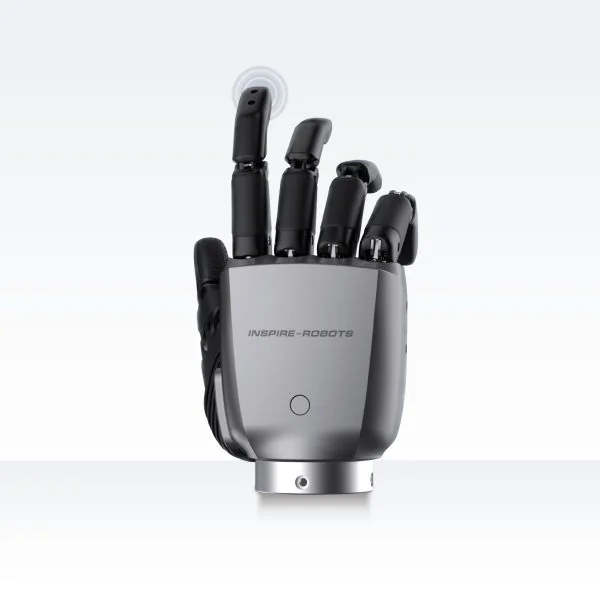
RH56F1
6 DoF · 12 Gelenke
Details & Quellen
- Einsatz
- Anthropomorphes Greifen mit kleinem Steuervektor; eine konkrete EtherCAT-Option für die Peripherieanbindung.
- Ansteuerung
- Sechs gesteuerte DoF koordinieren zwölf Gelenke. Greif- und Teleoperationsziele werden auf sechs Geräteachsen abgebildet.
- Schnittstellen
- E2: EtherCAT + RS-485; E4: EtherCAT + CAN FD. Versorgung: 24–48 V; Links-/Rechtshand und Sensorik nach Variante.
- Rückmeldung & Integration
- T1-Varianten ergänzen laut Herstellertabelle acht taktile Sensoren.
Surge
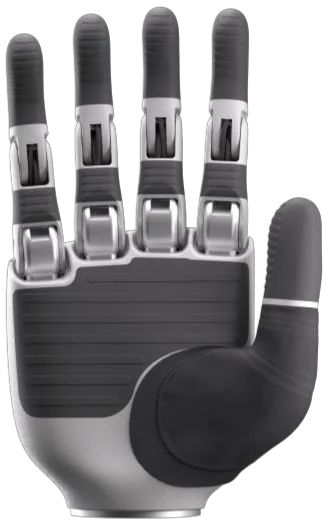
6 angetriebene DoF · modulare Finger
Details & Quellen
- Einsatz
- Greifen und handschuhbasierte Teleoperation mit einzeln austauschbaren Fingermodulen.
- Ansteuerung
- Sechs angetriebene DoF mit MANUS-Handschuhkompatibilität. Retargeting bildet Handschuhbewegungen auf Achsen und Grenzen der Hand ab.
- Schnittstellen
- RS-485; nominal 48 V (Datenblatt v1.3). Protokoll und Firmware werden für die Handvariante festgelegt.
- Rückmeldung & Integration
- Optionale taktile Kraftsensorik: 80 einzeln adressierbare Taxel pro Finger. Taxel sind Sensorelemente, unabhängig von den Bewegungs-DoF.
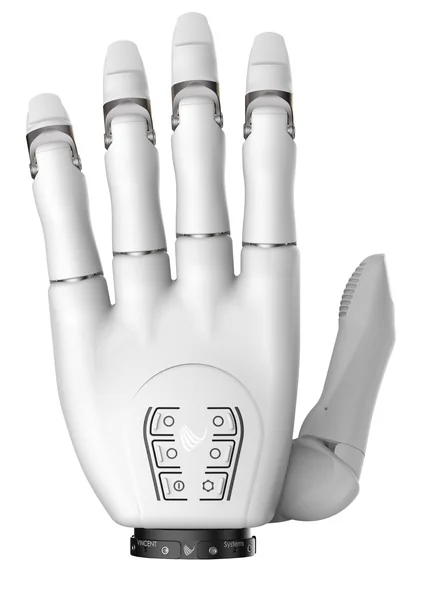
VINCENTevolution5
6 Motoren · 6 unabhängige DoF · 11 Gelenke
Details & Quellen
- Einsatz
- Menschenähnliches Handhaben für Service- und humanoide Robotik; vom Hersteller am ARMAR-7 des KIT gezeigt.
- Ansteuerung
- Sechs Motoren steuern sechs unabhängige DoF bei elf Gelenken. Schnittstelle und Software sind für die Robotikanwendung angepasst.
- Schnittstellen
- Robotikschnittstelle, Versorgung und SDK werden für die ausgewählte Robotikvariante festgelegt.
- Rückmeldung & Integration
- Telemetriefelder und Aktualisierungsraten werden mit der ausgewählten Robotikschnittstelle festgelegt.
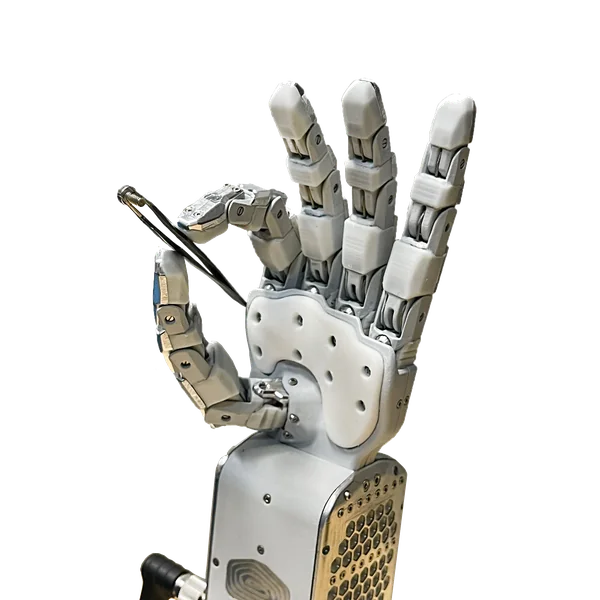
ARTUS Lite
20 DoF · 16 aktuiert + 4 unteraktuiert
Details & Quellen
- Einsatz
- Feinmanipulation, Fingerkoordination und Lernaufgaben, die viele unabhängige Gelenksollwerte benötigen.
- Ansteuerung
- Lite-API: sechzehn Gelenksollwerte und vier unteraktuierte DoF. Das Handmodell legt Gelenkreihenfolge, Grenzen und Retargeting fest.
- Schnittstellen
- Python-API der ARTUS-Familie: RS-485/Modbus RTU oder TCP. Transport und API-Version folgen dem Kompatibilitätsprofil des Modells.
- Rückmeldung & Integration
- Zustandsabfragen, Kalibrierung und Fehlerbehandlung folgen dem gewählten Hand-, Firmware- und API-Profil.
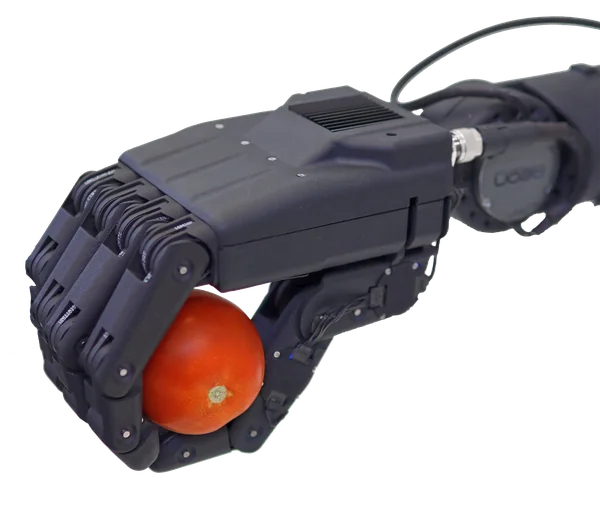
HandEffector
11 / 14 QDD-Aktoren · 11–19 DoF
Details & Quellen
- Einsatz
- Kontaktsensitives Greifen mit Gelenkdrehmomentinformationen und Wahrnehmung direkt am Objekt.
- Ansteuerung
- Quasi-Direct-Drive-Aktoren mit Gelenkdrehmomenterfassung. Aktorzahl, passive Gelenke und Fingerspreizung folgen der Konfiguration.
- Schnittstellen
- RS-485 und USB, 24 V. Befehlsmodi und Aktualisierungsraten werden für die gewählte Konfiguration festgelegt.
- Rückmeldung & Integration
- Gelenkposition, -geschwindigkeit und -drehmoment; integrierte 5-MP-RGB-Kamera, ToF-Tiefensensor und ARM-Prozessor mit AI-Beschleuniger.
Ein Profil pro Werkzeug
| Ebene | Inhalt des Profils |
|---|---|
| Mechanik & Versorgung | Links-/Rechtsvariante, Adapter, Tool-Frame, Masse/Schwerpunkt, Spannung und Spitzenstrom |
| Treiber | Bus und Firmware; Griffvorgaben, Fingergruppen- oder Gelenksollwerte; unterstützte Befehlsmodi und Grenzen |
| Rückmeldung | Position/Strom, Gelenkdrehmoment, Fingerspitzenkraft oder Tastsensorfelder; Zeitstempel und Kalibrierung |
| Verhalten | Griffbestätigung, Kommunikations-Timeout, Freigeben/Halten, Reset und Wiederanlauf |
Kontakt am Handgelenk
Ein sechsachsiger Handgelenksensor misst resultierende Kraft und Moment. Taktile Elemente erfassen lokale Finger- oder Handflächenkontakte. Wähle ein oder beide Handgelenke passend zum Prozess und aktualisiere das Werkzeugprofil beim Werkzeugwechsel.
Weiter mit Kraft-Momenten-Sensorik, Control und Schnittstellen und dem Hardware-Ökosystem.