
Vision und Tastsinn
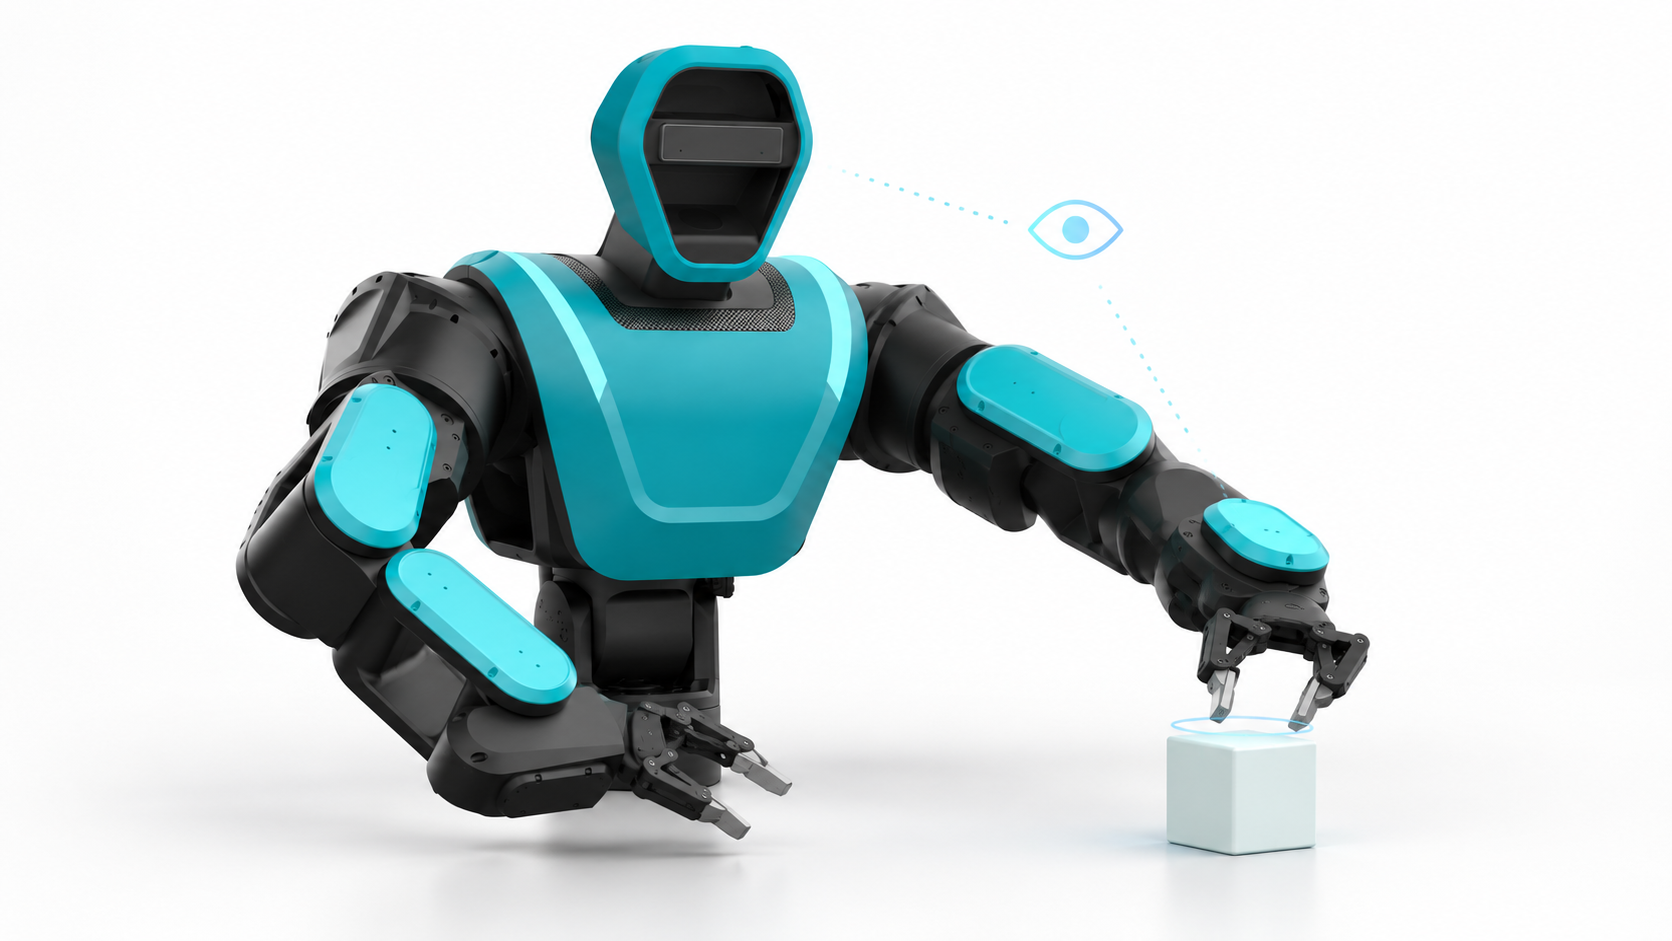
Verbinde Bild- und Kontaktbeobachtungen mit dem Zustand einer Roboteranwendung. Das Konzept zeigt, wie Wahrnehmung einen nächsten Schritt unterstützt, während Beobachtung und Aktion getrennt bleiben.
Demnächst verfügbar
Eine kompakte Anleitung und praktische Beispiele zu diesem Konzept werden vorbereitet.