
Lokale Vision mit PLEXA
Starte mit deinen eigenen Teilen, einer Kamera und den vorbereiteten lokalen Modellen auf dem Readiness-Kit-PC. Vision Studio verbindet Bildsammlung, Labeling, Training und Prüfung in einer Oberfläche — für Industrieanwendungen, Lehre und Forschung.
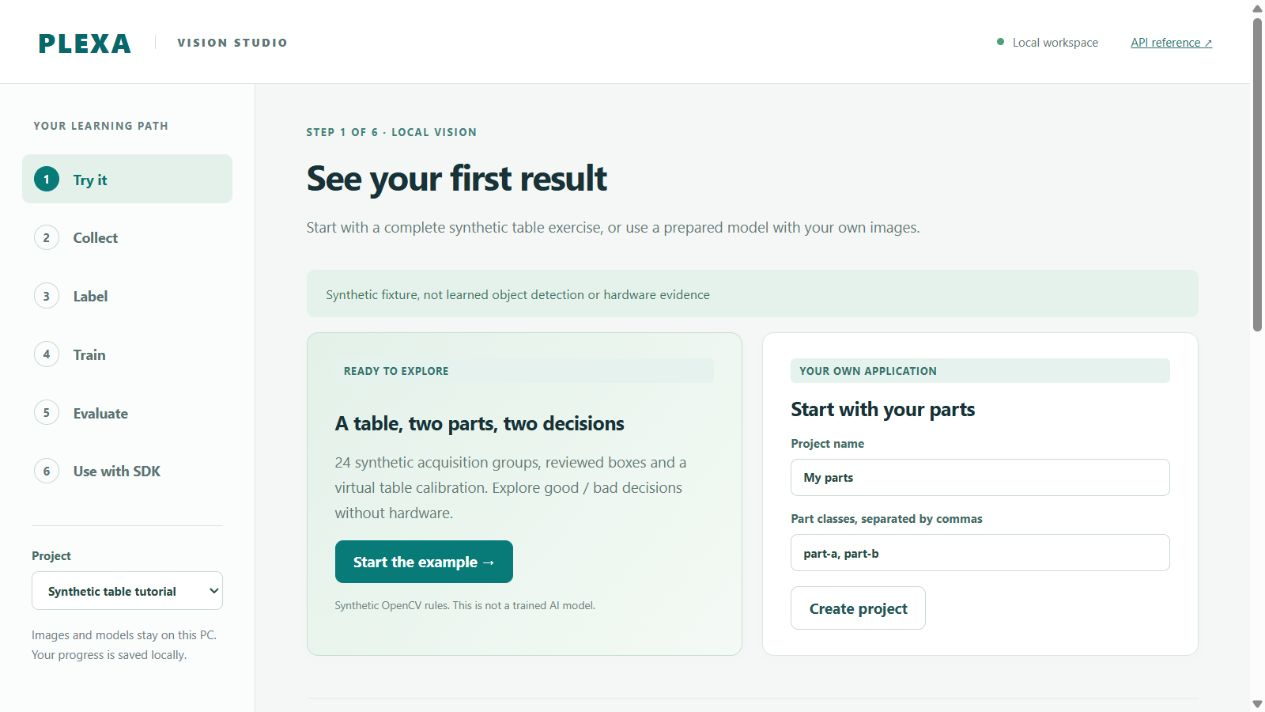
Quickstart: vom eigenen Teil zur Roboteranwendung
- Arbeitsumgebung öffnen. Starte das vorbereitete Vision Studio auf dem Kit-PC. Öffne bei laufendem lokalem Dienst Vision Studio, lege ein Projekt an und benenne deine Teileklassen.
- Bilder sammeln und labeln. Füge Bilder deiner eigenen Teile hinzu oder nimm sie mit der ausgewählten Kamera auf. Markiere Objekte und relevante Qualitätsklassen. Berücksichtige unterschiedliche Teilepositionen und Lichtverhältnisse.
- Eigenes Modell anlernen. Wähle das vorbereitete lokale Modell, prüfe die Labels und starte einen Trainingslauf für deine Teile. Halte separate Bilder für die Auswertung zurück.
- Prüfung ausprobieren. Vergleiche die Vorhersagen mit deinen Testbildern. Lege fest, wie deine Anwendung mit einem Gutteil, einem Ausschussteil oder einem unsicheren Ergebnis umgehen soll.
- Roboter verbinden. Verwende Python oder Node.js, um aus dem Prüfergebnis die nächste Operation abzuleiten: ein Teil anfahren, sortieren oder den Prozess fortsetzen. Konfiguriere für positionsbezogene Aktionen die Kamera-zu-Roboter-Kalibrierung. Prüfe eine Bewegungsvorschau und starte anschließend die konfigurierte Operation ausdrücklich über die Control API.
Vision Studio liefert die Beobachtungen; deine Roboteranwendung verwendet das Runtime-SDK zum Planen und Ausführen der Bewegung. Derselbe Ablauf eignet sich für eine Qualitätsprüfstation oder ein Hochschulprojekt, das ein neues Modell untersucht.
Mit Codex oder Claude Code entwickeln
Zum Kit gehören Codex, Claude Code und Claude Desktop. Nutze die vorbereiteten Assistenten, um die SDKs zu erkunden, das Projekt zu verstehen und deine Anwendung mit der vorhandenen Dokumentation zu entwickeln.
Ein Einstiegsprompt für Codex oder Claude Code:
Lies die lokale Projekt-README und die Agent-Anweisungen. Hilf mir, mit den installierten Modellen ein Vision-Studio-Projekt für meine eigenen Teile aufzubauen. Verwende das vorhandene Python- oder Node.js-SDK, um Prüfergebnisse mit einer Roboteranwendung zu verbinden. Zeige mir, welche Kamera-, Kalibrierungs- und Robotereinstellungen ich vorgeben muss, bereite eine Bewegungsvorschau vor und lass mich die Roboteroperation ausdrücklich starten.
Demnächst verfügbar
Detaillierte Anleitungen für Kamera, Labeling, Training und Roboteranwendungen werden vorbereitet. Starte mit der lokalen Arbeitsumgebung und den unten verlinkten SDK-Einstiegen.
Vorbereitete Kit-Software · Python-SDK · Node.js-SDK · Control API