
Plattform und Mechanik
Arbeitshöhe, Zugang und belastetes Werkzeug bestimmen den Aufbau.
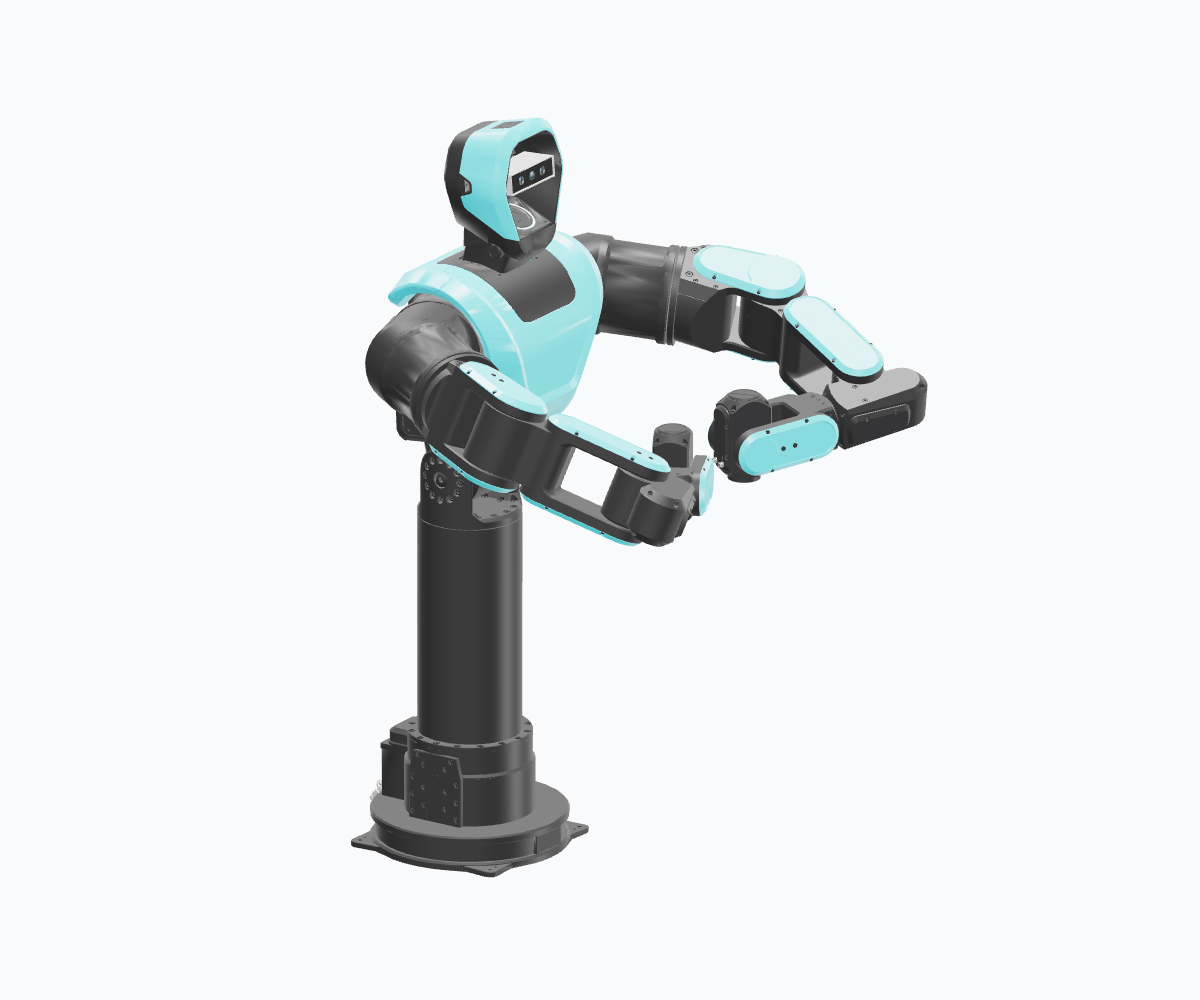
Arbeitsplätze · Maschinenbeschickung
PLEXA One S1
Eine feste Arbeitshöhe mit drehbarer Säule. Ein Ausgangspunkt für Manipulation an Arbeitsplätzen und Maschinen.
- Säulenmodul
- S3
- Roboterachsen
- 15
- Gezeigte Montage
- OEM · NONE
PX1-H1-T1-S3-NONEOptional · lädt das 3D-Modell auf Wunsch
Plattformvarianten
| Familie | Säule | Achsen | Einsatz |
|---|---|---|---|
| PLEXA One S1 | Statisch; S3 in der gezeigten Referenz | 15 | Fester Arbeitsplatz / OEM-Montage |
| PLEXA One L1 | Linearhub L1 | 15 | Wechselnde Arbeitshöhen |
| PLEXA One X1 | Hubschwenk SL1 | 17 | Zusätzliche Oberkörperpositionierung |
Der Konfigurator beschreibt Hardwaremodule und Achszahlen. Das Robotermodell enthält Gelenknamen, Reihenfolge und Grenzen. Produktfamilie und Säulenmodul sind getrennte Angaben.
Mechanische Module
| Modul | Auswahl | Festlegen |
|---|---|---|
| Kopf | H1 Abdeckung / H2 Vision-Option | Befestigung und separate Kameraauswahl |
| Torso | T1-Referenz | Armkonfiguration, Schnittstellen, Asset-Revision |
| Säule | S1 kurz / S3 lang statisch; L1 / SL1 | Höhe, Hub, Bewegungsraum |
| Basis | NONE / SB1 stationär; M1 / M2 mobil | Verankerung, Andocken, Versorgung; AMR-Integration |
| Werkzeuge | Greifer / Hand, Adapter, optionaler Handgelenksensor | Masse, Schwerpunkt, Werkzeugframe |
Beispiel-SKU: PX1-H1-T1-S3-NONE. Die Teilenummer identifiziert die mechanische Auswahl; Werkzeuge, Sensoren und Rechner werden separat spezifiziert.
Installationsprüfung
- Struktur und Lasten: Befestigungsbild, Schrauben, Steifigkeit und Werkzeugkräfte unter Last.
- Freiraum und Kabelführung: beide Arme, Objekte, Säulenbewegung, Biegeradien und Servicezugang; Arbeitsräume.
- Mobilität: Basisstabilität, Boden, Andocken, Navigation, DC-Versorgung und abgestimmte Schutzfunktionen.
Nutze komponentenspezifische Zeichnungen und Kennwerte: Robotic-Solutions-CAD · Handbücher.
Sensoren
Kamera, Position und Aufnahmerechner wählst du unter Wahrnehmung und Rechner; Handgelenksensorik und Werkzeuge unter Werkzeuge und Hände.
Modul- und Sensorkombinationen erkunden
Gemeinsame Steuerungsarchitektur
HORST Control
IPC und Embedded Mainboard bilden die gemeinsame Robotersteuerung. Zusätzliche AI-Rechner betreiben Wahrnehmung und Anwendungslogik; die Ausführungshoheit bleibt bei der Steuerung.
Anwendungen reichen Anfragen über Runtime ein. Runtime koordiniert Zulassung und Bewegungsablauf; das RT Module übernimmt gepufferte Ausführungspfade.
Technische Doku öffnenGeometrie und Softwareidentität
Roboter-Asset, Gelenkreihenfolge/-grenzen, Basis-/Werkzeugframes und Kollisionsmodell gehören zur SKU. Modulwechsel aktualisieren Kalibrierung, Erreichbarkeit und Kabelbewegung. Bei mobilen Basen werden tatsächliche Kinematik und Schnittstelle festgelegt.
Weiter mit Control und Schnittstellen und Safety und Inbetriebnahme.