
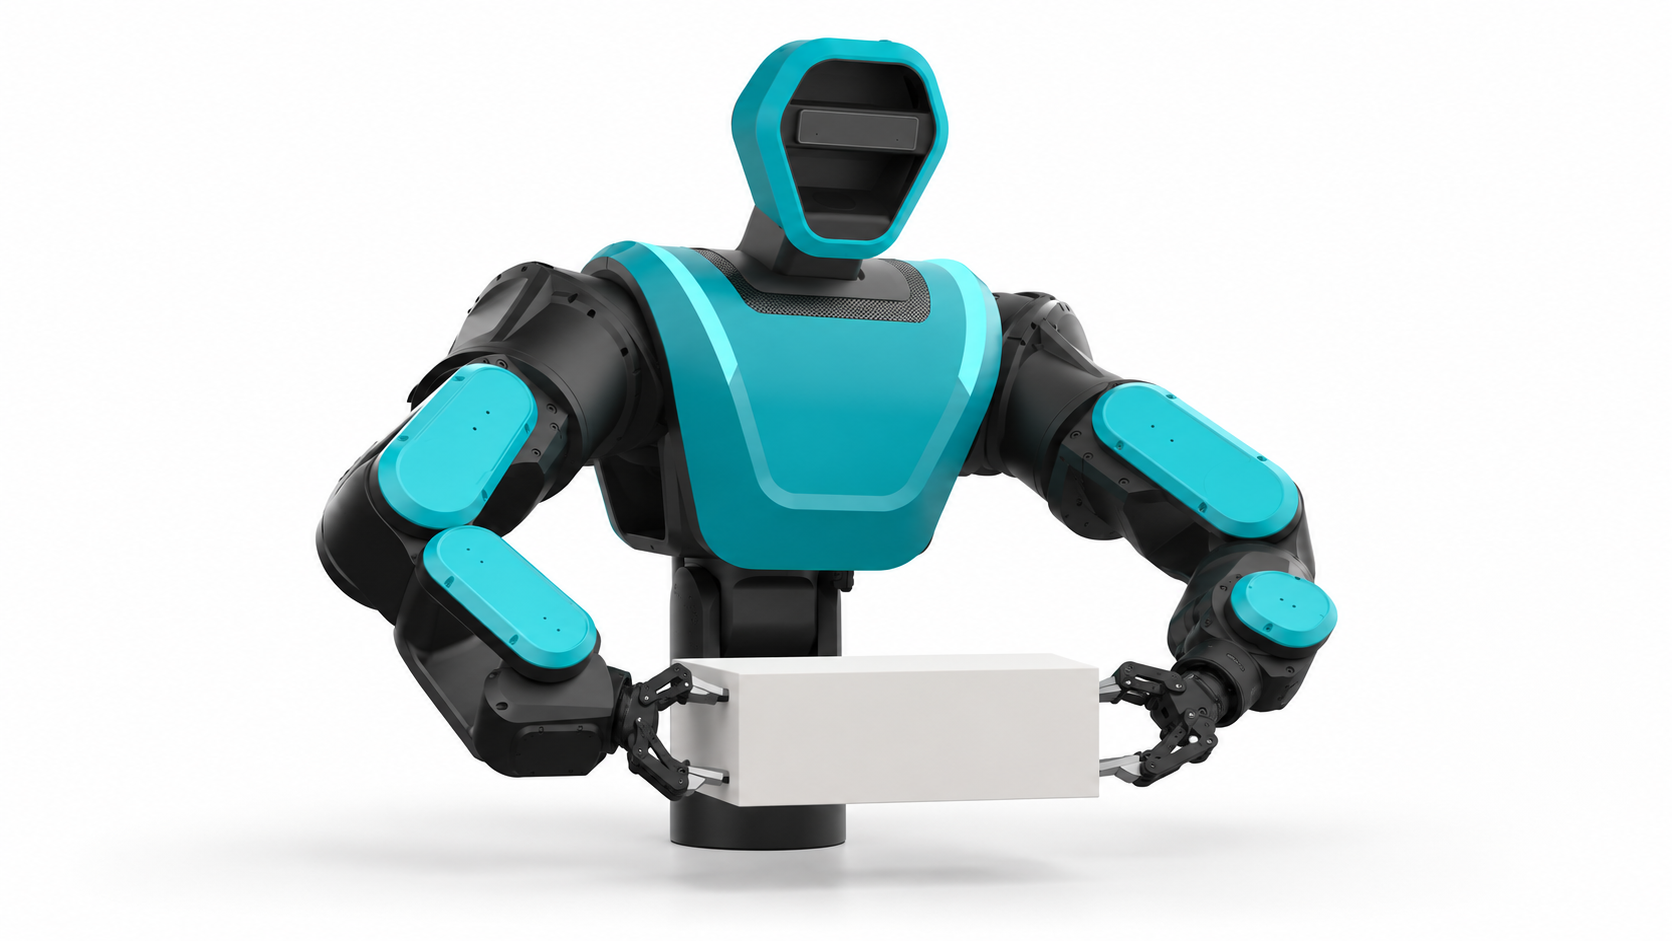
Bimanuelles Handling
Entdecke, wie zwei Arme ein Werkstück gemeinsam handhaben, Bezugsrahmen abstimmen und eine gemeinsame Aufgabe organisieren. Das Konzept verbindet Robotergeometrie, Beobachtung und koordinierte Anfragen.
Demnächst verfügbar
Eine kompakte Anleitung und praktische Beispiele zu diesem Konzept werden vorbereitet.