
Roboterkinematik
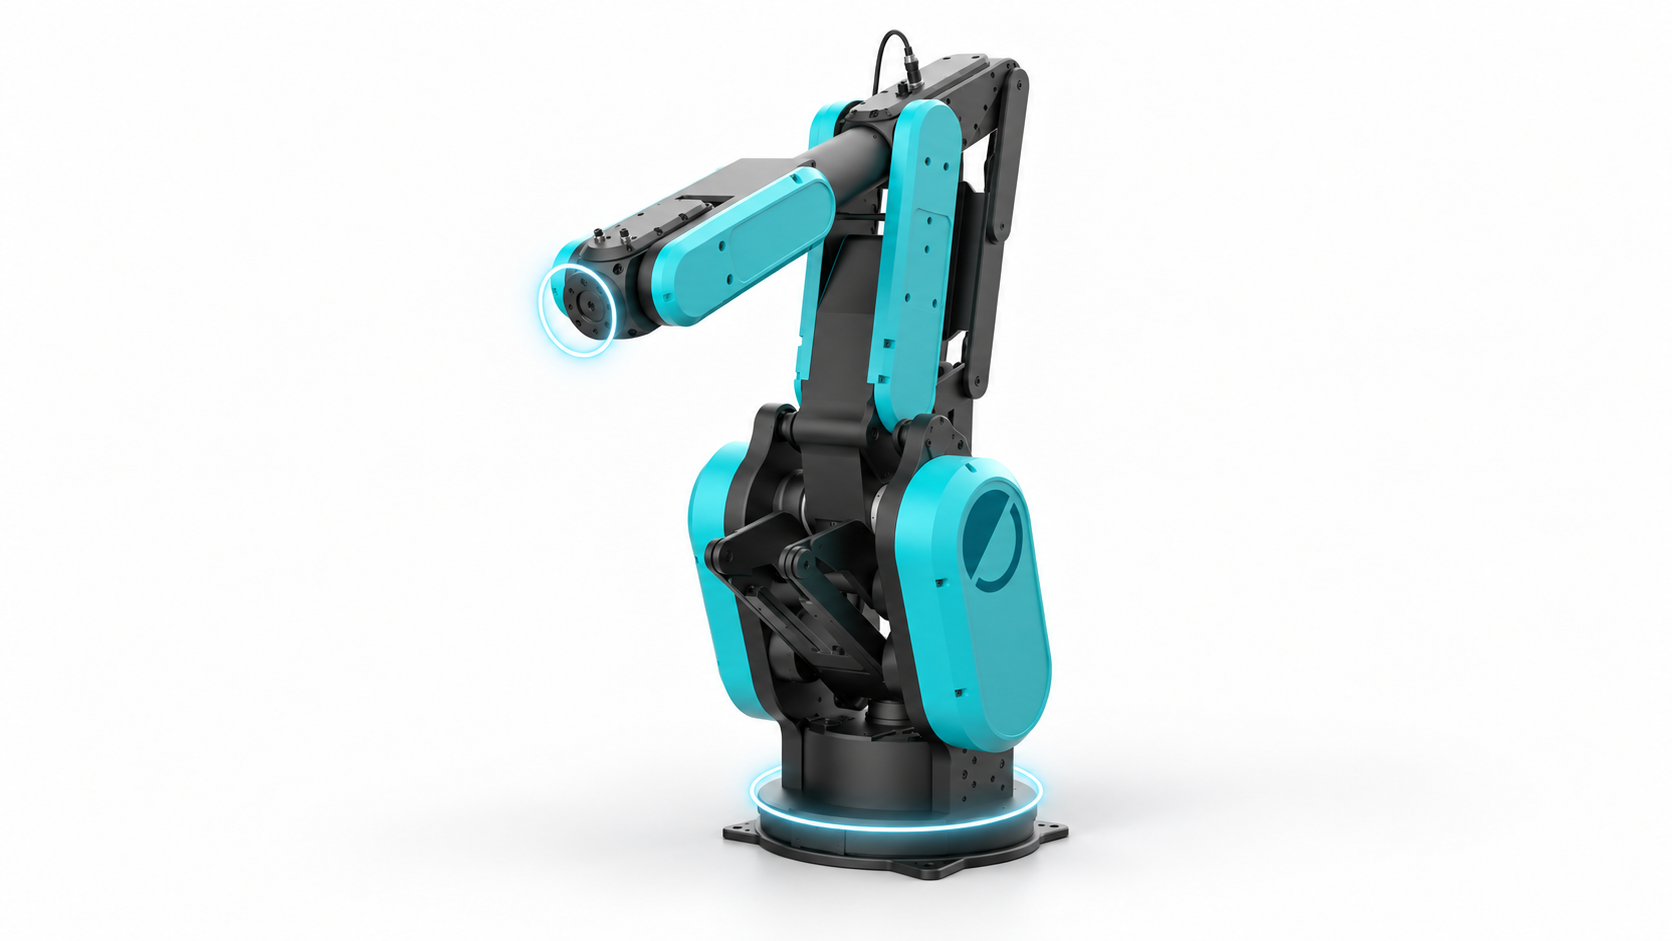
Verbinde Gelenkpositionen, Werkzeugpose und Koordinatensysteme. Ein konsistentes Robotermodell hilft deiner Anwendung, Ziele zu beschreiben und eine Bewegungsvorschau zu verstehen.
Demnächst verfügbar
Eine kompakte Anleitung und praktische Beispiele zu diesem Konzept werden vorbereitet.