
Softwareintegration
Deine Software übernimmt Wahrnehmung, Greifplanung und Aufgabenlogik. Wähle auftragsbasierte Operationen oder einen gepufferten Gelenkpfad und nutze den passenden Client.
Roboterzugriff und Offline-API
Aufträge und vollständige Trajektorien
Deine Anwendung fordert eine Operation an. Runtime übernimmt die Ausführung; deine Anwendung verfolgt Status und Fehler.
/ws/runtime- Zustand lesen
GetCurrentRobotJoints · GetMotionStatus- Vorschau
PreviewMotion → MotionPlan- Bewegen
MoveToJoints · MoveLinear- Trajektorie
ExecuteTrajectory- I/O
SetOutput- Stoppen
StopRobotMotion
Ein Greifzyklus folgt beobachten → auswählen → anfordern → bewerten. Sensoridentität, Zeitstempel, Koordinatensysteme und Gültigkeit fließen in die Entscheidung ein; der Ausführungszustand bestimmt den nächsten Schritt.
Vorbereitete Entwicklungsumgebung
Die bereitgestellten Python- und Node.js-Projekte enthalten SDK-Pakete, Runtime Testkit, Lockfiles und VS-Code-Run-/Debugprofile. Öffne das vorbereitete Projekt; seine Tasks starten die passende lokale Fixture vor dem Beispiel.
Je vier Python- und Node.js-Beispiele zeigen Status, Streams, Vorschau und explizit freigegebene Fixture-Befehle für alle 48 RPCs an der HORST600-S5-Fixture. Das Dashboard bietet außerdem PLEXA-One-S1-/L1-/X1-Profile für synthetische HDK-Zustände und API-Experimente.
Lokaler Schnellstart · Python SDK · Node.js SDK · Vorbereiteter PC und Werkzeuge
Simulator- und Ökosystem-Workflows
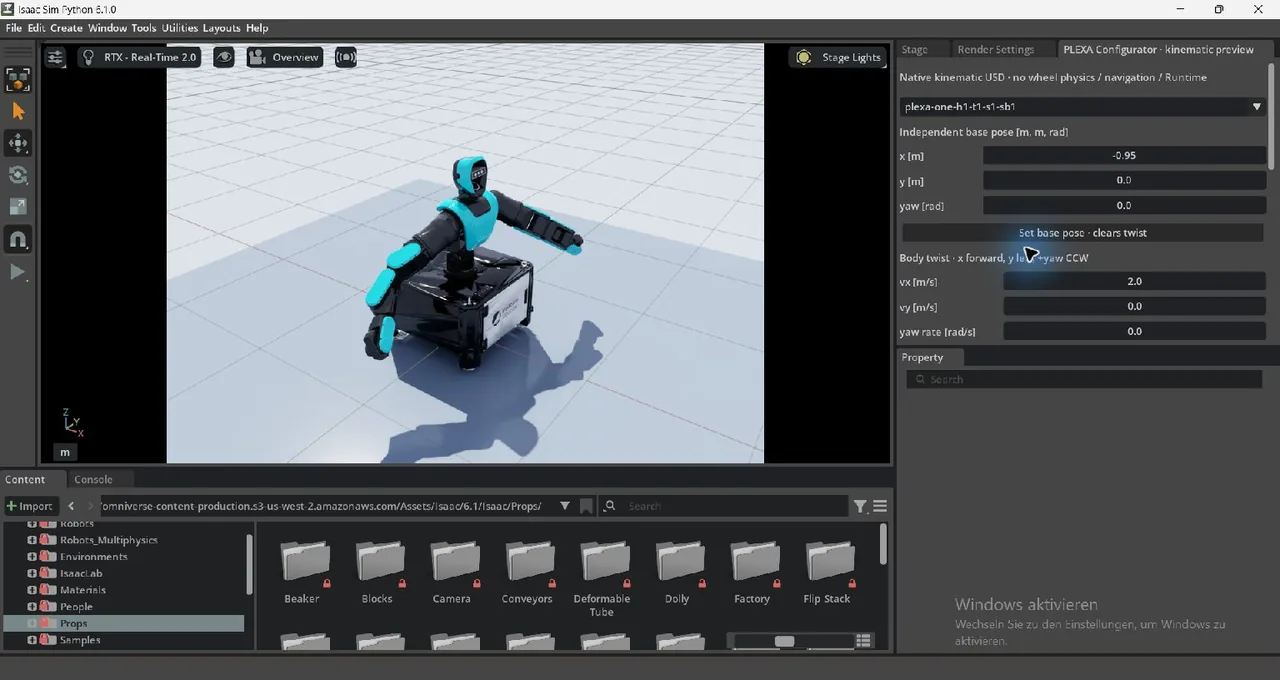
Nutze das Testkit für API-Verhalten; für Modelle, Szenen und Physikexperimente wählst du einen nativen Simulator. Isaac Sim beschreibt den gemeinsamen Asset- und Szenenworkflow; Simulatorübersicht und Ökosystemkatalog führen zur backendbezogenen Einrichtung und den Werkzeugen.
Isaac Sim · H1/T1/S1/SB1
ROS 2 verbindet Robotikabläufe; Foxglove zeigt Zeitreihen, 3D-Beobachtungen und MCAP-Aufzeichnungen. Anwendung, Sensornachweis und Deployment verwenden dieselbe Konfigurationsidentität.