
Code & Schnittstellen
Binde Roboter, Greifer, Kamera und I/O über offene Schnittstellen an. Starte mit den Python- oder Node.js-Beispielen; nutze ROS 2 für deinen Robotik-Workflow.
DEIN KIT · QUICKSTART
Lerne dein HORST600-System kennen, öffne die vorbereitete Entwicklungsumgebung und baue deinen ersten Ablauf mit Kameras, Werkzeugen und eigener KI auf.
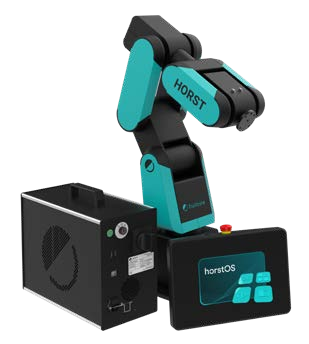
Erkunde die Komponenten über die Markierungen oder die Liste. Die Zelle zeigt das Zusammenspiel von Roboter, Peripherie und optionalen Erweiterungen; deine Systemunterlagen beschreiben deine eigene Konfiguration.
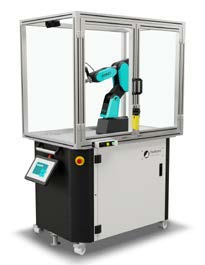
Der Roboter führt die Bewegungen deiner Anwendung aus. Binde deine eigene Logik über die Roboter-APIs an und nutze die Modell- und Werkzeugkonfiguration deines Systems.
Roboter-APIs & SDKsDEIN RECHNER
Entwickle auf der vorbereiteten Workstation und binde KI-Modelle über Provider-APIs an. Lokale Werkzeuge übernehmen Kameras, Anwendungslogik und die Roboteranbindung.
Nutze den installierten Softwarestand und die dokumentierte Aufnahme-Konfiguration deines Rechners.
WAHRNEHMUNG & INTERAKTION
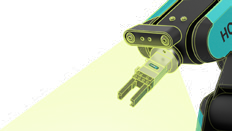
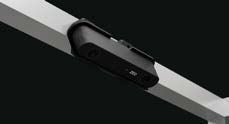
USB-Stereo mit der Stereolabs ZED 2i oder GMSL2 mit ZED X Mini: Wähle die Anleitung passend zu Kameras und Aufnahmehardware deines Kits. Feste und bewegte Perspektiven ergänzen sich.
Vision-Workflows öffnenDer vorbereitete PC verbindet die Werkzeuge für Code, Wahrnehmung und KI. Öffne die Beispiele zu deinem installierten Softwarestand und gehe mit den verlinkten Anleitungen weiter.
Binde Roboter, Greifer, Kamera und I/O über offene Schnittstellen an. Starte mit den Python- oder Node.js-Beispielen; nutze ROS 2 für deinen Robotik-Workflow.
Codex, Claude Code und Claude Desktop unterstützen die Entwicklung. Erkunde die vorbereiteten lokalen Sprach- und Vision-Modelle, YOLO und TensorFlow auf deiner Rechnerkonfiguration.
Nutze den PLEXA OS Simulation Layer im Early Access für Szenenaufbau und Simulation. Teste Client-Anfragen lokal mit dem Runtime-Testkit und erkunde das Simulator-Ökosystem.
Vor dem realen Roboterbetrieb
Schließe Installation, Inbetriebnahme und Übergabe mit den Anleitungen für dein geliefertes System ab. Die lokalen Fixture-Adressen in den SDK-Beispielen gehören zum Testkit; für den Roboter nutzt du die Verbindungskonfiguration deines Systems.