
Tutorial: die Gazebo-Preview untersuchen
Ziel: Das lokale G2-Modell öffnen und seine sechs Gelenkzustände über ROS lesen. Nutze die gepinnte Offline-Vorbereitung. Masse, Trägheit, Schwerpunkt, Effort und Dämpfung sind explizit unvalidierte Platzhalter.
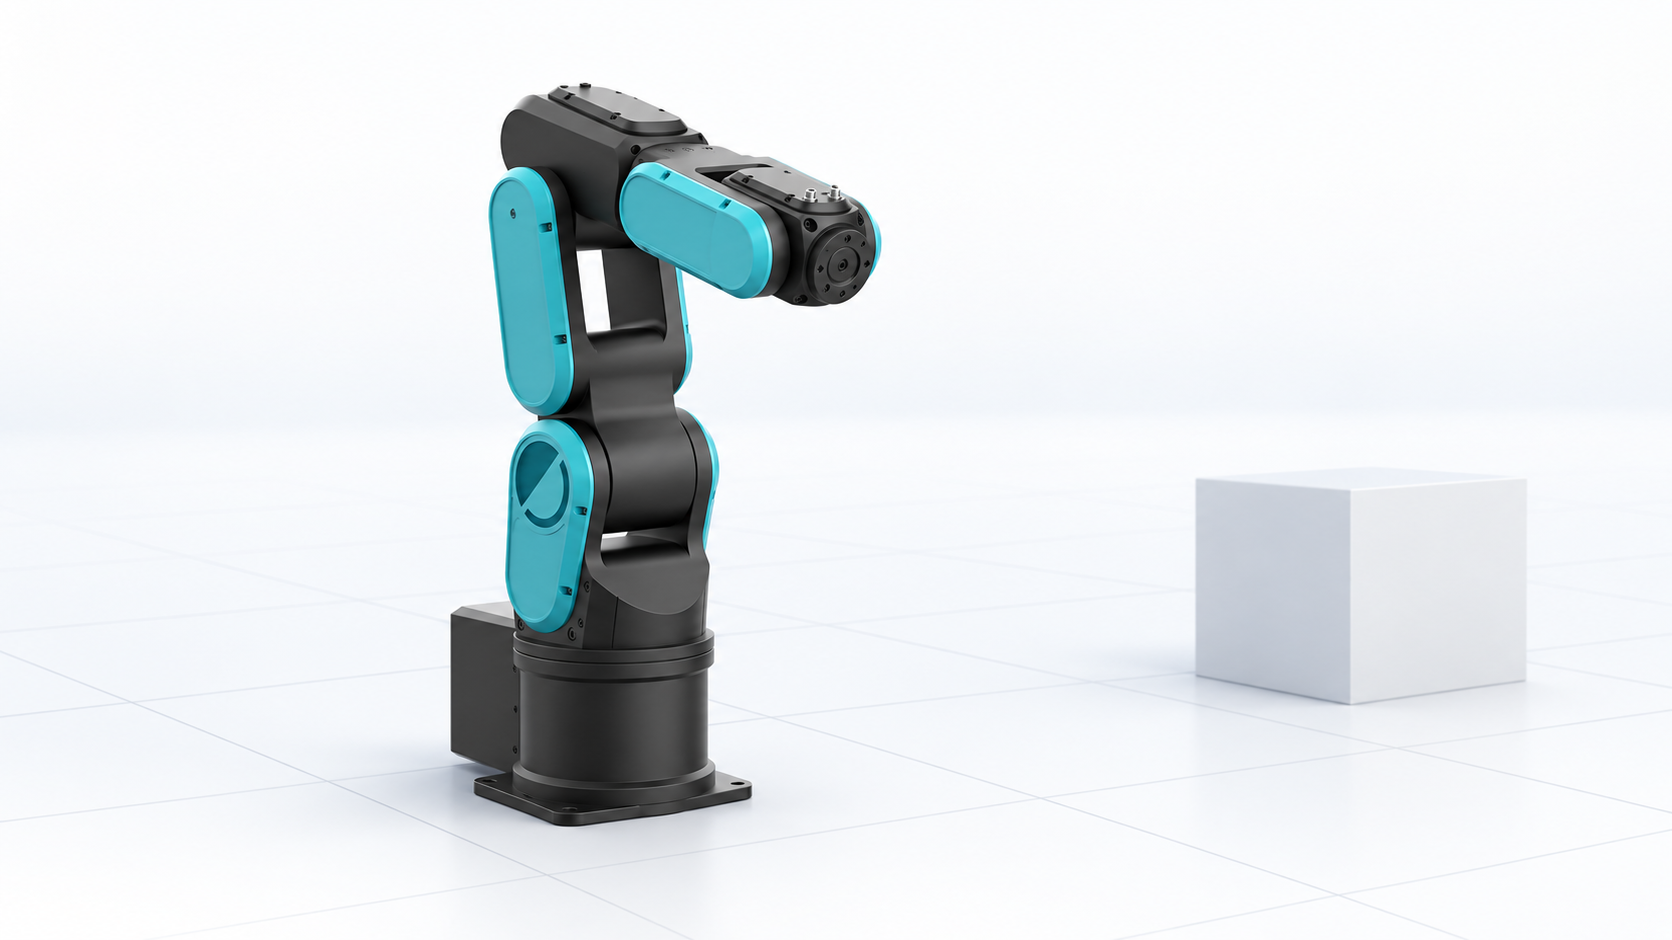
Lokale Softwareansicht
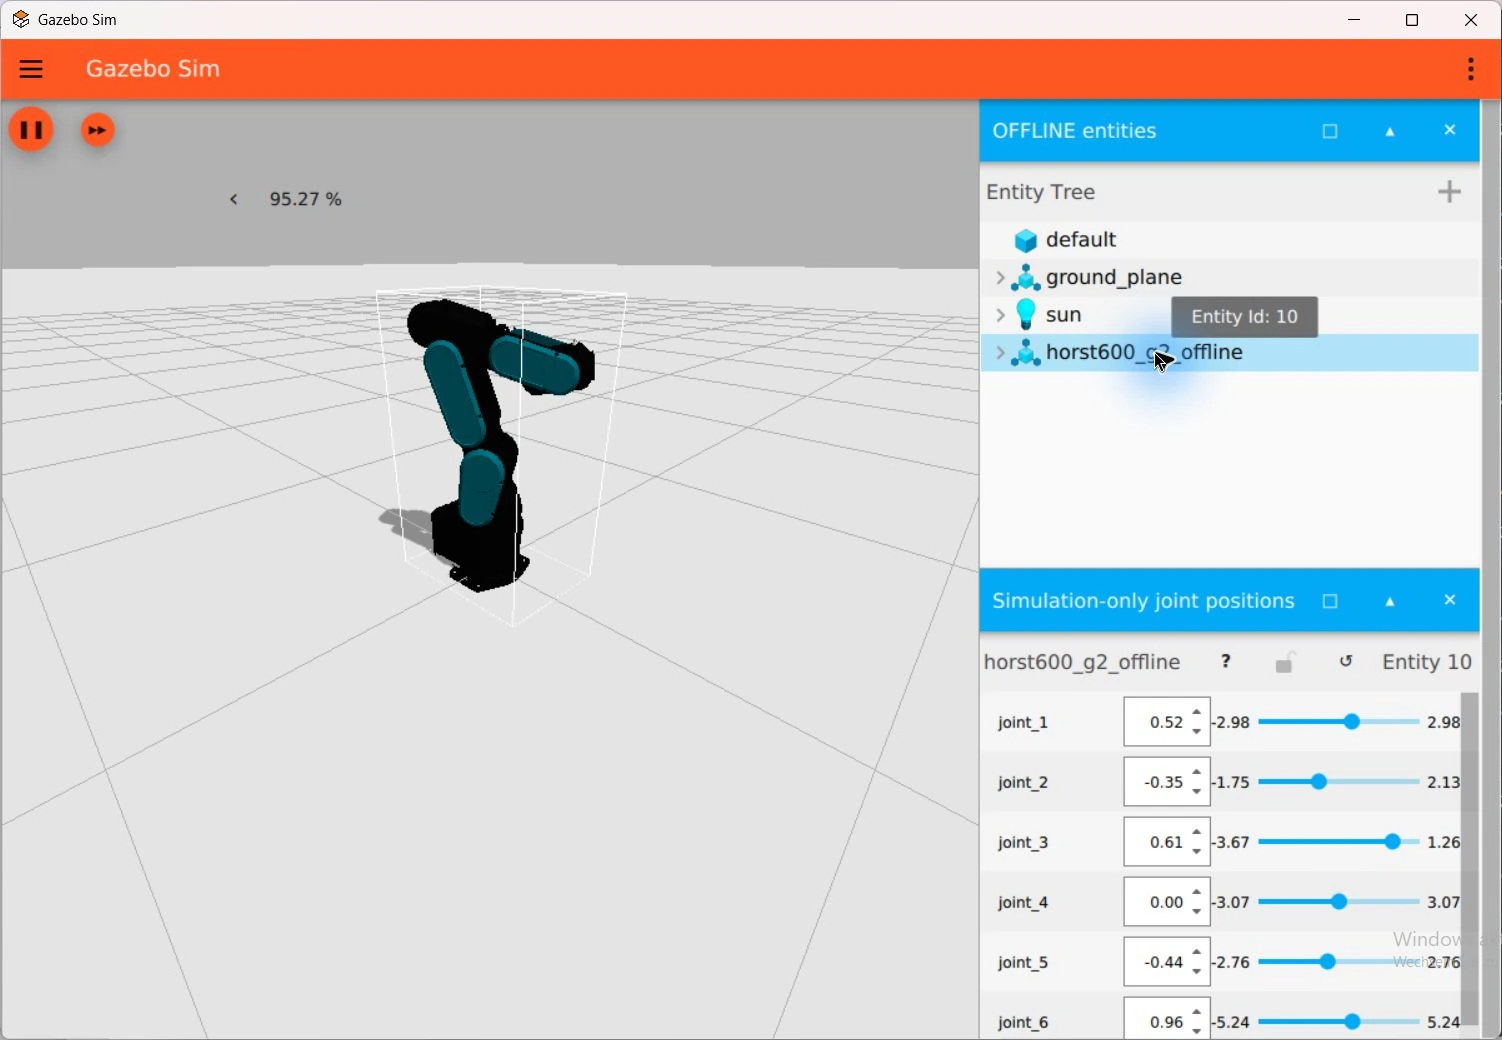
Integrationsfenster und Darstellungsvarianten vergleichen.
1. Prüfen und starten
Von der Workspace-Wurzel unter Windows:
pwsh -File integrations/ros/env/launch-horst-rviz.ps1 -Mode Gazebo -CheckOnly
pwsh -File integrations/ros/env/launch-horst-rviz.ps1 -Mode Gazebo
Dies öffnet Gazebo Harmonic / Sim 8.15.0 über authentifiziertes VcXsrv. Isolierte ROS-Domain ist 79, Gazebo-Partition plexa_horst600_g2_offline. Es benötigt keinen Runtime-Supervisor oder Endpunkt. Halte nur eine Instanz dieses Modus aktiv.
2. Das Modell untersuchen
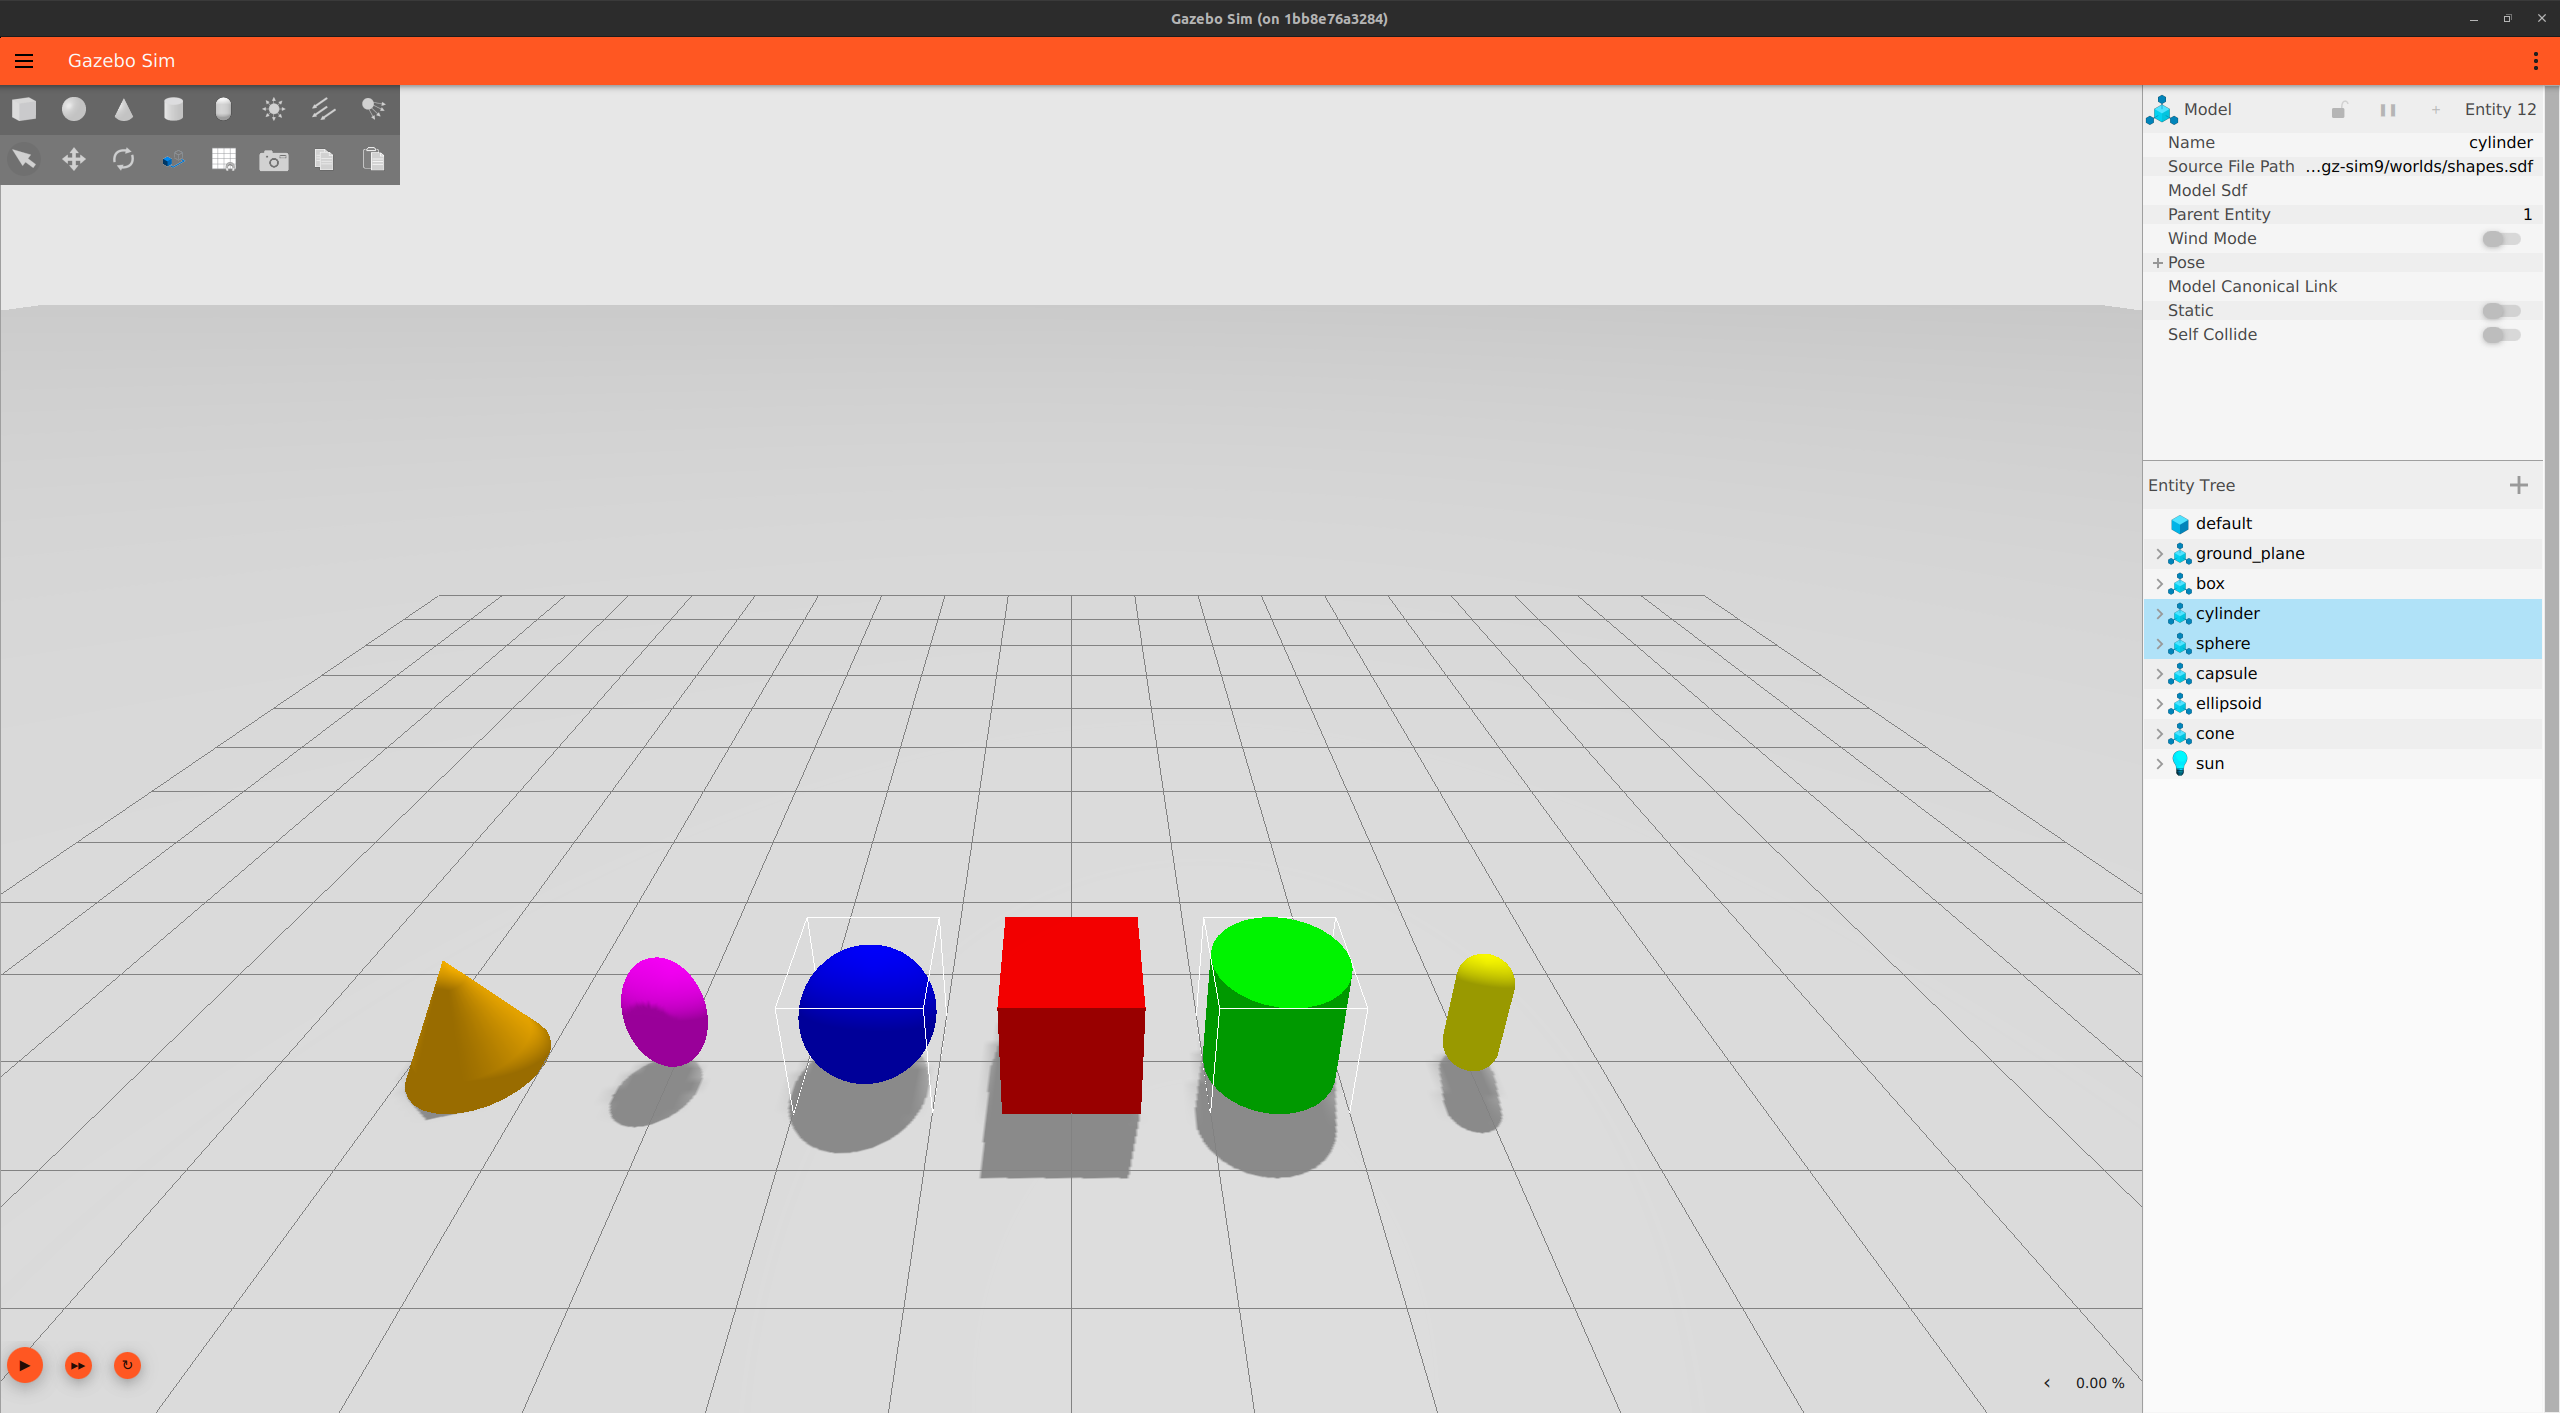
Nutze den Entity Tree rechts, um ein Modell zu finden, und klappe seine Links und Gelenke auf. Der Component Inspector darüber zeigt die Eigenschaften der gewählten Entity. Der visuelle Rundgang erklärt diese Orientierungspunkte genauer.
Wähle horst600_g2_offline im Entity Tree. Das Modell hat sieben Visual-Links, sechs Drehachsen und eine feste Basis. Die sechs lokalen Positionsregler nutzen Radiant und beeinflussen nur dieses Gazebo-Modell. Gravitation und Selbstkollision sind deaktiviert.
Nutze diese Szene für Ansicht und Gelenkzustände. Dynamik, Drehmomentvorhersagen, Controller-Tuning und physische Kollisionsbewertung benötigen ein separat validiertes Physikmodell.
3. ROS-Ausgabe untersuchen
Nach Laden von Jazzy und Overlay in WSL:
ROS_DOMAIN_ID=79 ros2 topic echo /gazebo_preview/joint_states --once
ROS_DOMAIN_ID=79 ros2 topic echo /clock --once
Erwartetes Ergebnis: joint_1…joint_6-Positionen in Radiant und Simulationszeit. Die Bridge-Richtung ist nur Gazebo → ROS. Sie hat kein ROS-Command-Topic, Runtime-Client oder Hardwareinterface.
4. Diagnostizieren und stoppen
Bei fehlender ROS-Ausgabe prüfe Domain 79 und Bridge-Prozess. Bei Assetfehlern prüfe vor erneutem Versuch Modellhashes und LFS-Inhalte. Physikwerte sind in models/robots/horst600/gazebo-preview-parameters.json dokumentiert; diese Datei beschreibt die verwendeten Platzhalter und ihre Herleitung.
Stoppe eigenen Simulator und Bridge mit Ctrl+C im Launcherterminal. Zurück zur ROS-Übersicht.