
Ein visueller Rundgang durch die Integrationen
Beginne mit Vom Auftrag zur nächsten Verbesserung · Demnächst verfügbar, um diese Anwendungen in einen gemeinsamen Ablauf einzuordnen. Der interaktive Rundgang verbindet Auftrag, Programm, Runtime und Rückmeldungen. Hier kannst du anschließend die tatsächlichen Anwendungsfenster untersuchen.
Wähle unten eine Aufgabe und öffne das zugehörige Werkzeug. Jede Ansicht zeigt dir, wo du Eingaben, Modellidentität, Zeitbasis und Ergebnis findest. Die Bilder stammen aus lokalen Simulatoren, synthetischen Replays und gespeicherten Anwendungsabläufen.
Konzeptionelle Illustration: Status, Preview und Replay
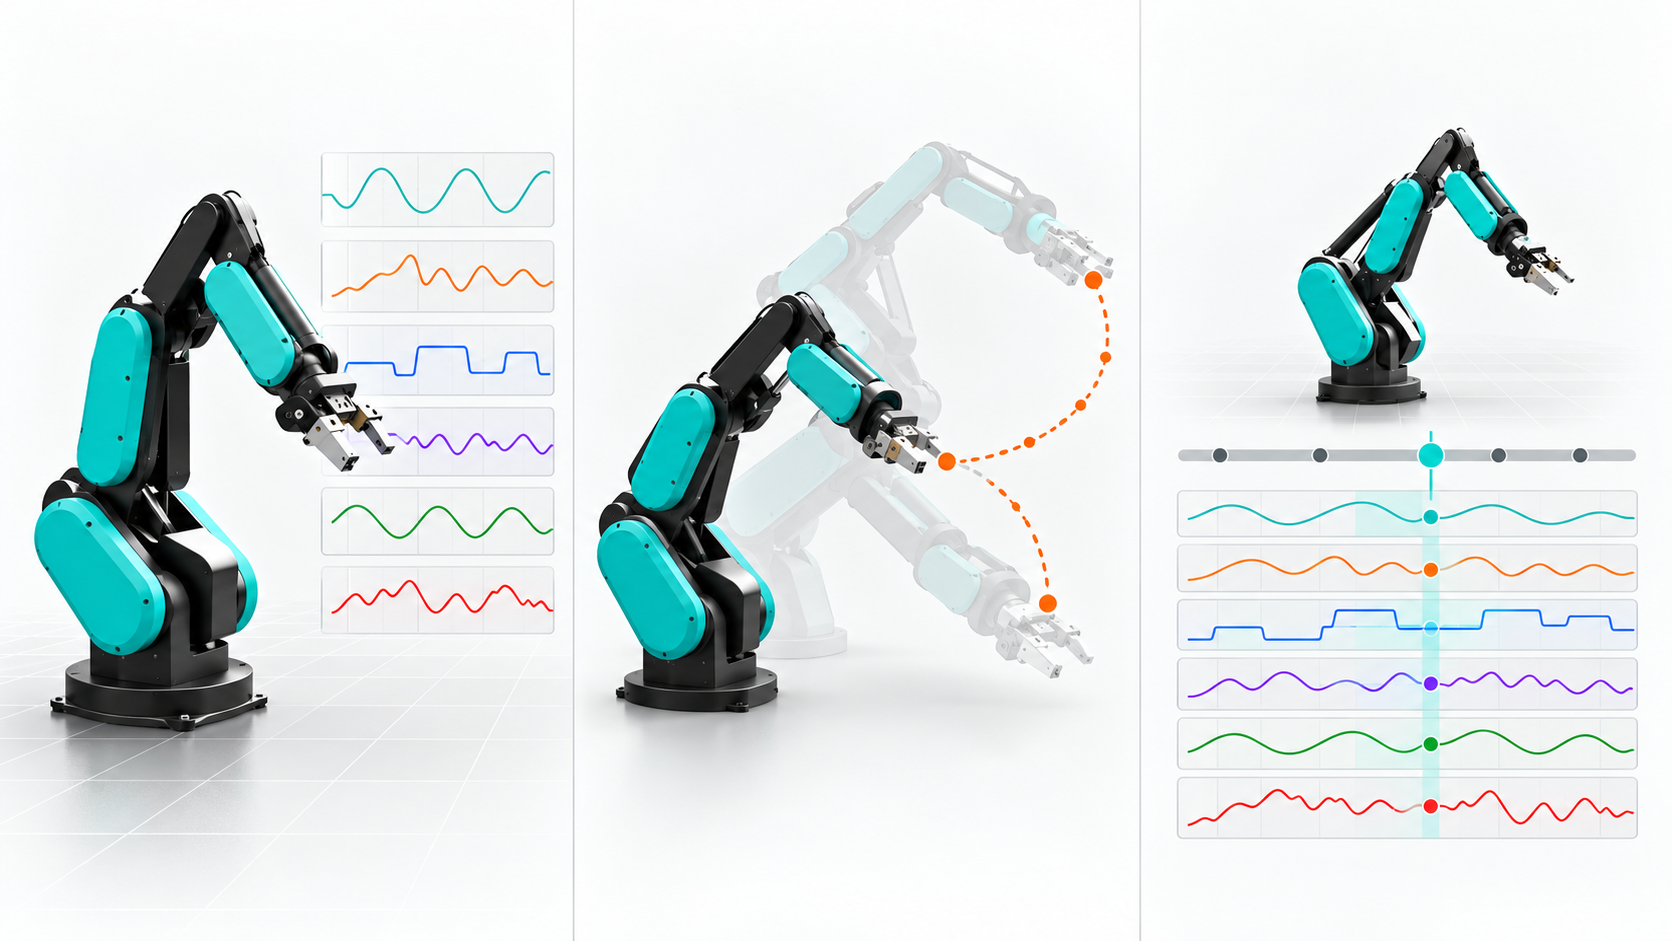
Wähle ein Werkzeug und klappe seine Ansichten auf. „Zweite Ansicht vergleichen“ zeigt bei den neueren Aufnahmen ein zweites, separat beschriebenes Bild. Datum, Quelle und Grenzen stehen direkt am Bild.
1. Status lesen
1. Status lesen
Beginne mit der Roboteridentität und dann den Gelenken. Eine Statusanzeige ist nützlich, wenn du Quelle und Freshness erkennen kannst.
- Node: Untersuche entdeckten Namen und Gelenkwerte in der Konsole; Runtime-Gelenke bleiben in Grad.
- Python / Viser: Vergleiche exakte Modell-ID und geordnete Gelenkzuordnung und unterscheide gemessenen Status von der gekennzeichneten Preview.
- ROS / RViz: Prüfe Fixed Frame, sechs Gelenknamen und Diagnose, bevor du einem stillen oder bewegten Modell vertraust. Eine eingefrorene Anzeige kann veraltete Eingaben bedeuten.
Beginne hier: Node-Status · Demnächst verfügbar · Python-Status · Demnächst verfügbar · Viser-Notebook · Demnächst verfügbar · RViz-Ansicht.
2. Eine lokale Preview untersuchen
2. Eine lokale Preview untersuchen
Eine Geisterpose oder ein Pfad hilft beim Konfigurationsvergleich. Lies das Quellenlabel, bevor du dieses Bild als Roboterbewegung interpretierst.
- Eine Runtime-Preview ist eine Planungsantwort zur Untersuchung.
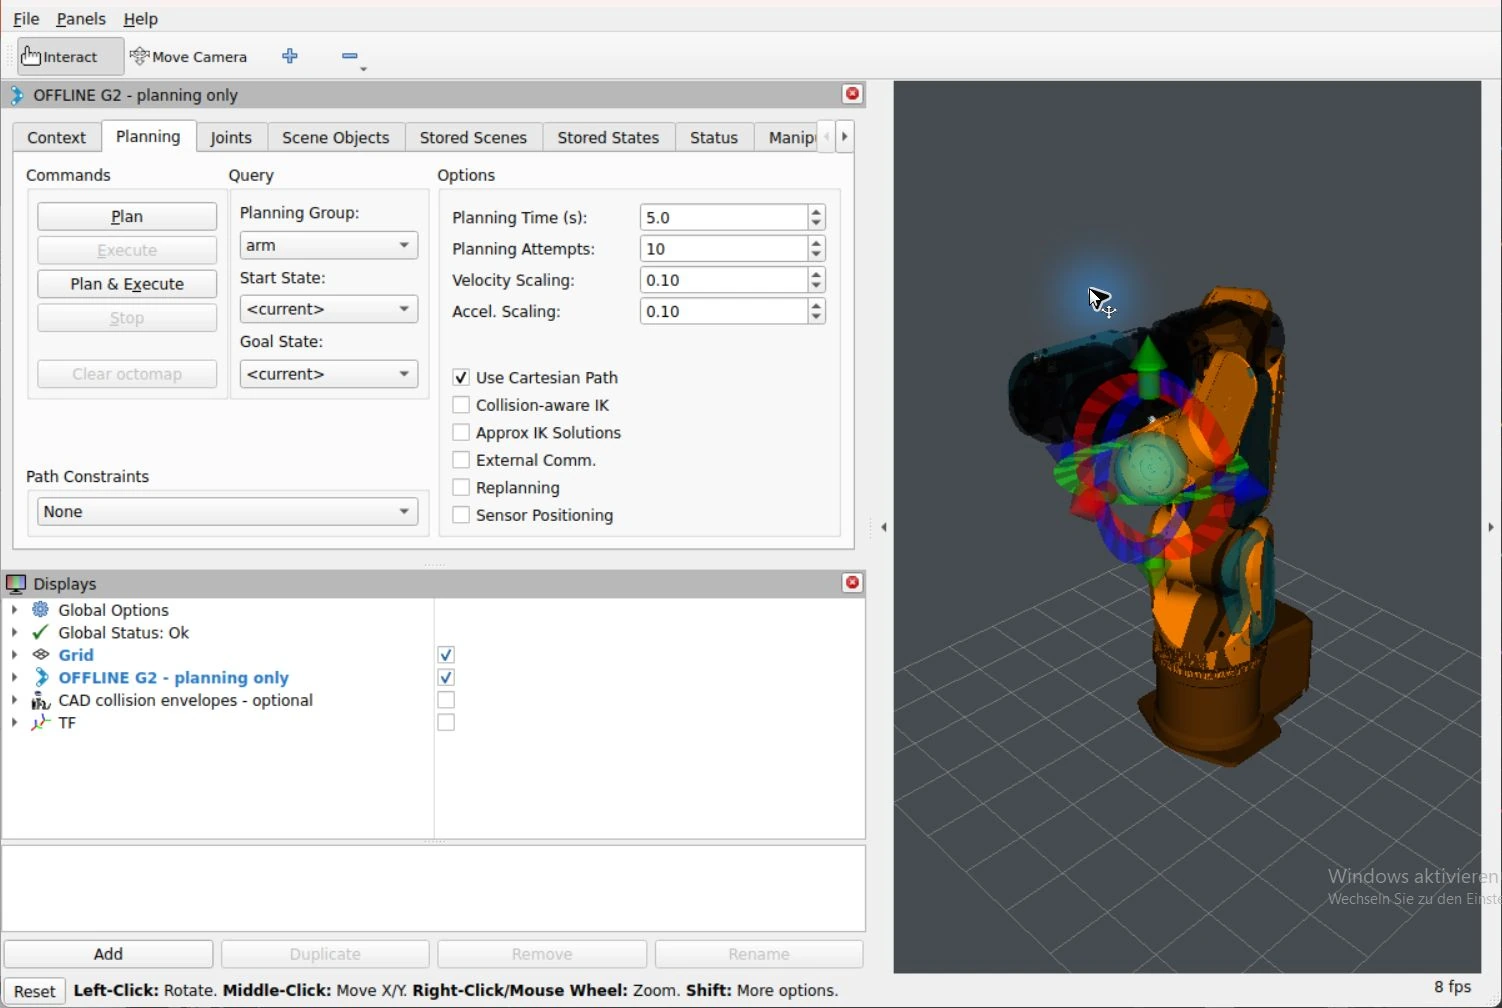
- Der G2-MoveIt-Launch nutzt synthetischen lokalen Gelenkzustand und einen getrennten Offline-Kollisionsvorschlag. Seine Ausführung ist deaktiviert.
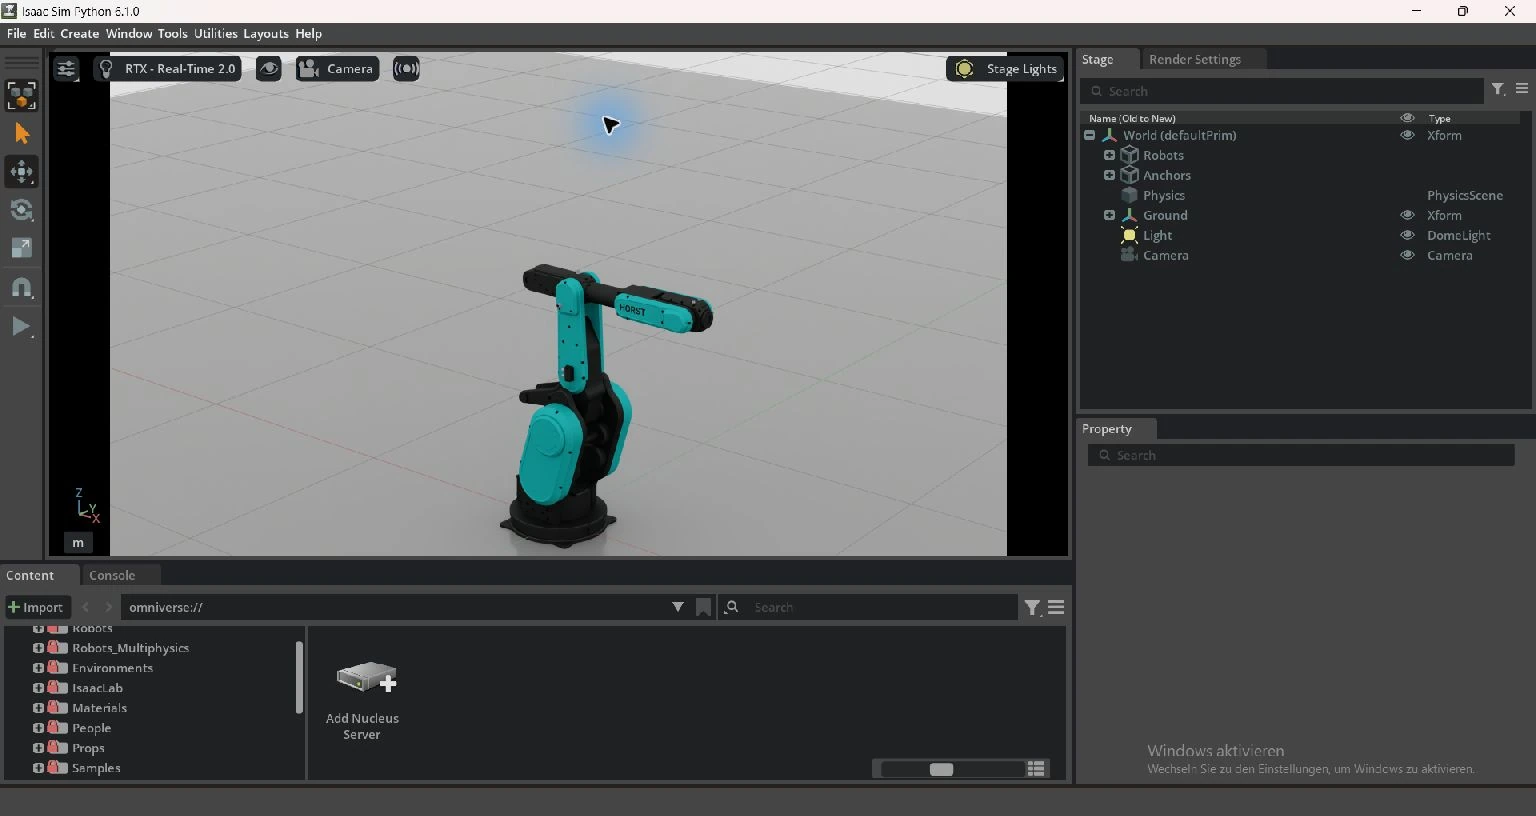
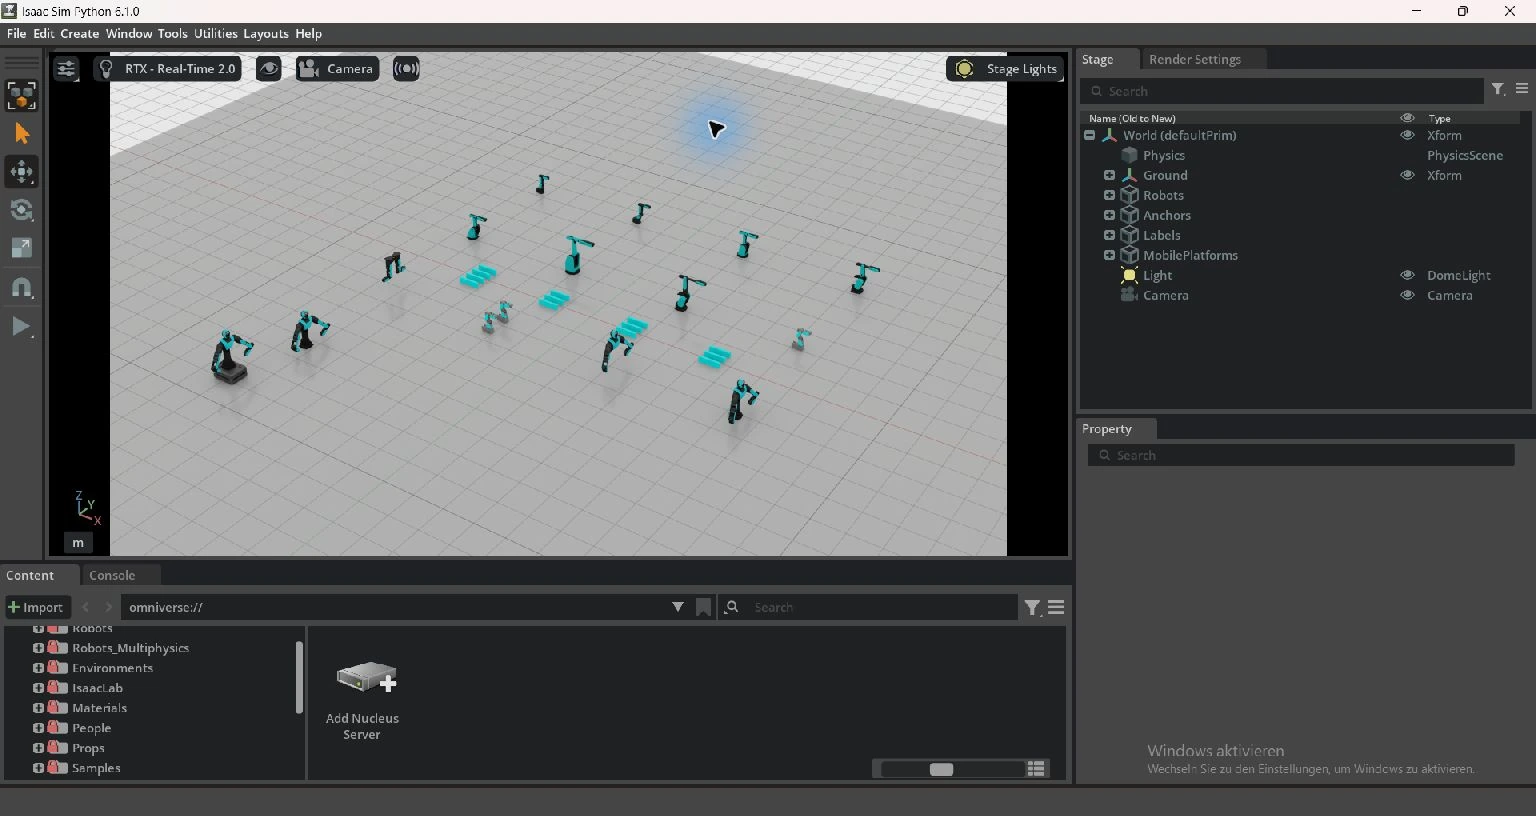
- Isaacs Portfolio- und Szenenbewegung sind skriptgesteuerte Simulatordemos. Ein USD allein zu öffnen startet diese Skripte nicht.
Beginne hier: Node-Preview · Demnächst verfügbar · MoveIt-Planung · Isaac-Portfolio · Demnächst verfügbar.
3. Aufgezeichnete Daten prüfen
3. Aufgezeichnete Daten prüfen
Bewege den Wiedergabecursor und vergleiche die sechs Gelenkverläufe zu diesem Zeitpunkt. Entscheidend sind Datenherkunft, Einheiten und Bedeutung der Zeitstempel.
- Eine Fixture-Aufnahme hat feste Testwerte und synthetische Zeit.
- Eine Simulatoraufnahme speichert empfangene Runtime-Antworten; Empfangszeit ist kein Sensormesszeitstempel.
- Der Showcase interpoliert Fixture-Posen und ist explizit synthetisch. Ein stiller Simulator sollte flache Verläufe liefern.
Beginne hier: MCAP-Aufzeichnung · Demnächst verfügbar · Foxglove-Wiedergabe · Demnächst verfügbar.
In Gazebo orientieren
In Gazebo orientieren
Dies ist ein unveränderter Upstream-Screenshot, keine PLEXA- oder HORST-Aufnahme. Er zeigt Gazebos Beispielwelt mit Formen, damit du Szene, Entity Tree und Component Inspector vor dem Öffnen der lokalen G2-Preview findest. Oberflächendetails können vom gepinnten lokalen Build abweichen.
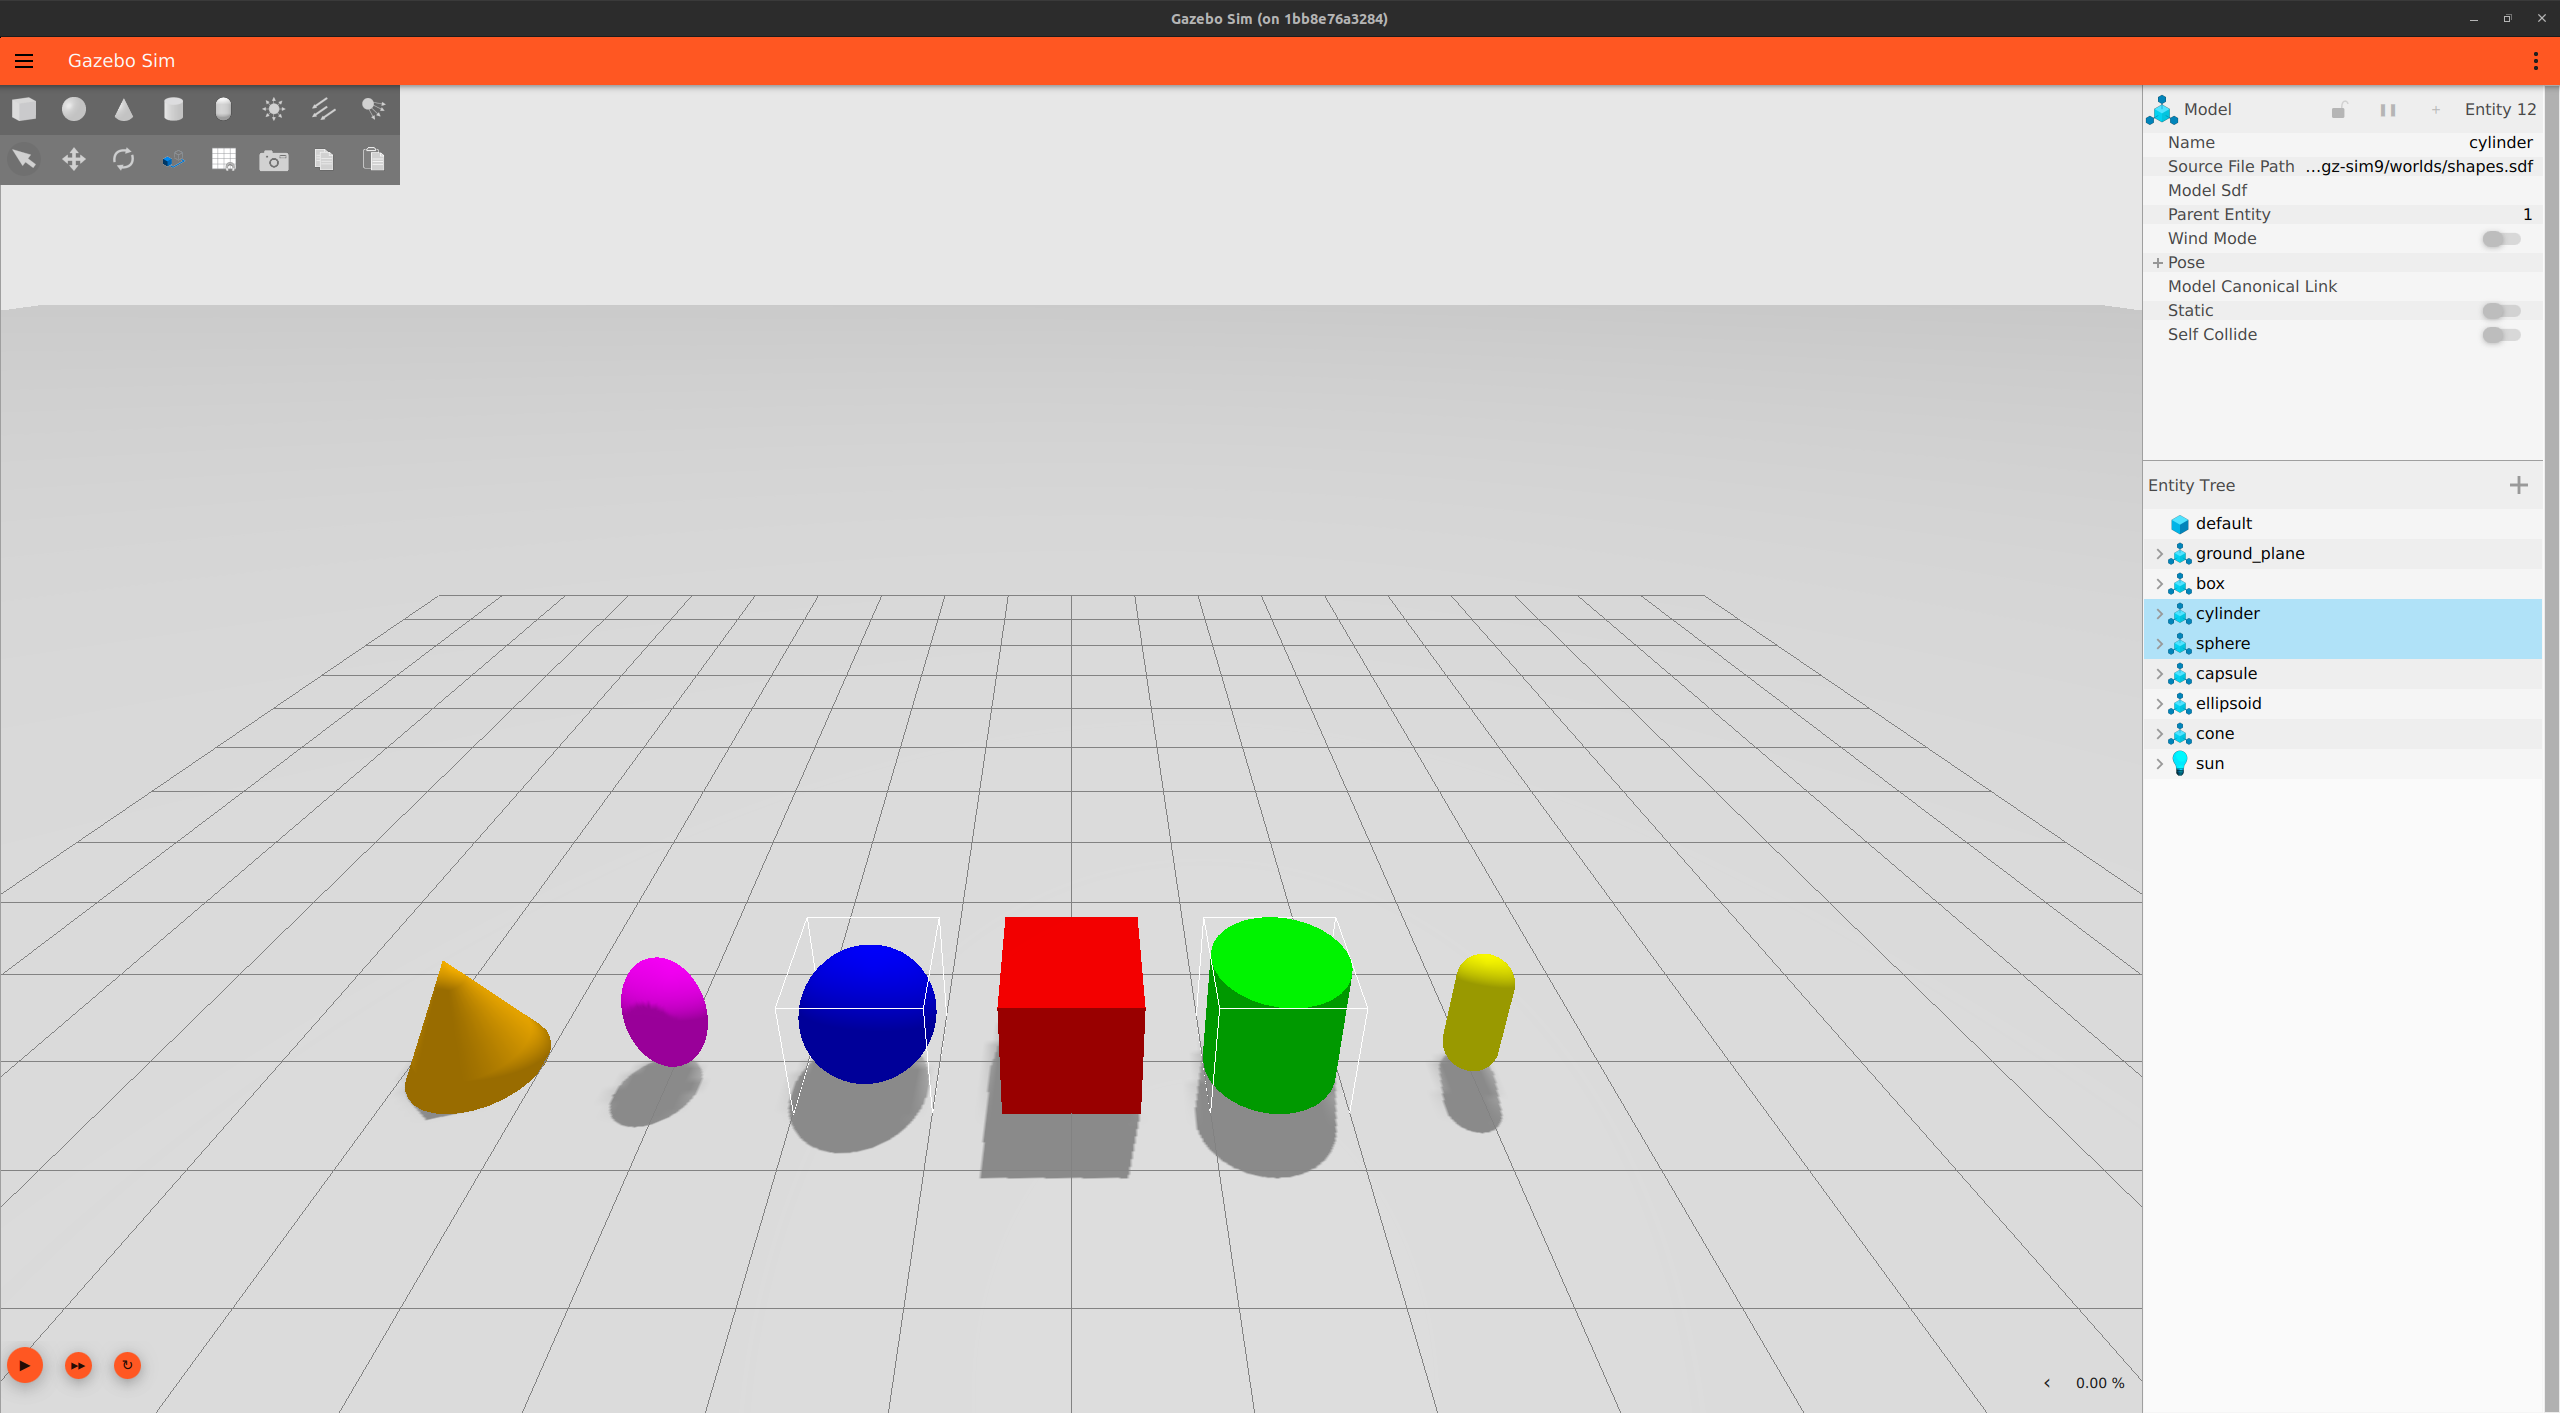
- Szene: Untersuche das Modell und orientiere die Kamera am Raster.
- Entity Tree rechts: Wähle ein Modell und klappe Links und Gelenke auf.
- Component Inspector darüber: Prüfe die Eigenschaften der gewählten Entity.
Nutze das Gazebo-Tutorial für den tatsächlichen Windows-Launcher, Domain 79 und lesende ROS-Bridge. Die Physikwerte bleiben Platzhalter.
Tatsächliche Integrationsfenster
Dies sind echte Anwendungsaufnahmen und keine generierten UI-Illustrationen. RViz nutzt helle/dunkle Szenenhintergründe mit seinen üblichen Qt-Bedienelementen. Isaac Sim behält seine native dunkle Oberfläche und eine helle Stage. Theme-Unterschiede bedeuten keine unterschiedlichen Integrationsfähigkeiten.
Zusätzliche Ansichten: Simulatoroberflächen und S5-Replay
Gazebo Sim
Gazebo Sim
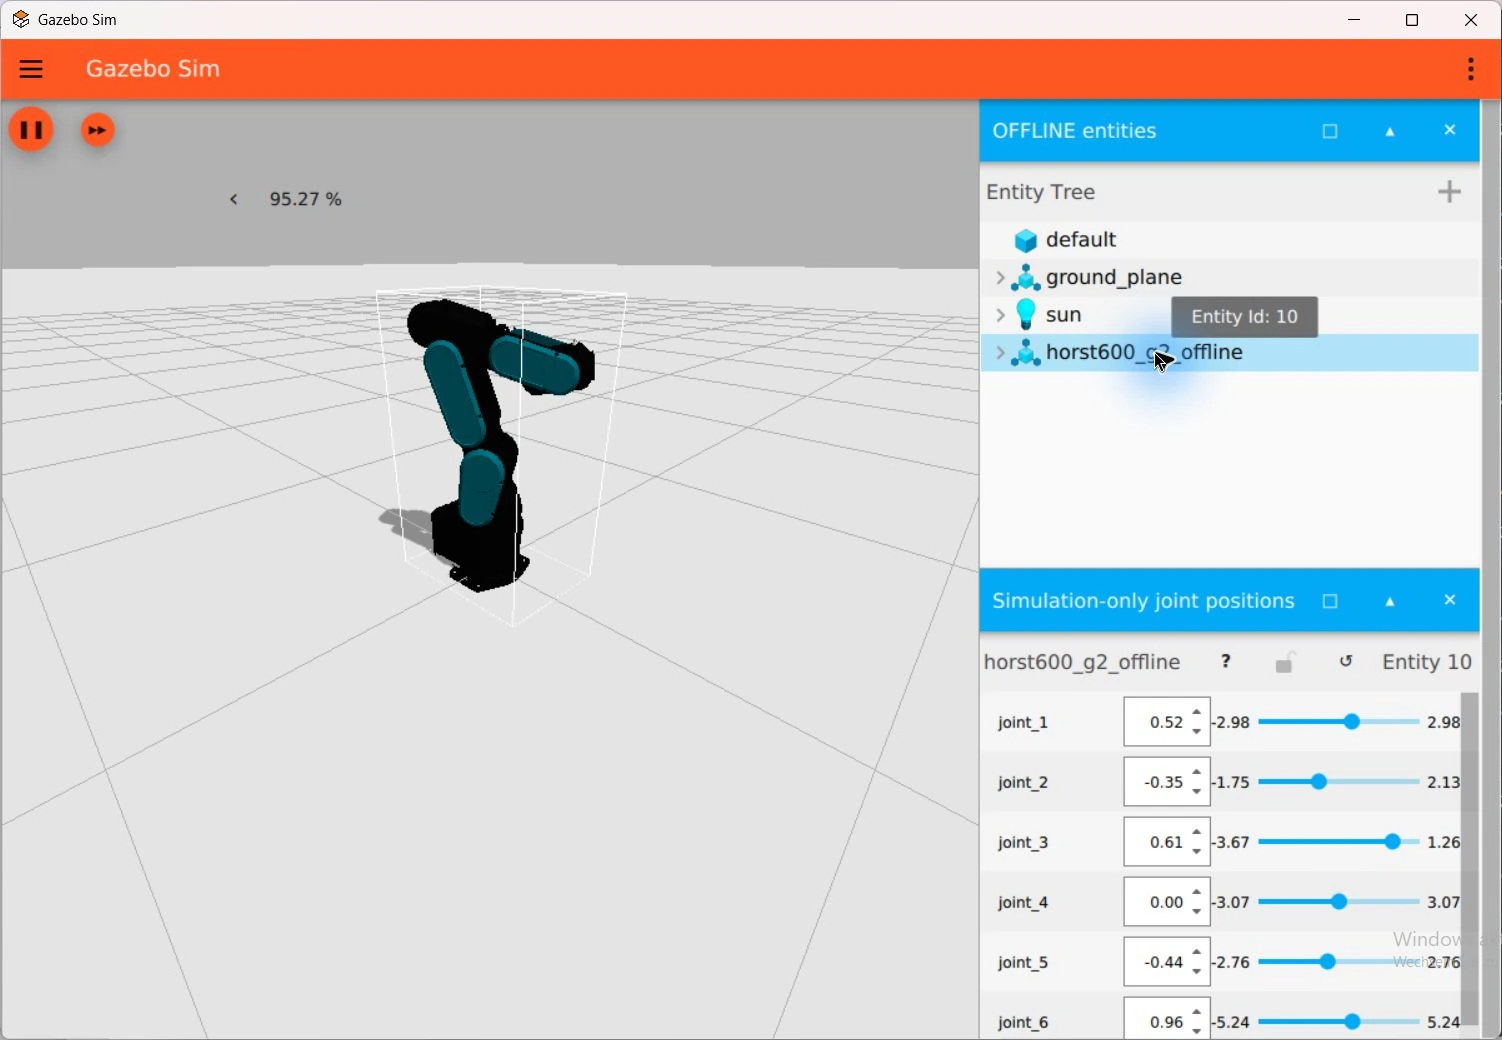
Die Gazebo-Ansichten vom 12. Oktober zeigen den Modellbaum und eine gebogene Simulatorpose.
RViz
RViz
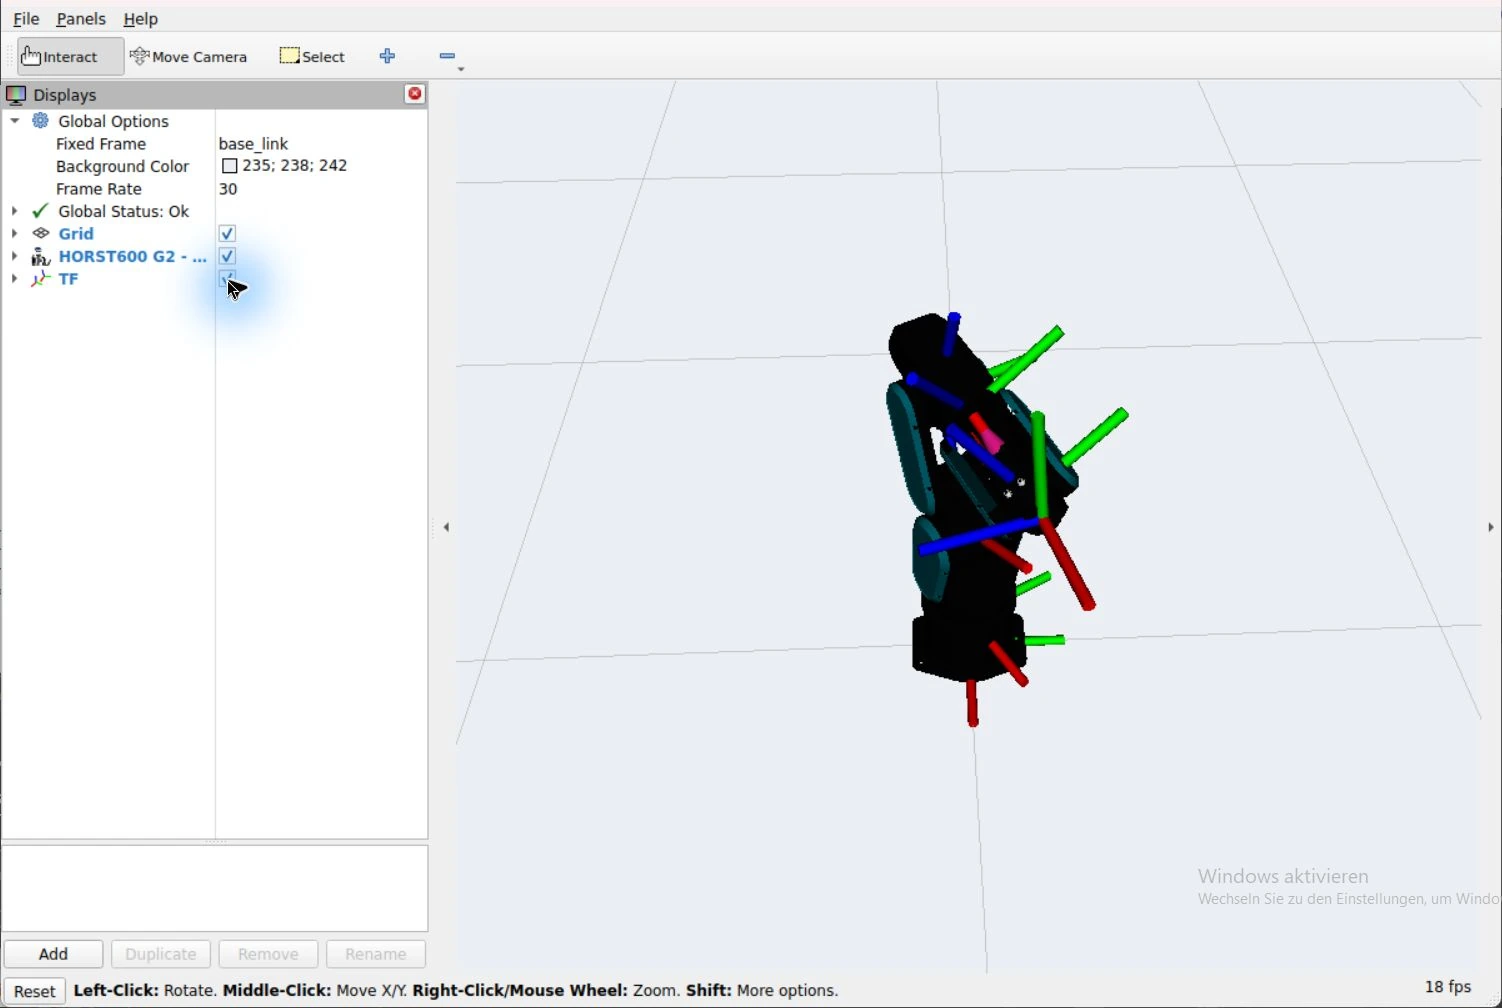
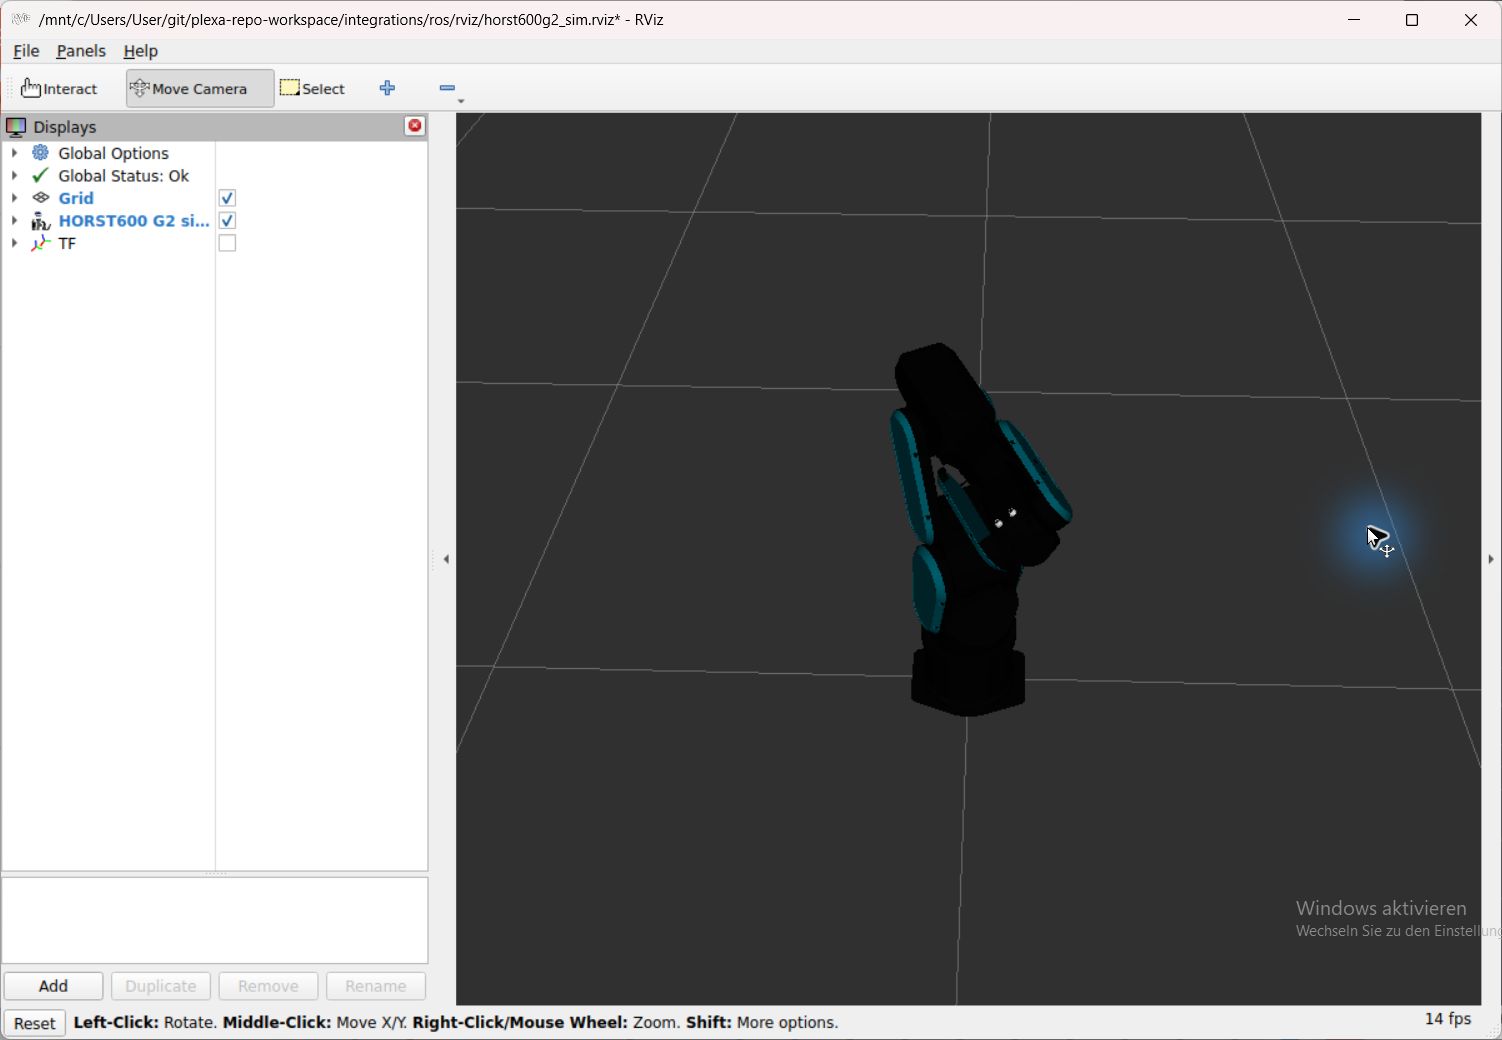
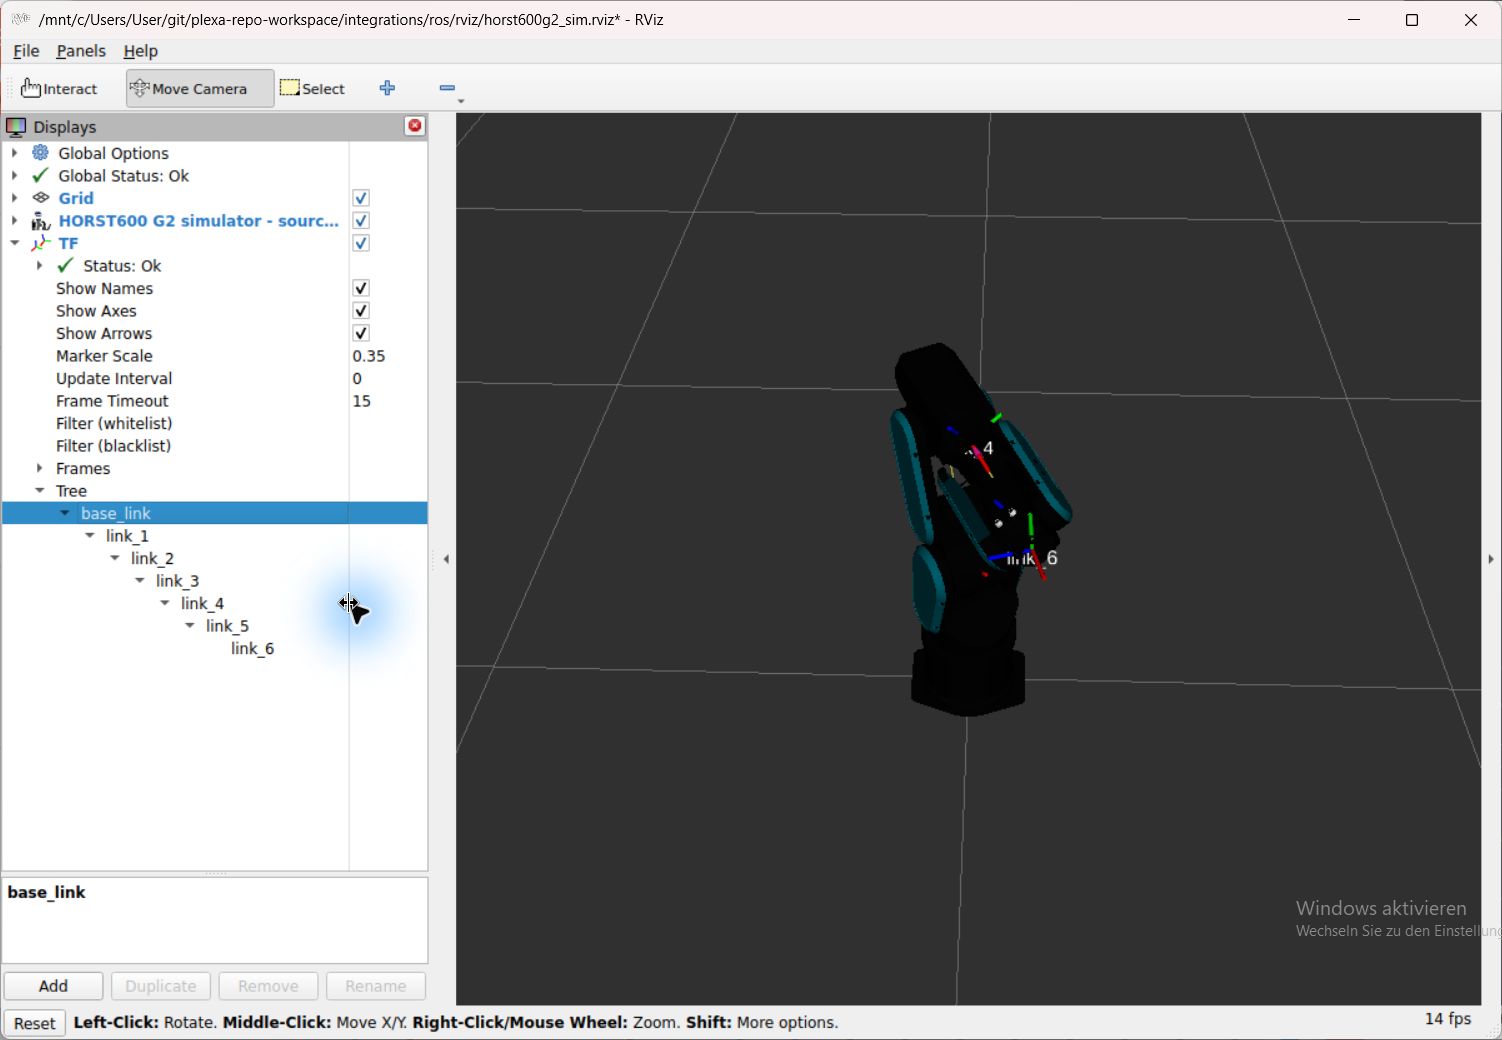
Die RViz-Ansichten vom 12. Oktober zeigen eine andere Kamera und die vollständige synthetische TF-Hierarchie.
Foxglove · HORST600 S5
Foxglove · HORST600 S5
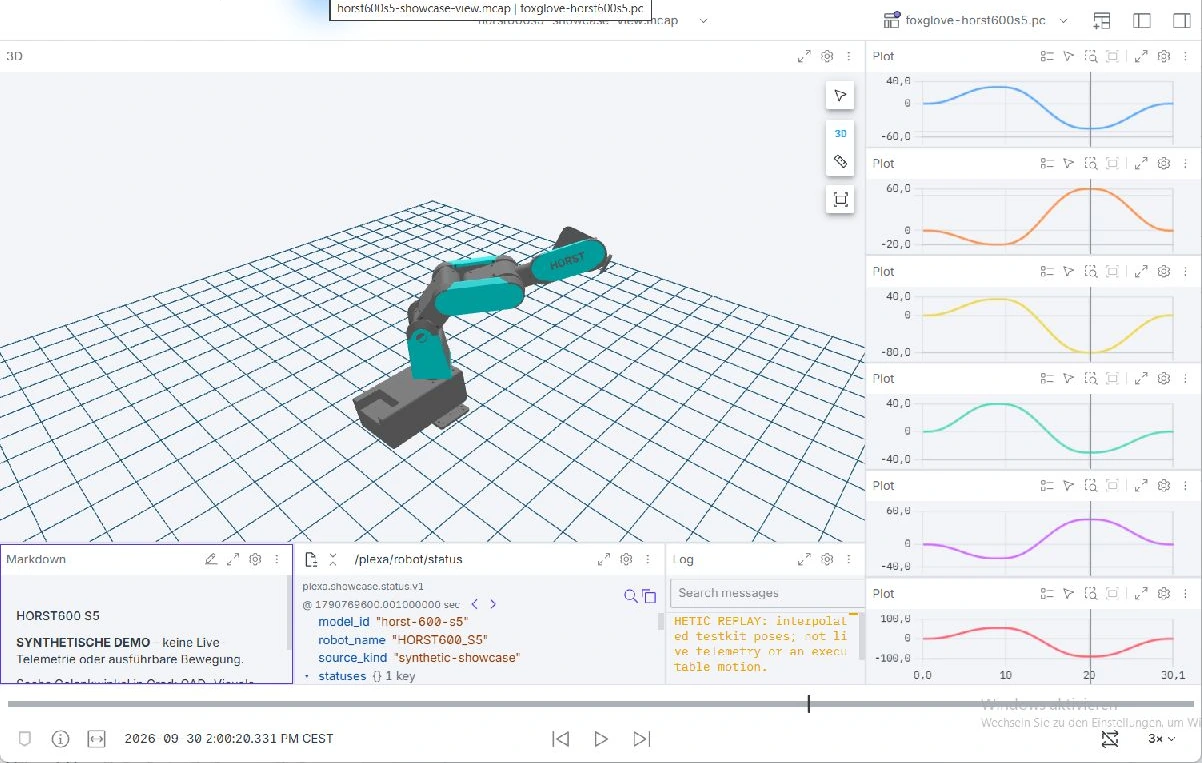
Die PLEXA-One-Ansichten vom 12. Oktober zeigen den getrennten Showcase mit fünfzehn Achsen.
Lokale Anwendungsworkflows untersuchen
Öffne die Anwendung, deren Aufgabe du nachvollziehen möchtest. Die Hauptansicht zeigt den Arbeitskontext; die Vergleichsansicht ergänzt ein zweites Ergebnis oder einen anderen Zustand. Über den Link am Abschnitt gelangst du zum ausführbaren Tutorial.
Three.js
Three.js
Vergleiche Inspection und Alternate im tatsächlichen responsiven Viewer. Ausgewählte Gelenke, Gradwerte und Tool-Frame-Koordinaten gehören zum quellabgeleiteten HORST1000-G2-Modell und drei synthetischen aufgezeichneten Samples; kein Roboter ist verbunden.
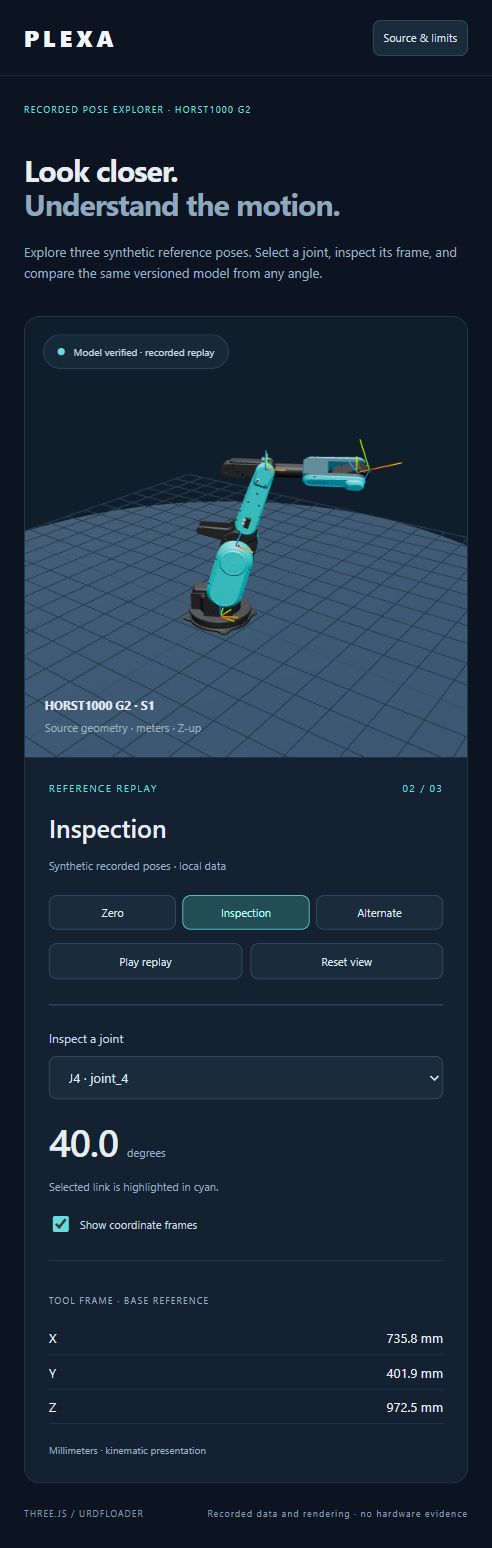
Eine zweite Ansicht vergleichen
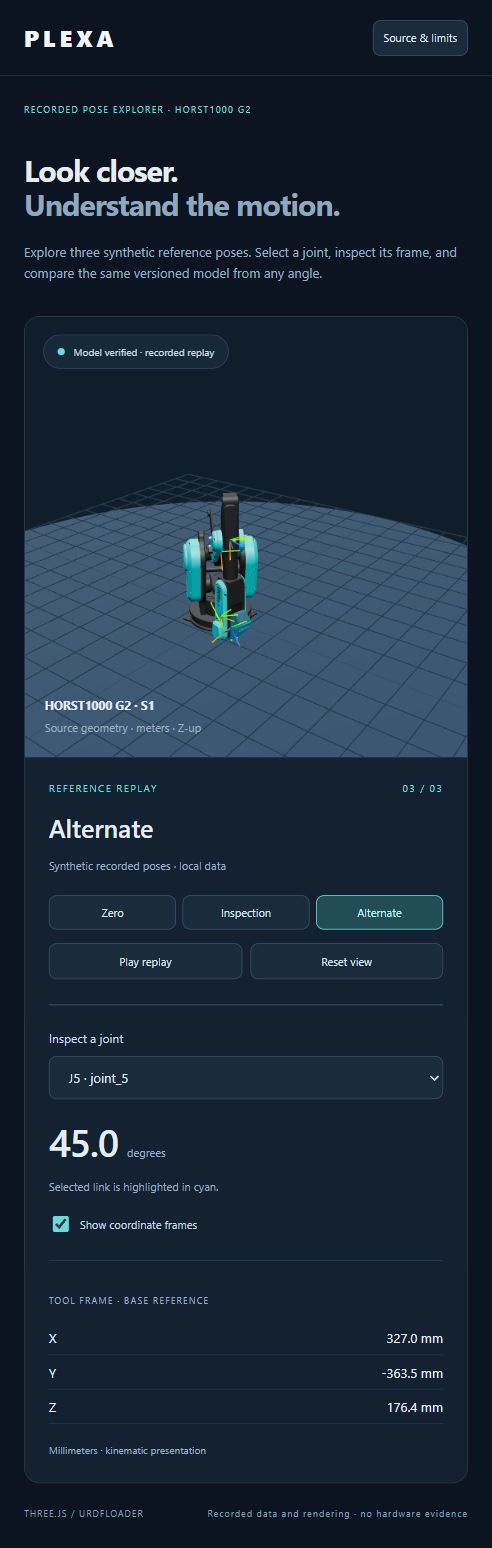
Posen, Frames und responsive Bedienung untersuchen · Demnächst verfügbar.
Blender
Blender
Untersuche eine Zwischenpose der Timeline und den nativen Animation-Workspace. Die editierbare generische G2-Zelle nutzt das gemeinsame Pose-Paket und gespeicherte Keyframes; die neuen Ansichten sind kinematische Illustrationen und keine neue numerische Prüfung dieser Zwischenframes.
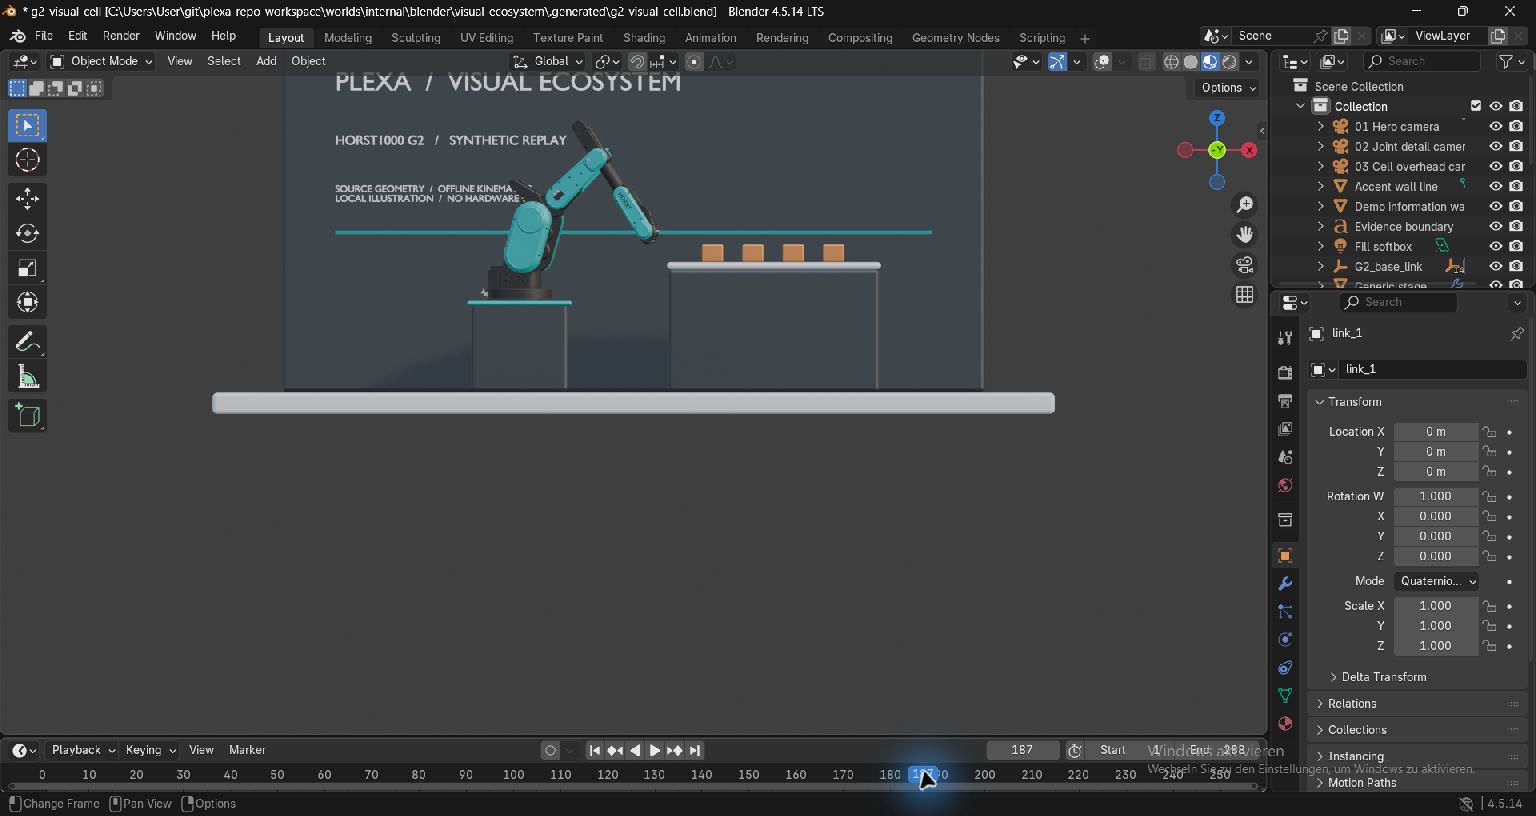
Eine zweite Ansicht vergleichen
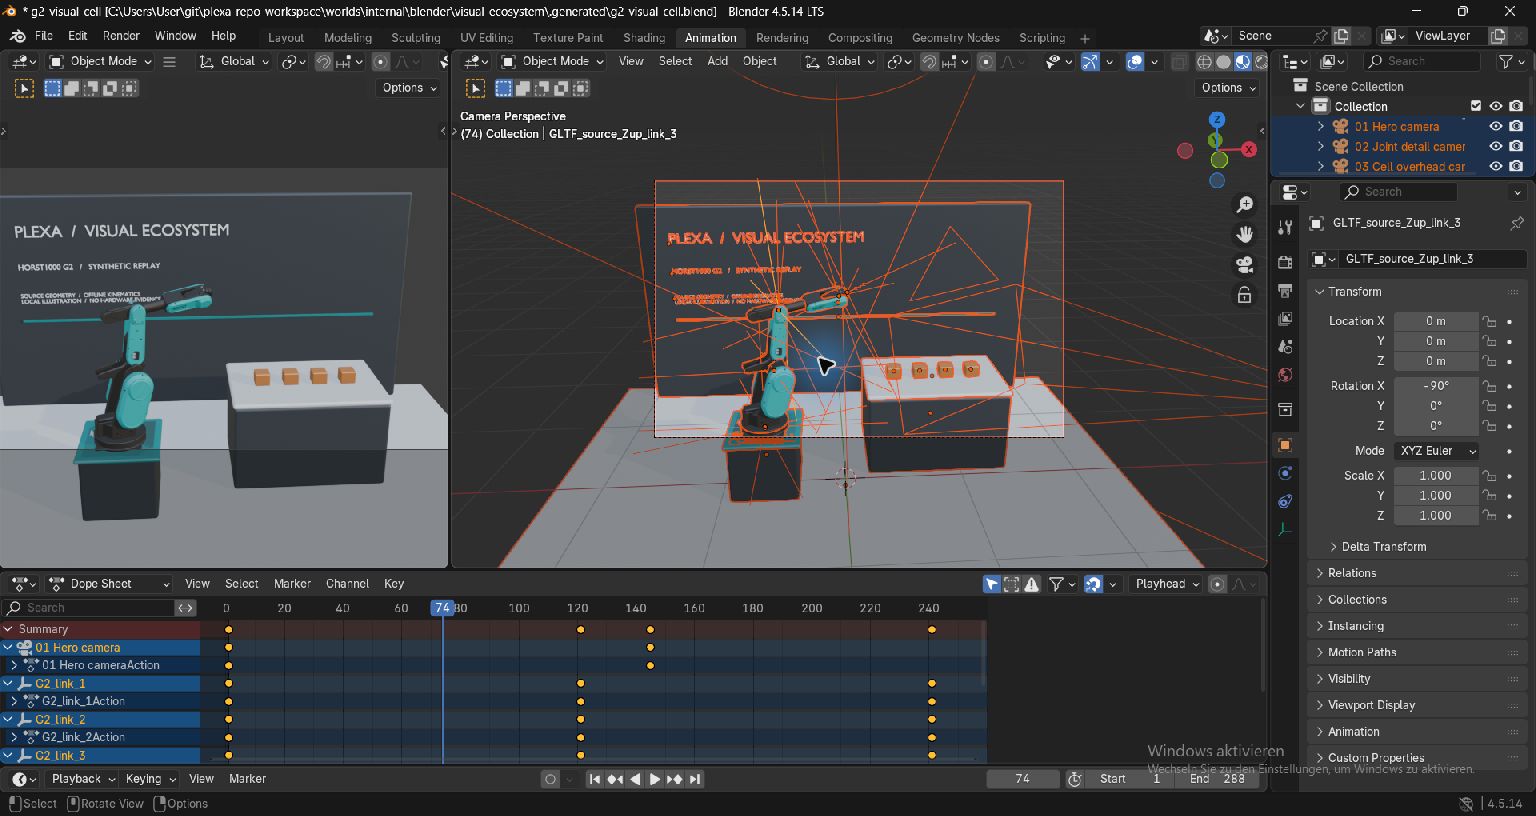
Quellengebundene native Galerie und Timeline-Tutorial öffnen · Demnächst verfügbar.
Vision Studio
Vision Studio
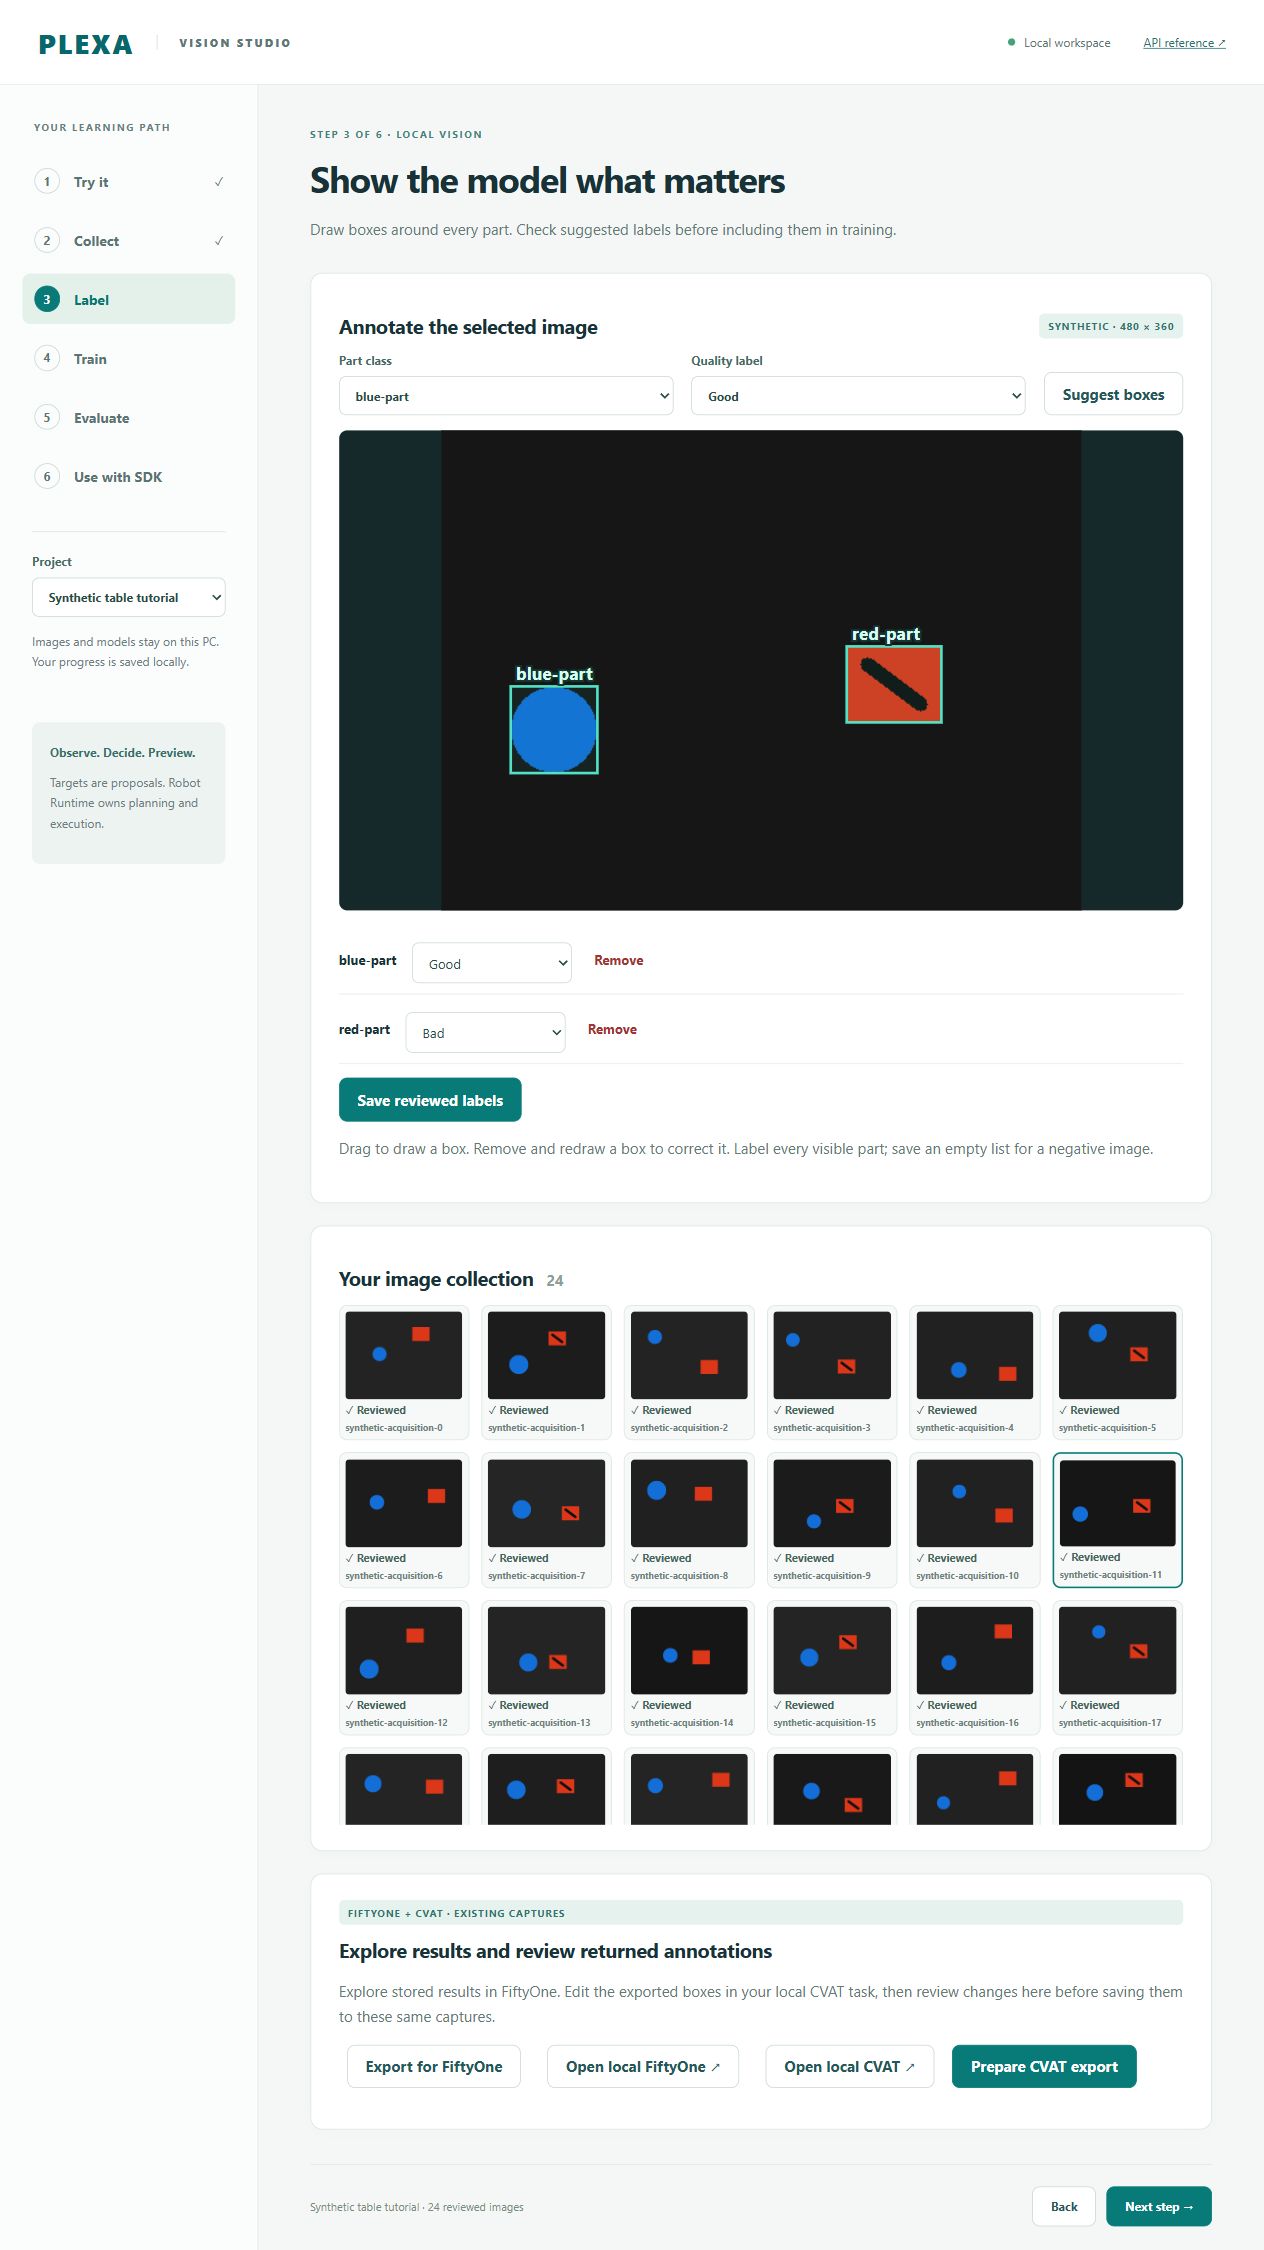
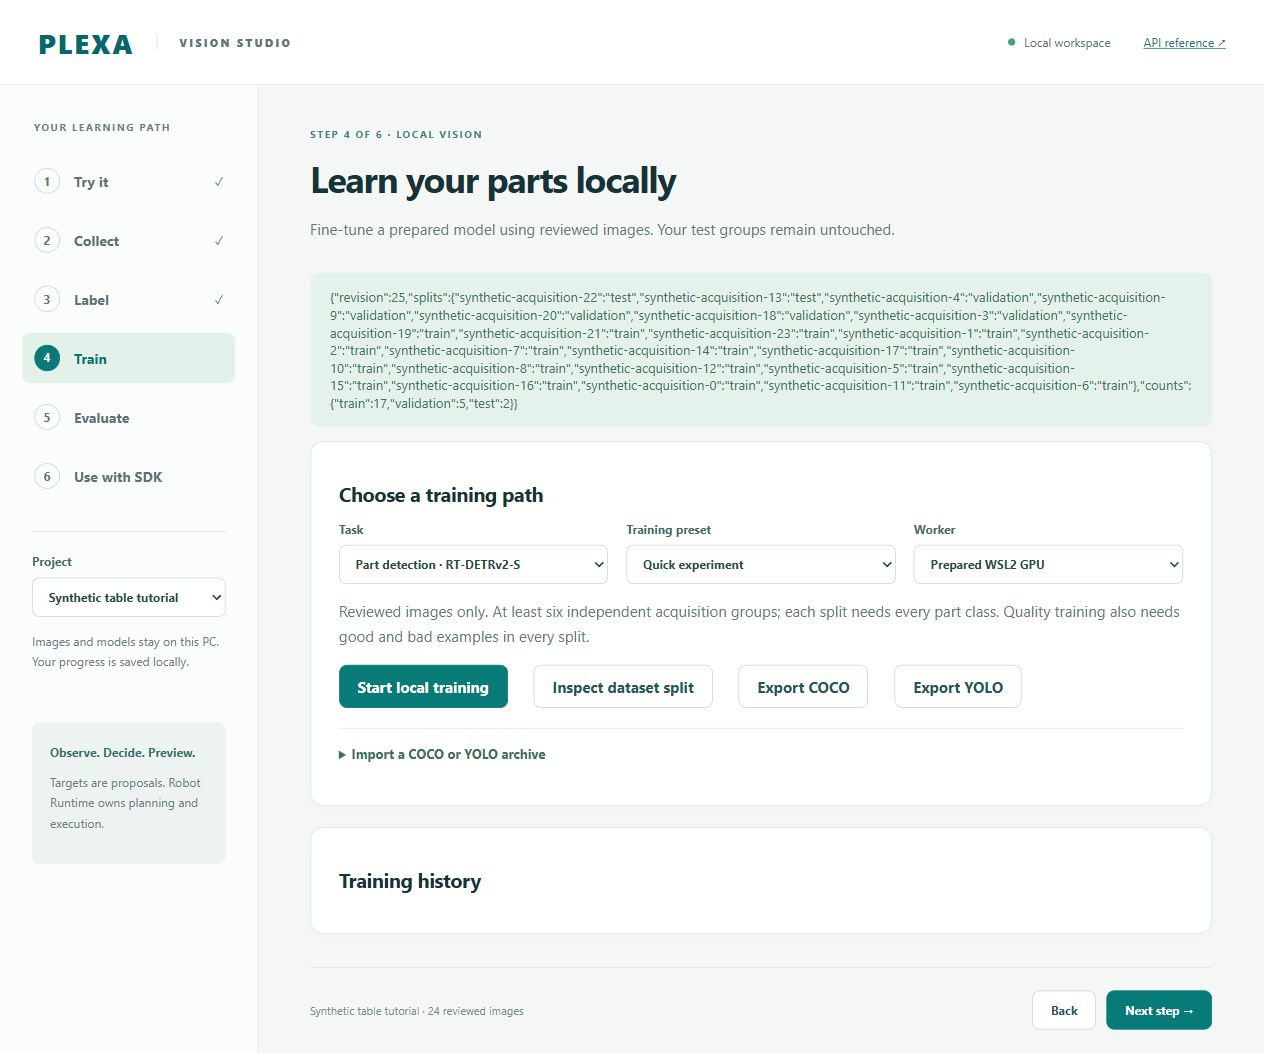
Prüfe good/bad-Teilelabels und den gruppierten Datensatzsplit im ursprünglichen synthetischen Projekt: 24 Bilder, Revision 25, Projekt e855. Dies ist ein separates gespeichertes Projekt gegenüber der unten gezeigten FiftyOne/CVAT-Analyseübung mit 25 Bildern. Für diese Ansichten wurde kein Training gestartet.
Eine zweite Ansicht vergleichen
FiftyOne
FiftyOne
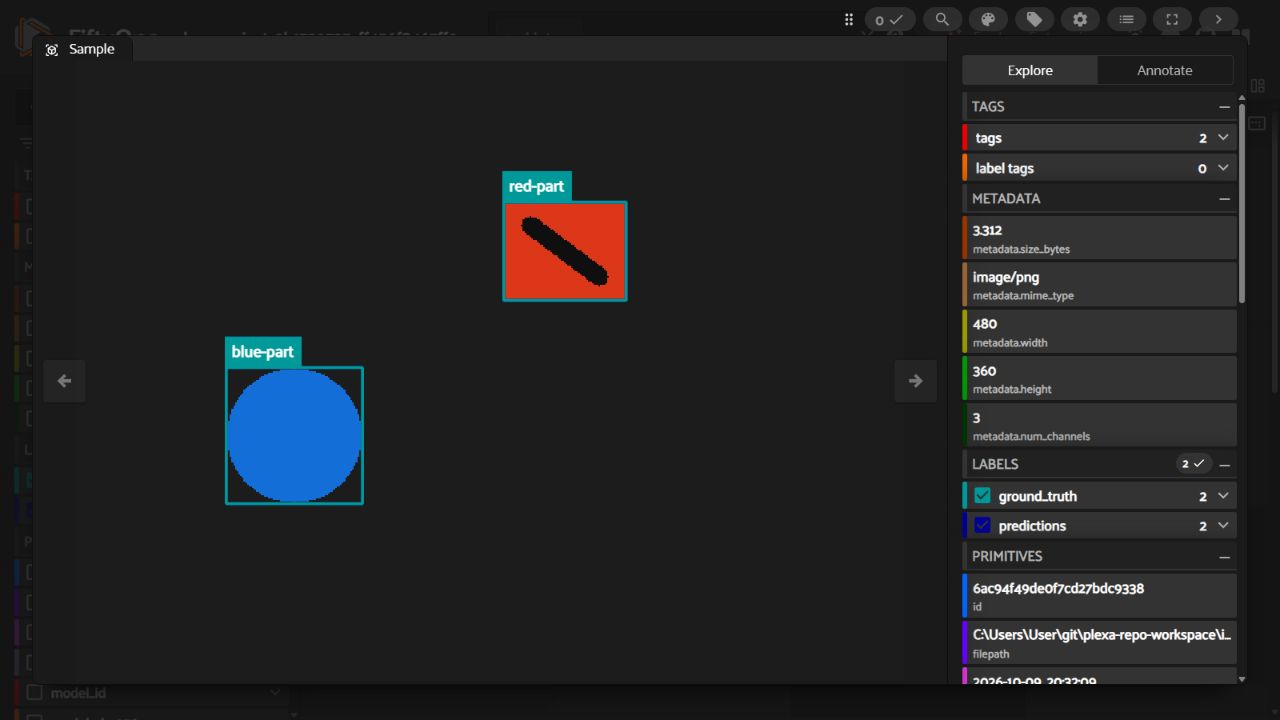
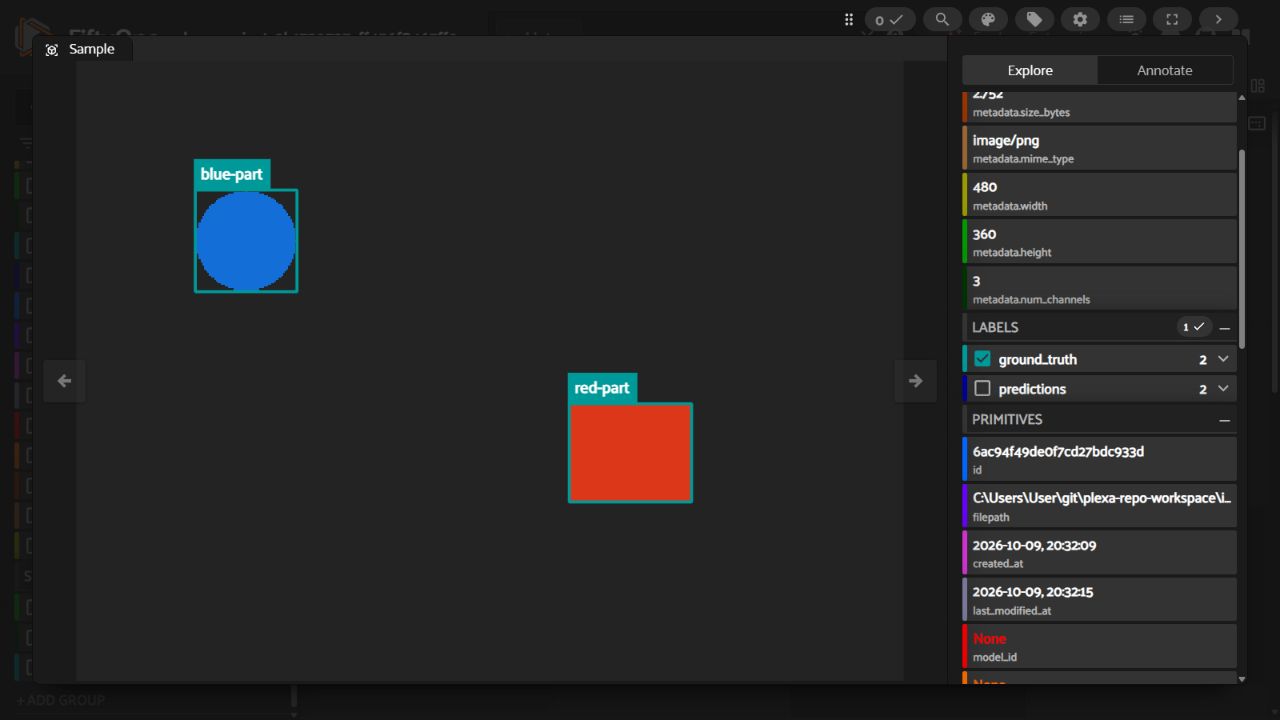
Vergleiche ein synthetisches BAD-Sample mit aktivierten geprüften Labels und gespeicherten Konturvorhersagen und untersuche anschließend ein GOOD-Sample des Test-Splits mit ausschließlich Referenzlabels. BAD/GOOD bezeichnen gespeicherte Quellqualität; die sichtbaren Overlay-Labels nennen Teileklassen. Diese Ansichten gehören zum bestehenden Analysedatensatz mit 25 Bildern, Projekt 2b17 bei Revision 26. Sie sind vom ursprünglichen Studio-Projekt mit 24 Bildern bei Revision 25 getrennt und zeigen kein neu trainiertes Modell.
Eine zweite Ansicht vergleichen
Gespeicherte Labels, gruppierte Splits und persistente Ansichten untersuchen · Demnächst verfügbar.
CVAT
CVAT
Bearbeite die ursprünglichen synthetischen Bilder im lokalen CVAT und prüfe die zurückgegebenen Änderungen im Studio. Die Prüfung zeigt Quellrevision, gespeicherte und zurückgegebene Annotationen vor einer ausdrücklichen Übernahme.
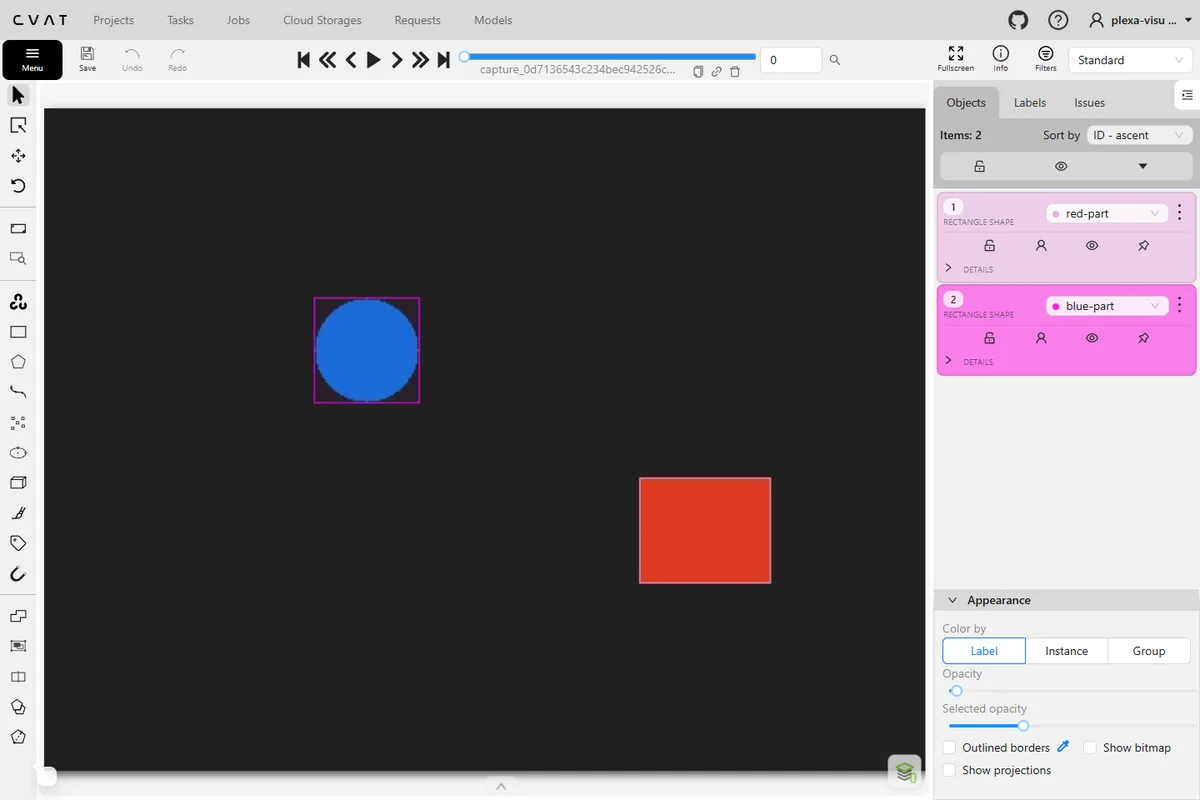
Eine zweite Ansicht vergleichen
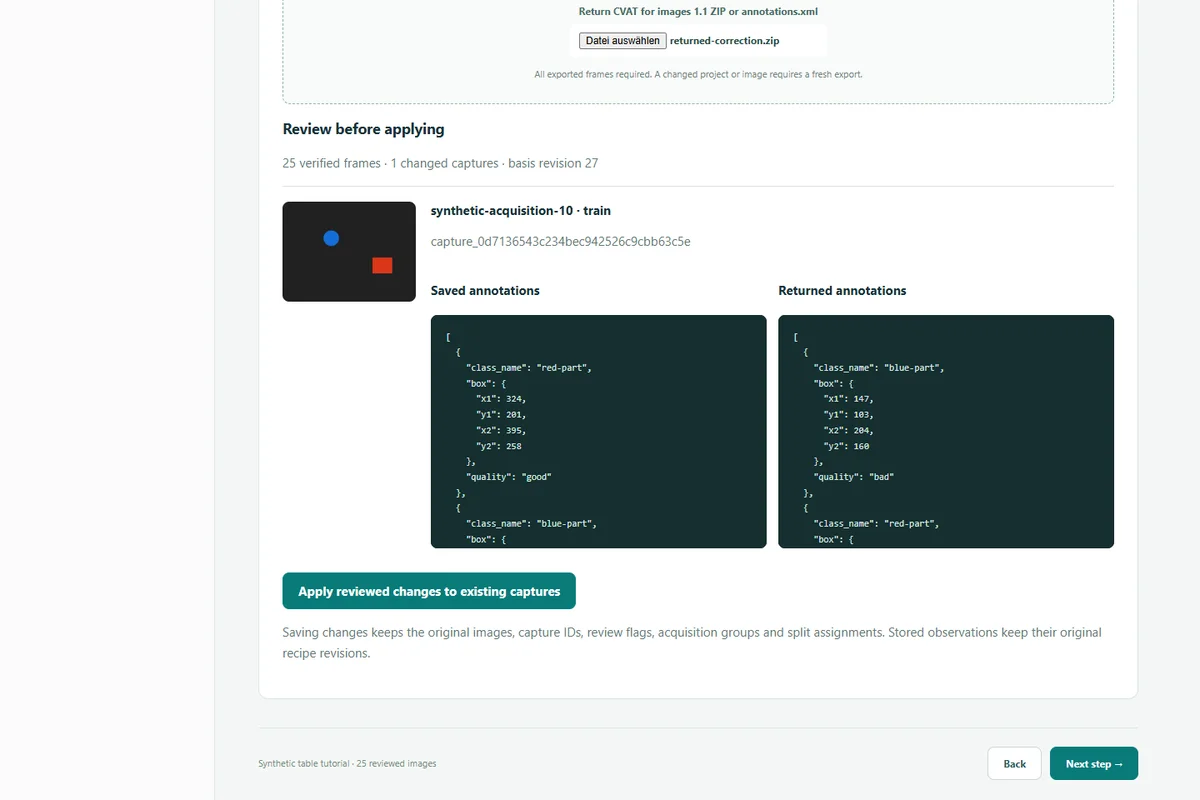
Revisionsgebundenes Bearbeiten, Prüfen und Übernehmen nachvollziehen · Demnächst verfügbar.
n8n
n8n
Verfolge die Qualitätszweige good, bad und uncertain vom gespeicherten lokalen Journal zu lokalen Berichtsentwürfen. Die native Ausführungsansicht macht den gewählten Zweig und das gespeicherte Ergebnis prüfbar.
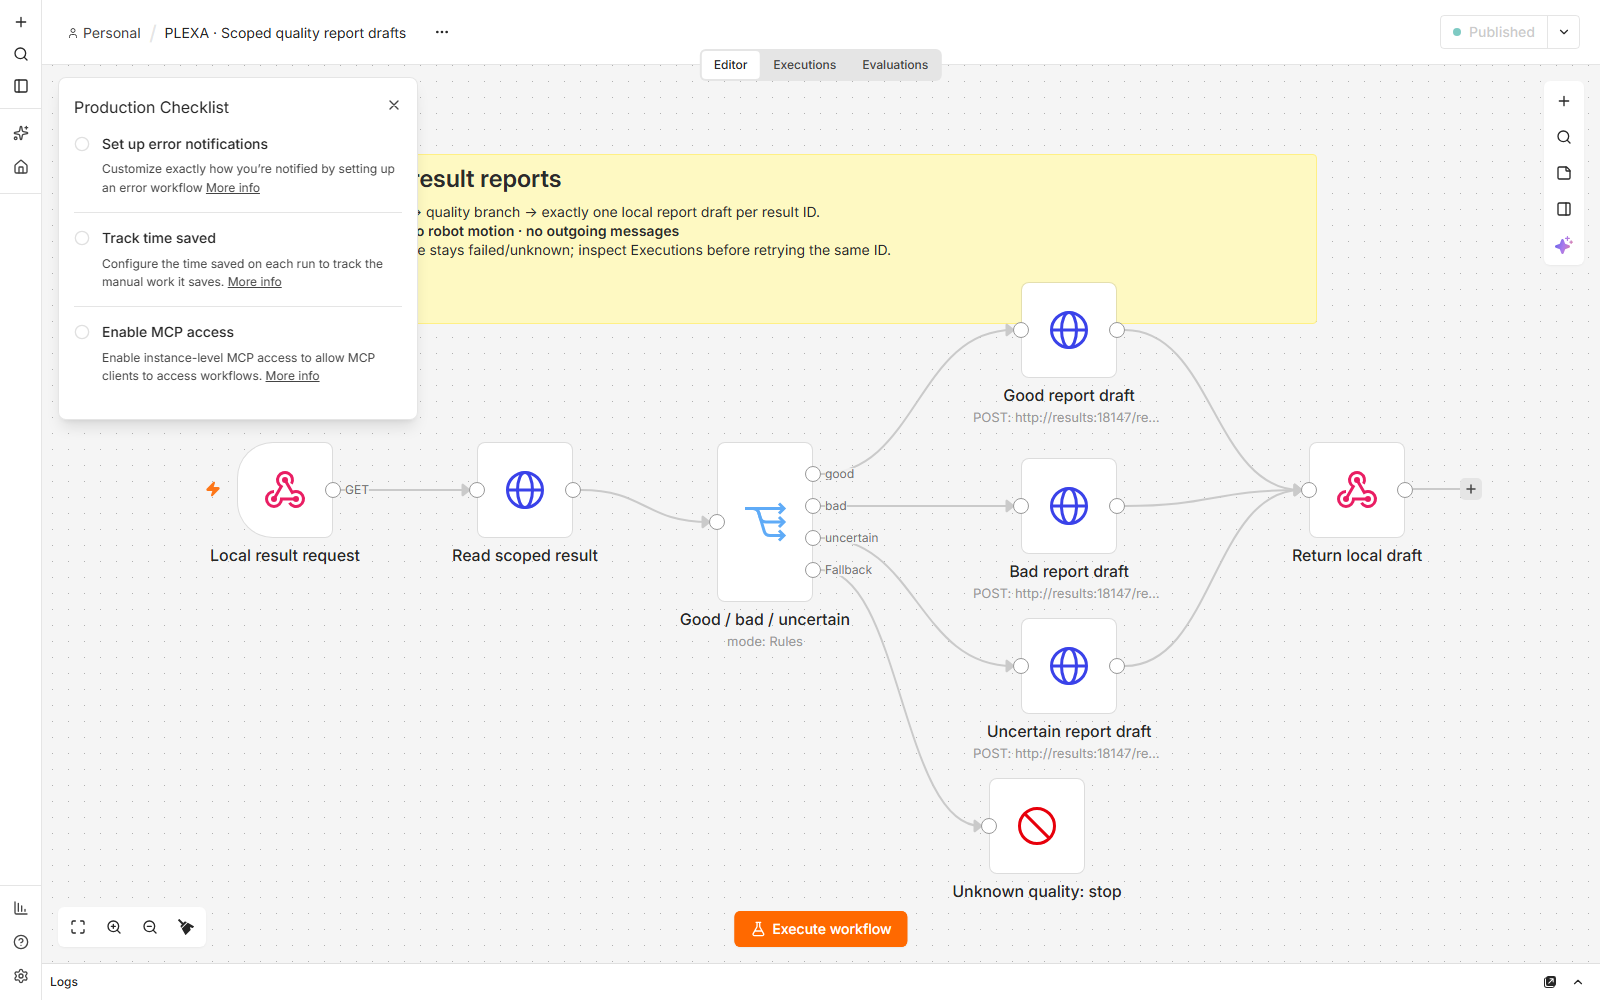
Eine zweite Ansicht vergleichen
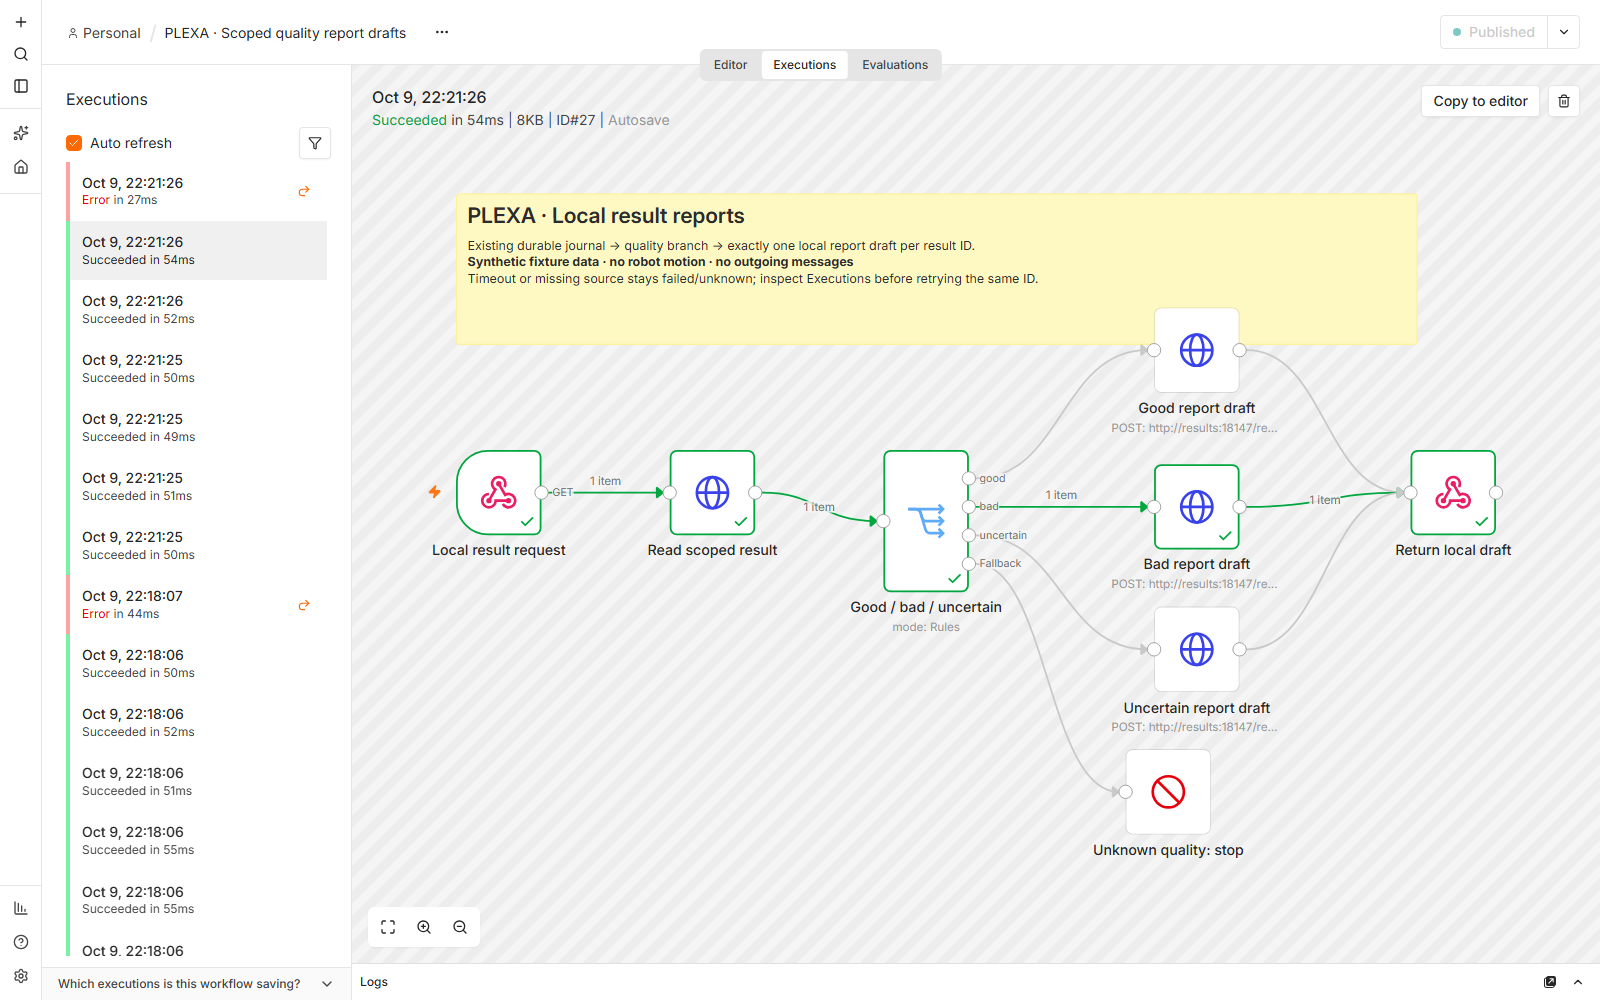
Workflow, Duplikate und Fehlerbehebung untersuchen · Demnächst verfügbar.
ThingsBoard
ThingsBoard
Prüfe zwei getrennte Geräteidentitäten, sechs S5-Achsen und fünfzehn PLEXA-Achsen. Vergleiche frische Eingaben mit dem Zustand nach Quellstopp: Alte good-Beobachtungen können korrekt eine stale-Verbindungsanzeige besitzen.
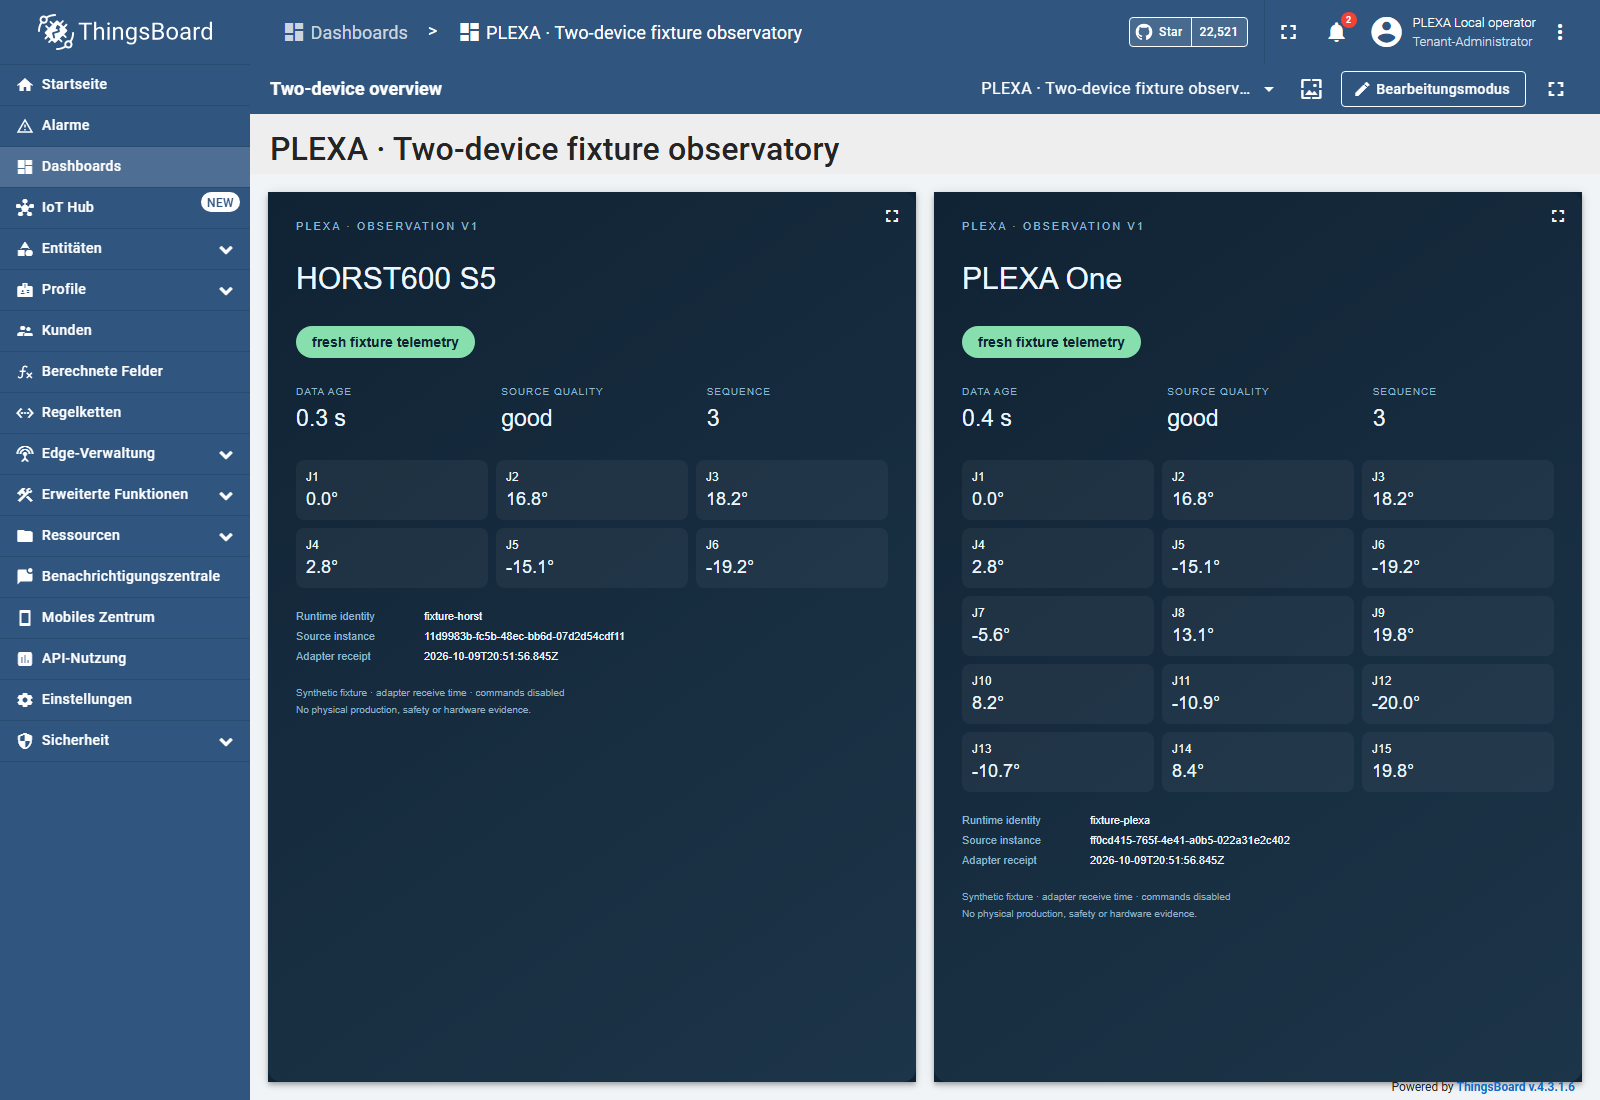
Eine zweite Ansicht vergleichen
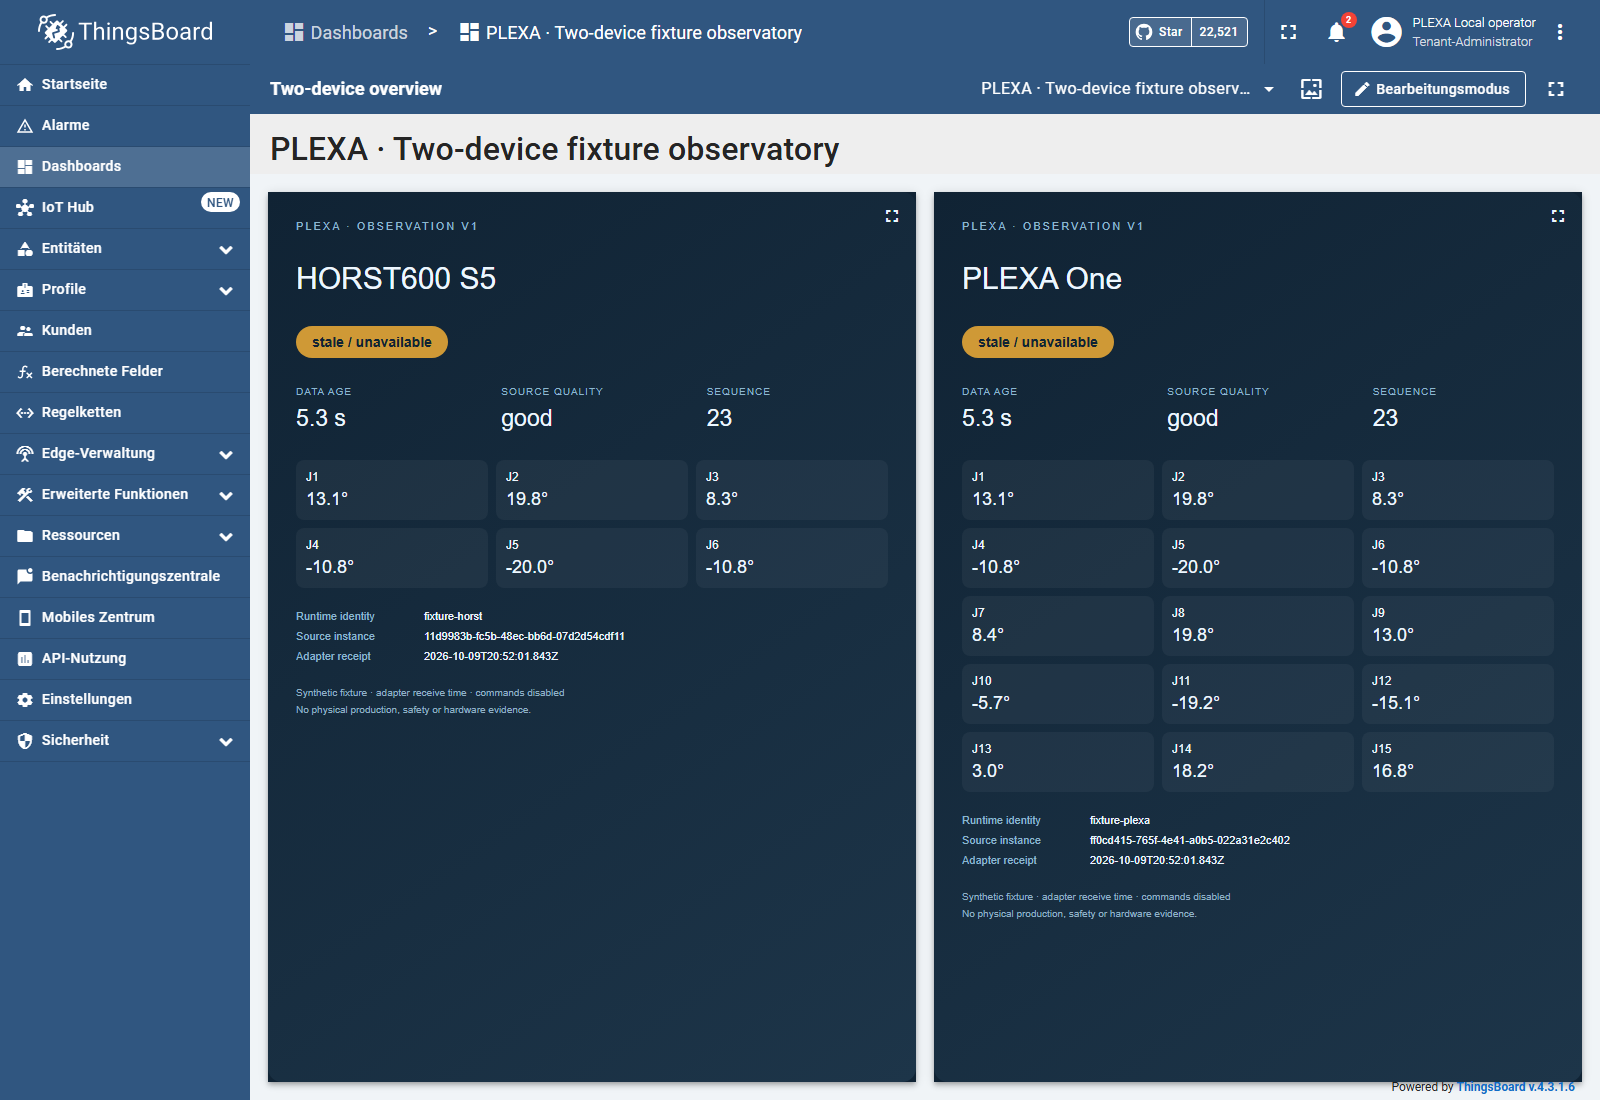
Identität, Empfangsalter und Wiederanlauf untersuchen · Demnächst verfügbar.
Groot2
Groot2
Lies das tatsächliche native Transitionslog und vergleiche Erfolgs- und Timeout-Pfade. Groot2 spielt aufgezeichneten Status, eine gespeicherte synthetische Vision-Entscheidung und eine ausschließlich planende Preview ab; Knotenfarben melden keine Live-Bewegung.
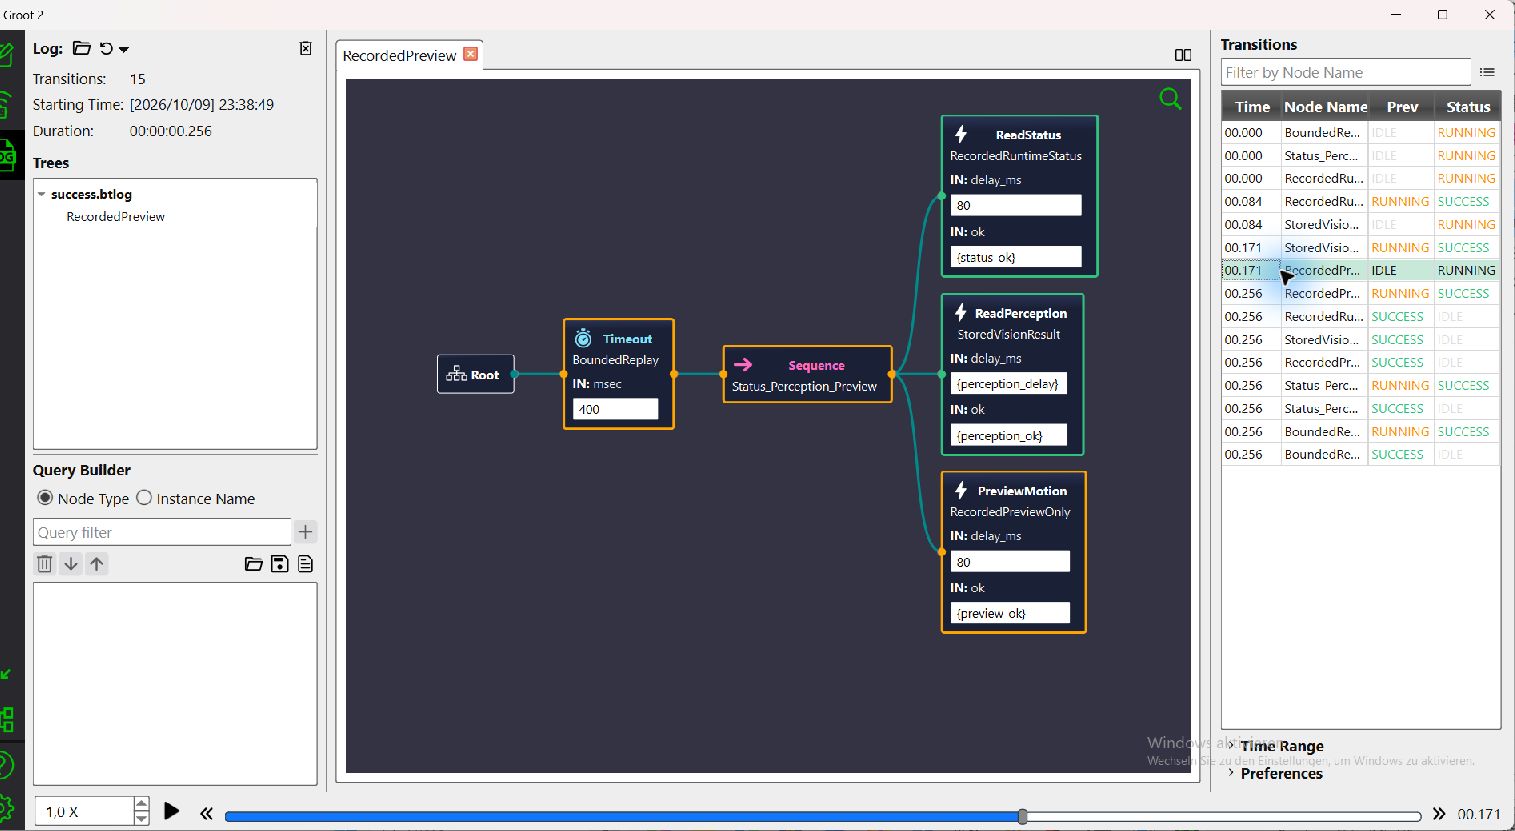
Eine zweite Ansicht vergleichen
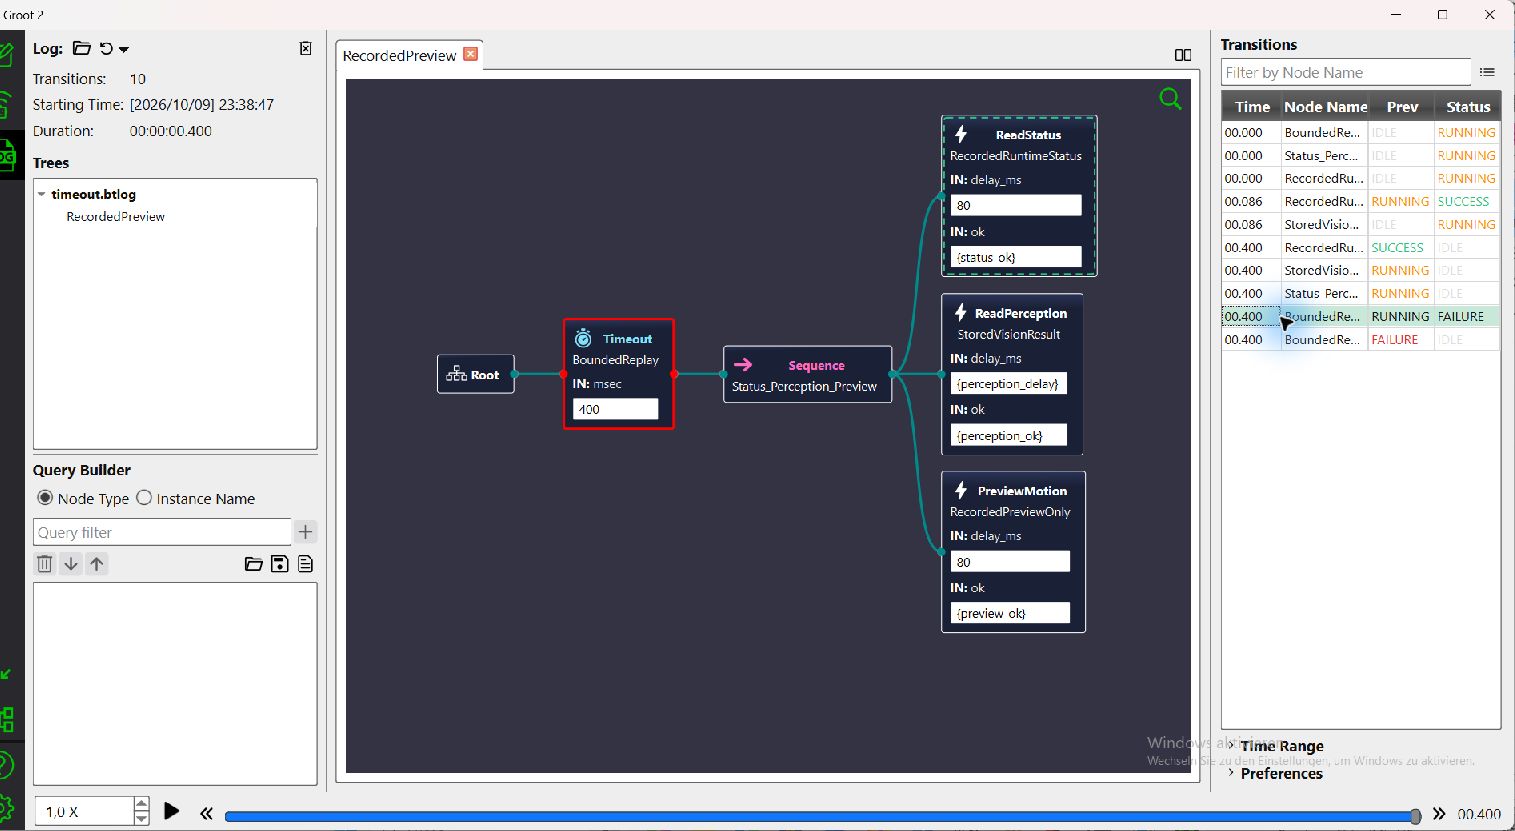
Galerie für Editor, Fehler, Timeout und Abbruch öffnen · Demnächst verfügbar.
PlotJuggler
PlotJuggler
Untersuche ursprüngliche Runtime-Simulatorbeobachtungen vom 3. Oktober 2026 in der tatsächlichen nativen Anwendung PlotJuggler 4.0.0. Beide neuen Ansichten nutzen das gespeicherte signals-v3-Paket. Die Quellen sind gespeicherte Simulatorlogs, keine synthetische Showcase-Interpolation und keine neu erzeugten Samples; unabhängige Empfangsursprünge werden nicht zu synchronisierten Sensormessungen.
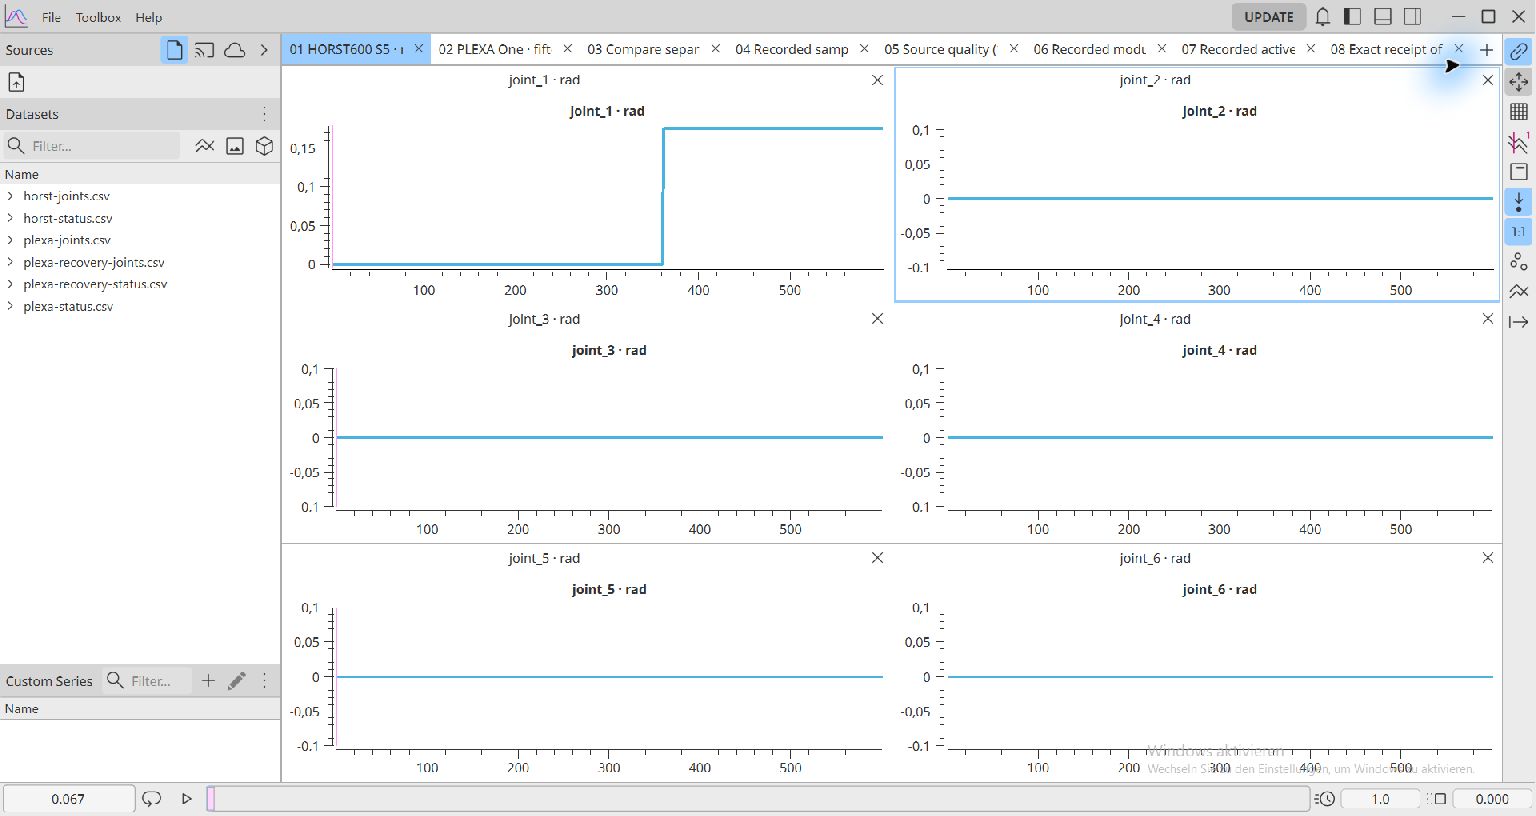
Eine zweite Ansicht vergleichen
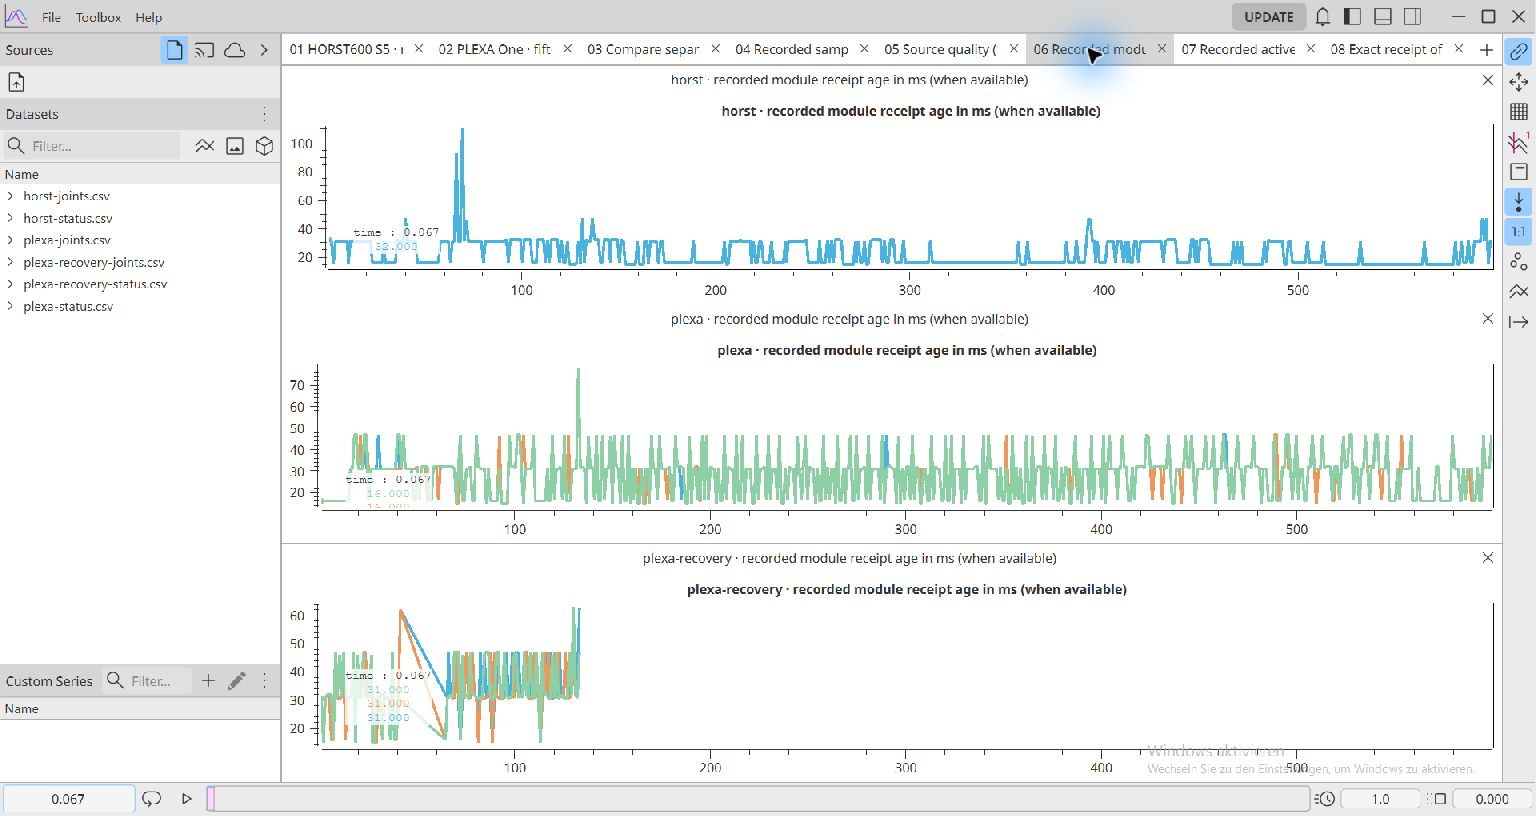
Acht Tabs, exakte gespeicherte Werte und Wiederanlaufgrenzen prüfen · Demnächst verfügbar.
marimo
marimo
Wähle ein kanonisches Gelenk und untersuche die ursprünglichen drei Samples der HORST600-S5-Fixture. Positionen bleiben Radiant und aufgezeichnete Offsets quellenrelativ; verbundene Punkte erzeugen keine Bewegungssamples und belegen keine Sensormesszeiten.
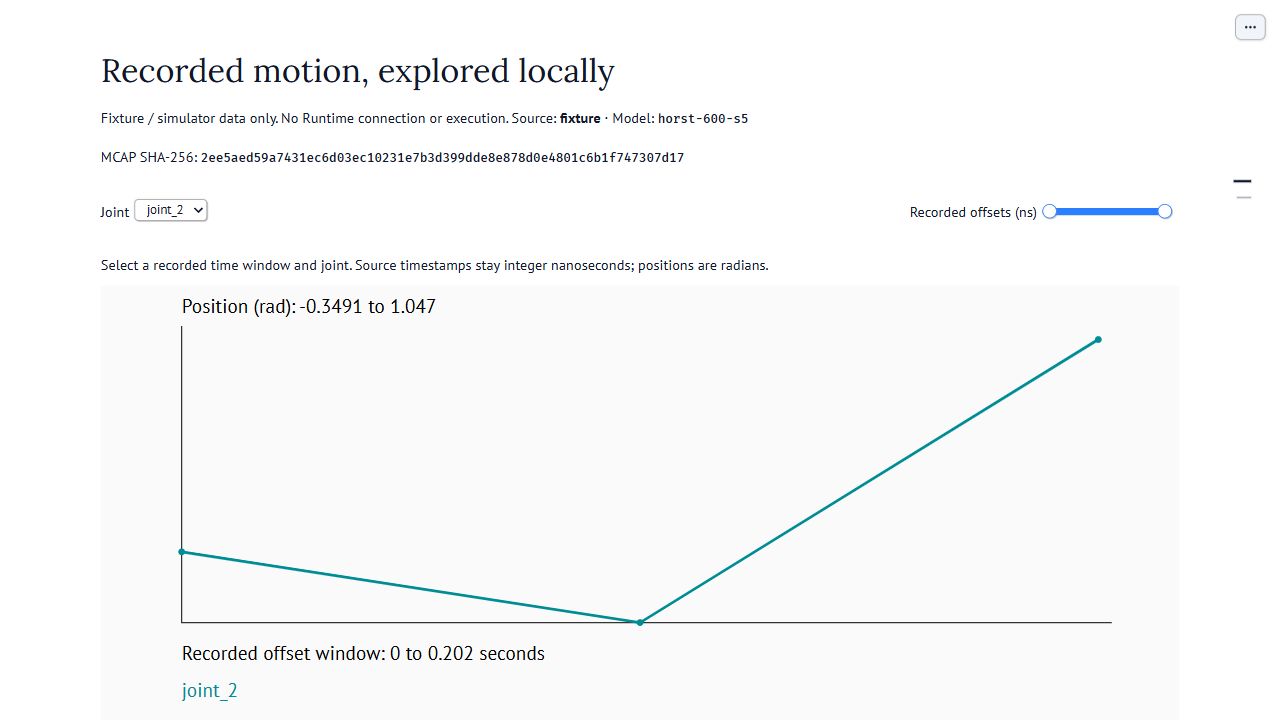
Eine zweite Ansicht vergleichen
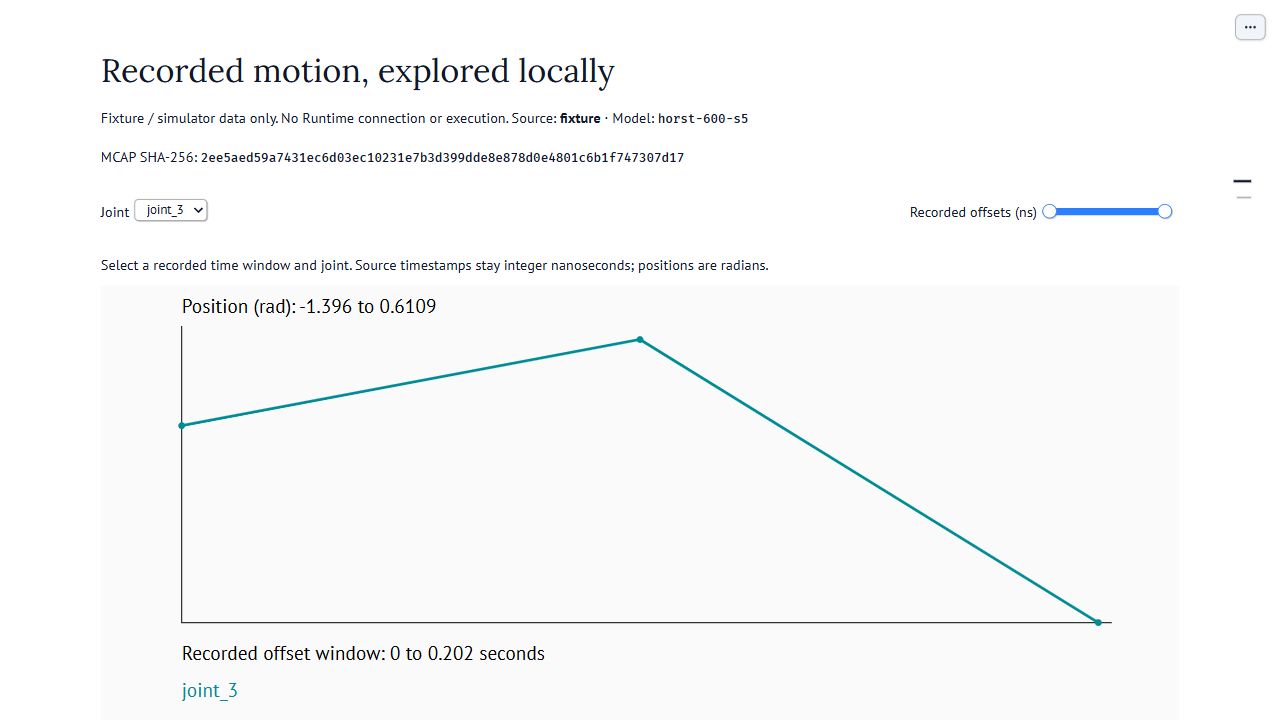
MCAP-/Parquet-Quellen und Zeitgrenzen prüfen · Demnächst verfügbar.
Viser
Viser
Vergleiche den als Status bezeichneten Referenzzustand mit Sample 3 einer ausschließlich planenden Preview. Diese HORST600-S5-Ansicht liest die lokale Runtime-Fixture und nutzt die Referenz-Collision-URDF. Das „measured“-Label der Oberfläche bezeichnet den Statuskanal; es belegt keine physische Messung, keinen kalibrierten TCP und keine ausgeführte Bewegung.
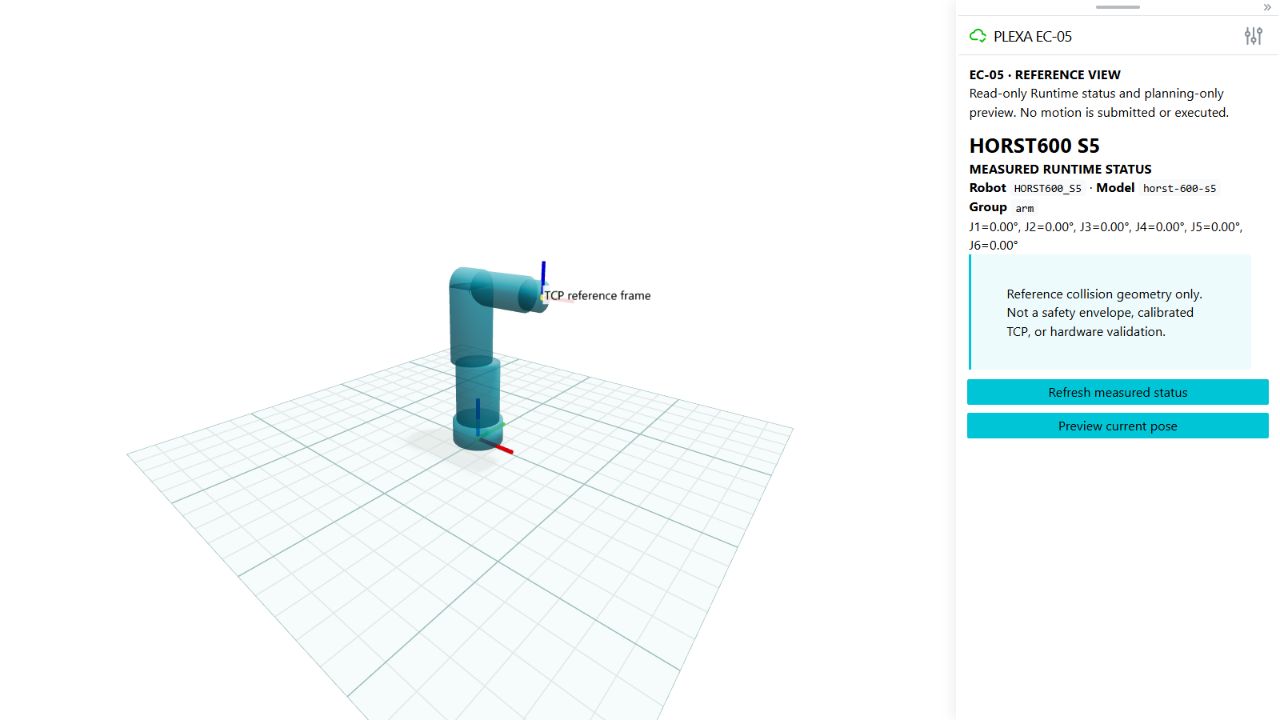
Eine zweite Ansicht vergleichen
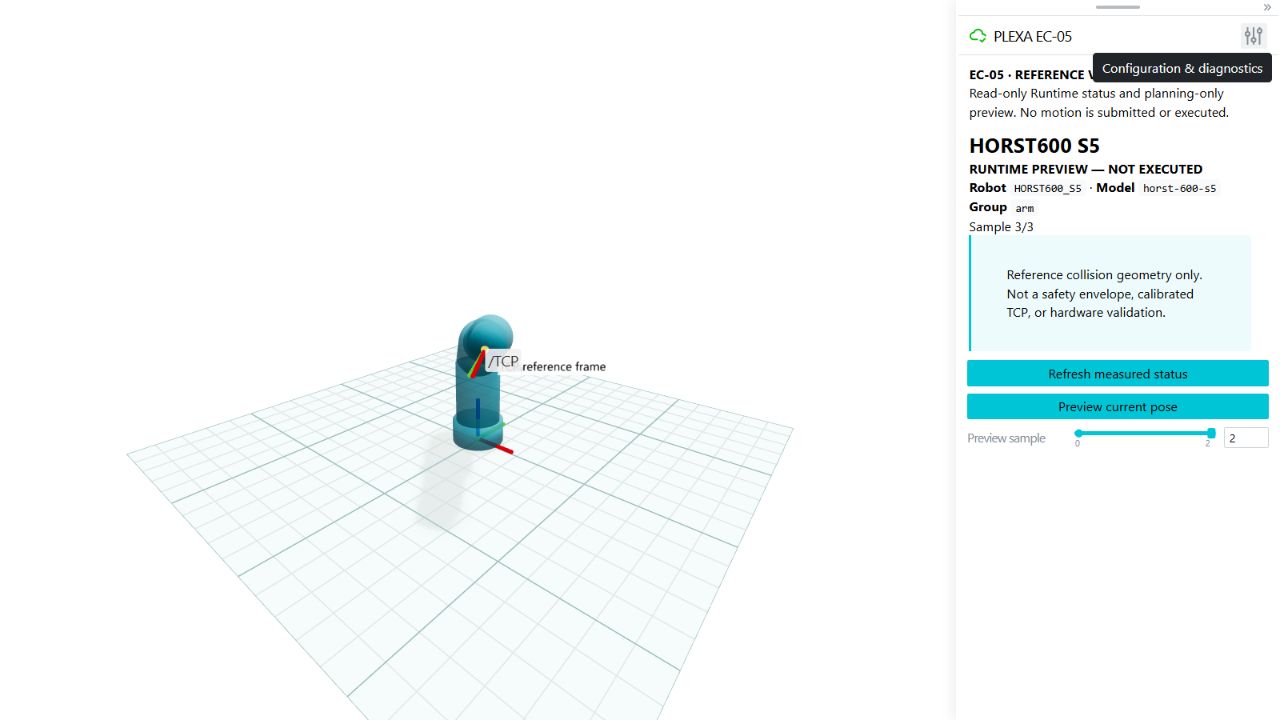
Referenzstatus und ausschließlich planende Preview in Viser untersuchen · Demnächst verfügbar.
Node-RED
Node-RED
Verfolge den bestehenden lesenden Beobachtungsflow von versionierter Telemetrie über Validierung, Deduplizierung und Altersneuberechnung zum vollständigen Dashboard mit sechs Widgets. Beide Ansichten gehören zur lokalen HORST600-S5-Fixture; die Editorprüfung änderte oder deployte keinen Flow.
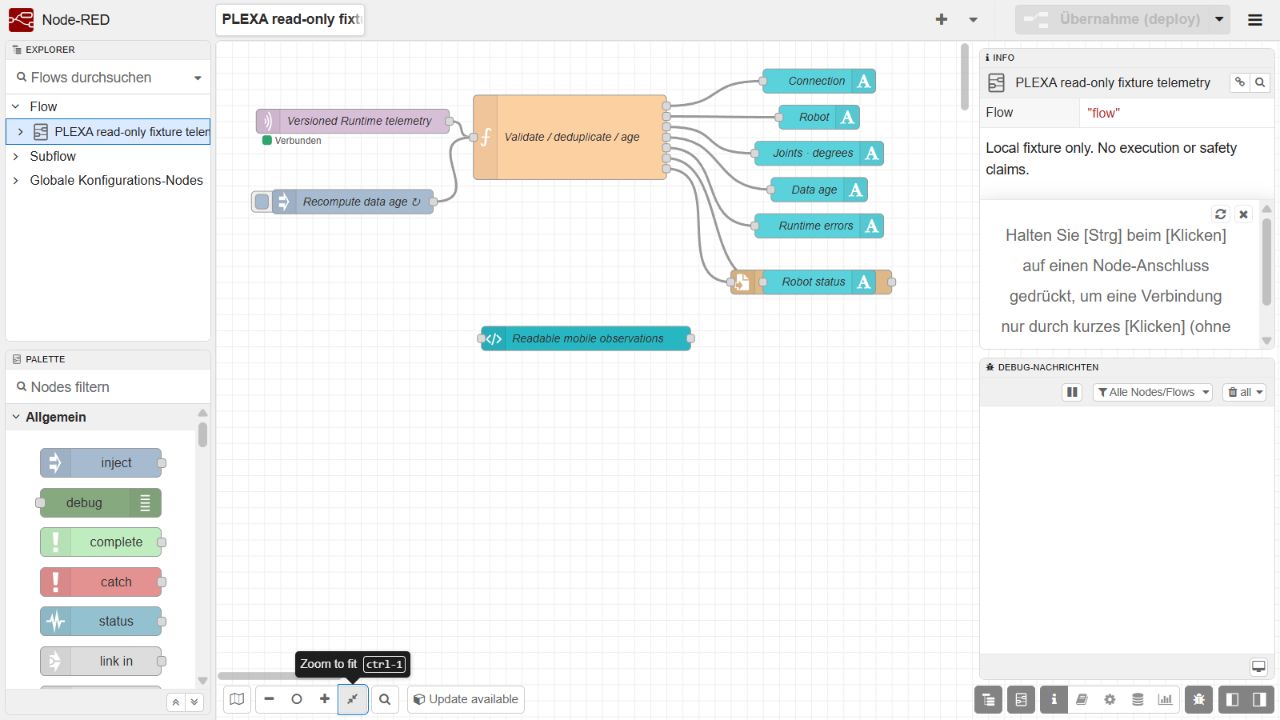
Eine zweite Ansicht vergleichen
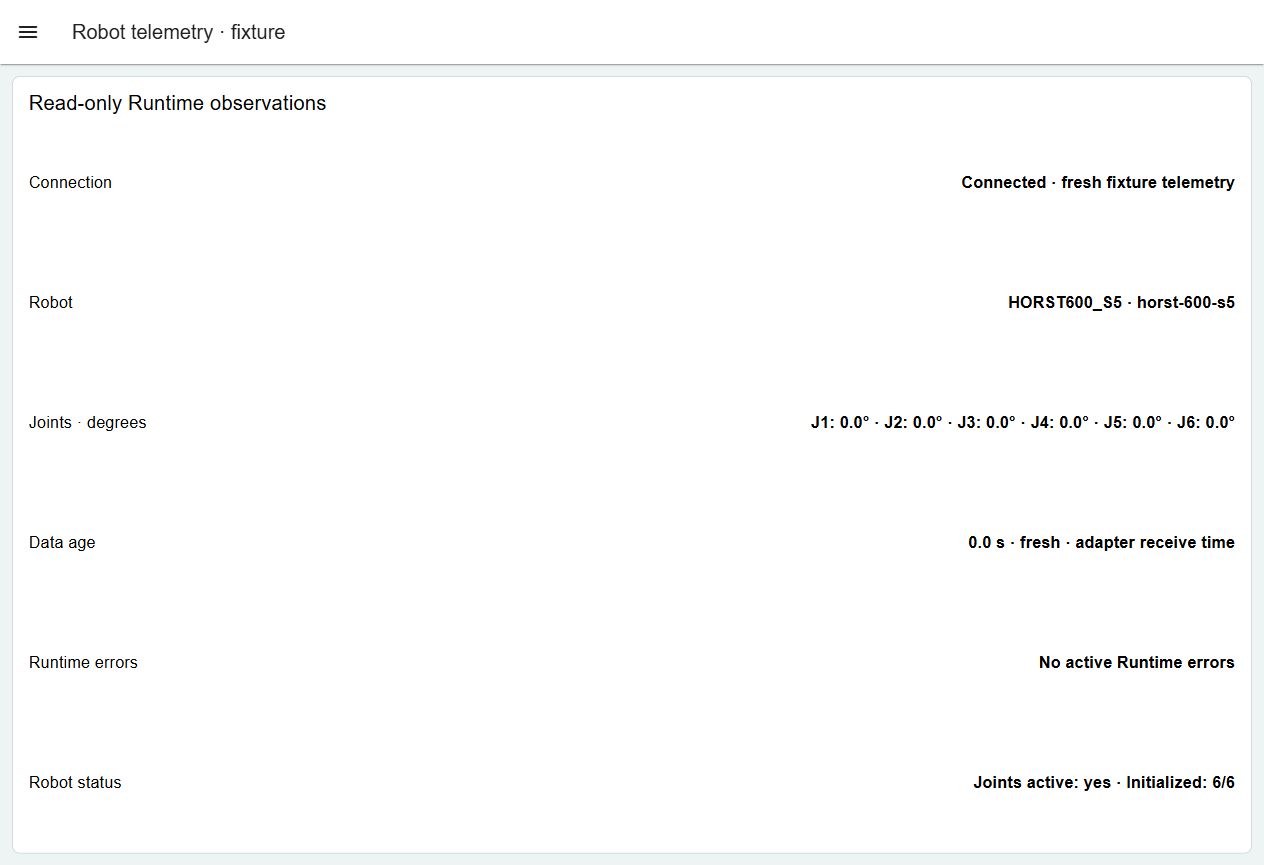
Node-RED-Quelle, Dashboard und Ausfallgrenzen prüfen · Demnächst verfügbar.
Foxglove
Foxglove
Vergleiche zwei Posen im nativen Foxglove-3.3.0-Showcase mit fünfzehn PLEXA-One-Achsen. Die gruppierten Base1-, linken und rechten Armplots verwenden Grad; die nativen Panels kennzeichnen den synthetischen Replay. Dies ist ein separater synthetischer Showcase gegenüber den gespeicherten Simulatorbeobachtungen in PlotJuggler und Rerun; er enthält keine Live-Telemetrie oder ausführbare Bewegung.
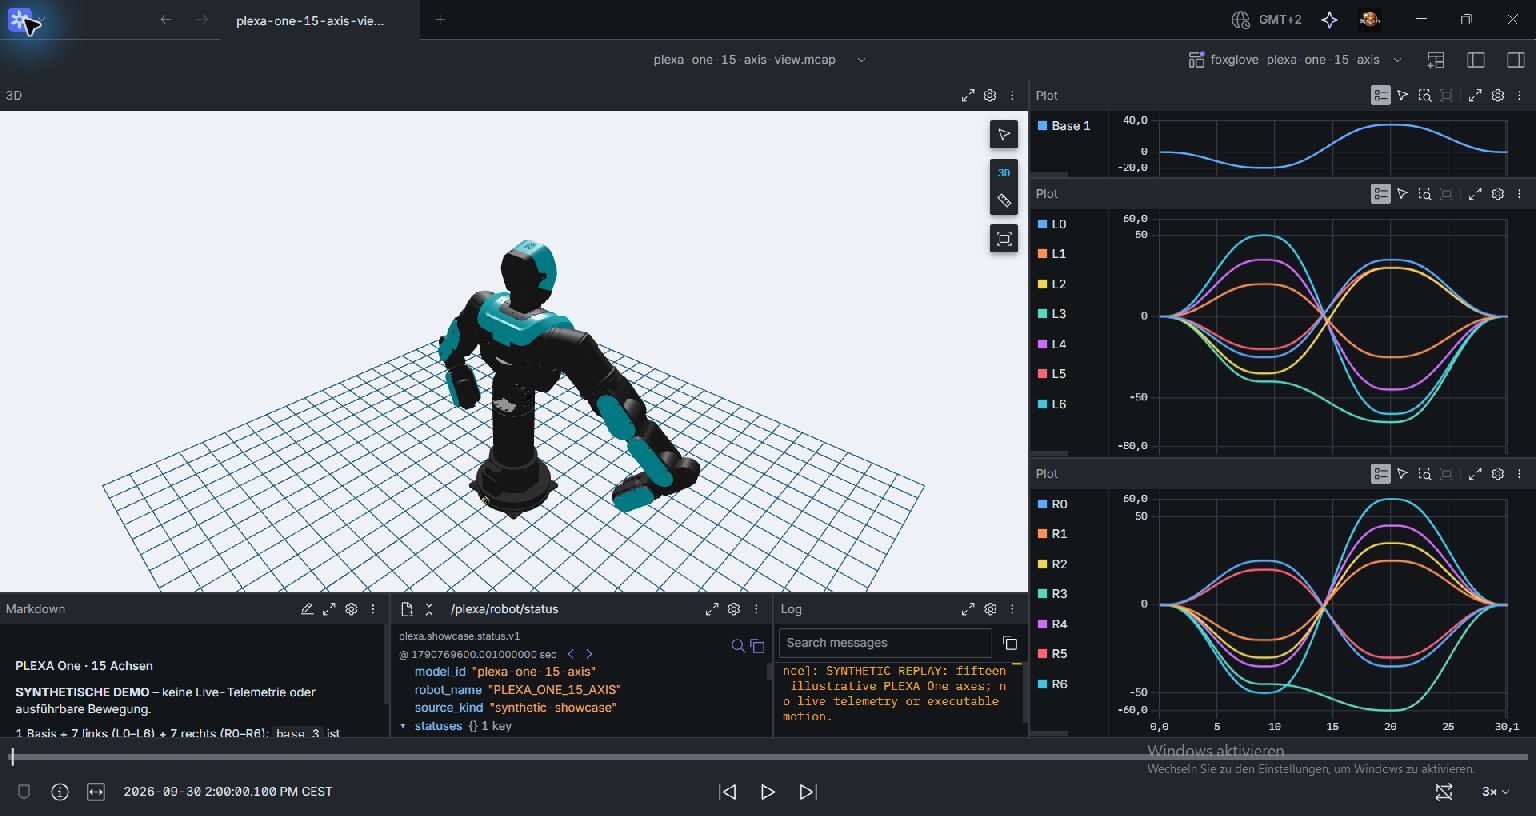
Eine zweite Ansicht vergleichen
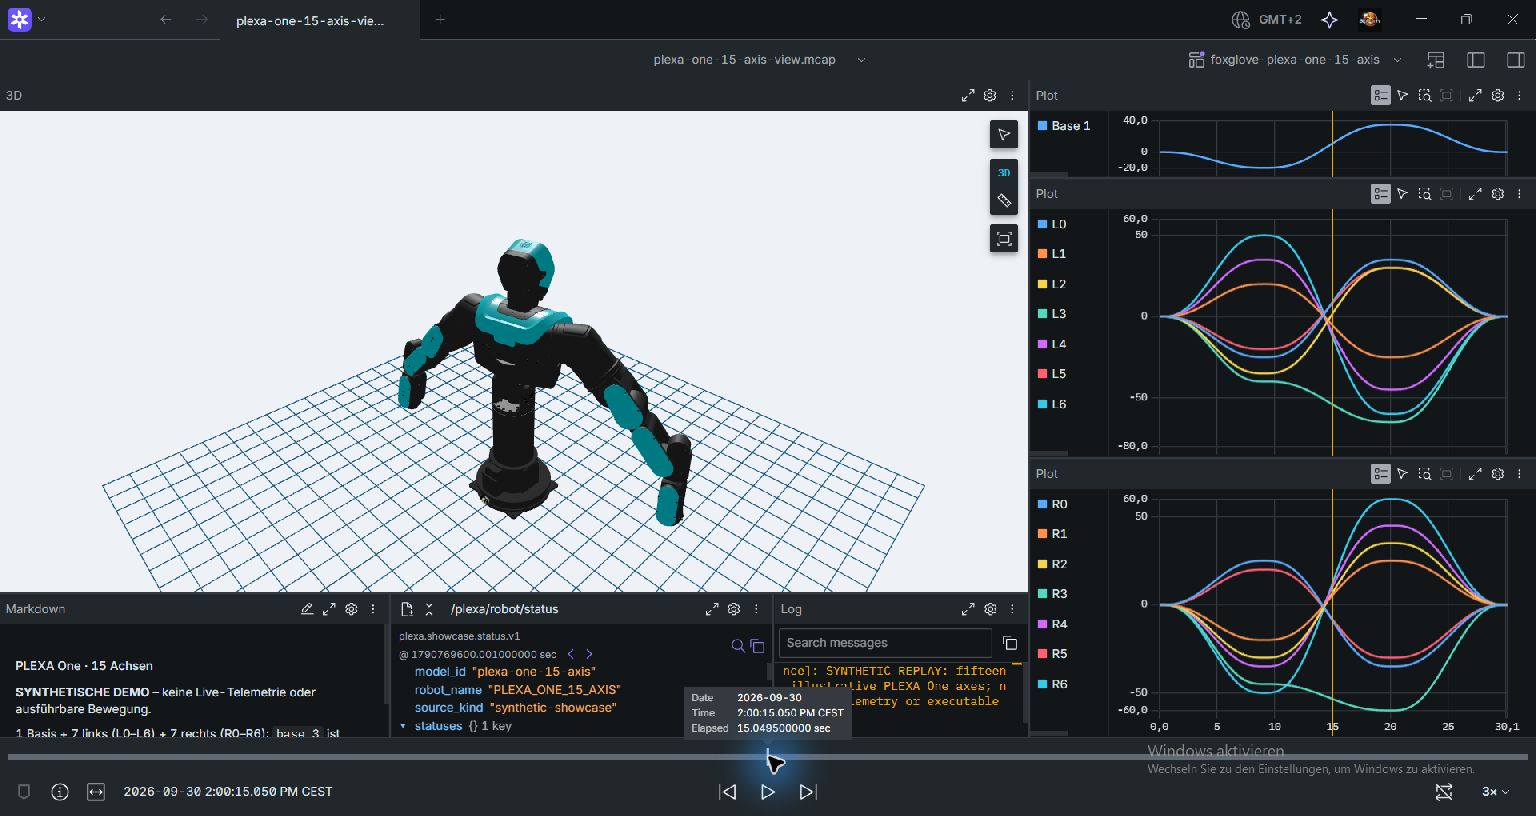
Replay-Layout, Einheiten und Quellgrenzen prüfen · Demnächst verfügbar.
Rerun
Rerun
Vergleiche zwei getrennte HORST600-S5-Quellen im offiziellen Rerun-WebViewer 0.38.1: eine synthetische Fixture mit drei Samples und eine frühere gespeicherte Runtime-Simulatoraufnahme. Gelenkpositionen bleiben Radiant. Verbundene Plotpunkte sind eine Darstellung und keine ausführbare Trajektorie. Diese Browserprüfung schließt die separate native Rendererabnahme nicht ab.
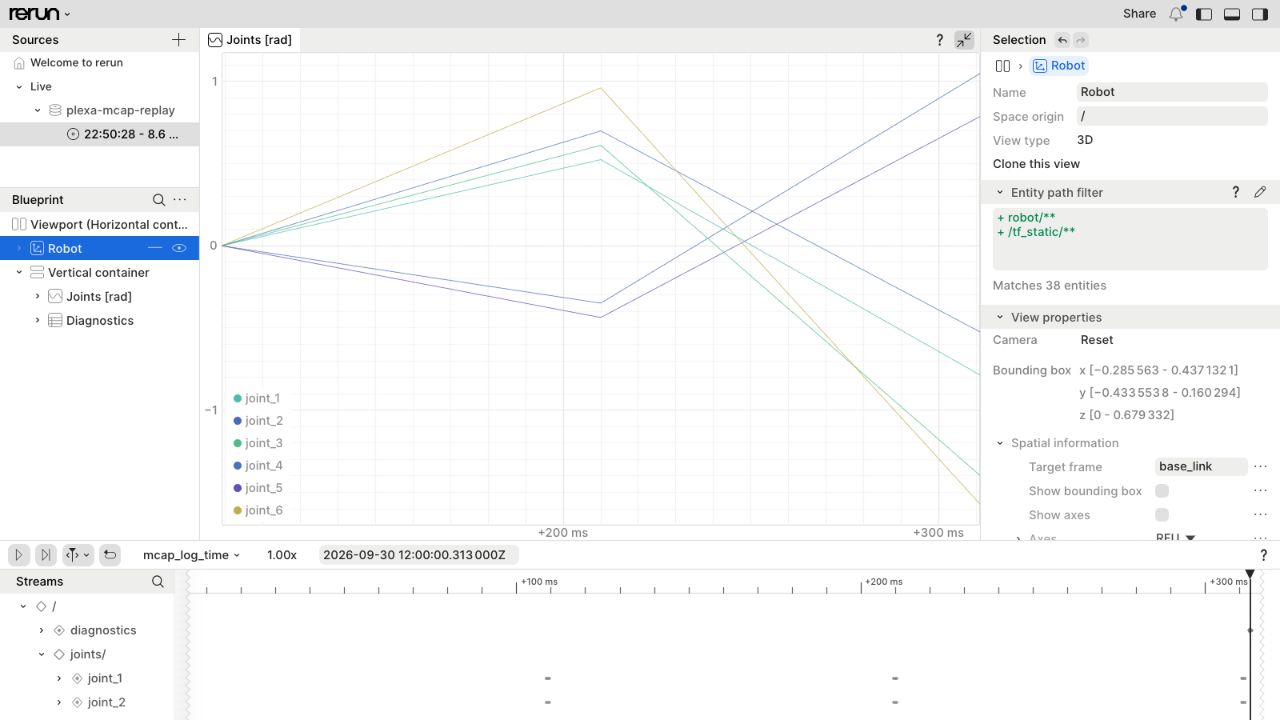
Eine zweite Ansicht vergleichen
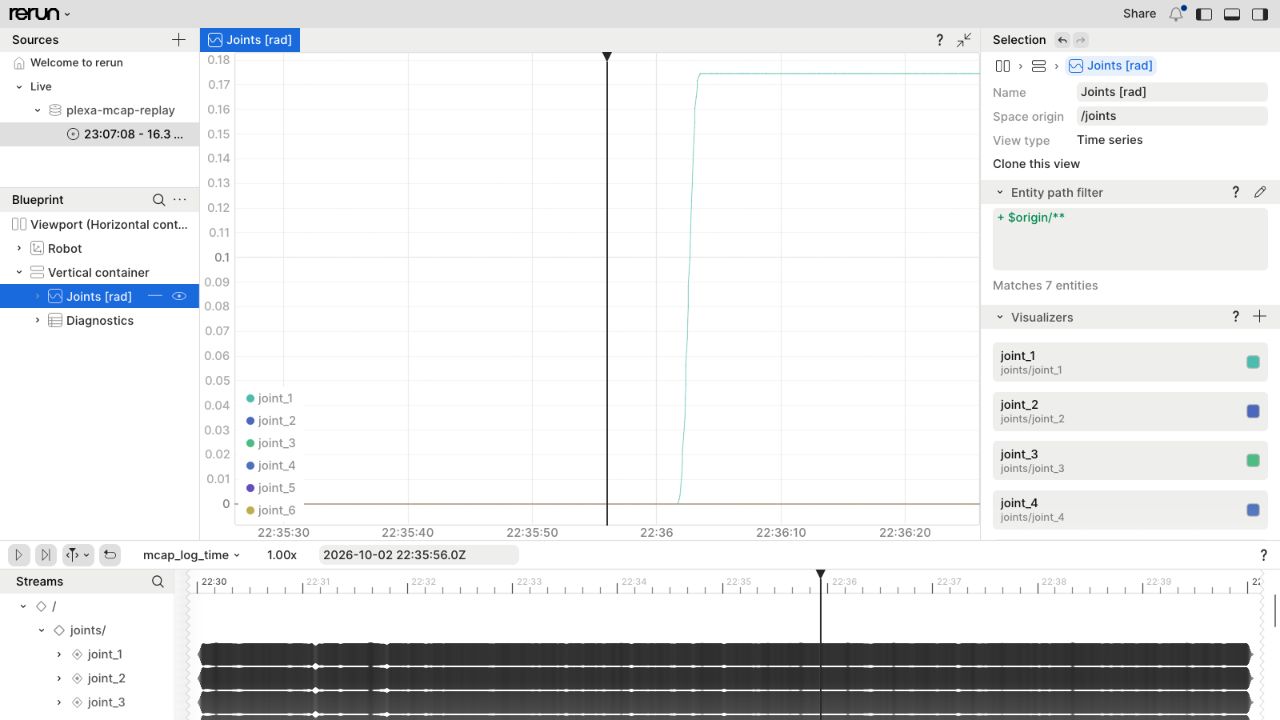
Rerun-Exporte, Quellidentität und Renderergrenzen prüfen · Demnächst verfügbar.
Gazebo Sim
Gazebo Sim
Untersuche den lokalen HORST600-G2-Modellbaum und vergleiche die sichtbar gebogene Simulatorpose. Die nativen Regler zeigen Radiant-Sollwerte; diese Felder messen Gelenkpositionen nicht unabhängig. Die synthetischen Offline-Ansichten prüfen keine Platzhalterphysik und belegen keine Runtime- oder Hardwareverbindung.
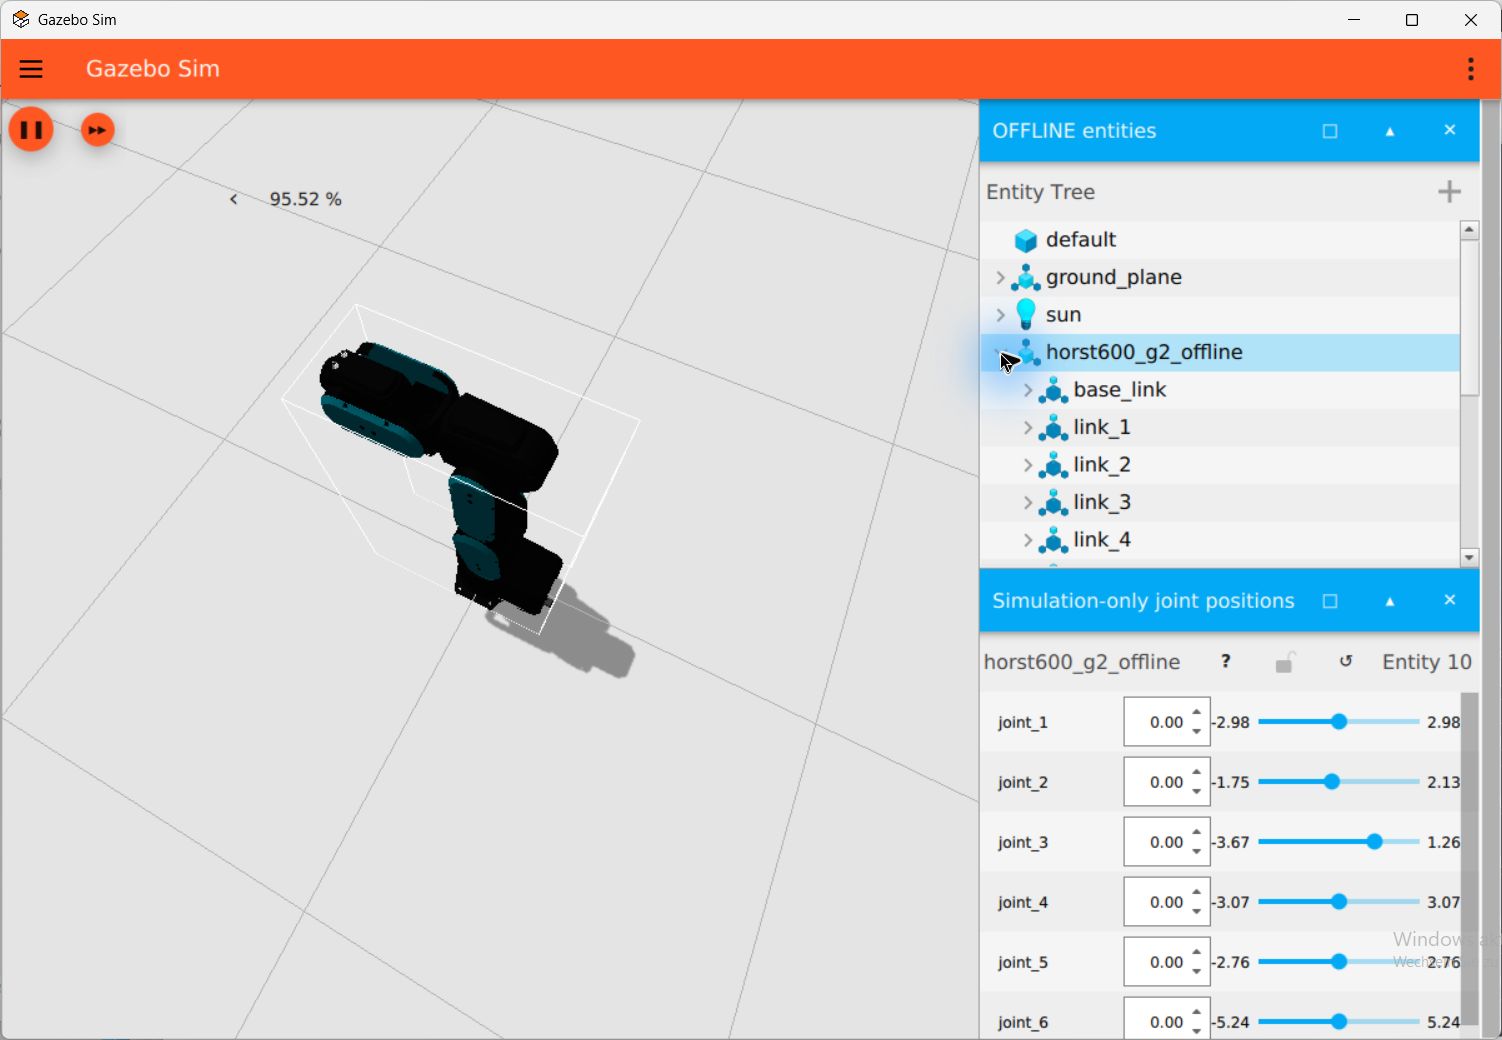
Eine zweite Ansicht vergleichen
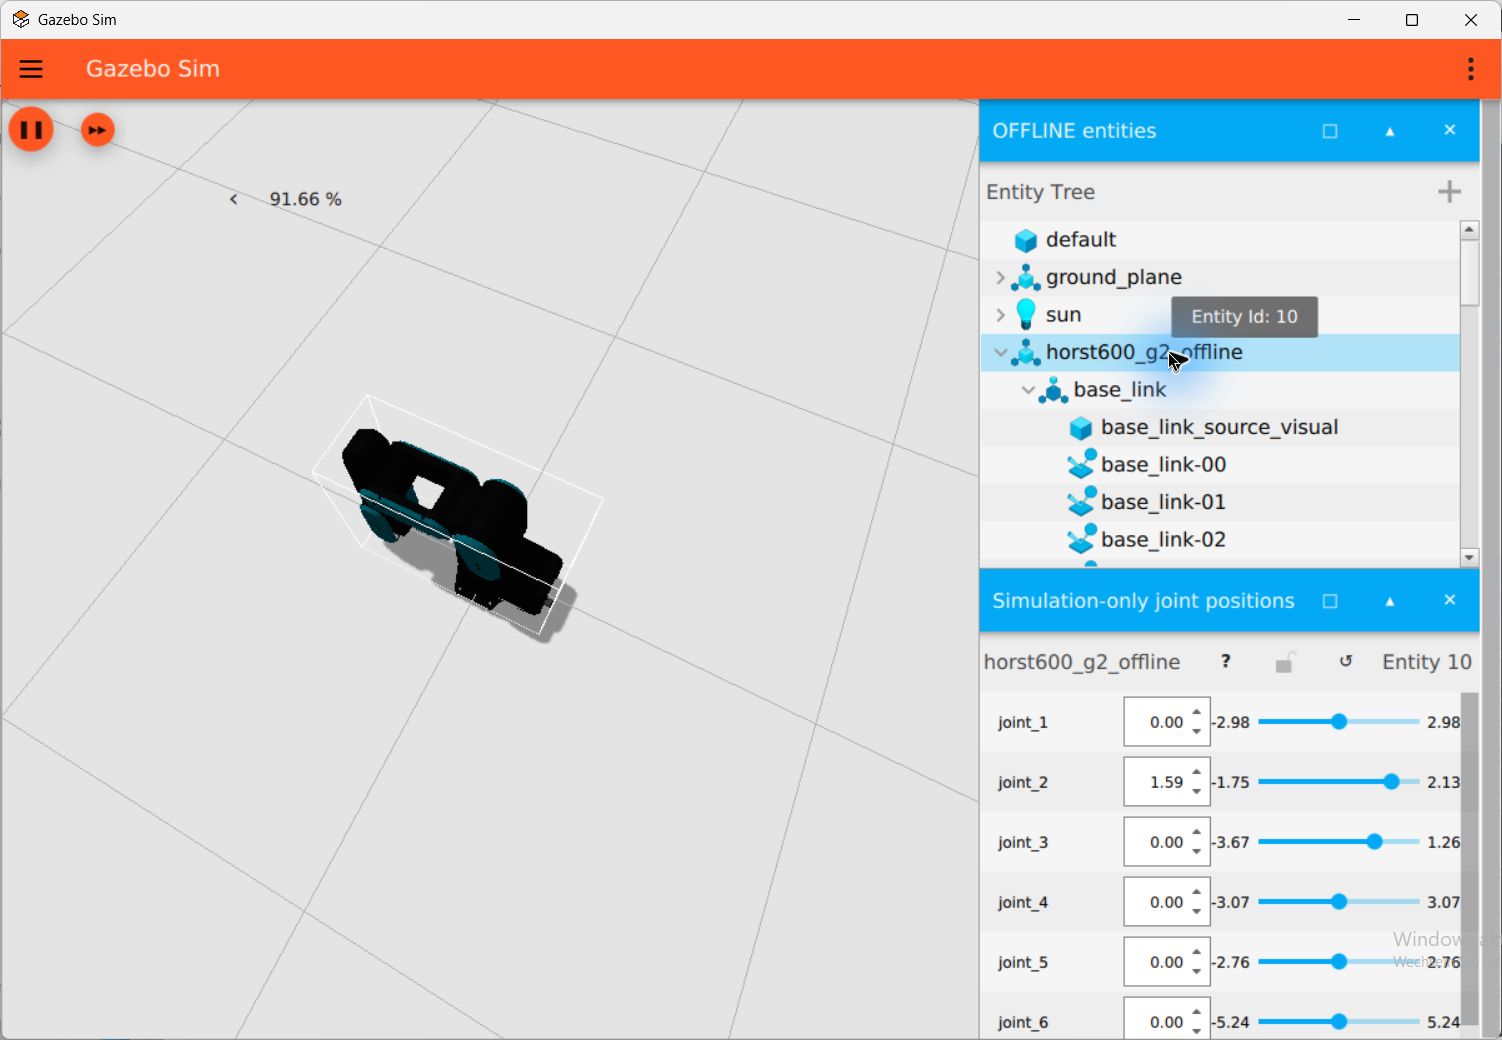
MoveIt / RViz
MoveIt / RViz
Untersuche die sechs anfänglichen bent_a-Zielwinkel und vergleiche danach eine andere Planungsanfrage von bent_a nach turned. Die synthetischen HORST600-G2-Ansichten zeigen das native RViz-Planungsplugin. Das Backend deaktiviert die Trajektorienausführung; bei der Aufnahme wurde ausschließlich Plan angefordert. Sichtbare Execute-Regler belegen keine Ausführung; die Bilder liefern keine Hardware- oder Zellenkollisionsabnahme.
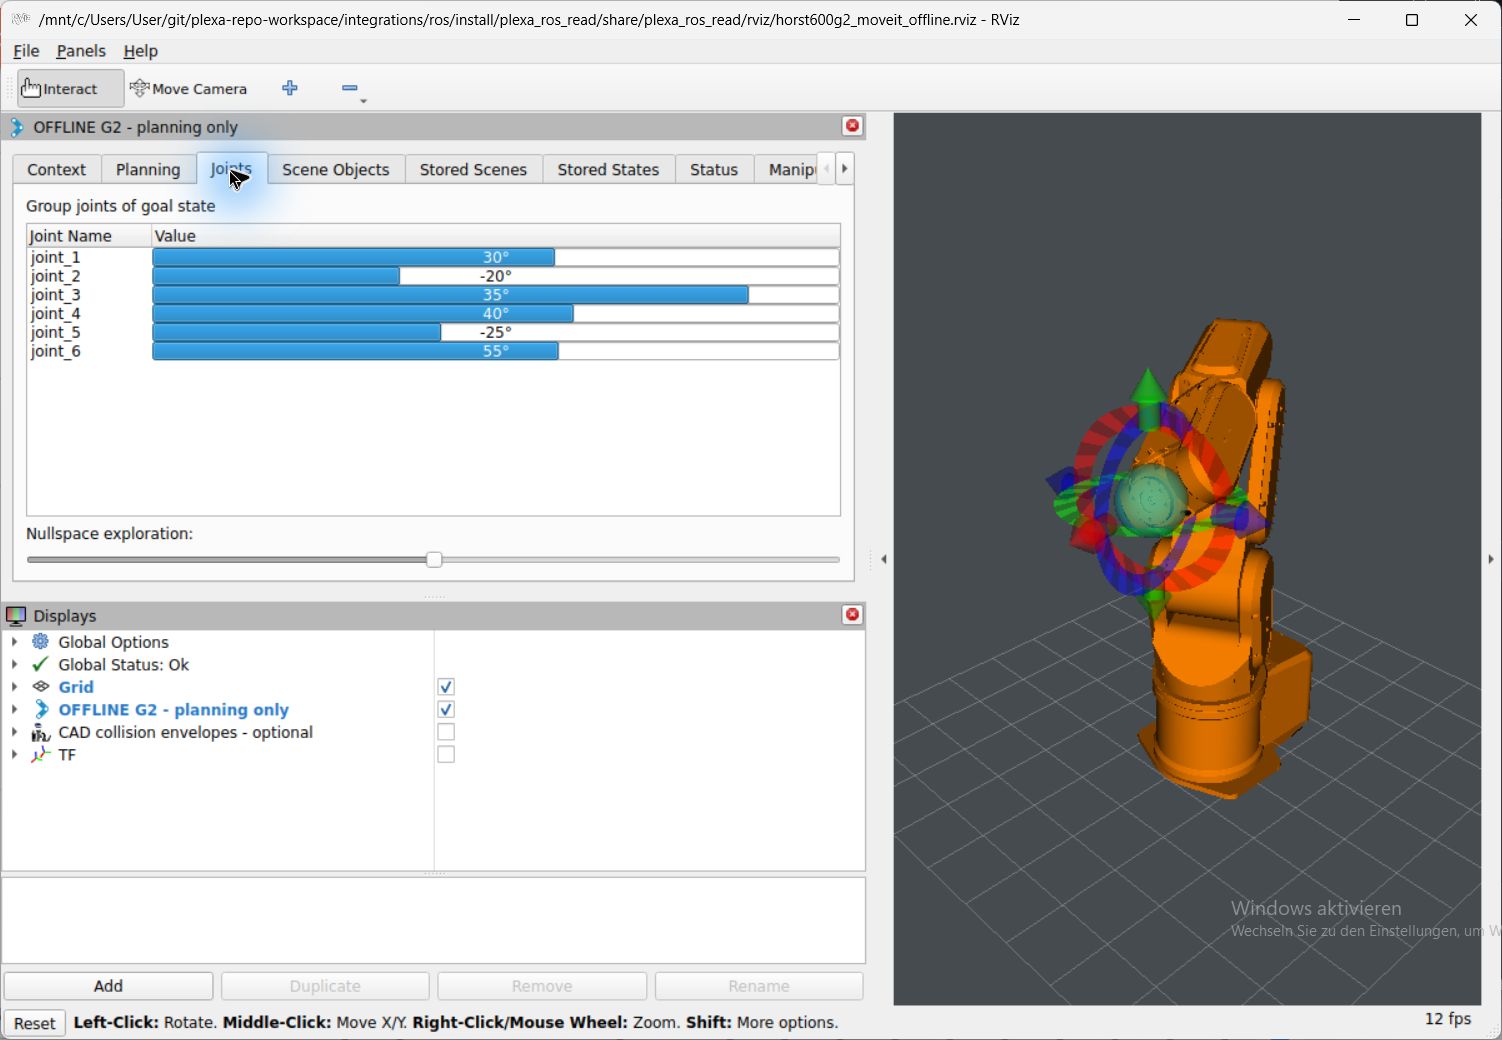
Eine zweite Ansicht vergleichen
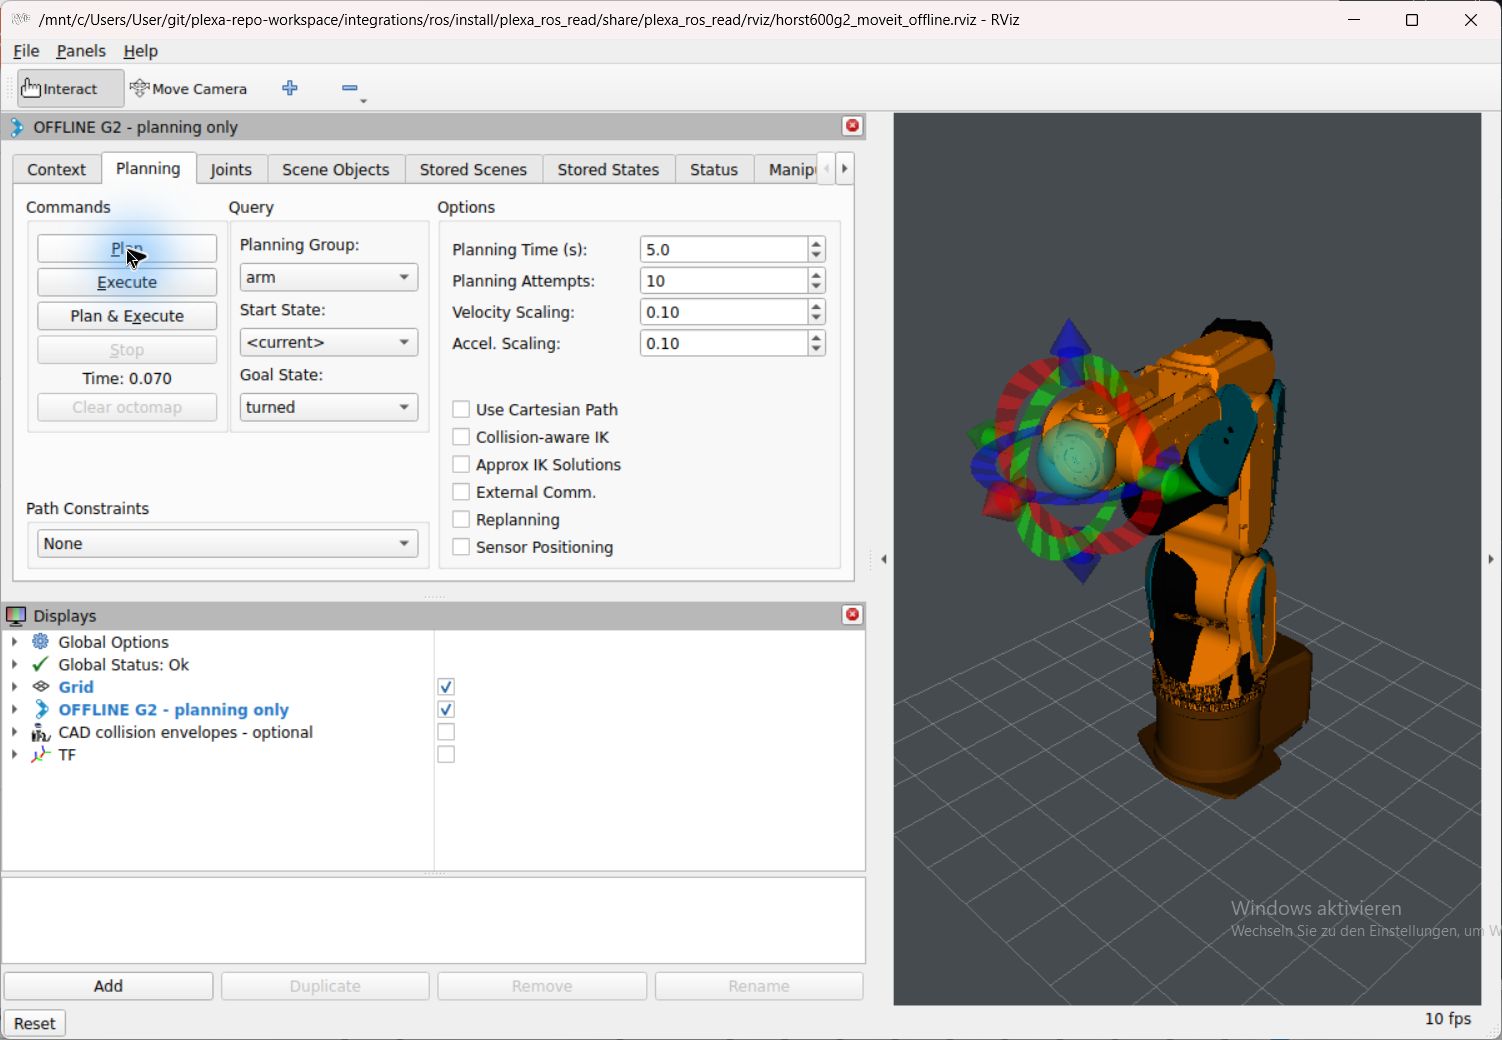
Offline-Planungskonfiguration und Ausführungsgrenze nachlesen.
RViz
RViz
Vergleiche eine andere Kamera auf demselben synthetischen bent_a-G2-Zustand mit dessen vollständiger TF-Hierarchie. Dieses separate RobotModel-/TF-Fenster liest die Offline-Quelle auf Domain 78. Der historische Displayname enthält „simulator“; er bezeichnet keine Live-Runtime-Verbindung. link_6 ist ein Modellframe und kein kalibrierter TCP.
Eine zweite Ansicht vergleichen
Weitere Werkzeuge: Installation und native Ansichten
Native Ansichten mit offener Abnahme
Die folgenden Guides besitzen vorbereitete oder numerisch geprüfte Adapter, aber keinen abgenommenen GUI-Bildsatz in diesem gespeicherten Stand.
- Webots · Demnächst verfügbar: Native Mesh-, Frame- und Kamera-Readbacks sind belegt; interaktive Posen, Kamerabedienung und GUI-Aufnahmen bleiben offen.
- Unreal · Demnächst verfügbar: Der signierte Epic Launcher ist installiert; Engine-Installation, zulässige Lizenzierung und native Editor-Abnahme bleiben offen. Die SDK-USD-Prüfung ist kein Editorbild.
- RoboDK · Demnächst verfügbar: Die belegte API-Prüfung meldet eine abgelaufene Lizenz und verweigert die Stationspersistenz; Wiederöffnen und native GUI-Abnahme sind offen.
- CoppeliaSim · Demnächst verfügbar: Native Ausführung und GUI warten auf eine aktivierte zulässige kommerzielle Lizenz.
Weitere Aufnahmen bleiben im jeweiligen Component oder in der internen Reserve. Diese Tour übernimmt nur die geprüfte Auswahl und veröffentlicht kein vollständiges Aufnahme-Archiv.
Bildquellen
Aufnahmeserien und Konzeptillustrationen
Nutze diese Bilder zur schnellen Orientierung vor einem Tutorial. Die folgenden Software-Screenshots zeigen lokale Simulatoransichten, explizit synthetische Replays und gespeicherte Anwendungsworkflows mit ihren tatsächlichen Panels. Die erste Sammlung wurde am 7. Oktober 2026 aufgenommen; die Anwendungsauswahl unten ist separat datiert.
Die konzeptionellen HORST-Illustrationen sind aus der vom Nutzer bereitgestellten fruitcore-Roboterzellenreferenz generiert; sie erklären Konzepte statt ein exaktes Modell oder eine funktionierende Softwareoberfläche nachzubilden.
Diese Auswahl ergänzt die Simulatoransichten vom 7. Oktober mit tatsächlichen App-Aufnahmen vom 9. und 12. Oktober 2026. Je Programm zeigen zwei ausgewählte Ansichten eine Aufgabe und eine prüfbare Grenze. Datum und Quellstand stehen am Bild; neue UI-Aufnahmen erweitern keine frühere numerische oder Hardwareabnahme. Die Guides öffnen weitere bereits geprüfte Ansichten.
Die HORST-Konzeptillustration nutzt das integrierte ImageGen-Werkzeug und eine vom Nutzer bereitgestellte Roboterreferenz. Sie ist als generiert gekennzeichnet. Diagramme, Quellgrenzen und Befehle bleiben im separat prüfbaren Seitentext.
Das Gazebo-Bild stammt aus gazebosim/docs bei a5ff08e. Sein Lizenztext ist lokal enthalten. Alle Bilder sind gebündelt, sodass Seitendarstellung nicht von Remote-Bildhosts abhängt.
Die Anwendungsaufnahmen nutzen lokale Roboter-CAD-/URDF-/USD-Quellen und vorbereitete Replay-Layouts. Die öffentlichen WebP-Kopien vom 7. Oktober lassen gegebenenfalls Profilrahmen und lokale Titelleistenpfade weg; Panels und Szeneninhalt behalten ihr aufgenommenes Erscheinungsbild. Die ausgewählten JPEGs vom 12. Oktober behalten ihre ursprünglichen Aufnahmeframes. Isaac-Bilder zeigen angehaltene Stages, Gazebo bleibt eine Preview mit Physikplatzhaltern und MoveIt ein Offline-Planner mit deaktivierter Ausführung.
Die Anwendungsbilder vom 9. Oktober werden aus den commit-gepinnten Docs-Projektionen wiederverwendet. Ihre Guides nennen Quellrevision, tatsächliche Bildherkunft und offene Grenzen. Bestehende Projektionen behalten ihre dokumentierten Bildformate und Transformationen. Die Bilder vom 12. Oktober sind ausgewählte bytegleiche JPEG-Originale aus dem internen Aufnahme-Archiv. Alle übrigen neuen Originale bleiben in der privaten Reserve; es wurden keine Bilder generiert, bearbeitet oder neu konvertiert.